Podwodne systemy nawigacyjne łączą czujniki inercyjne, akustyczne, prędkości, głębokości oraz kursu, dostarczając dane dotyczące pozycjonowania i ruchu w sytuacjach, gdy system GNSS jest niedostępny pod powierzchnią wody. Systemy te znajdują zastosowanie w okrętach podwodnych, pojazdach AUV, UUV, ROV, systemach nurkowych oraz platformach transportu ładunków.
Na tej stronie przedstawiono dostawców podwodnych systemów nawigacyjnych, w tym systemów INS, DVL, nawigacji akustycznej, kompasów, wysokościomierzy oraz nawigacji opartej na sonarze do zastosowań morskich.
Jeśli projektujesz, budujesz lub dostarczasz Systemy nawigacji podwodnej, Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Kompletny przewodnik po podwodnych systemach nawigacyjnych stosowanych w operacjach morskich
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do systemów nawigacji podwodnej
Podwodne systemy nawigacyjne umożliwiają okrętom podwodnym, bezzałogowym pojazdom podwodnym (UUV), nurkom oraz innym platformom podwodnym określanie ruchu, orientacji, głębokości i pozycji w sytuacji, gdy nawigacja satelitarna jest niedostępna. W odróżnieniu od nawigacji powierzchniowej nawigacja podwodna musi funkcjonować bez stałego odbioru sygnałów z globalnego systemu nawigacji satelitarnej (GNSS), dlatego też łączy w sobie czujniki inercyjne, akustyczne, prędkości, głębokości oraz kursu.
Nowoczesny system nawigacji podwodnej opiera się raczej na integracji czujników niż na pojedynczym urządzeniu nawigacyjnym. Na architekturę systemu wpływają: czas trwania misji, dokładność, rozmiar pojazdu, głębokość operacyjna, odległość od dna morskiego, warunki akustyczne oraz dostępne pomoce nawigacyjne. Konwencjonalne sygnały GNSS nie są w stanie zapewnić ciągłego ustalania pozycji pod wodą, dlatego nawigacja podwodna z wykorzystaniem GPS zazwyczaj wymaga wynurzenia się na powierzchnię, zastosowania odsłoniętej anteny lub boi albo innej metody przekazywania informacji o pozycji pozyskanych z zewnętrznych źródeł do platformy podwodnej.
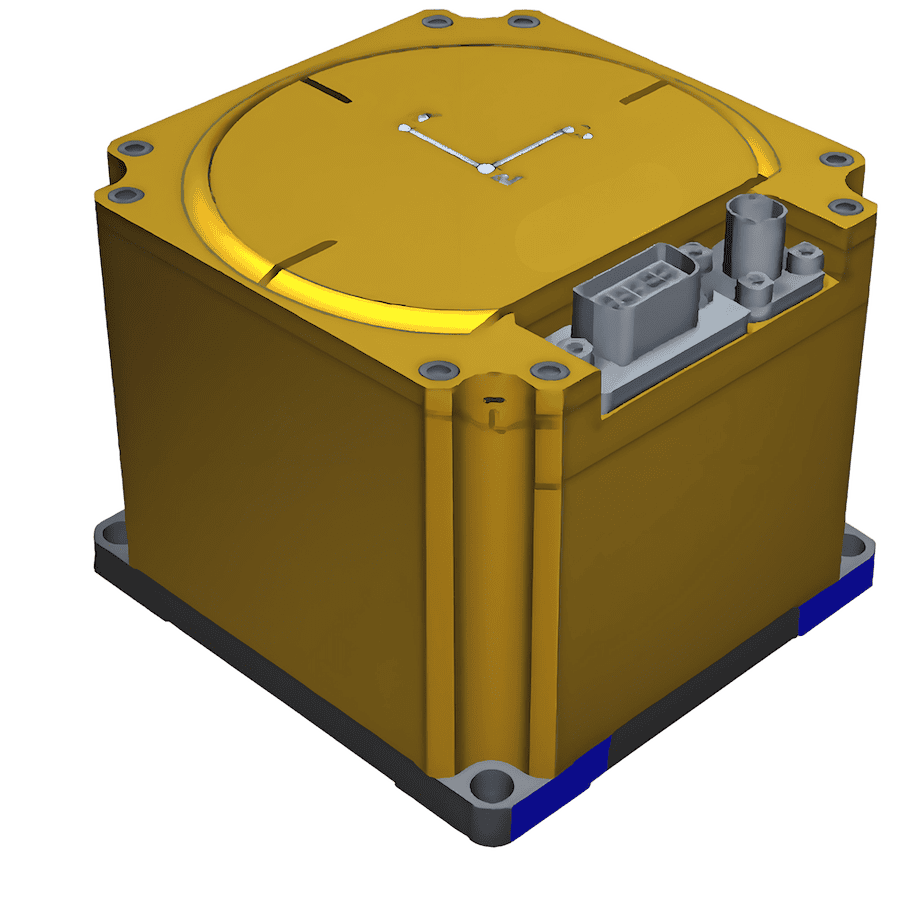
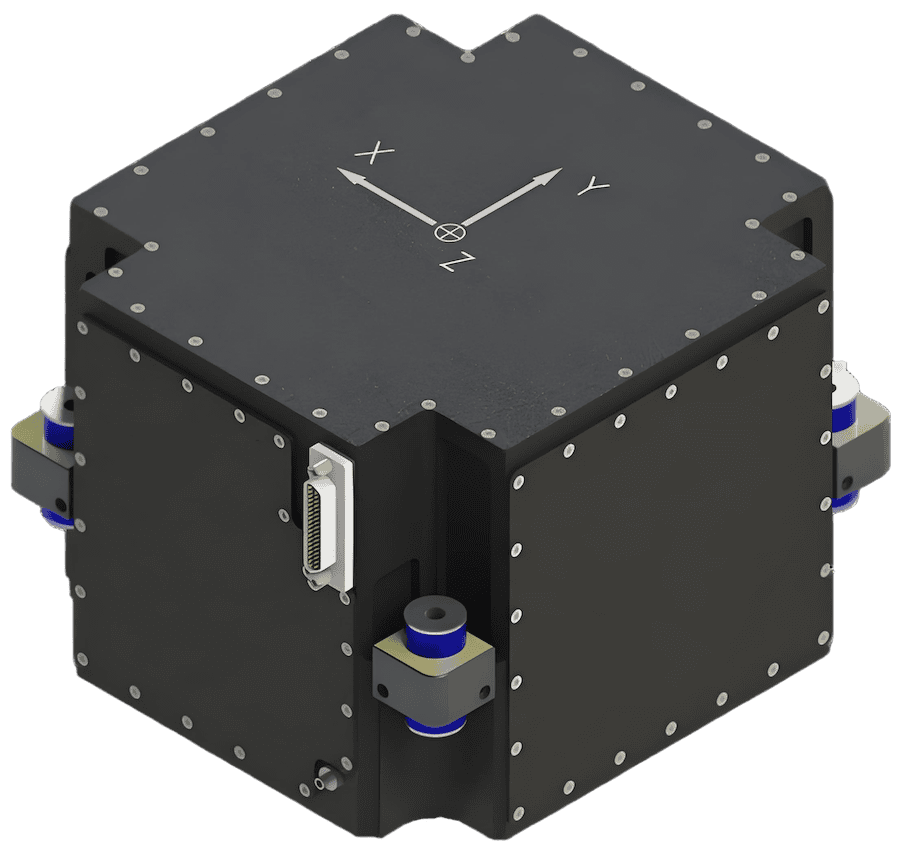
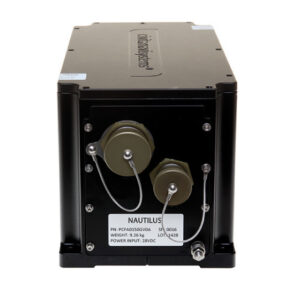
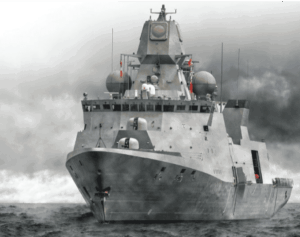
Morski inercyjny system nawigacyjny TALIN firmy Honeywell Aerospace
Podstawowe technologie stosowane w nawigacji podwodnej
Systemy nawigacji inercyjnej i czujniki inercyjne
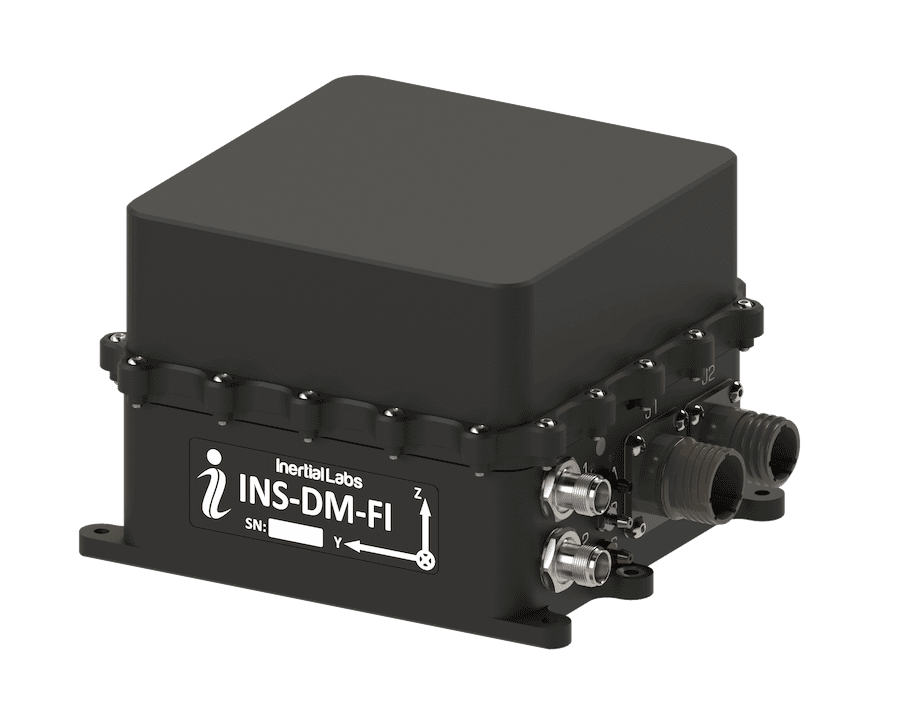
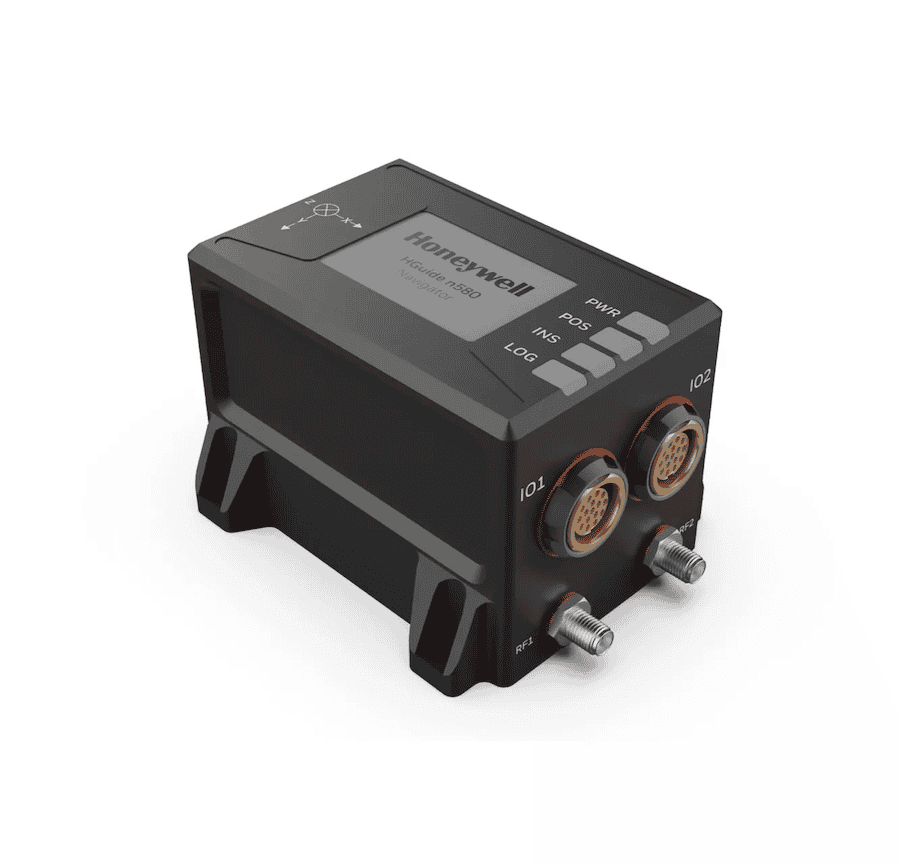
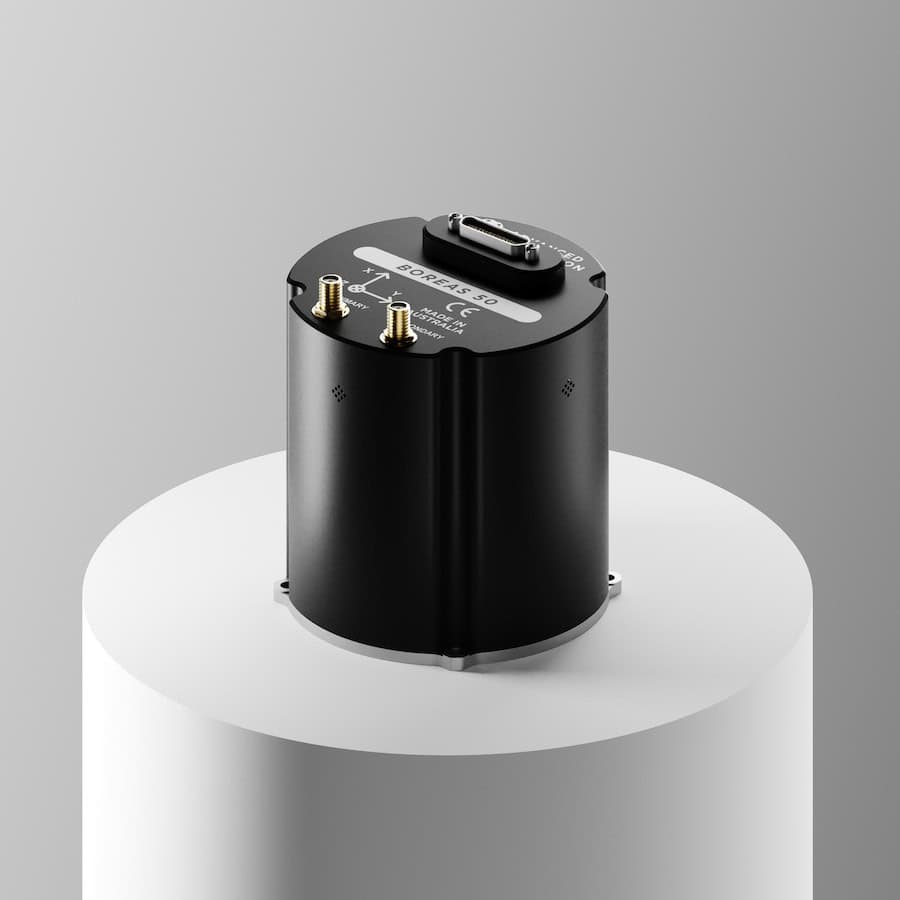
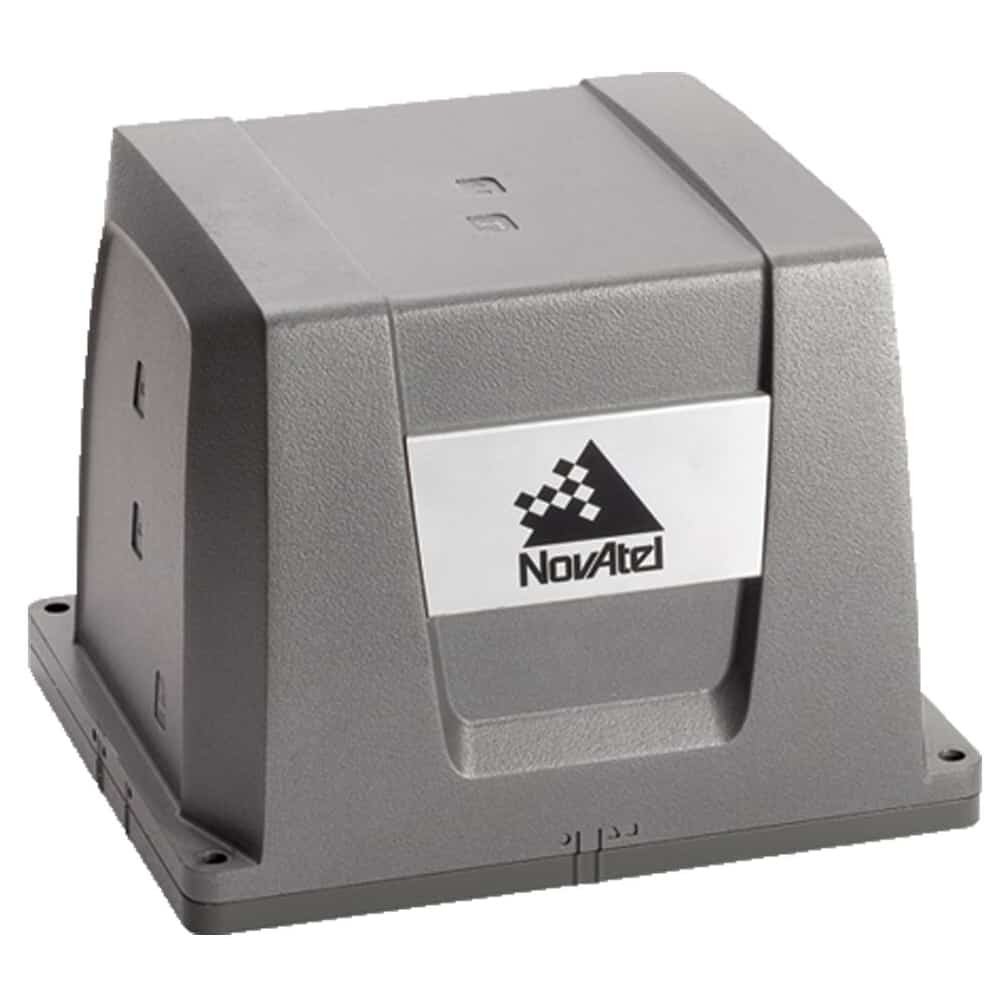
Podwodna nawigacja inercyjna wykorzystuje żyroskopy i akcelerometry do oszacowania położenia, prędkości oraz ruchu w odniesieniu do znanego punktu początkowego. Czujniki te są zazwyczaj umieszczone w inercyjnej jednostce pomiarowej (IMU), natomiast system nawigacji inercyjnej (INS) zapewnia obliczenia nawigacyjne oraz oszacowanie błędów. Systemy odniesienia położenia i kursu (AHRS) mogą dostarczać dane orientacyjne dla mniejszych platform lub stanowić część szerszego systemu nawigacji podwodnej. Ponieważ z upływem czasu kumulują się odchylenia, błędy wyrównania oraz szumy czujników, wydajność systemu INS jest zazwyczaj poprawiana za pomocą innych środków pomocniczych służących do nawigacji.
Dopplerowskie logi prędkości
Dopplerowskie logi prędkości (DVL) mierzą prędkość pojazdu metodą akustyczną, zazwyczaj względem dna morskiego, gdy dostępna jest funkcja namierzania dna. Dane z DVL można połączyć z pomiarami INS w celu ograniczenia błędu nawigacji zliczeniowej, co sprawia, że integracja INS/DVL stanowi powszechną podstawę nawigacji pojazdów podwodnych typu AUV. Funkcja „bottom lock” zależy od wysokości nad dnem oraz sygnału zwrotnego z dna morskiego. Pomiary toru w wodzie mogą stanowić alternatywę w przypadku braku możliwości śledzenia dna, chociaż zmierzona prędkość jest wówczas prędkością względną względem otaczającej wody.
Wsparcie nawigacji akustycznej
Nawigacja akustyczna zapewnia pomiary zewnętrzne, które mogą korygować lub ograniczać dokładność pokładowego rozwiązania nawigacyjnego. Systemy Long Baseline (LBL), Short Baseline (SBL) oraz Ultra-Short Baseline (USBL) wykorzystują pomiary akustyczne między pojazdem a znanymi punktami odniesienia, natomiast transpondery i boje nawigacyjne mogą zapewnić dodatkowe ustalenia pozycji. Te akustyczne techniki nawigacji podwodnej pomagają kontrolować dryf inercyjny, ale mogą wymagać zainstalowanej infrastruktury, statku powierzchniowego lub sprzętu zewnętrznego. Na dokładność mogą wpływać zmiany prędkości dźwięku, zjawisko wielodrożności, zasięg oraz geometria punktów odniesienia.
Czujniki ciśnienia i głębokości
Czujniki ciśnienia dostarczają informacji o głębokości na potrzeby kontroli pionowej, planowania misji oraz fuzji czujników. Stanowią one podstawowe czujniki nawigacji podwodnej, ponieważ określają składową pionową rozwiązania nawigacyjnego. Gęstość wody oraz warunki atmosferyczne mogą wpływać na przeliczenie ciśnienia na głębokość.
Kompasy magnetyczne i czujniki kursu
Kompasy magnetyczne wskazują kurs bez konieczności korzystania z zewnętrznego odniesienia akustycznego lub satelitarnego. Znajdują one zastosowanie w systemach nawigacyjnych dla nurków, kompaktowych urządzeniach do nawigacji podwodnej oraz w niektórych architekturach pojazdów, choć na ich dokładność mogą wpływać zakłócenia magnetyczne generowane przez platformę lub występujące lokalnie. Techniki nawigacji podwodnej oparte na kompasie wymagają zatem odpowiedniej kalibracji, instalacji i kompensacji.
Wysokościomierze i echosondy
Wysokościomierze i echosondy mierzą odległość do dna morskiego lub innej powierzchni za pomocą energii akustycznej. Ich pomiary wspomagają kontrolę wysokości, omijanie przeszkód, podążanie za dnem oraz nawigację opartą na ukształtowaniu terenu. W systemie nawigacyjnym pojazdu AUV dane dotyczące wysokości mogą również wskazywać, czy system DVL ma szansę utrzymać śledzenie dna.
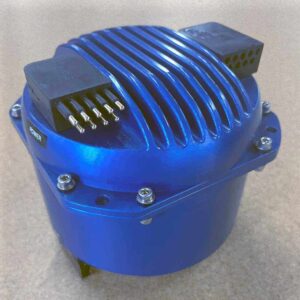
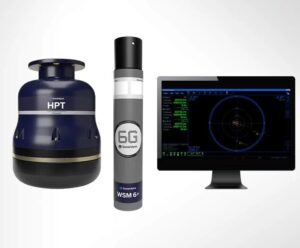
Urządzenie Mini-Ranger 2 USBL do pozycjonowania akustycznego firmy Forcys
Zintegrowana nawigacja i fuzja danych z czujników
Zintegrowana nawigacja łączy pomiary z systemów INS, DVL, ciśnienia, kursu, czujników akustycznych oraz innych w spójną ocenę stanu pojazdu. Metody filtrowania, takie jak filtry Kalmana, uwzględniają niepewność czujników i korygują wynik, gdy dostępne stają się dane pomocnicze. Niezawodne systemy monitorują również jakość pomiarów w przypadku pogorszenia działania czujników lub ich niedostępności.
Nawigacja wspomagana ukształtowaniem terenu i sonarem
Nawigacja wspomagana ukształtowaniem terenu polega na porównywaniu zmierzonych cech dna morskiego z zapisanymi danymi batymetrycznymi lub informacjami o środowisku w celu ograniczenia błędu nawigacyjnego. Sonar może również identyfikować elementy charakterystyczne, które stanowią punkty odniesienia względnego w sytuacji, gdy zewnętrzna infrastruktura akustyczna jest niedostępna. Wspomagana sonarem metoda jednoczesnej lokalizacji i mapowania (SLAM) może również wspomagać pozycjonowanie. Śledzenie cech optycznych może zapewnić określenie ruchu względnego przy odpowiedniej widoczności. Podejścia te mają znaczenie dla nawigacji autonomicznych pojazdów podwodnych o długim zasięgu oraz misji wymagających zmniejszenia zależności od środków pomocniczych z zewnątrz.
Zastosowania podwodnych systemów nawigacyjnych na różnych platformach obronnych
Autonomiczne i bezzałogowe pojazdy podwodne
Autonomiczne pojazdy podwodne (AUV) oraz zdalnie sterowane pojazdy podwodne (ROV) wykorzystują podwodne systemy nawigacyjne do podążania wyznaczonymi trasami, utrzymywania pozycji, przeprowadzania badań, zbliżania się do celów oraz koordynowania działania czujników lub ładunku. Platformy autonomiczne wymagają pokładowego systemu nawigacyjnego, który może działać bez ciągłego udziału operatora, natomiast nawigacja podwodnych pojazdów ROV może opierać się na sygnałach akustycznych oraz informacjach przekazywanych z jednostki powierzchniowej. Wybór czujników zależy od stopnia autonomii, sposobu połączenia z jednostką powierzchniową, zasięgu działania oraz charakterystyki misji.
Nawigacja okrętów podwodnych i załogowych pojazdów podwodnych
System nawigacji okrętu podwodnego musi zapewniać precyzyjne działanie pod wodą, ograniczając jednocześnie zależność od wynurzania się w celu uzyskania zewnętrznych punktów odniesienia. Aby utrzymać dokładność nawigacji, można połączyć wysokowydajną nawigację inercyjną, pomiary głębokości, wspomaganie pomiaru prędkości oraz niezależne punkty odniesienia. W przypadku załogowych pojazdów podwodnych stosuje się podobne zasady, a sprzęt do nawigacji podwodnej dobiera się pod kątem głębokości, autonomii oraz profilu misji.
Systemy nawigacyjne dla nurków i pojazdy transportowe dla pływaków
System nawigacji dla nurków może łączyć kompas, czujnik głębokości, informacje czasowe, wyświetlacz cyfrowy oraz pomoce akustyczne lub inercyjne w celu wspomagania przemieszczania się między podwodnymi punktami orientacyjnymi. Pojazdy transportujące pływaków mogą być wyposażone w czujniki klasy pojazdowej oraz komputery nawigacyjne przeznaczone do dłuższych misji. W nawigacji nurków wojskowych kładzie się szczególny nacisk na niewielkie rozmiary, masę i pobór mocy (SWaP) oraz prostotę obsługi.
Podwodne systemy dostarczania broni i ładunku
Podwodne systemy dostarczania broni i ładunku wymagają danych nawigacyjnych do celów naprowadzania, realizacji trasy, wyboru momentu zwolnienia ładunku oraz podejścia końcowego. Architektura czujników może łączyć nawigację inercyjną z danymi dotyczącymi prędkości, głębokości, sygnałami akustycznymi lub informacjami opartymi na ukształtowaniu terenu. Zastosowania obronne wymagają również odporności na sytuacje, w których zewnętrzne aktualizacje nawigacyjne są sporadyczne lub niedostępne.
Kwalifikacja środowiskowa i wymagania obronne
Podwodny sprzęt nawigacyjny przeznaczony dla sektora obronnego może wymagać kwalifikacji pod kątem wymagań środowiskowych, elektromagnetycznych, mechanicznych oraz specyficznych dla danej platformy. Istotne kwestie obejmują:
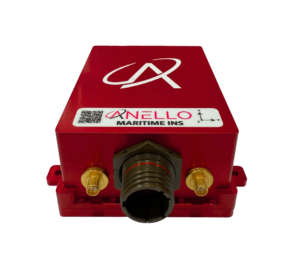
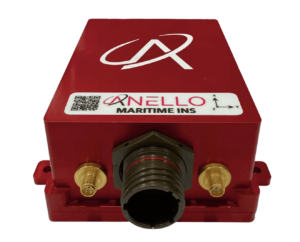
System INS ANELLO Maritime do nawigacji podwodnej firmy ANELLO Photonics
Testy środowiskowe zgodnie z normą MIL-STD-810: Testy środowiskowe powinny być dostosowane do obciążeń i warunków eksploatacyjnych charakterystycznych dla danego sprzętu, a nie traktowane jako uniwersalna, stała sekwencja.
Kompatybilność elektromagnetyczna zgodnie z normą MIL-STD-461: Wymagania dotyczące emisji i podatności na zakłócenia na poziomie sprzętu mogą mieć zastosowanie do podsystemów elektronicznych zintegrowanych z platformami wojskowymi.
Kwalifikacja pod kątem ciśnienia hydrostatycznego i głębokości: Obudowy, czujniki, złącza i przejścia muszą zostać zweryfikowane pod kątem przewidywanej głębokości roboczej oraz cykli ciśnieniowych.
Odporność na wstrząsy i drgania: Elektronika nawigacyjna i czujniki muszą wytrzymywać obciążenia mechaniczne związane z rozmieszczeniem i eksploatacją platformy.
Odporność na temperaturę i korozję: Materiały i zespoły powinny wytrzymywać przewidywane warunki przechowywania, ekspozycję na wodę morską oraz korozję morską.
Ochrona przed wnikaniem słonej wody: Obudowy i uszczelnienia muszą chronić wrażliwą elektronikę podczas długotrwałego użytkowania podwodnego. Szczelność ciśnieniowa wymaga oddzielnej weryfikacji.
Wymagania dotyczące złączy i przejść w kadłubie ciśnieniowym: Interfejsy muszą zapewniać integralność ciśnieniową przy jednoczesnym utrzymaniu niezawodnego przesyłu sygnału.
Cyberbezpieczeństwo i bezpieczna integracja systemowa: Interfejsy cyfrowe oraz ścieżki danych nawigacyjnych powinny spełniać wymagania dotyczące bezpieczeństwa platformy macierzystej oraz integralności danych.
Testy kwalifikacyjne i odbiorcze specyficzne dla danej platformy: Weryfikacja powinna uwzględniać pojazd, instalację, profil misji oraz wymagania dotyczące zamówień.
Kwalifikacja stanowi zatem część ogólnej inżynierii systemowej, a nie jedynie cechę pojedynczego narzędzia nawigacji podwodnej.
Najnowsze trendy w systemach nawigacji podwodnej
Prace rozwojowe koncentrują się na ograniczeniu dryfu, zwiększeniu autonomii oraz utrzymaniu użytecznej nawigacji przy mniejszej liczbie zewnętrznych punktów odniesienia. Do ważnych obszarów należą:
Nawigacja wspomagana sztuczną inteligencją (AI) oraz fuzja danych z czujników: Badane są metody sztucznej inteligencji (AI) i uczenia maszynowego w celu modelowania błędów czujników, obsługi anomalii oraz utrzymania szacunków w sytuacji, gdy pomiary, takie jak prędkość z czujnika DVL, stają się niedostępne.
Nawigacja kooperacyjna i rojowa: Pojazdy podwodne mogą wymieniać informacje nawigacyjne w celu wspierania skoordynowanych operacji oraz zmniejszenia zależności od identycznych zestawów czujników na każdej platformie.
Nawigacja wspomagana ukształtowaniem terenu i danymi geofizycznymi: Dane batymetryczne, magnetyczne, grawitacyjne oraz inne odniesienia środowiskowe mogą pomóc w ograniczeniu skumulowanego dryfu podczas operacji prowadzonych bez infrastruktury.
Udoskonalone czujniki inercyjne o niskich parametrach SWaP: Mniejsze rozmiary, waga oraz niższe wymagania energetyczne mogą rozszerzyć możliwości nawigacji inercyjnej na mniejsze pojazdy AUV, pojazdy ROV, systemy nurkowe oraz platformy rozproszone.
Nawigacja na potrzeby długotrwałych operacji autonomicznych: Systemy długotrwałe wymagają odpornej na awarie fuzji danych z czujników oraz adaptacyjnego wspomagania w zmieniających się warunkach głębokości, dna morskiego i warunków akustycznych.
Postępy te przyczyniają się do rozwoju podwodnej nawigacji w kierunku bardziej adaptacyjnych, zintegrowanych i autonomicznych systemów nawigacji podwodnej.