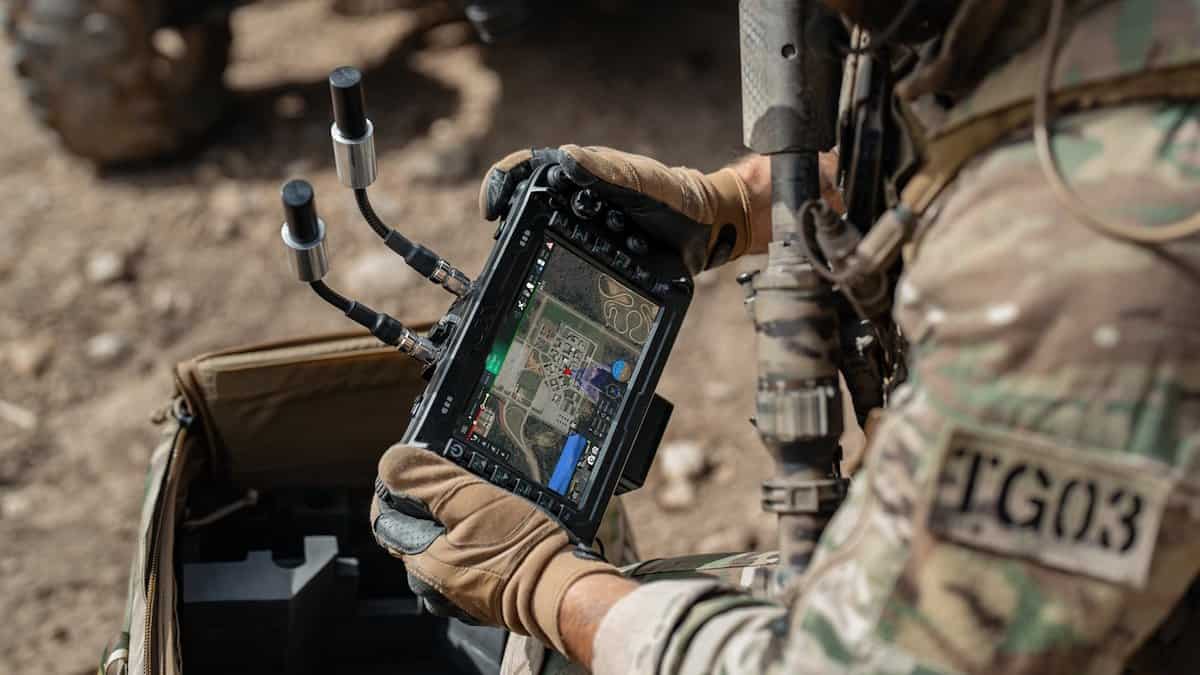
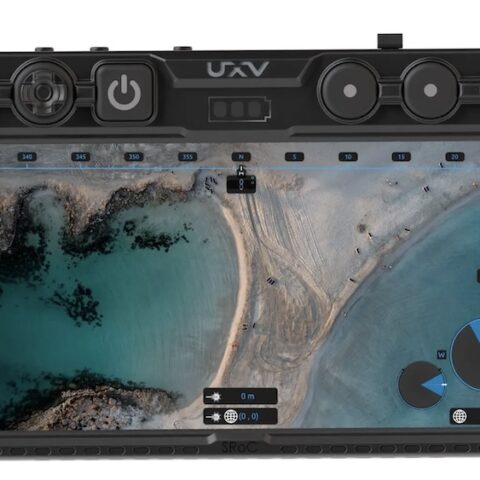
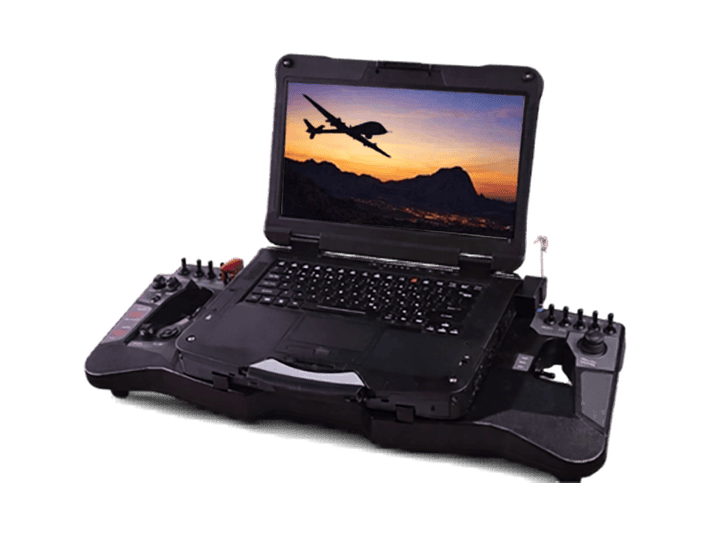
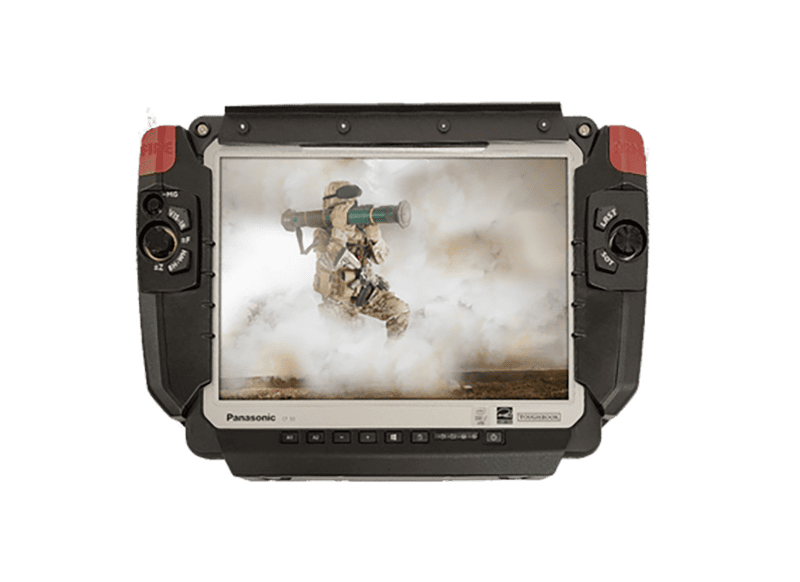
Naziemne stacje kontroli (GCS) dla dronów wojskowych i bezzałogowych statków powietrznych
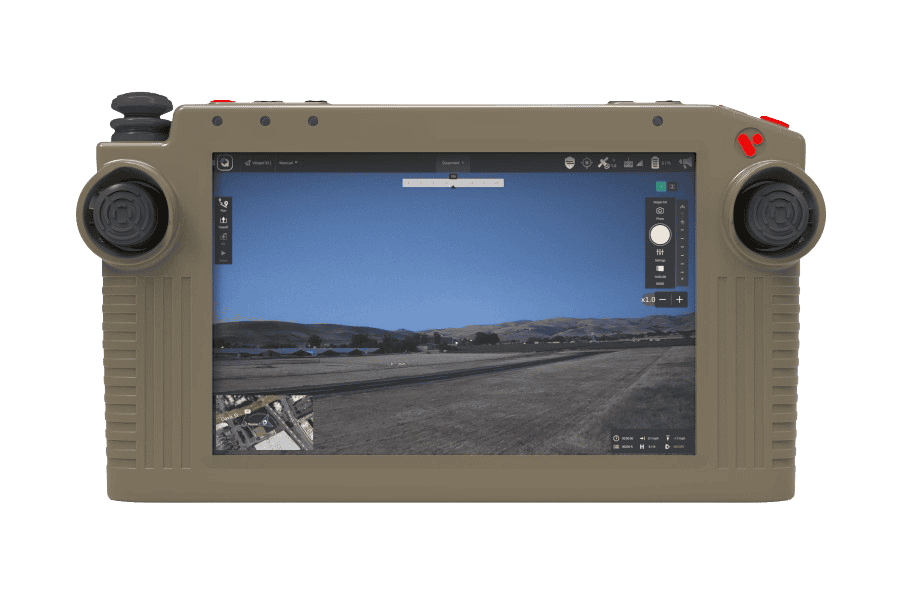
Stacje kontroli naziemnej (GCS) stanowią kluczowe ogniwo łączące operatorów wojskowych z bezzałogowymi systemami powietrznymi (UAS), umożliwiając planowanie misji, sterowanie, komunikację oraz przekazywanie danych wywiadowczych w czasie rzeczywistym. We współczesnej obronności platformy GCS są nieodzowne, łącząc wytrzymały sprzęt, zaawansowane interfejsy oprogramowania, bezpieczne łącza danych oraz środki nadmiarowości w celu wspierania złożonych operacji dronów, od misji obserwacyjnych po misje uderzeniowe.
Wytrzymałe rozwiązania komputerowe do zastosowań o znaczeniu krytycznym w dziedzinie obrony, bezpieczeństwa wewnętrznego, egzekwowania prawa i reagowania kryzysowego
Pionierskie stacje kontroli naziemnej (GCS), rozwiązania elektroniczne i rozwiązania w zakresie ładunku użytkowego dla systemów bezzałogowych i robotyki obronnej
Wytrzymałe rozwiązania komputerowe do zastosowań o znaczeniu krytycznym w dziedzinie obrony, bezpieczeństwa wewnętrznego, egzekwowania prawa i reagowania kryzysowego
Pionierskie stacje kontroli naziemnej (GCS), rozwiązania elektroniczne i rozwiązania w zakresie ładunku użytkowego dla systemów bezzałogowych i robotyki obronnej
Jeśli projektujesz, budujesz lub dostarczasz Naziemne stacje kontroli (GCS), Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Specification Comparison: Ground Control Stations (GCS)
Compare selected ground control stations for military drones and UAVs, including handheld controllers, tablet-based systems, dual-screen stations, and vehicle-mounted shelters. This table brings together manufacturers' published specifications to highlight differences in computing, displays, controls, connectivity, power, and ruggedization.
Specifications are manufacturer-reported and may vary by model or configuration.
Make / model
Display
Processor
Memory & storage
Operating system
Weight (kg)
Dimensions (mm)
IP rating
MIL-STD-810
MIL-STD-461
Operating temperature (°C)
Operator controls
Interfaces
Radio integration
Power
Battery runtime
UXV Technologies G2Nav, published catalog configuration
2 × 21.5″ resistive touchscreens; 1920 × 1080 each; up to 1,500 nits
Intel Core i5-10500T, 6 cores, 2.3–3.8 GHz
16 GB DDR4-3200 RAM; 256 GB SSD
Windows or Linux
45 kg; 55 kg with legs
1210 × 420 × 230; 1210 × 420 × 320 with legs
IP65 when closed, as specified for the development configuration
810H listed on current product page
Unknown
Unknown
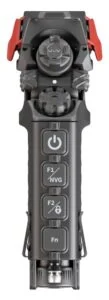
QWERTY keyboard; trackpad or trackball; joystick; SpaceMouse; T-bar; switches and buttons
3 × USB 2.0; 2 × RJ45; HDMI; 2 × control-link interfaces in catalog configuration
Radio-agnostic; current product supports Swappable Radio Modules and Nett Warrior integration
100–240 VAC or 12–28 VDC; supplies rated up to 400 W
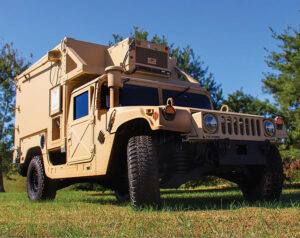
20 kW tow-generator; uninterruptible power supply; S-788 shelter on M1152A1 HMMWV
Unknown
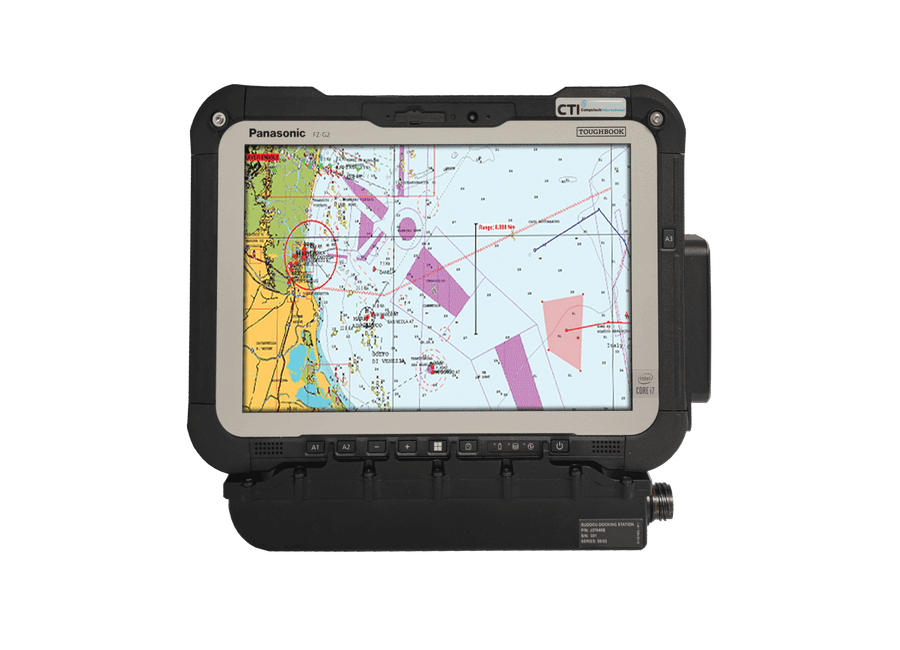
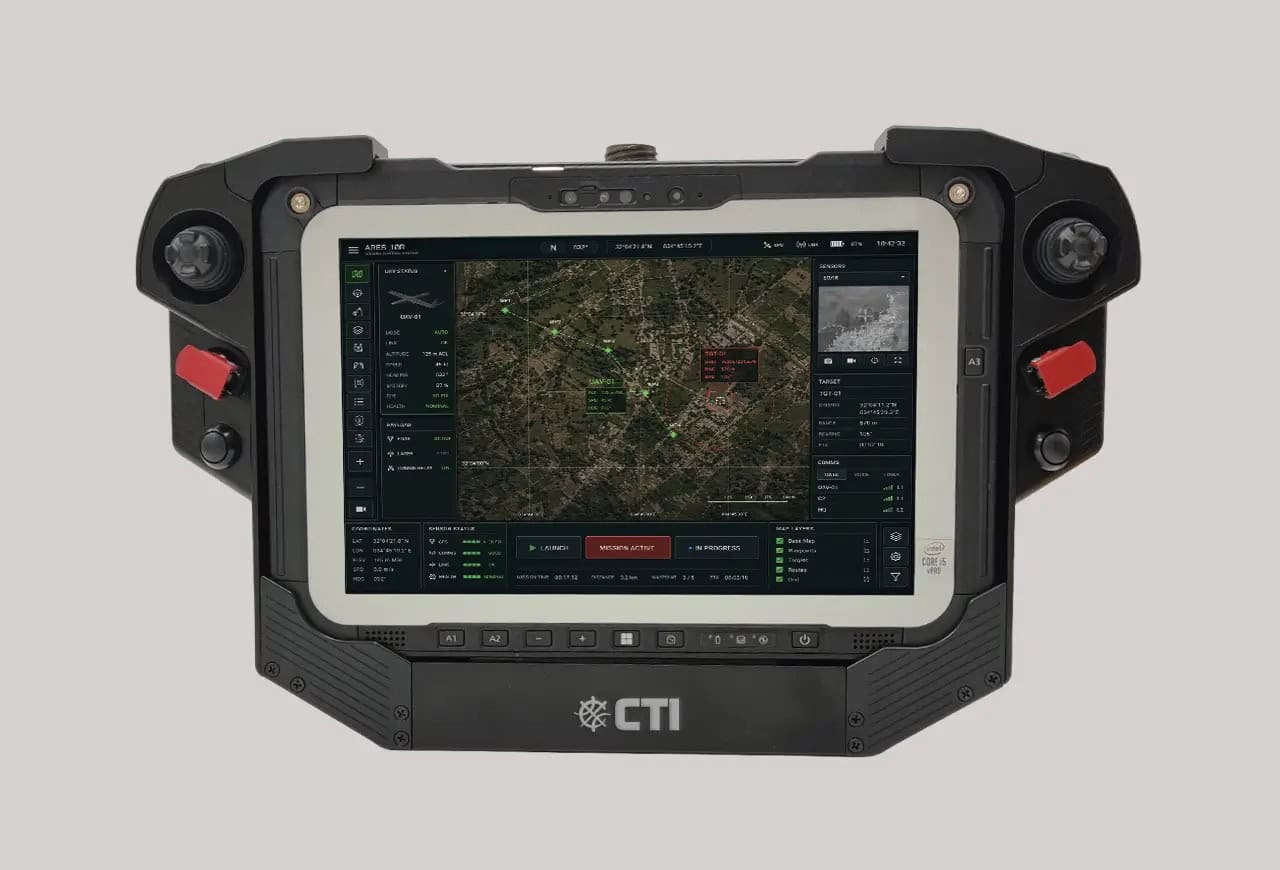
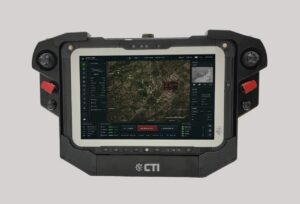
CTI-INTL Solutions Ares 12R
12″; resolution and brightness Unknown
Intel Core i7-1370P vPro
32 GB LPDDR4 RAM; 2 TB NVMe SSD
Windows 11 Pro 64-bit
Unknown
Unknown
IP65
810H listed for humidity, vibration, mechanical shock, sand/dust, and rain
461G listed for EMI/RFI
−29 to +60°C
OTTO joystick and push-buttons; toggle switches; flip guard
4 × Gigabit Ethernet; 2 × USB 2.0
Unknown
18–32 V input
Unknown
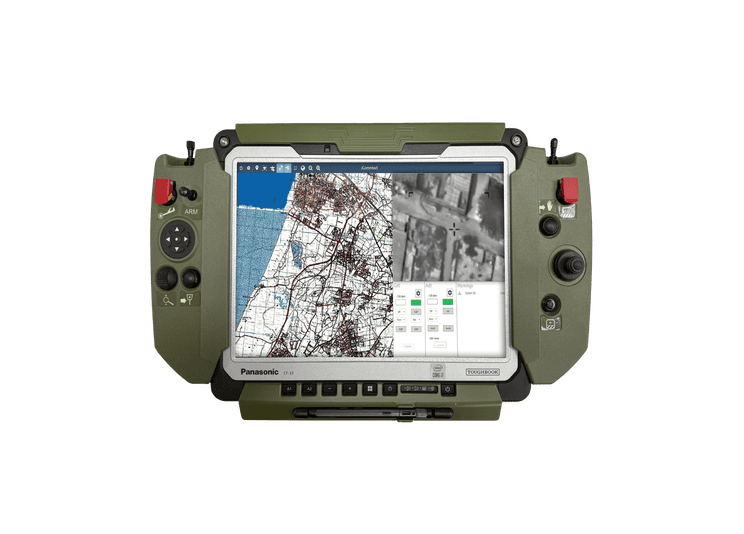
CTI-INTL Solutions Ares 8S
8″; resolution and brightness Unknown
Unknown
Unknown
Windows; version Unknown
Unknown
Unknown
IP65
810H listed for humidity, vibration, mechanical shock, sand/dust, and rain
461G listed for EMI/RFI
−30 to +60°C
2 APEM joysticks; 6 OTTO push-buttons; 2 flip guards
Gigabit Ethernet; RS-232; USB 2.0
Unknown
Unknown
Unknown
Notes: “Unknown” = not confirmed by the manufacturer information used. “Option” = optional configuration; features and figures may depend on configuration.
Naziemne stacje kontroli (GCS) dla dronów wojskowych i bezzałogowych statków powietrznych
Przegląd według
Summer James
Aktualizacja:
Stacje kontroli naziemnej to znacznie więcej niż tylko zdalne interfejsy; są to zaawansowane centra dowodzenia, koordynujące każdy etap cyklu życia misji drona. Platformy GCS płynnie integrują się z autopilotami bezzałogowych statków powietrznych (UAV), czujnikami, oraz wojskową infrastrukturą komunikacyjną – od konfiguracji przed lotem i kontroli podczas misji po analizę obrazu wideo w czasie rzeczywistym oraz pobieranie danych po zakończeniu lotu. W miarę jak operacje wojskowych dronów stają się coraz bardziej złożone, obejmując funkcje autonomiczne, integrację sztucznej inteligencji oraz koordynację wielodomenową, wymagania stawiane naziemnym stacjom kontroli nieustannie ewoluują. Systemy te muszą obecnie zapewniać równowagę między modułowością, mobilnością i bezpieczeństwem, gwarantując przewagę operacyjną w scentralizowanych centrach dowodzenia oraz w środowiskach operacyjnych na froncie.
Dlaczego naziemne stacje kontroli są niezbędne dla dronów obronnych
Operacje wojskowe wymagają wysokiej niezawodności, bezpiecznej łączności oraz wielowymiarowej świadomości sytuacyjnej, a wszystko to zapewniają platformy GCS:
Pełna kontrola misji
Systemy GCS klasy wojskowej obejmują moduły planowania misji, integrację autopilota, kontrolery lotu, mechanizmy przełączania awaryjnego oraz narzędzia świadomości sytuacyjnej. W odróżnieniu od podstawowych kontrolerów RC lub opartych na smartfonach, oferują one nadmiarowość oraz bezpieczne łącza danych, wymagane w środowiskach o ograniczonej widoczności.
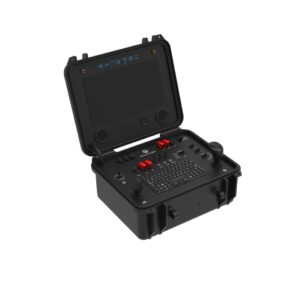
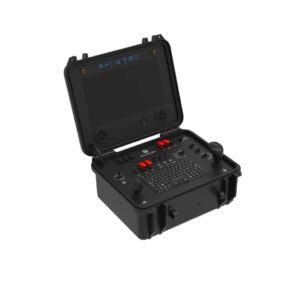
PGCS firmy Ruggmate.
Wywiad, nadzór i rozpoznanie (ISR)
Powietrzne drony ISR wykorzystują GCS do przetwarzania danych w czasie rzeczywistym , przekazów wideo oraz przekazywania informacji taktycznych do sieci dowodzenia. Oprogramowanie GCS integruje przetwarzanie obrazu, urządzenia wyświetlające oraz telemetrię, aby dostarczać przydatne dane wywiadowcze podczas operacji dynamicznych.
Złożone profile misji
Drony wojskowe muszą realizować precyzyjne punkty nawigacyjne, kontrolę ładunku oraz zachowania roju, niezależnie od tego, czy chodzi o atak, wojnę elektroniczną czy koordynację roju. Platformy GCS zapewniają planistom misji interfejsy kontroli roju, pomocnicze systemy sterowania oraz schematy autopilota dostosowane do zastosowań obronnych.
Lepsze niż alternatywy
Alternatywne rozwiązania, takie jak systemy RC oparte na tabletach i urządzeniach ręcznych, nie zapewniają szyfrowania, łączy danych o dużej przepustowości, redundancji ani certyfikatów MIL-STD. Aplikacje do sterowania dronami działające na tabletach nie mogą dorównać pakietowi bezpiecznej komunikacji, wytrzymałym obudowom, systemom przełączania awaryjnego ani standardom interoperacyjności NATO, które są nieodłączną częścią GCS.
Zastosowania wojskowe, w których GCS ma kluczowe znaczenie
Taktyczne ISR i rozpoznanie
GCS umożliwia strumieniowe przesyłanie wideo w czasie rzeczywistym, integrację GPS oraz kontrolę ładunku, co ma kluczowe znaczenie dla monitorowania granic i nadzoru pola walki.
Wsparcie z powietrza i precyzyjne uderzenia
Operatorzy wykorzystują GCS do wyznaczania celów, aktywacji systemów uzbrojenia oraz zarządzania sekwencją wystrzeliwania.
Wsparcie w zakresie wojny elektronicznej i zakłócania
Koordynacja rojów bezzałogowych statków powietrznych
Stacje kontroli naziemnej kierują wieloma dronami w misjach rojowych opartych na formacjach, zapewniając kontrolę w czasie rzeczywistym za pośrednictwem interfejsów zarządzania rojem.
Patrolowanie morskie i zwalczanie okrętów podwodnych
Przenośne lub mobilne stacje GCS wspierają operacje dronów prowadzone z okrętów lub z lądu, integrując się z systemami ISR, bezpieczną komunikacją oraz nadmiarowością łączy w celu zapewnienia skutecznego wdrożenia morskiego.
Walka z partyzantką i bezpieczeństwo granic
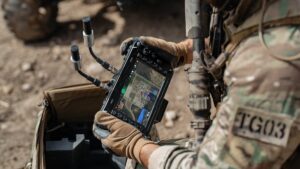
Przenośne rozwiązania GCS do szybkiego wdrożenia łączą się z platformami UAS pilotowanymi przez jednostki terenowe, zapewniając lokalną świadomość sytuacyjną oraz funkcje autonomicznego lotu.
Podstawowe komponenty naziemnej stacji kontroli
Komputer sterujący i radio definiowane programowo (SDR)
Rdzeń przetwarzający z wbudowanym SDR i oprogramowaniem do planowania misji, realizujący polecenia autopilota i kontrolera lotu oraz obsługujący wymianę danych telemetrycznych.
Interfejs użytkownika: wyświetlacze i interfejs sterowania
Podwójne, redundantne łącza danych, takie jak RF, łącze satelitarne oraz szyfrowane kanały sieciowe, zapewniają bezpieczną łączność bezzałogowych statków powietrznych (UAV) na duże odległości zgodnie z wytycznymi MIL‑STD.
Systemy antenowe
Anteny kierunkowe i wielopasmowe zgodne z normą STANAG oraz wyposażone w funkcję redundancji obsługują łącza telemetryczne, wideo i satelitarne z gwarantowaną widocznością.
Systemy redundantne i przełączanie awaryjne
Podwójne zasilanie, redundantne porty komunikacyjne, autopilot z przełączaniem awaryjnym oraz replikacja kontroli misji mają zasadnicze znaczenie w przestrzeni powietrznej o ograniczonej dostępności.
Wbudowane narzędzia do kodowania i rozpoznania sytuacyjnego przekształcają surowy materiał wideo na formaty dostosowane do sieci dowódczych i oprogramowania do fuzji danych z czujników.
Podsystemy zasilania i interfejsów zoptymalizowane pod kątem SWaP
Przenośne systemy GCS zarządzają budżetem energetycznym, chłodzeniem, jakością wyświetlania oraz optymalizacją SWaP; wszystkie te elementy mają kluczowe znaczenie w scenariuszach rozmieszczenia na froncie.
Inne typy stacji kontroli i ich cechy wyróżniające
Naziemna stacja kontroli
Wykorzystywana w pojazdach naziemnych (UGV), dronach morskich lub systemach stacjonarnych. Różni się interfejsami ładunku, częstotliwościami komunikacyjnymi oraz uszczelnieniami środowiskowymi, dostosowanymi do misji lądowych w przeciwieństwie do powietrznych.
Mobilne / stacjonarne stacje kontroli naziemnej (GCS)
Platformy montowane na pojazdach lub rozmieszczane w schronach zapewniają kontrolę warunków środowiskowych i integrację z pojazdem, a w porównaniu z przenośnymi modelami plecakowymi mogą podlegać odrębnym wymaganiom normy MIL-STD.
Stacja kontroli pojazdu
Koncentruje się na protokołach specyficznych dla pojazdów i interfejsach naziemnych, a nie na standardach autopilota lotniczego stosowanych w systemach UAV.
Stacje kontroli pojazdów podwodnych
Stacje kontroli UUV, wykorzystywane na pokładach okrętów wojennych lub w nadbrzeżnych centrach dowodzenia, są przystosowane do środowisk podwodnych. Działają one za pośrednictwem kabla światłowodowego lub modemów akustycznych, co wymaga dedykowanych protokołów komunikacyjnych, integracji sonaru oraz narzędzi nawigacyjnych dla środowisk pozbawionych zasięgu GPS. W odróżnieniu od systemów GCS bezzałogowych statków powietrznych (UAV), stacje te priorytetowo traktują mapowanie podwodne, kontrolę głębokości oraz autonomiczną realizację misji, często wykorzystując joystick, wyświetlacze dotykowe oraz narzędzia do wizualizacji danych batymetrycznych i omijania przeszkód w czasie rzeczywistym. Wiele stacji kontroli pojazdów podwodnych (UUV) jest również zgodnych z normami MIL-STD specyficznymi dla marynarki wojennej i płynnie współpracuje z pokładowymi systemami bojowymi.
Zgodność z normami MIL-STD i NATO STANAG
Aby zapewnić interoperacyjność i wytrzymałość, wojskowe systemy GCS muszą spełniać następujące normy:
NATO STANAG 4671: Norma dotycząca zdatności do lotu bezzałogowych statków powietrznych (UAS) oraz protokołu interfejsu.
STANAG 7085 (STANAG 3918): Łącze danych ziemia-powietrze do transmisji obrazu wideo.
STANAG 4630: Norma dotycząca formatu wideo w pełnej rozdzielczości.
STANAG 7023: Dyskretne komunikaty dowodzenia i kontroli bezzałogowych statków powietrznych (UAV).
STANAG 4694: Integracja pomocy nawigacyjnych i systemów naprowadzania lotu.
Zgodność z normami gwarantuje, że operatorzy sił sojuszniczych mogą bezpiecznie i przejrzyście korzystać z platform UAS w trybie „plug-and-play”.
Zalety GCS w porównaniu z alternatywnymi metodami sterowania
Bezpieczeństwo i szyfrowanie: zastrzeżone, szyfrowane łącza oparte na technologii SDR w porównaniu z niebezpiecznymi publicznymi sieciami Wi-Fi lub komórkowymi.
Łączność dalekiego zasięgu: anteny o wysokim zysku i łączność satelitarna (SATCOM) rozszerzają zasięg misji poza linię wzroku.
Redundancja: wielościeżkowe, podwójne łącza danych oraz przełączanie awaryjne autopilota chronią przed zakłóceniami lub awariami.
Interoperacyjność: zgodność z normą STANAG zapewnia sterowanie międzyplatformowe; w odróżnieniu od zastrzeżonych systemów RC lub opartych na aplikacjach.
Świadomość operatora: Zintegrowane mapy, obraz wideo, telemetria, dane autopilota oraz nakładki czujników znacznie przewyższają możliwości interfejsów graficznych klasy hobbystycznej.
Wsparcie misji: Wbudowane narzędzia do planowania misji, rejestratory danych oraz interfejsy szynowe wspierają rygorystyczne procedury przed- i po-lotowe.
Naziemna stacja kontroli: Sterowanie dronami zorientowane na misję
Stacje kontroli naziemnej łączą bezpieczne łącza danych, redundancję, planowanie misji oraz wzmocnione platformy w systemy zapewniające orientację sytuacyjną, kontrolę misji i odporność taktyczną. W miarę ewolucji zastosowań dronów, od ISR po wojnę elektroniczną i działania roju, stacja kontroli naziemnej pozostaje centralnym węzłem, wzmocnionym zgodnością z normami MIL‑STD‑810G/461 i zaprojektowanym z myślą o modułowości. Niezależnie od tego, czy chodzi o sterowanie pojedynczym bezzałogowym statkiem powietrznym (UAV), czy koordynację wielu autonomicznych dronów, systemy kontroli naziemnej określają, w jaki sposób platformy bezzałogowe przyczyniają się do sukcesu misji, i będą one nadal kształtować krajobraz obronny.
Frequently Asked Questions
Which components are essential for a portable military ground control station?
A portable GCS typically combines a rugged computing unit, mission control software, operator displays, physical control inputs, communications interfaces, and an independent power source. For tactical deployments, these components must balance portability with processing performance, environmental protection, and battery endurance. Modular configurations can also accommodate additional radios, antennas, and payload controls without requiring a complete replacement of the GCS.
How do ground control stations integrate with different unmanned platforms?
Ground Control Stations integrate with Unmanned Aerial Vehicles (UAVs), Unmanned Ground Vehicles (UGVs), and Unmanned Surface Vehicles (USVs) through compatible command protocols, telemetry interfaces, and communications links. Integration depends on the platform’s autopilot or vehicle controller, supported messaging formats, and mission software. Multi-platform GCS solutions may support different vehicle types through configurable control interfaces, although compatibility must be established for each platform.
What are the different ways operators can control a UAV from a ground control station?
UAV operators can use joysticks, thumbsticks, touchscreen controls, keyboards, and dedicated flight control panels to manage aircraft movement and onboard systems. Manual control enables direct operator input, while waypoint-based and supervisory control modes allow the autopilot to execute predefined flight paths or autonomous functions. The available control methods depend on the aircraft’s flight control architecture, mission requirements, and supported GCS software.
Can one ground control station control multiple drones simultaneously?
A single GCS can control multiple drones when its software, communications architecture, and operator interfaces support multi-vehicle operations. Some systems enable centralized mission planning and supervision of several autonomous aircraft, while others require dedicated control channels or operators for individual platforms. Practical capacity depends on communications bandwidth, available automation, operator workload, and the complexity of simultaneous missions.
What happens if a military drone loses communication with its ground control station?
When communication is lost, a military drone may execute predefined contingency procedures through its onboard autopilot, depending on its configuration and mission requirements. These can include returning to a designated location, maintaining a holding pattern, continuing an authorized autonomous mission, or initiating a controlled landing. GCS compatibility with these procedures, link-loss detection, reconnection behavior, and operator alerts should be assessed before deployment.