Podwodne systemy pozycjonowania zapewniają nawigację, lokalizację i śledzenie okrętów podwodnych, bezzałogowych pojazdów podwodnych (UUV), zdalnie sterowanych pojazdów podwodnych (ROV), nurków, czujników oraz innych obiektów podwodnych działających poza zasięgiem niezawodnego systemu GNSS. Systemy te mogą łączyć technologie pozycjonowania akustycznego, takie jak USBL, SBL i LBL, z nawigacją inercyjną, pomiarami DVL, wykrywaniem głębokości oraz nawigacją wspomaganą ukształtowaniem terenu lub charakterystycznymi elementami krajobrazu.
Na tej stronie przedstawiono dostawców podwodnych systemów pozycjonowania przeznaczonych do zwalczania min, walki przeciw okrętom podwodnym, rozpoznania, obserwacji i zwiadu (ISR), badań dna morskiego, odzyskiwania mienia oraz bezzałogowych operacji morskich.
Jeśli projektujesz, budujesz lub dostarczasz Podwodne systemy pozycjonowania, Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Przegląd systemów pozycjonowania podwodnego stosowanych w operacjach morskich
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do podwodnych systemów pozycjonowania
Podwodne systemy pozycjonowania zapewniają możliwości nawigacji, lokalizacji i śledzenia w środowiskach, w których konwencjonalne sygnały GNSS nie są w stanie skutecznie przenikać. Służą one do określania pozycji okrętów podwodnych, bezzałogowych pojazdów podwodnych (UUV), zdalnie sterowanych pojazdów podwodnych (ROV), nurków, czujników oraz innych obiektów zanurzonych względem statku, punktu odniesienia na dnie morskim, współrzędnych geograficznych lub sąsiedniej platformy.
Nowoczesny morski system pozycjonowania może łączyć pozycjonowanie akustyczne, nawigację inercyjną, pomiar prędkości, wykrywanie głębokości, odniesienia środowiskowe oraz okresowe ustalanie pozycji na podstawie danych z powierzchni. Użytkownicy z sektora obronnego często integrują kilka z tych technologii poprzez fuzję czujników, aby utrzymać dokładne pozycjonowanie morskie, jednocześnie zmniejszając zależność od pojedynczego źródła nawigacyjnego.
Główne rodzaje podwodnych systemów pozycjonowania
Akustyczne podwodne systemy pozycjonowania
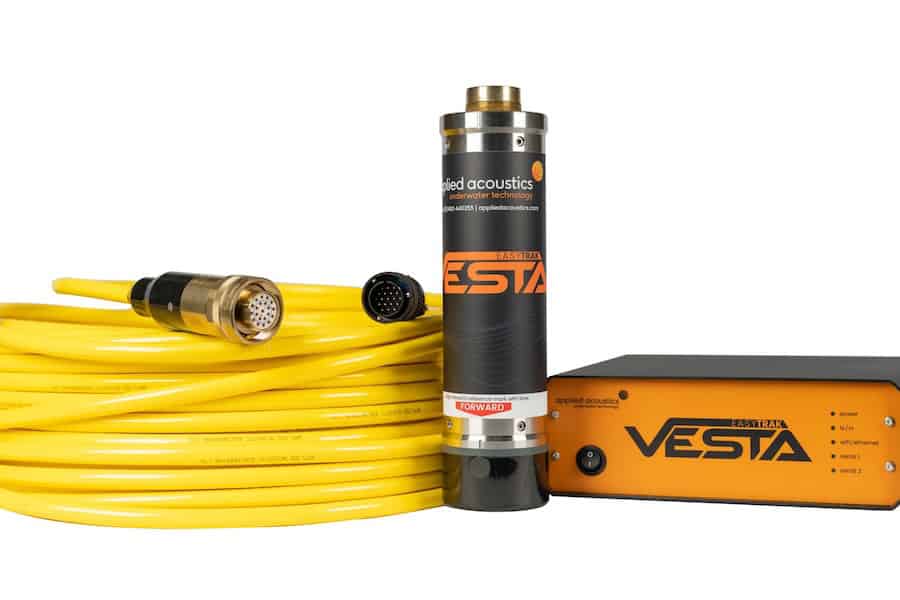
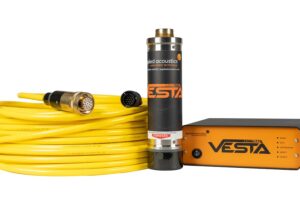
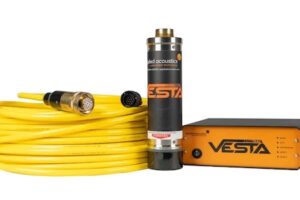
Systemy Easytrak Ultra Short Baseline firmy Applied Acoustics.
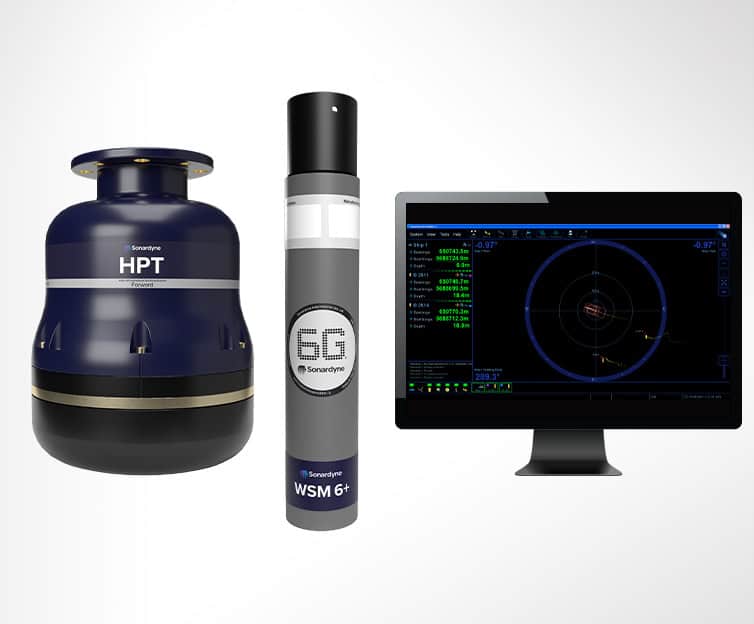
Akustyczny system pozycjonowania określa odległość oraz, w zależności od swojej architektury, kierunek między podwodnymi przetwornikami, bojami akustycznymi lub transponderami. Do popularnych podwodnych akustycznych systemów pozycjonowania należą systemy o ultrakrótkiej linii bazowej (USBL), o krótkiej linii bazowej (SBL), o długiej linii bazowej (LBL), odwrócony USBL oraz pozycjonowanie akustyczno-GNSS. System USBL umożliwia śledzenie pojazdów podwodnych, nurków i innych obiektów względem statku, natomiast system LBL wykorzystuje oddzielne punkty odniesienia na dnie morskim do stworzenia lokalnej sieci pozycjonowania o geometrii sprzyjającej precyzyjnemu pozycjonowaniu podwodnemu. Systemy akustyczne mogą również dostarczać punkty odniesienia dotyczące położenia dla odpowiednio wyposażonych statków powierzchniowych. Na dokładność mają wpływ takie czynniki, jak geometria układu, czas propagacji fali akustycznej, zmienność prędkości dźwięku, propagacja wielodrożna oraz jakość danych dotyczących położenia i położenia przestrzennego statku.
Inercyjne systemy pozycjonowania
Inercyjny system pozycjonowania szacuje ruch platformy bez ciągłego polegania na sygnałach zewnętrznych. Inercyjne systemy nawigacyjne (INS) łączą pomiary z urządzeń takich jak żyroskopy i akcelerometry w celu obliczenia położenia, prędkości i pozycji. Inercjalne jednostki pomiarowe (IMU) dostarczają podstawowe pomiary ruchu, natomiast systemy odniesienia położenia i kursu (AHRS) mogą dostarczać ustabilizowane informacje dotyczące przechyłu, pochylenia i kursu na potrzeby nawigacji oraz ustawiania czujników. Ponieważ błąd pozycjonowania inercjalnego kumuluje się w miarę upływu czasu, w celu ograniczenia dryftu powszechnie stosuje się pomoc zewnętrzną.
Systemy pozycjonowania na podstawie nawigacji zliczeniowej
Nawigacja zliczeniowa polega na prognozowaniu znanej pozycji na podstawie zmierzonej prędkości, kursu i głębokości. Dopplerowskie logi prędkości (DVL) mogą mierzyć ruch względem dna morskiego poprzez śledzenie dna lub, w przypadku braku możliwości ustalenia położenia względem dna, szacować prędkość względem otaczającej wody. Czujniki ciśnienia dostarczają informacji o głębokości, natomiast magnetyczne czujniki kursu mogą stanowić dodatkowy punkt odniesienia dla orientacji. W połączeniu z nawigacją inercyjną pomiary te mogą w znacznym stopniu ograniczyć skumulowane odchylenie pozycji, chociaż na pomiary śledzenia ruchu w wodzie mogą wpływać prądy.
Pozycjonowanie wspomagane ukształtowaniem terenu, sonarem i elementami charakterystycznymi
Metody oparte na cechach terenu szacują pozycję poprzez porównanie wykrytych informacji o otoczeniu ze znanymi lub wcześniej zmapowanymi cechami. Techniki te obejmują nawigację względną względem terenu, dopasowanie batymetryczne, lokalizację opartą na sonarze, jednoczesną lokalizację i mapowanie (SLAM), lokalizację optyczną lub wizualno-inercyjną oraz nawigację magnetyczną lub grawitacyjną. Podejścia te mogą stanowić uzupełnienie konwencjonalnych podwodnych systemów pozycjonowania w miejscach, gdzie infrastruktura akustyczna jest niedostępna lub niepożądana, choć ich skuteczność zależy od cech środowiska, wydajności czujników oraz jakości dostępnych danych referencyjnych.
Główne zastosowania podwodnych systemów pozycjonowania w operacjach morskich
Działania przeciwminowe i zwalczanie okrętów podwodnych
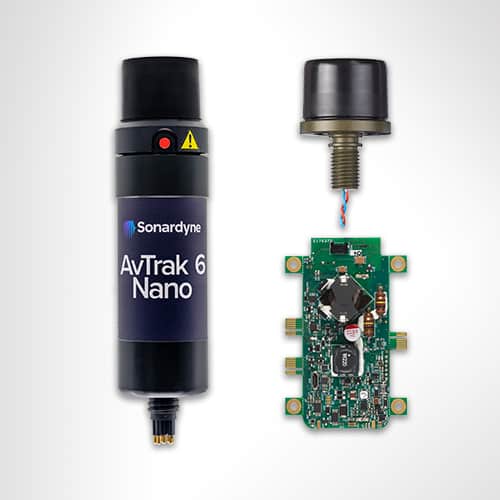
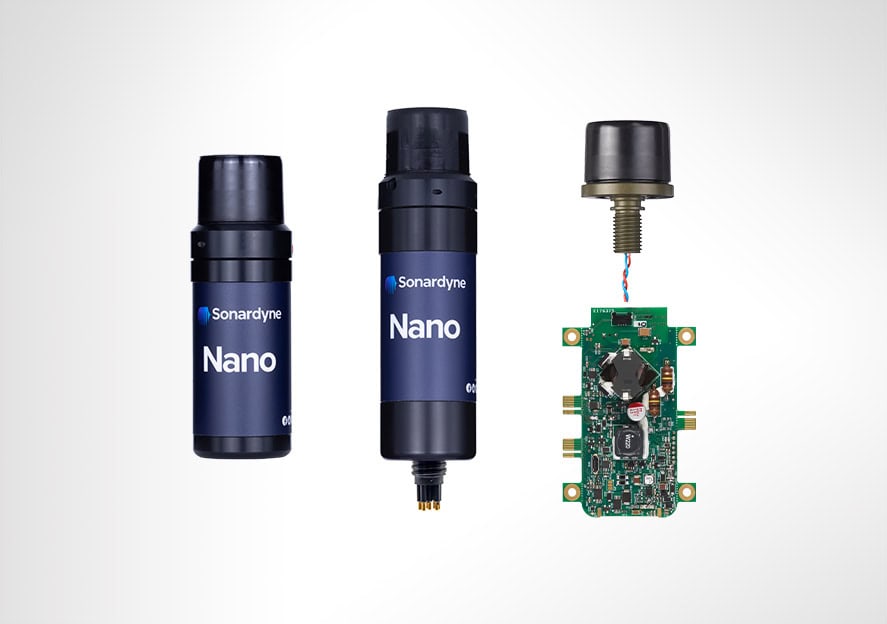
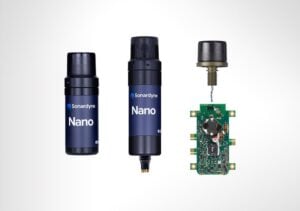
Nano, kompaktowy transponder USBL do śledzenia podwodnego i pozycjonowania podwodnego, firmy Forcys
Misje związane z przeciwdziałaniem minom (MCM) oraz usuwaniem materiałów wybuchowych (EOD) wymagają niezawodnego pozycjonowania, aby sygnały sonarowe, trasy poszukiwań i badane obiekty można było powiązać z dokładnymi lokalizacjami. Systemy autonomiczne i zdalnie sterowane mogą łączyć nawigację inercyjną, pomiary DVL, informacje o głębokości oraz systemy pozycjonowania akustycznego. W operacjach zwalczania okrętów podwodnych pozycjonowanie może wspierać rozmieszczenie, śledzenie i georeferencjonowanie czujników podwodnych oraz innych zasobów, dzięki czemu ich lokalizacje są dokładnie odwzorowane w szerszym obrazie taktycznym.
ISR i badania dna morskiego
Misje wywiadowcze, obserwacyjne i rozpoznawcze (ISR) mogą wymagać od pojazdów podwodnych podążania po wyznaczonych trasach przy jednoczesnym precyzyjnym georeferencjonowaniu danych sonarowych, obrazowych, pomiarów magnetycznych lub danych z innych czujników. Wysokiej jakości pozycjonowanie podwodne ma szczególne znaczenie w sytuacjach, gdy konieczne jest skorelowanie wyników z oddzielnych przejść misji. Fuzja danych z czujników może pomóc w zachowaniu ciągłości nawigacji, gdy poszczególne pomiary akustyczne lub środowiskowe stają się sporadyczne lub niedostępne.
Bezpieczeństwo portów i przystani
Porty stwarzają trudne warunki dla pozycjonowania podwodnego, ponieważ konstrukcje, ruch statków, płytkie wody i odbicia akustyczne mogą utrudniać propagację sygnału. Technologia pozycjonowania może wspierać patrolowe pojazdy podwodne (UUV), inspekcyjne pojazdy zdalnie sterowane (ROV), śledzenie nurków oraz czujniki dna morskiego w pobliżu kluczowych obiektów morskich. Pozycjonowanie akustyczne krótkiego zasięgu oraz wspomaganie inercyjne można łączyć w sytuacjach, gdy złożona geometria ogranicza możliwość polegania na jednym źródle pomiarowym.
Śledzenie i odzyskiwanie zasobów
Podwodne systemy pozycjonowania służą do śledzenia rozmieszczonych pojazdów, czujników, sprzętu i innych zasobów podwodnych zarówno podczas rutynowych operacji, jak i misji poszukiwawczych oraz ratowniczych. Operacje poszukiwawcze i ratownicze wymagają dokładnej lokalizacji pojazdów, celów oraz wcześniej wykrytych obiektów. System pozycjonowania ROV może łączyć pomiar odległości akustycznej z danymi dotyczącymi pozycji i położenia statku w celu oszacowania podwodnej lokalizacji pojazdu. Oddzielne podwodne nadajniki lokalizacyjne mogą wspomagać śledzenie i odzyskiwanie zasobów, przy czym podwodny nadajnik lokalizacyjny jest zazwyczaj zaprojektowany tak, aby po aktywacji emitować rozpoznawalny sygnał akustyczny, a nie zapewniać kompletne rozwiązanie nawigacyjne.
Monitorowanie infrastruktury podwodnej
Pozycjonowanie podwodne umożliwia platformom inspekcyjnym powiązanie obserwacji z konkretnymi lokalizacjami na kablach, rurociągach, instalacjach dna morskiego, kotwicowiskach i innej infrastrukturze o kluczowym znaczeniu. Powtarzalne pozycjonowanie jest cenne w sytuacjach, gdy operatorzy muszą porównywać wyniki inspekcji w czasie. Akustyczne pozycjonowanie pojazdu ROV może również pomóc zespołom na powierzchni w utrzymaniu orientacji co do lokalizacji pojazdu, gdy widoczność jest ograniczona lub gdy pojazd porusza się w pobliżu skomplikowanych konstrukcji.
Pozycjonowanie nurków i pływaków
Nurkowie wojskowi i pływacy bojowi mogą korzystać z kompaktowego sprzętu nawigacyjnego wykorzystującego sygnały akustyczne, czujniki inercyjne, magnetyczne oraz czujniki głębokości w celu zachowania orientacji pod wodą. Zespoły na powierzchni mogą również śledzić nurków za pomocą pozycjonowania akustycznego, o ile misja pozwala na aktywną transmisję sygnałów. Podwodna boja akustyczna noszona przez nurka lub przymocowana do sprzętu może stanowić punkt odniesienia dla operacji śledzenia, odzyskiwania lub spotkania.
Nawigacja bezzałogowych systemów morskich
Bezzałogowe systemy morskie wymagają niezawodnej nawigacji i pozycjonowania dostosowanych do ich ograniczeń dotyczących czasu działania, autonomii, głębokości oraz ładowności. Autonomiczny pojazd podwodny (AUV) może w znacznym stopniu opierać się na nawigacji inercyjnej i wspomaganiu za pomocą DVL, z okresowymi korektami akustycznymi lub pochodzącymi z powierzchni. System pozycjonowania pojazdu zdalnie sterowanego (ROV) jest często odniesiony do statku wsparcia. Większe platformy autonomiczne mogą łączyć kilka źródeł nawigacyjnych w celu wsparcia operacji długotrwałych, ograniczenia skumulowanego błędu nawigacyjnego, utrzymania zaplanowanych tras oraz umożliwienia kontrolowanego wydobycia.
Kwestie związane z normami i kwalifikacjami
W zamówieniach marynarki wojennej zazwyczaj stosuje się wymagania dostosowane do sprzętu, platformy nośnej, środowiska operacyjnego, interfejsów oraz misji. Istotne kwestie mogą obejmować:
Kwalifikacja środowiskowa: Norma MIL-STD-810 stanowi ramy dla dostosowania badań inżynierii środowiskowej i testów laboratoryjnych do przewidywanego środowiska eksploatacji.
Kompatybilność elektromagnetyczna: Norma MIL-STD-461 określa wymagania dotyczące emisji zakłóceń elektromagnetycznych (EMI) oraz podatności na nie dla odpowiedniego sprzętu i podsystemów obronnych Stanów Zjednoczonych.
Interoperacyjność akustyczna: W przypadku gdy system pozycjonowania jest zintegrowany z podwodną komunikacją cyfrową, norma NATO STANAG 4748, powszechnie znana jako JANUS, może mieć znaczenie dla interoperacyjnej komunikacji akustycznej.
Ciśnienie i uszczelnienie: Obudowy, złącza, przetworniki oraz podwodne nadajniki akustyczne muszą posiadać certyfikaty potwierdzające ich przydatność pod kątem przewidywanej głębokości, cykli ciśnieniowych, temperatury, narażenia na korozję oraz czasu trwania eksploatacji.
Interfejsy nawigacyjne: Dane dotyczące położenia, prędkości, kursu, głębokości, czasu, układów odniesienia oraz jakości muszą być niezawodnie przekazywane między komputerami nawigacyjnymi, systemami misji, czujnikami oraz sprzętem dowodzenia i kontroli.
Wymagania dotyczące nadajników: Wymagania dotyczące podwodnych nadajników lokalizacyjnych należy traktować oddzielnie od wymagań dotyczących transponderów pozycjonujących. Sygnał dźwiękowy podwodnego nadajnika lokalizacyjnego ma na ogół na celu wspomaganie wykrywania akustycznego i odzyskiwania obiektu, a nie zapewnienie pełnego pozycjonowania pojazdu.
Kwalifikacja powinna zatem opierać się na całościowym środowisku operacyjnym i architekturze systemu, a nie wyłącznie na dokładności pozycjonowania.
Najnowsze osiągnięcia w dziedzinie pozycjonowania podwodnego
Prace rozwojowe w coraz większym stopniu koncentrują się na utrzymaniu użytecznych oszacowań pozycji dla platform autonomicznych przy jednoczesnym ograniczeniu zewnętrznej infrastruktury i zależności od aktywnych transmisji akustycznych. Do ważnych obszarów należą:
Zaawansowana nawigacja oparta na ukształtowaniu terenu: Udoskonalone mapy dna morskiego, przetwarzanie danych sonarowych oraz szacowanie położenia na pokładzie mogą umożliwić pojazdom wykorzystywanie cech ukształtowania terenu jako punktów odniesienia nawigacyjnych.
Autonomiczne rozmieszczanie i kalibracja nadajników:Platformy bezzałogowe mogą rozmieszczać, badać i zarządzać sieciami nadajników akustycznych przy mniejszej interwencji statków powierzchniowych.
Nawigacja z wykorzystaniem sygnałów okazjonalnych: W ramach badań poszukuje się sposobów pozyskiwania użytecznych informacji nawigacyjnych z sygnałów środowiskowych, akustycznych, magnetycznych i innych dostępnych sygnałów, które nie zostały rozmieszczone wyłącznie w celu pozycjonowania.
Zwiększona integracja komunikacji i pozycjonowania: Komunikacja akustyczna, pomiary odległości, synchronizacja czasowa oraz nawigacja kooperacyjna mogą w coraz większym stopniu wykorzystywać wspólny sprzęt i wymieniać informacje w sieciach platform podwodnych i powierzchniowych.
Postępy te rozszerzają rolę podwodnych systemów pozycjonowania akustycznego z samodzielnego sprzętu śledzącego w kierunku zintegrowanych architektur nawigacyjnych wspierających bardziej autonomiczne i rozproszone operacje morskie.