Les systèmes de navigation sous-marine combinent des capteurs inertiels, acoustiques, de vitesse, de profondeur et de cap afin de fournir des données de positionnement et de mouvement lorsque le GNSS n'est pas disponible sous la surface. Ces systèmes sont utilisés à bord des sous-marins, des AUV, des UUV, des ROV, des équipements de plongée et des plateformes de livraison de charges utiles.
Cette page présente les fournisseurs de systèmes de navigation sous-marine, notamment les systèmes INS, les DVL, les systèmes de positionnement acoustique, les compas, les altimètres et les systèmes de navigation par sonar destinés aux applications navales.
Si vous concevez, construisez ou fournissez Systèmes de navigation sous-marine, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Le guide complet des systèmes de navigation sous-marine pour les opérations navales
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux systèmes de navigation sous-marine
Les systèmes de navigation sous-marine permettent aux sous-marins, aux véhicules sous-marins sans pilote (UUV), aux plongeurs et à d’autres plateformes sous-marines de déterminer leur mouvement, leur orientation, leur profondeur et leur position lorsque la navigation par satellite n’est pas disponible. Contrairement à la navigation en surface, la navigation sous-marine doit fonctionner sans réception continue du Système mondial de navigation par satellite (GNSS) et combine donc des capteurs inertiels, acoustiques, de vitesse, de profondeur et de cap.
Un système moderne de navigation sous-marine repose sur l’intégration de capteurs plutôt que sur un seul dispositif de navigation. La durée de la mission, la précision, la taille du véhicule, la profondeur d’opération, la distance par rapport au fond marin, les conditions acoustiques et les aides à la navigation disponibles influencent tous l’architecture du système. Les signaux GNSS conventionnels ne peuvent pas fournir une position sous-marine en continu ; par conséquent, la navigation GPS sous-marine nécessite généralement de faire surface, d’utiliser une antenne ou une bouée exposée, ou de recourir à une autre méthode permettant de transférer des informations de position provenant de sources externes vers la plate-forme sous-marine.
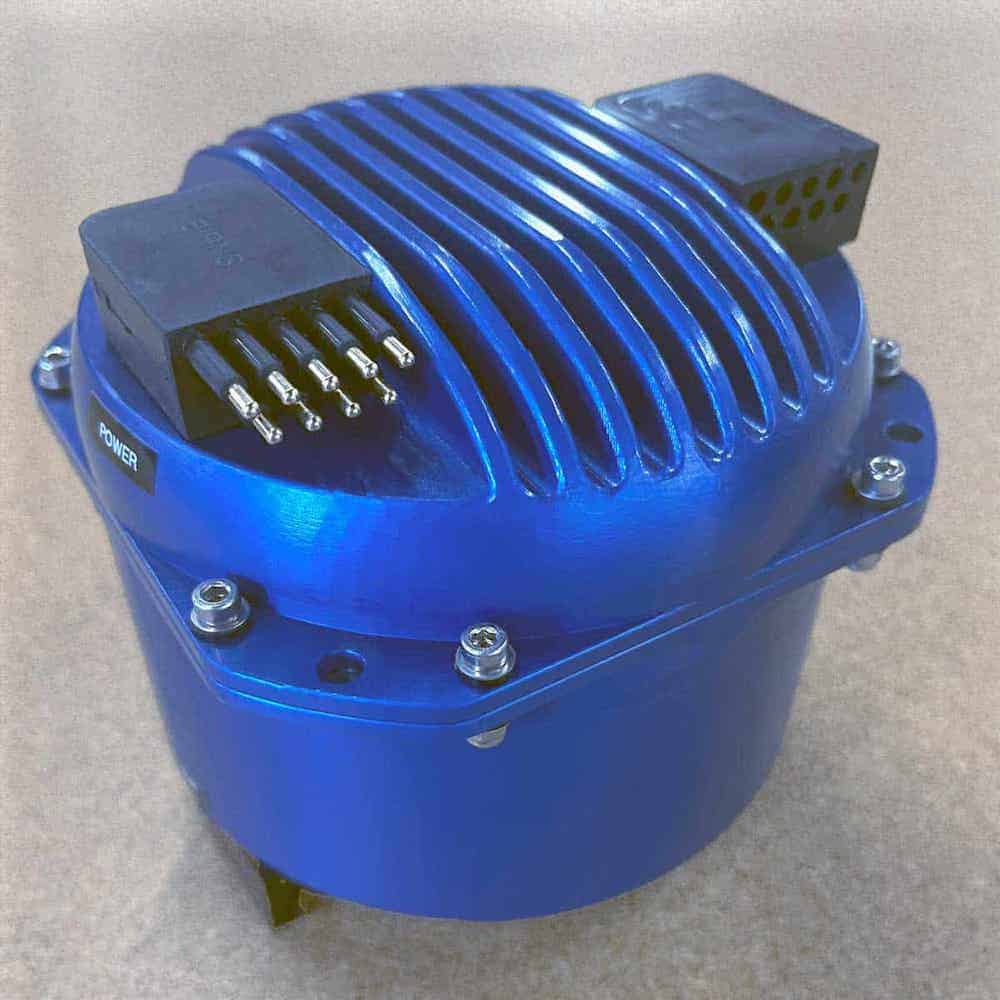
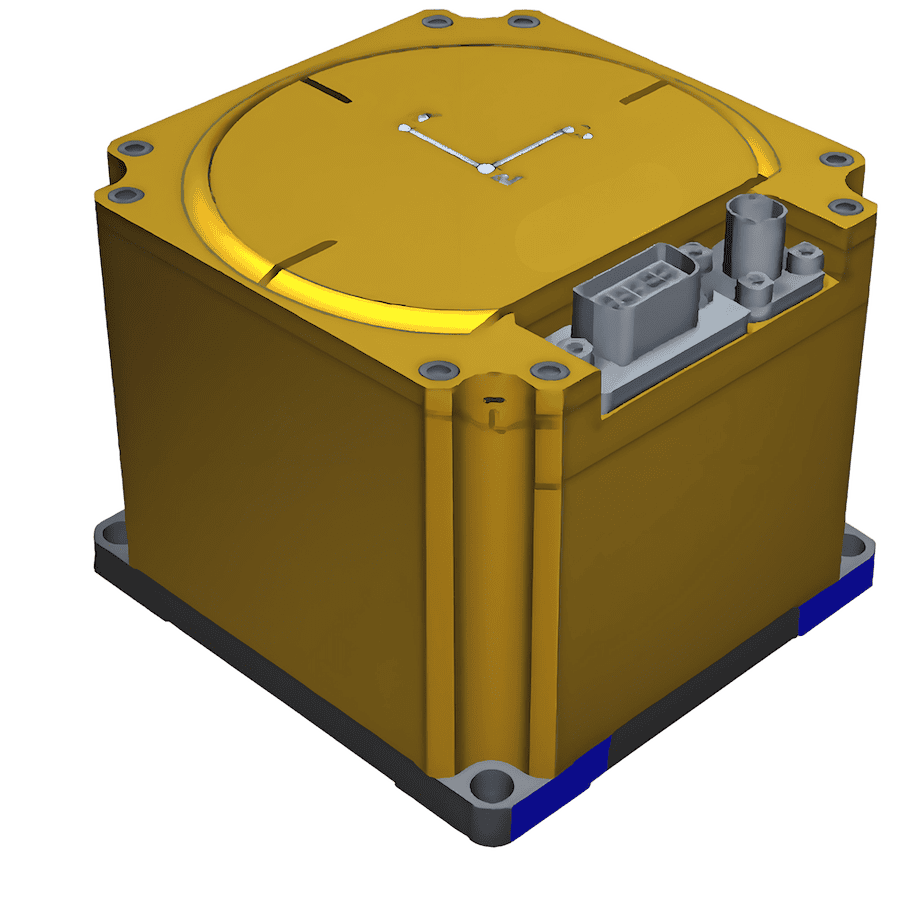
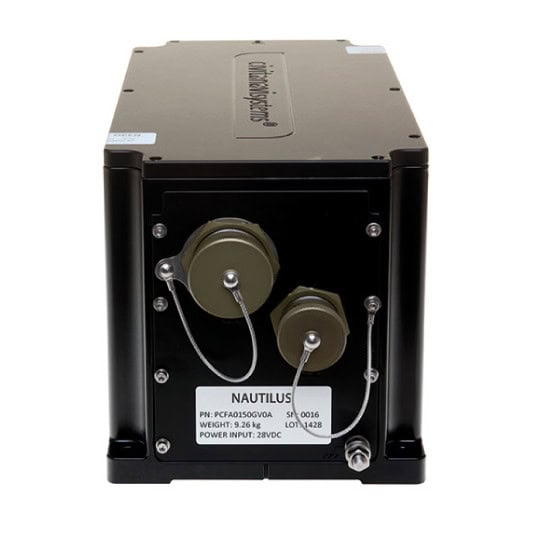
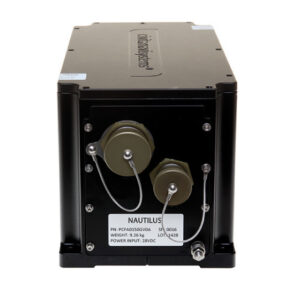
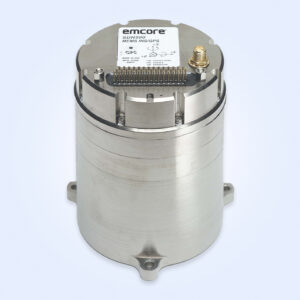
Système de navigation inertielle marine TALIN de Honeywell Aerospace
Technologies clés utilisées pour la navigation sous-marine
Systèmes de navigation inertielle et capteurs inertiels
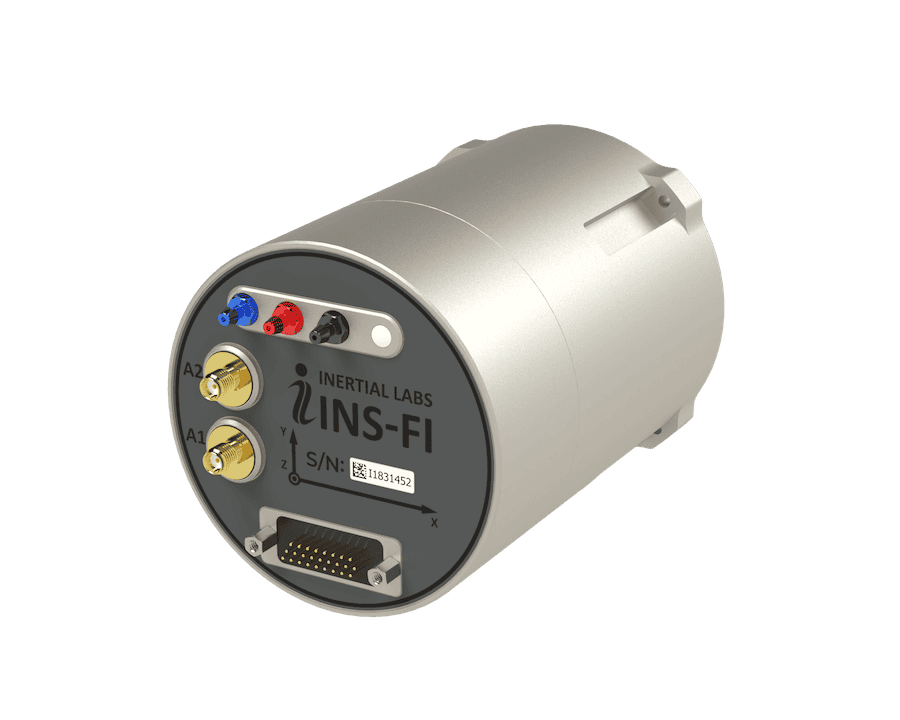
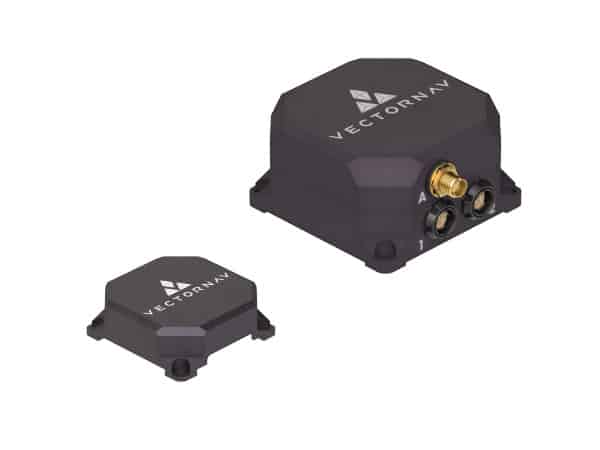
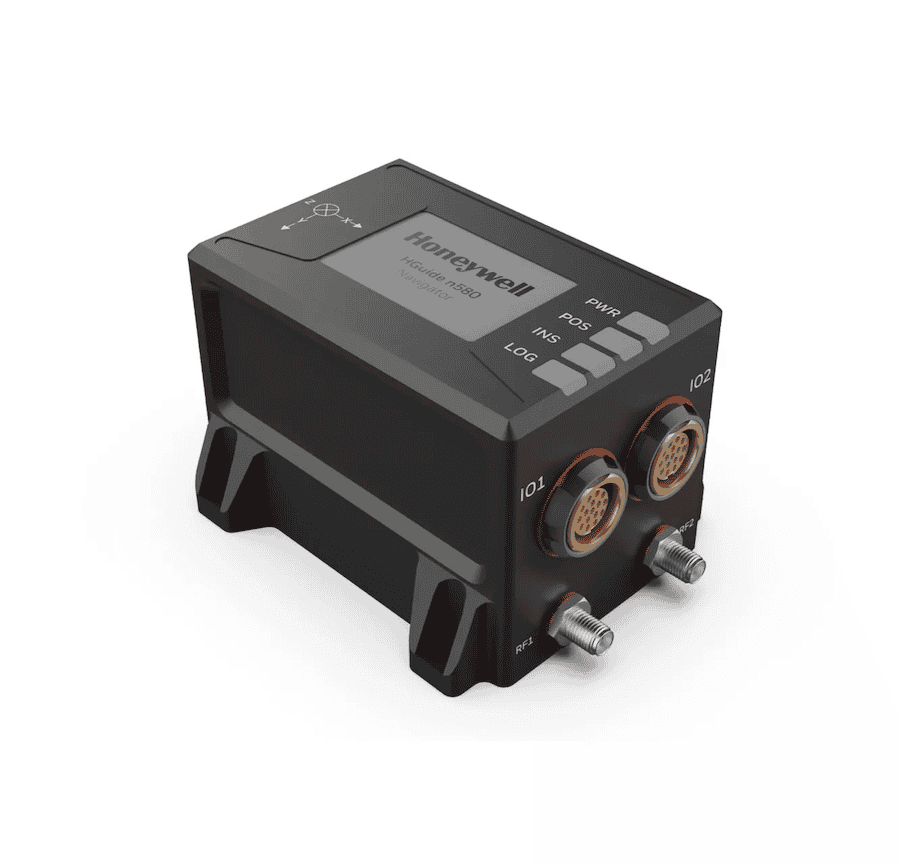
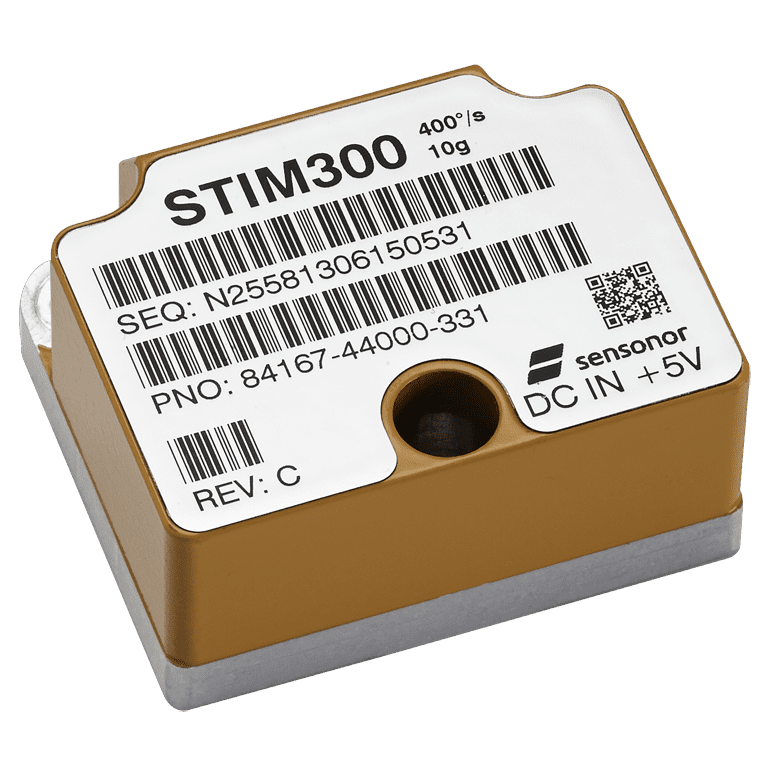
La navigation inertielle sous-marine utilise des gyroscopes et des accéléromètres pour estimer l’assiette, la vitesse et le mouvement à partir d’un point de départ connu. Ces capteurs sont généralement regroupés au sein d’une unité de mesure inertielle (IMU), tandis qu’un système de navigation inertielle (INS) assure les calculs de navigation et l’estimation des erreurs. Les systèmes de référence d’attitude et de cap (AHRS) peuvent fournir des données d’orientation pour des plateformes de plus petite taille ou s’intégrer à un système de navigation sous-marine plus vaste. Étant donné que les biais, les erreurs d’alignement et le bruit des capteurs s’accumulent avec le temps, les performances de l’INS sont généralement améliorées à l’aide d’autres aides à la navigation.
Loges de vitesse Doppler
Les loggers de vitesse Doppler (DVL) mesurent la vitesse du véhicule par des moyens acoustiques, généralement par rapport au fond marin lorsque le verrouillage sur le fond est disponible. Les données des DVL peuvent être fusionnées avec les mesures de l’INS afin de limiter l’erreur de navigation à l’estime, ce qui fait de l’intégration INS/DVL une base courante pour la navigation des AUV. Le verrouillage sur le fond dépend de l’altitude et du signal de retour du fond marin. Les mesures de la trajectoire dans l’eau peuvent constituer une alternative lorsque le suivi du fond n’est pas disponible, bien que la vitesse mesurée soit alors relative à l’eau environnante.
Aide à la navigation acoustique
La navigation acoustique fournit des mesures externes permettant de corriger ou de contraindre une solution de navigation embarquée. Les systèmes à base longue (LBL), à base courte (SBL) et à base ultra-courte (USBL) utilisent des mesures acoustiques entre un véhicule et des repères connus, tandis que les transpondeurs et les balises peuvent fournir des positions supplémentaires. Ces techniques de navigation sous-marine acoustique contribuent à contrôler la dérive inertielle, mais peuvent nécessiter la mise en place d’une infrastructure, d’un navire de surface ou d’équipements externes. Les variations de la vitesse du son, les trajets multiples, la distance et la géométrie de référence peuvent affecter la précision.
Capteurs de pression et de profondeur
Les capteurs de pression fournissent des informations de profondeur pour le contrôle vertical, la planification de mission et la fusion des données des capteurs. Ils constituent des capteurs de navigation sous-marine fondamentaux, car ils déterminent la composante verticale de la solution de navigation. La densité de l’eau et les conditions atmosphériques peuvent affecter la conversion de la pression en profondeur.
Boussoles magnétiques et capteurs de cap
Les compas magnétiques fournissent le cap sans nécessiter de référence acoustique ou satellitaire externe. Ils sont utilisés dans les systèmes de navigation des plongeurs, les dispositifs compacts de navigation sous-marine et certaines architectures de véhicules, bien que les perturbations magnétiques générées par la plate-forme ou locales puissent affecter la précision. Les techniques de navigation sous-marine basées sur le compas dépendent donc d’un étalonnage, d’une installation et d’une compensation appropriés.
Altimètres et échosondeurs
Les altimètres et les échosondeurs mesurent la distance par rapport au fond marin ou à une autre surface à l’aide d’énergie acoustique. Leurs mesures permettent le contrôle de l’altitude, le contournement d’obstacles, le suivi du fond et la navigation référencée par le relief. Sur un système de navigation d’AUV, les données d’altitude peuvent également indiquer si un DVL est susceptible de maintenir le verrouillage du fond.
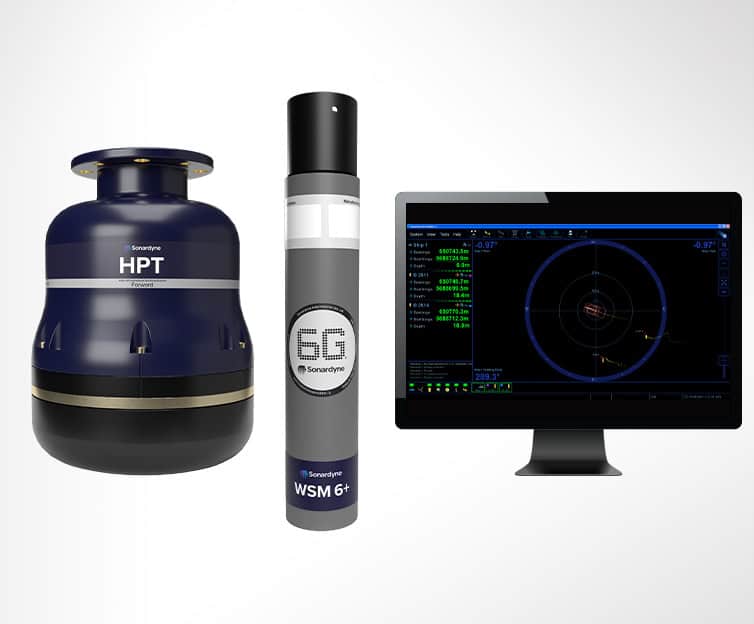
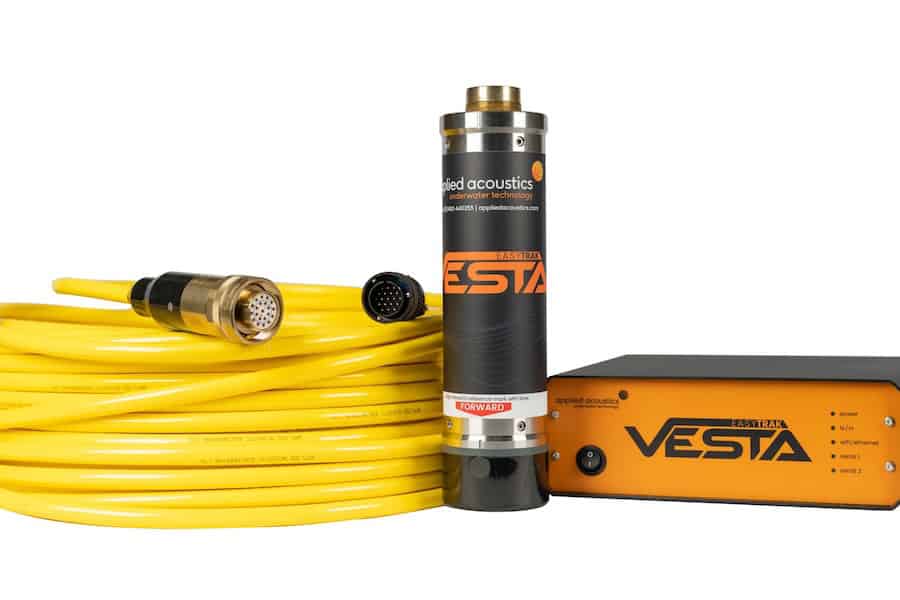
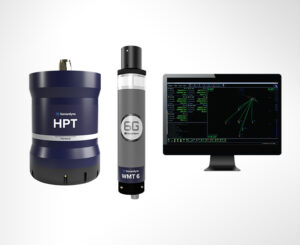
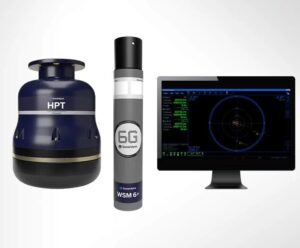
Mini-Ranger 2 USBL pour le positionnement acoustique par Forcys
Navigation intégrée et fusion des capteurs
La navigation intégrée combine les mesures provenant de l’INS, du DVL, de la pression, du cap, des capteurs acoustiques et d’autres sources pour fournir une estimation cohérente de l’état du véhicule. Des méthodes de filtrage, telles que les filtres de Kalman, tiennent compte de l’incertitude des capteurs et corrigent la solution lorsque des données complémentaires deviennent disponibles. Les systèmes robustes surveillent également la qualité des mesures lorsque les capteurs sont défaillants ou indisponibles.
Navigation assistée par le relief et par sonar
La navigation assistée par le relief compare les caractéristiques mesurées des fonds marins aux informations bathymétriques ou environnementales stockées afin de limiter l’erreur de navigation. Le sonar peut également identifier des repères fournissant des références relatives lorsque l’infrastructure acoustique externe n’est pas disponible. La localisation et la cartographie simultanées (SLAM) basées sur le sonar peuvent également faciliter le positionnement. Le suivi optique de repères peut fournir des informations de mouvement relatif lorsque la visibilité est suffisante. Ces approches sont pertinentes pour la navigation des véhicules sous-marins autonomes à longue autonomie et pour les missions nécessitant une dépendance réduite vis-à-vis des aides externes.
Applications des systèmes de navigation sous-marine sur les différentes plateformes de défense
Véhicules sous-marins autonomes et sans pilote
Les véhicules sous-marins autonomes (AUV) et les véhicules télécommandés (ROV) utilisent des systèmes de navigation sous-marine pour suivre des itinéraires, maintenir leur position, effectuer des levés, s’approcher de cibles et coordonner les opérations des capteurs ou de la charge utile. Les plateformes autonomes nécessitent un système de navigation embarqué capable de fonctionner sans intervention continue de l’opérateur, tandis que la navigation sous-marine des ROV peut s’appuyer sur des repères acoustiques et des informations provenant d’un navire de surface. Le choix des capteurs dépend du degré d’autonomie, du câblage, de l’autonomie et de la géométrie de la mission.
Navigation sous-marine et submersibles habités
Un système de navigation sous-marine doit permettre un fonctionnement précis en immersion tout en limitant la dépendance à la remontée en surface pour obtenir des repères externes. Une navigation inertielle haute performance, la détection de la profondeur, l’aide à la mesure de la vitesse et des références indépendantes peuvent être combinées pour maintenir la solution. Les submersibles habités appliquent des principes similaires, l’équipement de navigation sous-marine étant sélectionné en fonction de leur profondeur, de leur autonomie et du profil de la mission.
Systèmes de navigation pour plongeurs et véhicules de transport de nageurs
Un système de navigation pour plongeurs peut combiner un compas, un capteur de profondeur, des informations de chronométrage, un affichage numérique et des aides acoustiques ou inertielles pour faciliter le déplacement entre des points de passage sous-marins. Les véhicules de transport de nageurs peuvent être équipés de capteurs de qualité industrielle et d’ordinateurs de navigation pour les missions de longue durée. La navigation des plongeurs militaires accorde une importance particulière à la compacité, à la légèreté et à la faible consommation d’énergie (SWaP), ainsi qu’à la simplicité d’utilisation.
Systèmes de livraison d’armes et de charges utiles sous-marines
Les systèmes de lancement d’armes et de charges utiles sous-marins nécessitent des données de navigation pour le guidage, l’exécution de l’itinéraire, la synchronisation du largage et l’approche finale. L’architecture des capteurs peut combiner la navigation inertielle avec des aides basées sur la vitesse, la profondeur, des données acoustiques ou le relief. Les applications de défense exigent également une grande résilience lorsque les mises à jour de navigation externes sont intermittentes ou indisponibles.
Qualification environnementale et exigences de défense
Les équipements de navigation sous-marine destinés à la défense peuvent nécessiter une qualification répondant à des exigences environnementales, électromagnétiques, mécaniques et spécifiques à la plate-forme. Les considérations pertinentes comprennent :
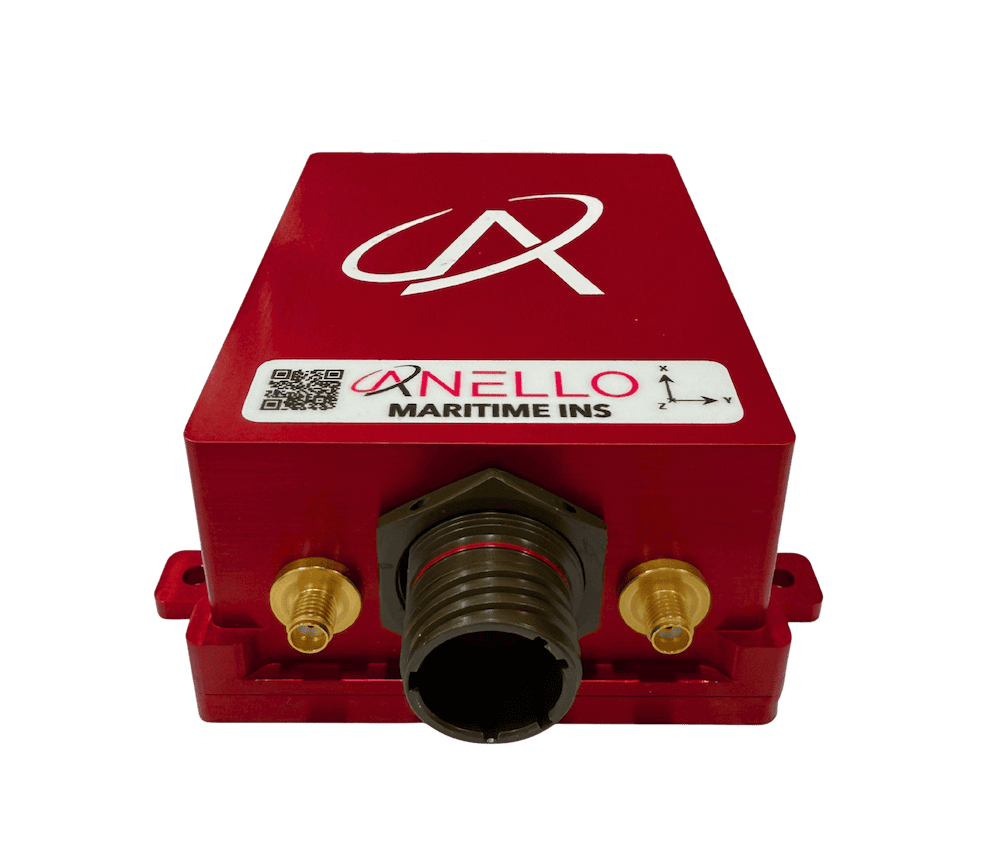
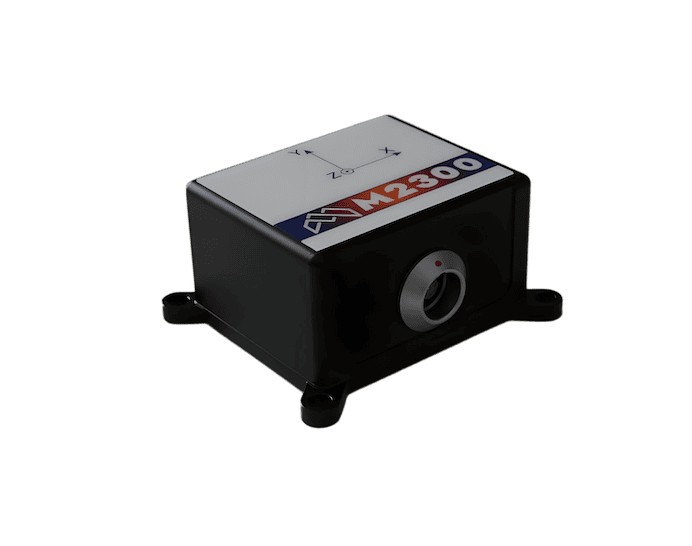
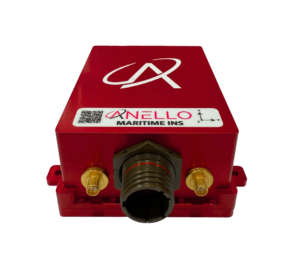
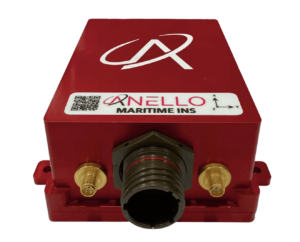
Système INS maritime ANELLO pour la navigation sous-marine, par ANELLO Photonics
Essais environnementaux MIL-STD-810 : les essais environnementaux doivent être adaptés aux contraintes et aux conditions d’exploitation propres à l’équipement, plutôt que d’être considérés comme une séquence universelle fixe.
Compatibilité électromagnétique selon la norme MIL-STD-461 : des exigences en matière d’émissions et de sensibilité au niveau de l’équipement peuvent s’appliquer aux sous-systèmes électroniques intégrés aux plateformes militaires.
Qualification en matière de pression hydrostatique et de profondeur : les boîtiers, capteurs, connecteurs et traversées doivent être vérifiés pour la profondeur de fonctionnement prévue et les cycles de pression.
Résistance aux chocs et aux vibrations : les équipements électroniques de navigation et les capteurs doivent supporter les charges mécaniques liées au déploiement et au fonctionnement de la plate-forme.
Résistance à la température et à la corrosion : les matériaux et les assemblages doivent résister aux conditions de stockage prévues, à l’exposition à l’eau de mer et à la corrosion marine.
Protection contre la pénétration d’eau de mer : les boîtiers et les joints d’étanchéité doivent protéger les composants électroniques sensibles lors d’une utilisation sous-marine prolongée. L’intégrité de la pression nécessite une vérification distincte.
Exigences relatives aux connecteurs et aux traversées de la coque sous pression : les interfaces doivent préserver l’intégrité de la pression tout en garantissant un transfert fiable des signaux.
Cybersécurité et intégration sécurisée du système : les interfaces numériques et les voies de transmission des données de navigation doivent répondre aux exigences de sécurité et d’intégrité des données de la plateforme hôte.
Essais de qualification et d’acceptation spécifiques à la plateforme : la vérification doit tenir compte du véhicule, de l’installation, du profil de mission et des exigences d’acquisition.
La qualification s’inscrit donc dans le cadre de l’ingénierie globale du système plutôt que d’être simplement une propriété d’un outil de navigation sous-marine individuel.
Tendances émergentes dans les systèmes de navigation sous-marine
Les efforts de développement visent à réduire la dérive, à accroître l’autonomie et à maintenir une navigation efficace avec moins de références externes. Parmi les domaines importants, on peut citer :
Navigation assistée par l’IA et fusion des capteurs : l’intelligence artificielle (IA) et les méthodes d’apprentissage automatique font l’objet d’études pour la modélisation des erreurs de capteurs, la gestion des anomalies et le maintien des estimations lorsque certaines mesures, telles que la vitesse DVL, ne sont plus disponibles.
Navigation coopérative et en essaim : les véhicules sous-marins peuvent échanger des informations de navigation afin de faciliter les opérations coordonnées et de réduire la dépendance à l’égard de suites de capteurs identiques sur toutes les plateformes.
Navigation assistée par le relief et géophysique : les références bathymétriques, magnétiques, gravimétriques et autres données environnementales peuvent contribuer à limiter la dérive cumulée lors d’opérations sans infrastructure.
Capteurs inertiels améliorés à faible SWaP : la réduction de la taille, du poids et de la consommation énergétique permet d’étendre la navigation inertielle performante aux AUV, ROV, systèmes de plongée et plateformes distribuées de plus petite taille.
Navigation pour des opérations autonomes de longue durée : les systèmes à longue durée de fonctionnement nécessitent une fusion de capteurs tolérante aux pannes et une assistance adaptative face à des conditions changeantes de profondeur, de fond marin et d’acoustique.
Ces avancées font évoluer la navigation sous-marine vers des systèmes de navigation sous-marins plus adaptatifs, intégrés et autonomes.