Unterwassernavigationssysteme kombinieren Trägheits-, Akustik-, Geschwindigkeits-, Tiefen- und Kurssensoren, um Positions- und Bewegungsdaten zu liefern, wenn GNSS unter der Wasseroberfläche nicht verfügbar ist. Diese Systeme kommen in U-Booten, AUVs, UUVs, ROVs, Tauchersystemen und Plattformen zur Beförderung von Nutzlasten zum Einsatz.
Auf dieser Seite werden Anbieter von Unterwassernavigationssystemen vorgestellt, darunter INS, DVL, akustische Ortungssysteme, Kompasse, Höhenmesser und sonarbasierte Navigation für marine Anwendungen.
Wenn Sie entwerfen, bauen oder liefern Unterwasser-Navigationssysteme, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Der umfassende Leitfaden zu Unterwassernavigationssystemen für Marineoperationen
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in Unterwassernavigationssysteme
Unterwassernavigationssysteme ermöglichen es U-Booten, unbemannten Unterwasserfahrzeugen (UUVs), Tauchern und anderen Unterwasserplattformen, Bewegung, Ausrichtung, Tiefe und Position zu bestimmen, wenn keine Satellitennavigation verfügbar ist. Im Gegensatz zur Navigation an der Oberfläche muss die Unterwassernavigation ohne kontinuierlichen Empfang des Globalen Navigationssatellitensystems (GNSS) auskommen und kombiniert daher Trägheits-, Akustik-, Geschwindigkeits-, Tiefen- und Kurssensoren.
Ein modernes Unterwassernavigationssystem stützt sich eher auf die Integration verschiedener Sensoren als auf ein einzelnes Navigationsgerät. Einsatzdauer, Genauigkeit, Fahrzeuggröße, Einsatztiefe, Abstand zum Meeresboden, akustische Bedingungen und verfügbare Navigationshilfen beeinflussen die Architektur. Da herkömmliche GNSS-Signale keine kontinuierliche Positionsbestimmung unter Wasser gewährleisten können, erfordert die Unterwasser-GPS-Navigation in der Regel das Auftauchen, eine freiliegende Antenne oder Boje oder eine andere Methode zur Übertragung extern ermittelter Positionsdaten an die Unterwasserplattform.
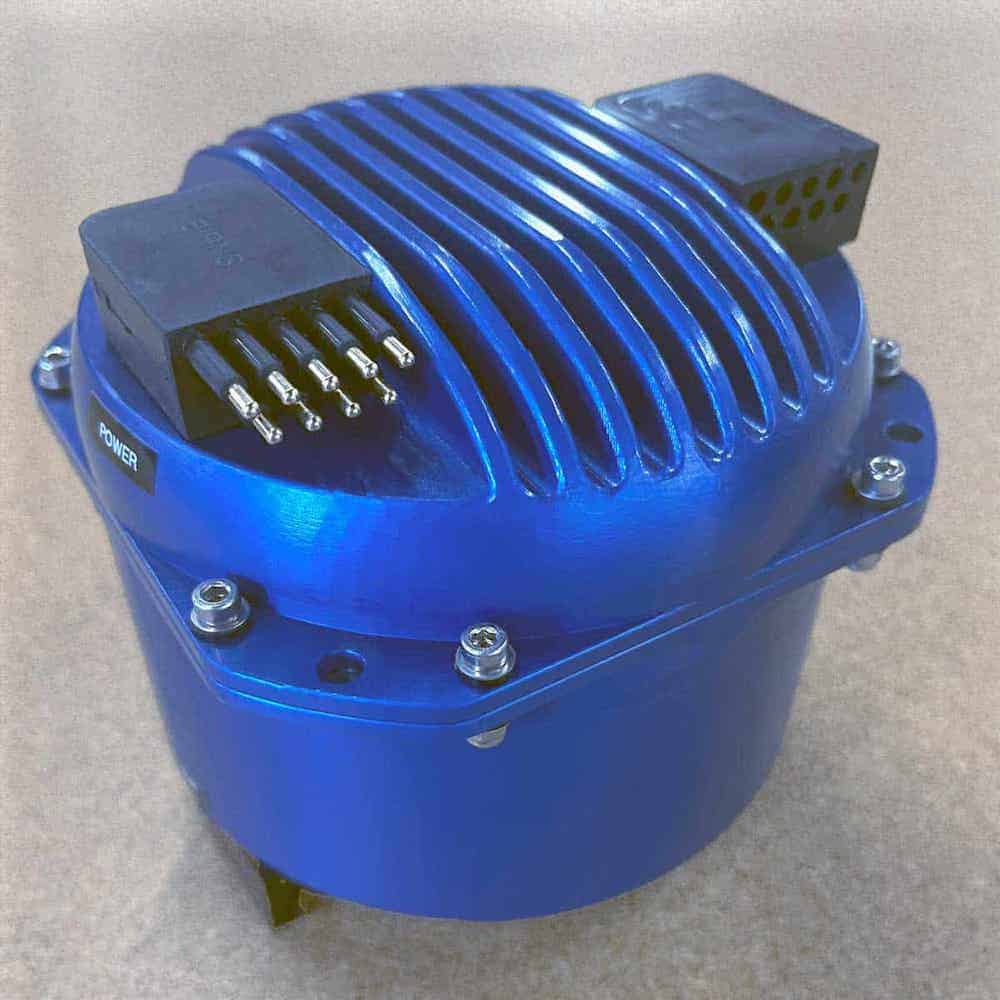
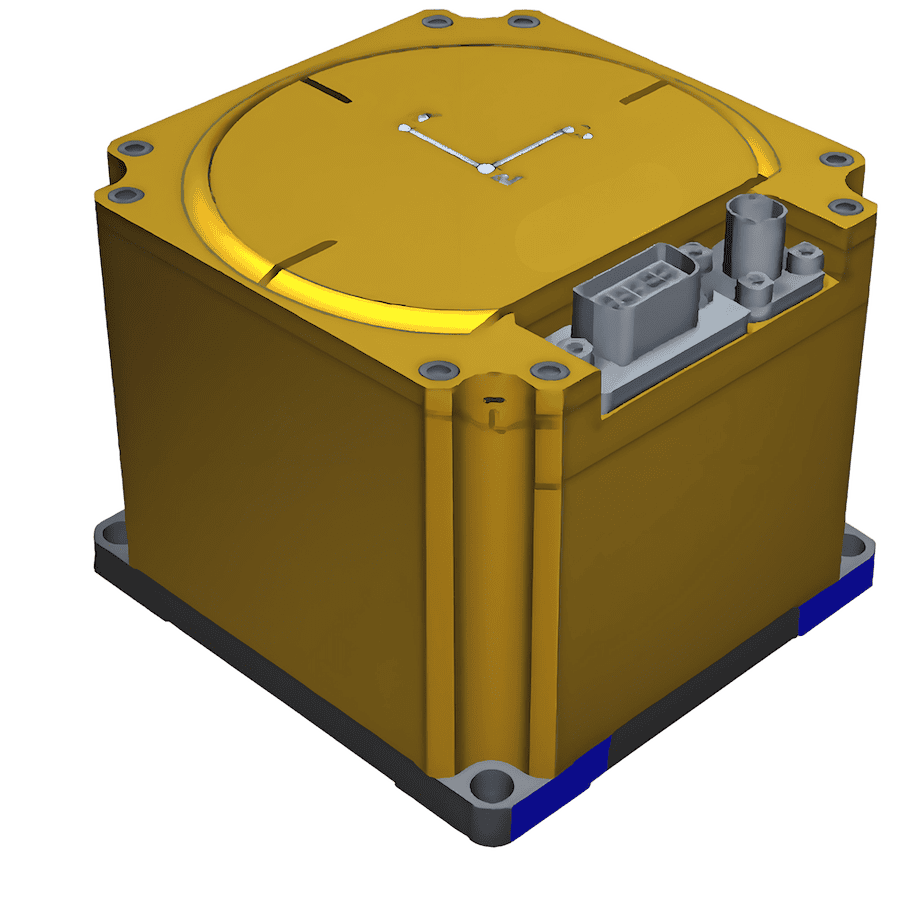
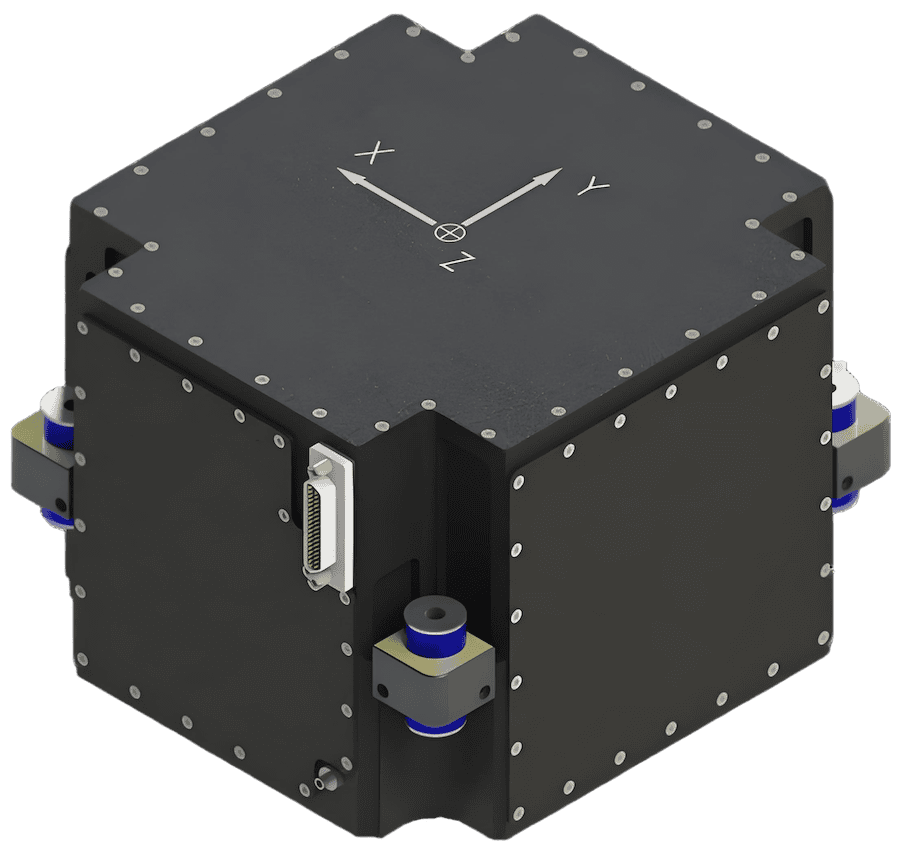
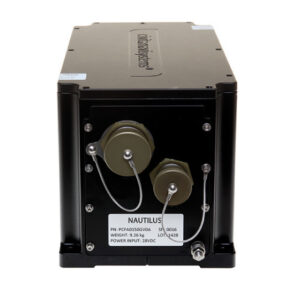
TALIN Marine-Trägheitsnavigationssystem von Honeywell Aerospace
Kerntechnologien für die Unterwassernavigation
Trägheitsnavigationssysteme und Trägheitssensoren
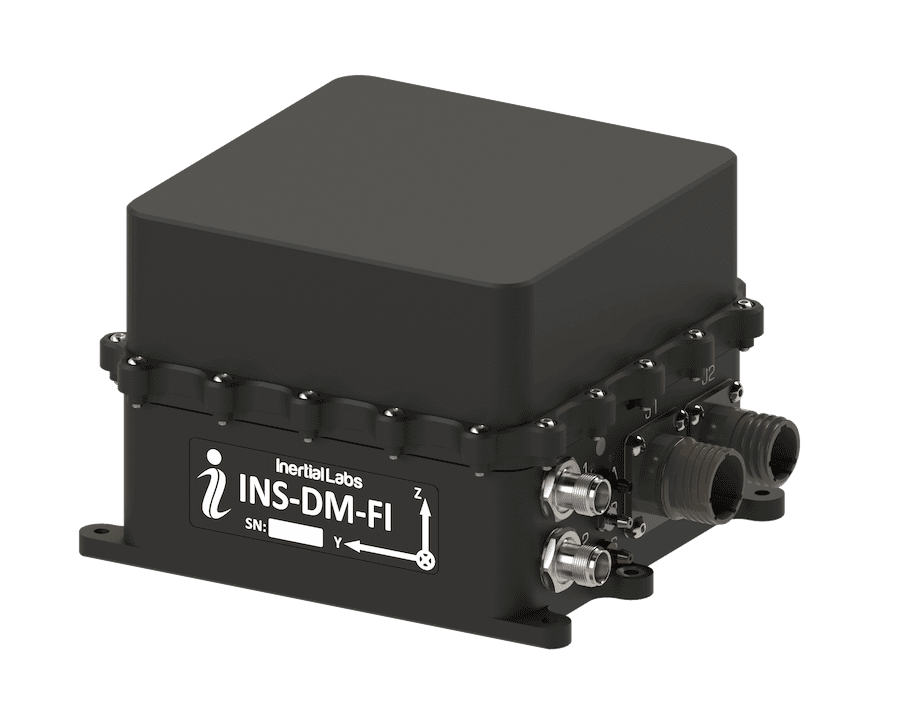
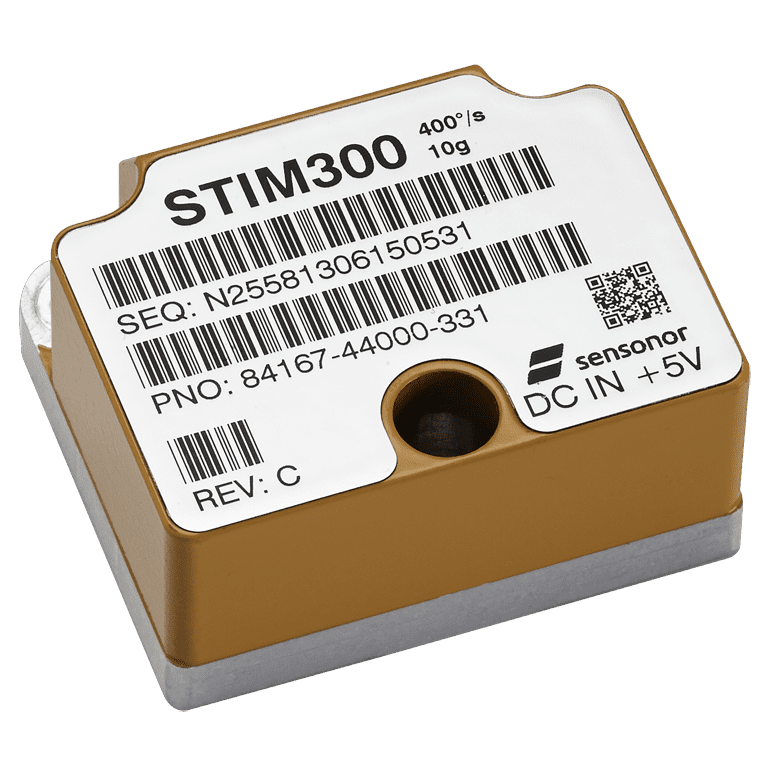
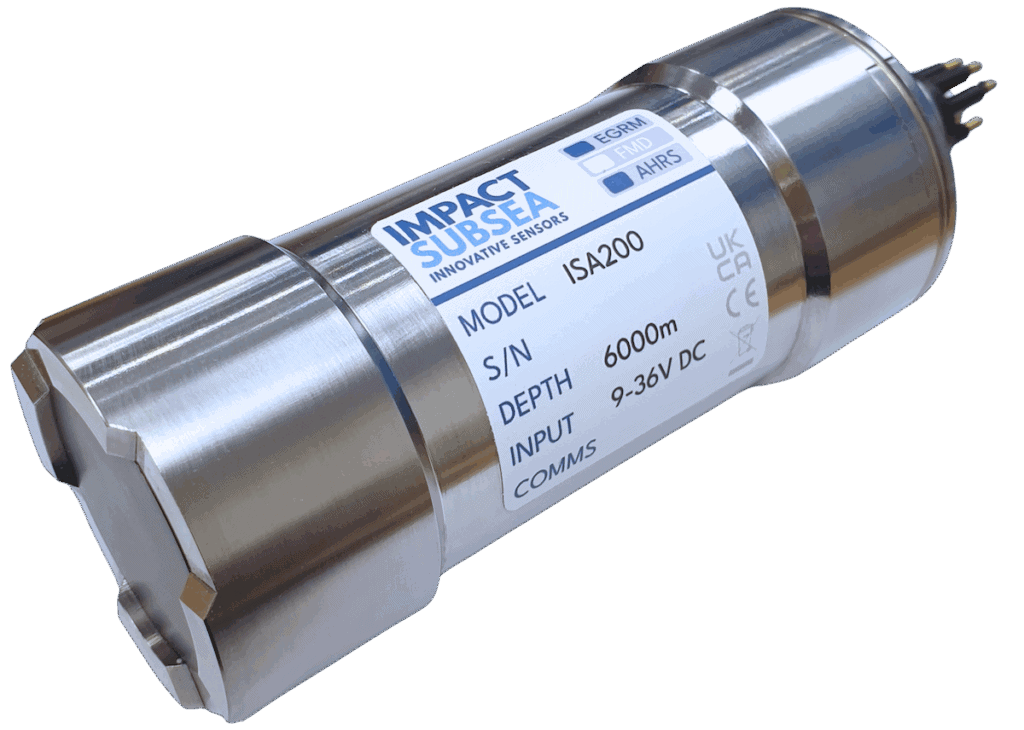
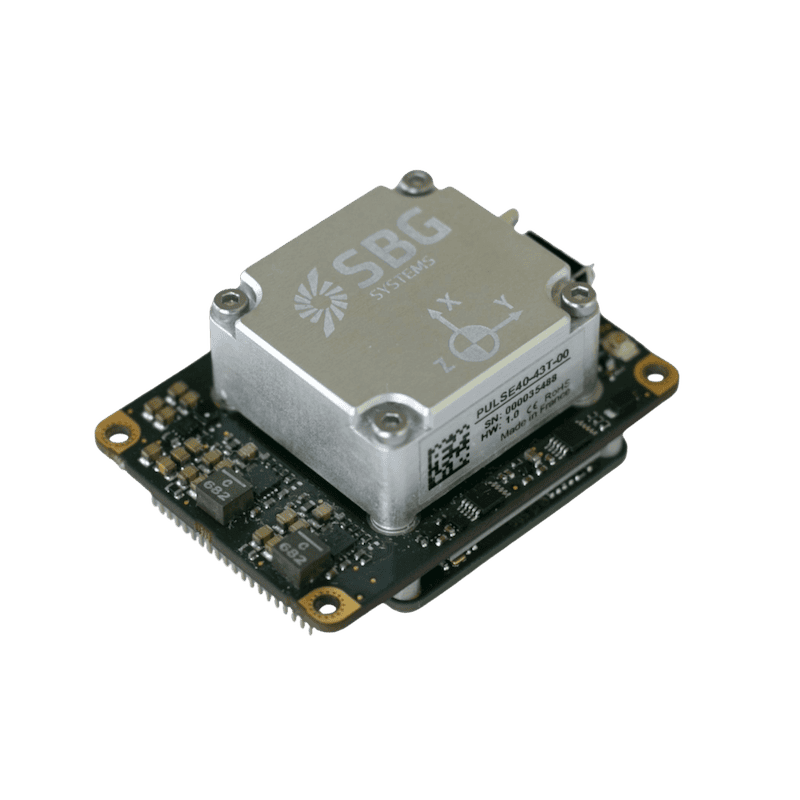
Bei der Unterwasser-Trägheitsnavigation werden Gyroskope und Beschleunigungssensoren eingesetzt, um Lage, Geschwindigkeit und Bewegung ausgehend von einem bekannten Startpunkt zu schätzen. Diese Sensoren sind üblicherweise in einer Trägheitsmesseinheit (IMU) untergebracht, während ein Trägheitsnavigationssystem (INS) zusätzlich Navigationsberechnungen und Fehlerabschätzungen durchführt. Lage- und Kursreferenzsysteme (AHRS) können Orientierungsdaten für kleinere Plattformen liefern oder Teil eines umfassenderen Unterwassernavigationssystems sein. Da sich Abweichungen, Ausrichtungsfehler und Sensorrauschen mit der Zeit akkumulieren, wird die Leistung des INS in der Regel durch weitere Navigationshilfen verbessert.
Doppler-Geschwindigkeitsmesser
Doppler-Geschwindigkeitsmesser (DVLs) messen die Geschwindigkeit des Fahrzeugs akustisch, in der Regel relativ zum Meeresboden, sofern eine Bodenverankerung verfügbar ist. DVL-Daten können mit INS-Messungen fusioniert werden, um Fehler bei der Koppelnavigation zu begrenzen, wodurch die INS/DVL-Integration zu einer gängigen Grundlage für die AUV-Navigation wird. Die Bodenverfolgung hängt von der Höhe und dem Rücklaufsignal vom Meeresboden ab. Wasserbahnmessungen können eine Alternative darstellen, wenn die Bodenverfolgung nicht verfügbar ist, wobei die gemessene Geschwindigkeit dann relativ zum umgebenden Wasser ist.
Akustische Navigationsunterstützung
Die akustische Navigation liefert externe Messdaten, mit denen eine bordseitige Navigationslösung korrigiert oder eingeschränkt werden kann. Long-Baseline- (LBL), Short-Baseline- (SBL) und Ultra-Short-Baseline- (USBL) Systeme nutzen akustische Messungen zwischen einem Fahrzeug und bekannten Referenzpunkten, während Transponder und Baken zusätzliche Positionsbestimmungen liefern können. Diese akustischen Unterwassernavigationstechniken tragen dazu bei, die Trägheitsdrift zu kontrollieren, erfordern jedoch unter Umständen eine installierte Infrastruktur, ein Oberflächenschiff oder externe Ausrüstung. Schwankungen der Schallgeschwindigkeit, Mehrwegausbreitung, Entfernung und Referenzgeometrie können die Genauigkeit beeinträchtigen.
Druck- und Tiefensensoren
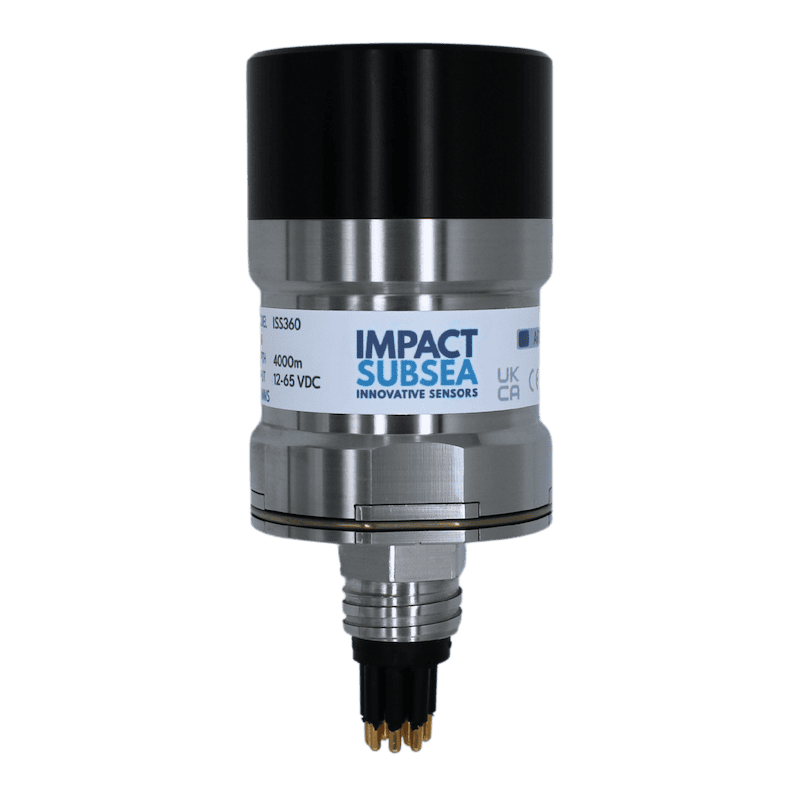
Drucksensoren liefern Tiefeninformationen für die vertikale Steuerung, die Missionsplanung und die Sensorfusion. Sie sind grundlegende Sensoren für die Unterwassernavigation, da sie die vertikale Komponente der Navigationslösung festlegen. Die Wasserdichte und atmosphärische Bedingungen können die Umrechnung von Druck in Tiefe beeinflussen.
Magnetkompasse und Kurssensoren
Magnetkompasse liefern Kursangaben, ohne dass eine externe akustische oder satellitengestützte Referenz erforderlich ist. Sie kommen in Tauchernavigationssystemen, kompakten Unterwassernavigationsgeräten und einigen Fahrzeugarchitekturen zum Einsatz, wobei jedoch von der Plattform erzeugte oder lokale magnetische Störungen die Genauigkeit beeinträchtigen können. Kompassbasierte Unterwassernavigationstechniken sind daher auf eine geeignete Kalibrierung, Installation und Kompensation angewiesen.
Höhenmesser und Echolote
Höhenmesser und Echolote messen mithilfe akustischer Energie die Entfernung zum Meeresboden oder zu einer anderen Oberfläche. Ihre Messungen unterstützen die Höhenkontrolle, die Hindernisvermeidung, das Folgen des Meeresbodens sowie die geländebezogene Navigation. In einem AUV-Navigationssystem können Höhendaten zudem Aufschluss darüber geben, ob ein DVL voraussichtlich den Kontakt zum Meeresboden aufrechterhalten kann.
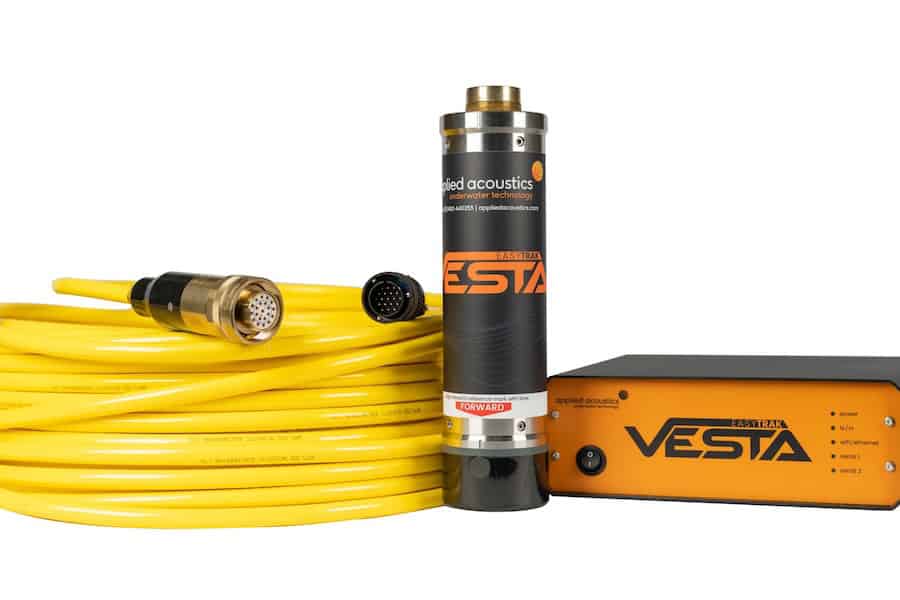
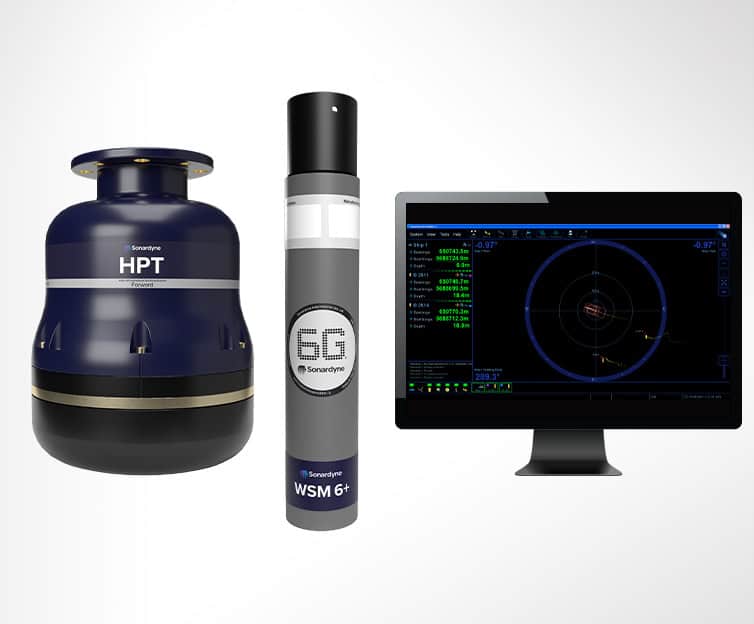
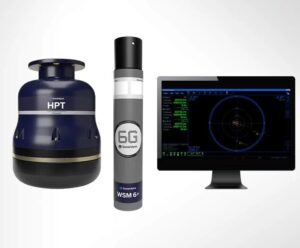
Mini-Ranger 2 USBL zur akustischen Positionierung von Forcys
Integrierte Navigation und Sensorfusion
Die integrierte Navigation kombiniert INS-, DVL-, Druck-, Kurs-, akustische und andere Messwerte zu einer konsistenten Schätzung des Fahrzeugzustands. Filterverfahren wie Kalman-Filter berücksichtigen die Sensorunsicherheit und korrigieren die Lösung, sobald zusätzliche Daten verfügbar werden. Robuste Systeme überwachen zudem die Messqualität, wenn Sensoren beeinträchtigt oder nicht verfügbar sind.
Gelände- und sonarunterstützte Navigation
Die geländegestützte Navigation vergleicht gemessene Eigenschaften des Meeresbodens mit gespeicherten bathymetrischen oder Umweltdaten, um Navigationsfehler einzugrenzen. Sonar kann zudem Merkmale identifizieren, die als relative Bezugspunkte dienen, wenn keine externe akustische Infrastruktur verfügbar ist. Sonarbasiertes Simultaneous Localization and Mapping (SLAM) kann die Positionierung ebenfalls unterstützen. Die optische Merkmalsverfolgung kann bei ausreichender Sicht relative Bewegungen erfassen. Diese Ansätze sind relevant für die Navigation autonomer Unterwasserfahrzeuge mit langer Ausdauer sowie für Missionen, die eine geringere Abhängigkeit von externen Hilfsmitteln erfordern.
Anwendungen von Unterwassernavigationssystemen auf verschiedenen Verteidigungsplattformen
Autonome und unbemannte Unterwasserfahrzeuge
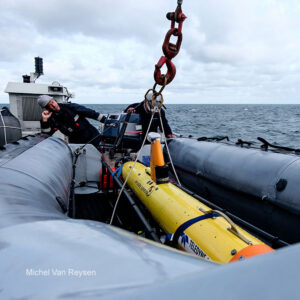
Autonome Unterwasserfahrzeuge (AUVs) und ferngesteuerte Unterwasserfahrzeuge (ROVs) nutzen Unterwassernavigationssysteme, um Routen zu verfolgen, die Position zu halten, Vermessungen durchzuführen, sich Zielen zu nähern und den Einsatz von Sensoren oder Nutzlasten zu koordinieren. Autonome Plattformen erfordern eine bordeigene Navigation, die ohne ständige Eingriffe des Bedieners fortgesetzt werden kann, während die Navigation von ferngesteuerten Unterwasserfahrzeugen (ROVs) akustische Referenzpunkte und Informationen von einem Oberflächenschiff nutzen kann. Die Auswahl der Sensoren hängt von der Autonomie, der Verkabelung, der Ausdauer und der Missionsgeometrie ab.
U-Boot-Navigation und bemannte Tauchboote
Ein U-Boot-Navigationssystem muss einen präzisen Betrieb unter Wasser gewährleisten und gleichzeitig die Abhängigkeit vom Auftauchen zur externen Positionsbestimmung begrenzen. Hochleistungsfähige Trägheitsnavigation, Tiefenmessung, Geschwindigkeitsunterstützung und unabhängige Referenzsysteme können kombiniert werden, um die Positionsbestimmung aufrechtzuerhalten. Bemannte Tauchboote wenden ähnliche Prinzipien an, wobei die Unterwassernavigationsausrüstung entsprechend ihrer Tauchtiefe, Ausdauer und ihrem Einsatzprofil ausgewählt wird.
Navigationssysteme für Taucher und Transportfahrzeuge für Schwimmer
Ein Tauchernavigationssystem kann einen Kompass, einen Tiefensensor, Zeitangaben, eine digitale Anzeige sowie akustische oder trägheitsgestützte Hilfsmittel kombinieren, um die Fortbewegung zwischen Unterwasser-Wegpunkten zu unterstützen. Transportfahrzeuge für Schwimmer können für längere Einsätze mit Sensoren in Fahrzeugqualität und Navigationscomputern ausgestattet werden. Bei der Navigation für Militärtaucher wird besonderer Wert auf geringe Größe, geringes Gewicht und geringen Stromverbrauch (SWaP) sowie auf einfache Bedienbarkeit gelegt.
Unterwasser-Waffen- und Nutzlast-Transportsysteme
Unterwasser-Waffen- und Nutzlasttransportsysteme benötigen Navigationsdaten für die Führung, die Routenausführung, den Auslösezeitpunkt und den Endanflug. Die Sensorarchitektur kann Trägheitsnavigation mit Geschwindigkeits-, Tiefen-, akustischen oder geländebasierten Hilfsdaten kombinieren. Verteidigungsanwendungen erfordern zudem Ausfallsicherheit, wenn externe Navigationsaktualisierungen nur sporadisch oder gar nicht verfügbar sind.
Umgebungsqualifizierung und Anforderungen im Verteidigungsbereich
Unterwassernavigationsausrüstung für den Verteidigungsbereich muss unter Umständen hinsichtlich umweltbezogener, elektromagnetischer, mechanischer und plattformspezifischer Anforderungen qualifiziert sein. Zu den relevanten Aspekten zählen:
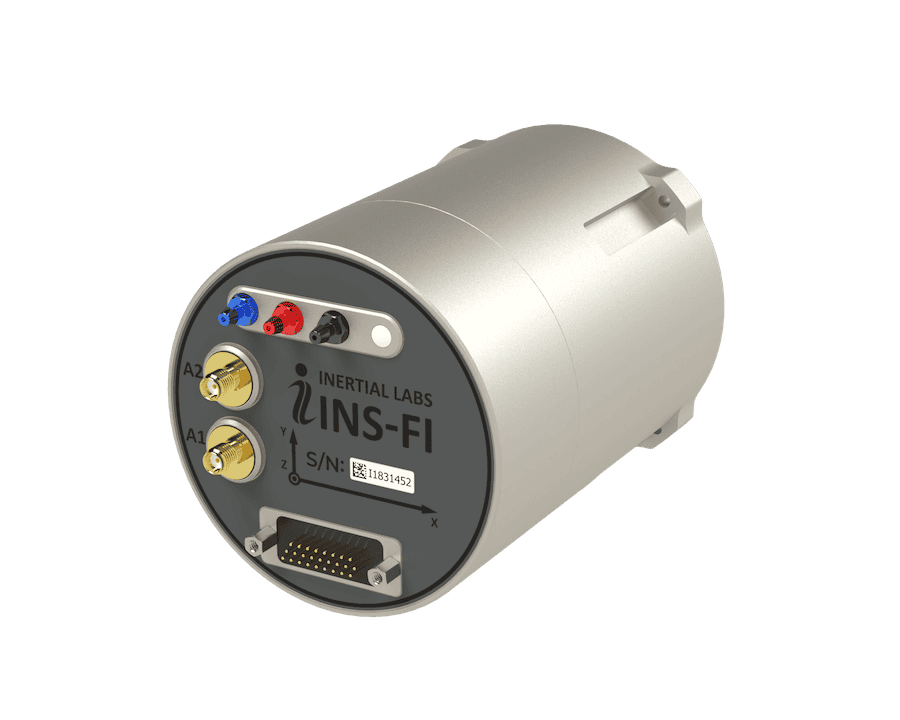
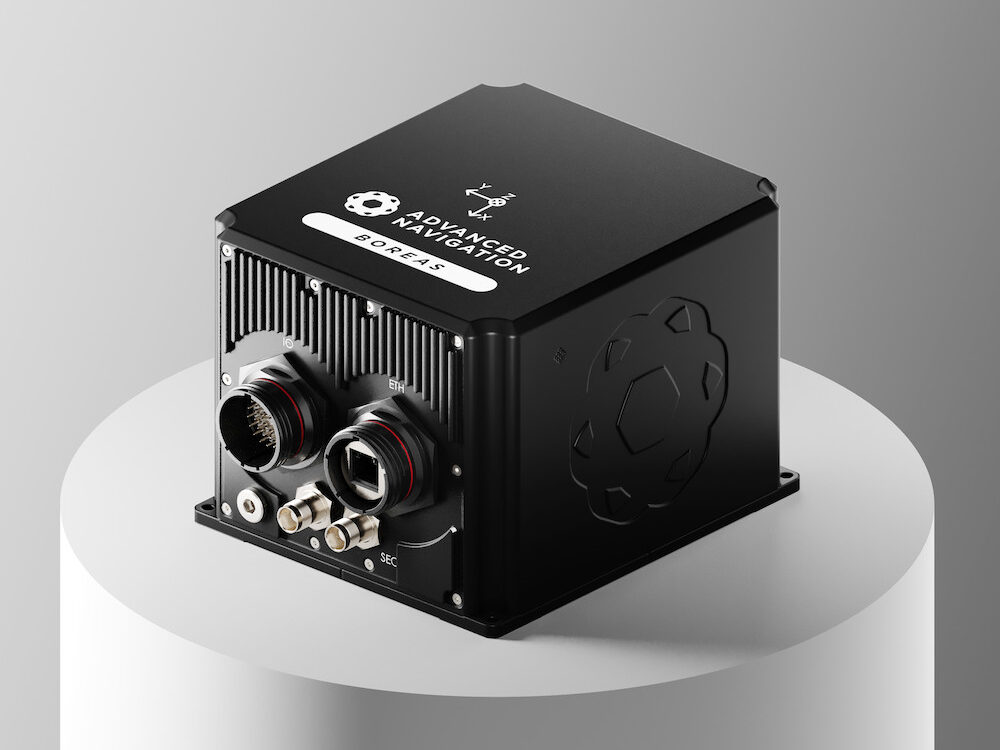
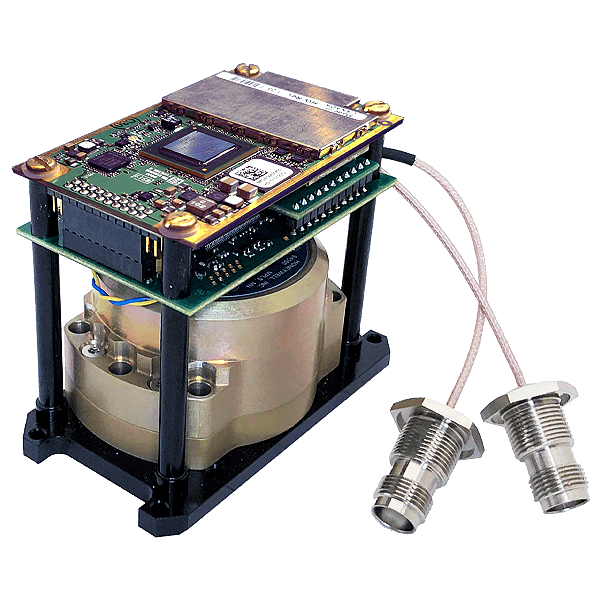
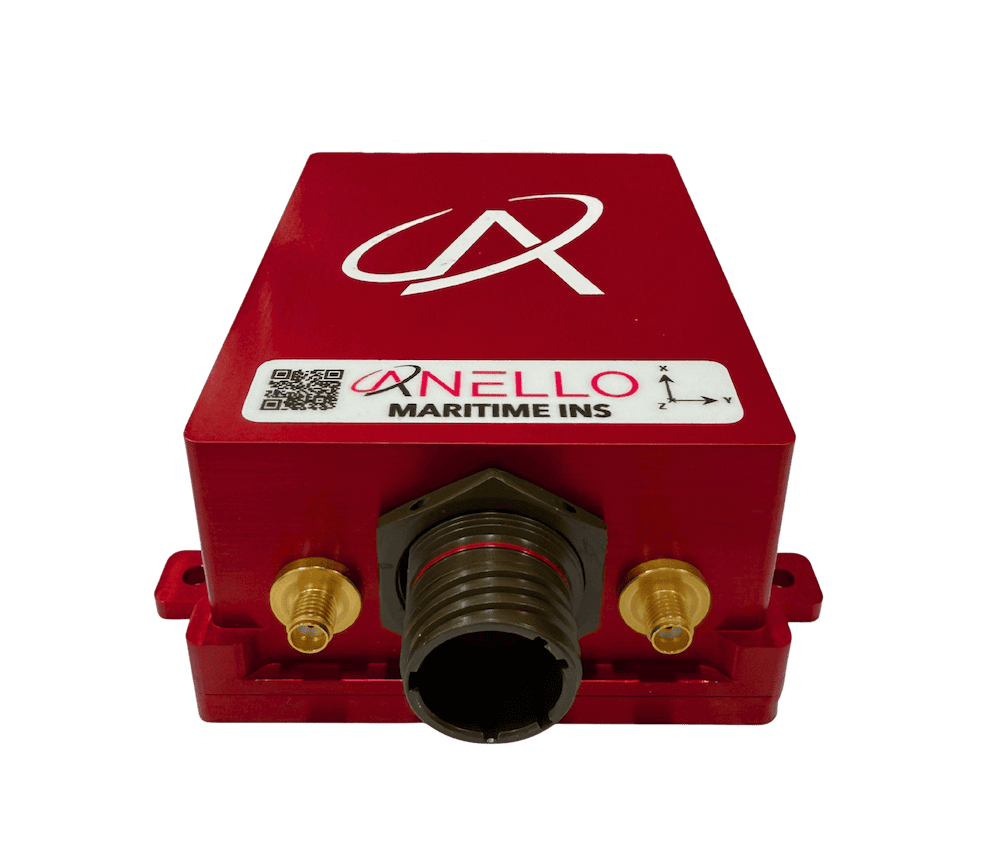
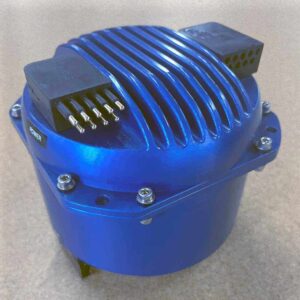
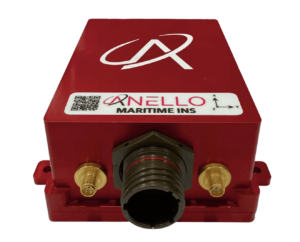
ANELLO Maritime INS für die Unterwassernavigation von ANELLO Photonics
MIL-STD-810-Umgebungstests: Umgebungstests sollten auf die für die Ausrüstung geltenden Belastungen und Einsatzbedingungen zugeschnitten sein und nicht als universelle, festgelegte Abfolge behandelt werden.
Elektromagnetische Verträglichkeit gemäß MIL-STD-461: Für in militärische Plattformen integrierte elektronische Subsysteme können Anforderungen hinsichtlich der Emissionen und Störanfälligkeit auf Geräteebene gelten.
Hydrostatische Druck- und Tiefenqualifizierung: Gehäuse, Sensoren, Steckverbinder und Durchführungen müssen hinsichtlich der vorgesehenen Betriebstiefe und der Druckzyklen überprüft werden.
Stoß- und Vibrationsfestigkeit: Navigationselektronik und Sensoren müssen den mechanischen Belastungen standhalten, die mit dem Einsatz und dem Betrieb der Plattform verbunden sind.
Temperatur- und Korrosionsbeständigkeit: Werkstoffe und Baugruppen sollten den zu erwartenden Lagerbedingungen, dem Kontakt mit Meerwasser und der Meereskorrosion standhalten.
Schutz vor Salzwassereintritt: Gehäuse und Dichtungen müssen empfindliche Elektronik während des dauerhaften Einsatzes unter Wasser schützen. Die Druckdichtigkeit erfordert eine separate Überprüfung.
Anforderungen an Steckverbinder und Durchführungen im Druckrumpf: Schnittstellen müssen die Druckdichtheit gewährleisten und gleichzeitig eine zuverlässige Signalübertragung sicherstellen.
Cybersicherheit und sichere Systemintegration: Digitale Schnittstellen und Navigationsdatenwege sollten die Anforderungen der Host-Plattform an Sicherheit und Datenintegrität erfüllen.
Plattformspezifische Qualifizierungs- und Abnahmetests: Die Überprüfung sollte das Fahrzeug, die Installation, das Einsatzprofil und die Beschaffungsanforderungen berücksichtigen.
Die Qualifizierung ist daher Teil des gesamten System-Engineering und nicht lediglich eine Eigenschaft eines einzelnen Unterwassernavigationsgeräts.
Neue Trends bei Unterwassernavigationssystemen
Der Schwerpunkt der Entwicklung liegt auf der Reduzierung von Abweichungen, der Erhöhung der Autonomie und der Aufrechterhaltung einer funktionsfähigen Navigation mit weniger externen Referenzdaten. Wichtige Bereiche sind:
KI-gestützte Navigation und Sensorfusion: Künstliche Intelligenz (KI) und Methoden des maschinellen Lernens werden für die Modellierung von Sensorfehlern, den Umgang mit Anomalien und die Aufrechterhaltung von Schätzwerten untersucht, wenn Messwerte wie die DVL-Geschwindigkeit nicht mehr verfügbar sind.
Kooperative und Schwarmnavigation: Unterwasserfahrzeuge können Navigationsinformationen austauschen, um koordinierte Einsätze zu unterstützen und die Abhängigkeit von identischen Sensorsystemen auf allen Plattformen zu verringern.
Geländeunterstützte und geophysikalische Navigation: Bathymetrische, magnetische, gravimetrische und andere Umgebungsreferenzen können dazu beitragen, die kumulierte Drift bei Einsätzen ohne Infrastruktur einzugrenzen.
Verbesserte Inertialsensoren mit geringem SWaP: Geringere Anforderungen an Größe, Gewicht und Leistungsaufnahme können die Einsatzfähigkeit der Trägheitsnavigation auf kleinere AUVs, ROVs, Tauchersysteme und verteilte Plattformen ausweiten.
Navigation für dauerhafte autonome Einsätze: Langzeit-Systeme erfordern eine fehlertolerante Sensorfusion und adaptive Unterstützung bei wechselnden Tiefen-, Meeresboden- und akustischen Bedingungen.
Diese Entwicklungen führen zu einer Unterwassernavigation, die zunehmend durch anpassungsfähige, integrierte und autonome Unterwassernavigationssysteme geprägt ist.