Unterwasser-Positionierungssysteme ermöglichen die Navigation, Ortung und Verfolgung von U-Booten, UUVs, ROVs, Tauchern, Sensoren und anderen unter Wasser operierenden Objekten, die sich außerhalb der zuverlässigen GNSS-Abdeckung befinden. Diese Systeme können akustische Ortungstechnologien wie USBL, SBL und LBL mit Trägheitsnavigation, DVL-Messungen, Tiefenmessung sowie gelände- oder ortsmerkmalgestützter Navigation kombinieren.
Auf dieser Seite werden Anbieter von Unterwasser-Ortungssystemen für die Minenabwehr, die U-Boot-Abwehr, ISR, Meeresbodenvermessung, die Bergung von Objekten sowie unbemannte Marineoperationen vorgestellt.
Wenn Sie entwerfen, bauen oder liefern Unterwasser-Ortungssysteme, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Überblick über Unterwasser-Ortungssysteme für Marineoperationen
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in Unterwasser-Ortungssysteme
Unterwasser-Ortungssysteme bieten Navigations-, Lokalisierungs- und Verfolgungsfunktionen in Umgebungen, in denen herkömmliche GNSS-Signale nicht effektiv durchdringen können. Sie werden eingesetzt, um die Position von U-Booten, unbemannten Unterwasserfahrzeugen (UUVs), ferngesteuerten Unterwasserfahrzeugen (ROVs), Tauchern, Sensoren und anderen unter Wasser befindlichen Objekten relativ zu einem Schiff, einem Bezugspunkt am Meeresboden, geografischen Koordinaten oder einer benachbarten Plattform zu bestimmen.
Ein modernes marines Ortungssystem kann akustische Ortung, Trägheitsnavigation, Geschwindigkeitsmessung, Tiefenmessung, Umgebungsreferenzen und periodische, von der Oberfläche abgeleitete Positionsbestimmungen kombinieren. Nutzer aus dem Verteidigungsbereich integrieren häufig mehrere dieser Technologien mittels Sensorfusion, um eine genaue Positionierung auf See zu gewährleisten und gleichzeitig die Abhängigkeit von einer einzelnen Navigationsquelle zu verringern.
Wichtige Arten von Unterwasser-Positionierungssystemen
Akustische Unterwasser-Positionierungssysteme
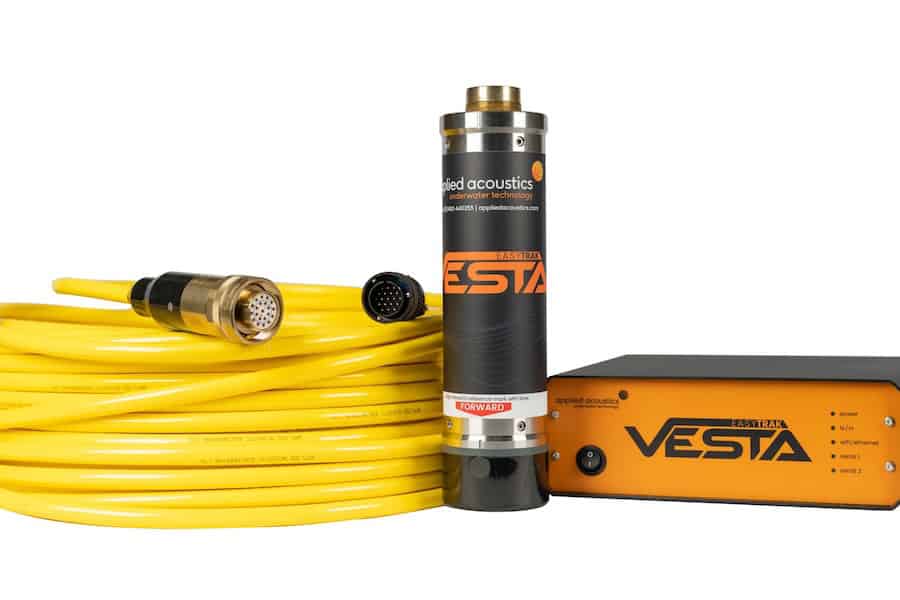
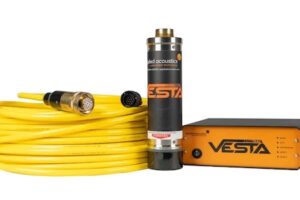
Easytrak-Systeme mit ultrakurzer Basislinie von Applied Acoustics.
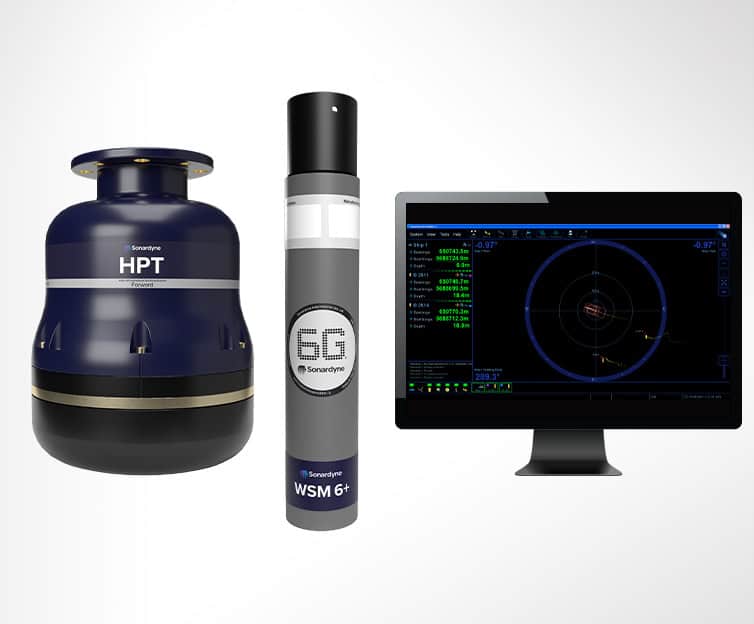
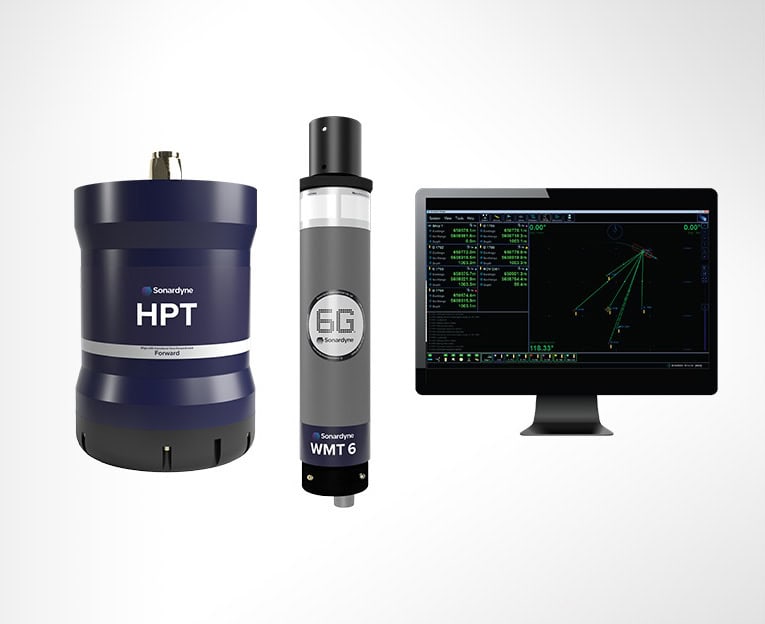
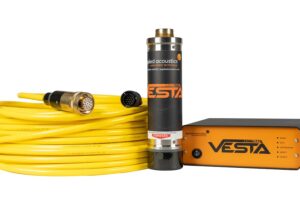
Ein akustisches Ortungssystem ermittelt die Entfernung und – je nach seiner Architektur – die Peilung zwischen Unterwasserwandlern, akustischen Baken oder Transpondern. Zu den gängigen akustischen Unterwasser-Positionierungssystemen zählen Ultra-Short-Baseline-Systeme (USBL), Short-Baseline-Systeme (SBL), Long-Baseline-Systeme (LBL), invertierte USBL-Systeme sowie GNSS-akustische Positionierung. USBL ermöglicht die schiffsbezogene Verfolgung von Unterwasserfahrzeugen, Tauchern und anderen Objekten, während LBL getrennte Referenzpunkte am Meeresboden nutzt, um ein lokales Positionierungsnetzwerk mit günstiger Geometrie für eine präzise Unterwasserpositionierung zu schaffen. Akustische Systeme können zudem Positionsreferenzdaten für entsprechend ausgerüstete Überwasserschiffe liefern. Die Genauigkeit wird durch Faktoren wie die Anordnung der Sensoren, die akustische Laufzeit, Schwankungen der Schallgeschwindigkeit, Mehrwegausbreitung sowie die Qualität der Positions- und Lageangaben des Schiffes beeinflusst.
Trägheitsnavigationssysteme
Ein Trägheitspositionierungssystem schätzt die Bewegung der Plattform, ohne sich kontinuierlich auf externe Signale zu stützen. Trägheitsnavigationssysteme (INS) kombinieren Messungen von Geräten wie Gyroskopen und Beschleunigungsmessern, um Lage, Geschwindigkeit und Position zu berechnen. Inertialmessgeräte (IMUs) liefern die zugrunde liegenden Bewegungsmessungen, während Lage- und Kursreferenzsysteme (AHRS) stabilisierte Roll-, Nick- und Kursinformationen für die Navigation und die Sensorausrichtung bereitstellen können. Da sich der Positionsfehler bei inertialen Systemen im Laufe der Zeit akkumuliert, wird üblicherweise eine externe Unterstützung eingesetzt, um die Drift zu begrenzen.
Positionsbestimmungssysteme nach dem Prinzip der Kursschätzung
Bei der Positionsbestimmung nach Schätzung wird eine bekannte Position anhand der gemessenen Geschwindigkeit, des Kurses und der Tiefe fortberechnet. Doppler-Geschwindigkeitslogger (DVLs) können die Bewegung relativ zum Meeresboden durch Bodenverfolgung messen oder, falls keine Bodenverfolgung möglich ist, die Geschwindigkeit relativ zum umgebenden Wasser abschätzen. Drucksensoren liefern Tiefeninformationen, während magnetische Kurssensoren eine zusätzliche Orientierungsreferenz bieten können. In Kombination mit der Trägheitsnavigation können diese Messungen die akkumulierte Positionsdrift erheblich einschränken, obwohl Wasserlaufmessungen durch Strömungen beeinflusst werden können.
Gelände-, Sonar- und merkmalsgestützte Positionsbestimmung
Merkmalgestützte Methoden schätzen die Position durch den Vergleich erfasster Umgebungsinformationen mit bekannten oder zuvor kartierten Merkmalen. Zu den Techniken zählen die geländebezogene Navigation, der bathymetrische Abgleich, die sonarbasierte Lokalisierung, die simultane Lokalisierung und Kartierung (SLAM), die optische oder visuell-inertiale Lokalisierung sowie die magnetische oder gravitationsbasierte Navigation. Diese Ansätze können herkömmliche Unterwasser-Positionierungssysteme ergänzen, wenn keine akustische Infrastruktur verfügbar oder wünschenswert ist, wobei ihre Wirksamkeit von den Umgebungsmerkmalen, der Sensorleistung und der Qualität der verfügbaren Referenzdaten abhängt.
Kernanwendungen von Unterwasser-Positionierungssystemen für Marineoperationen
Minenabwehr und U-Boot-Bekämpfung
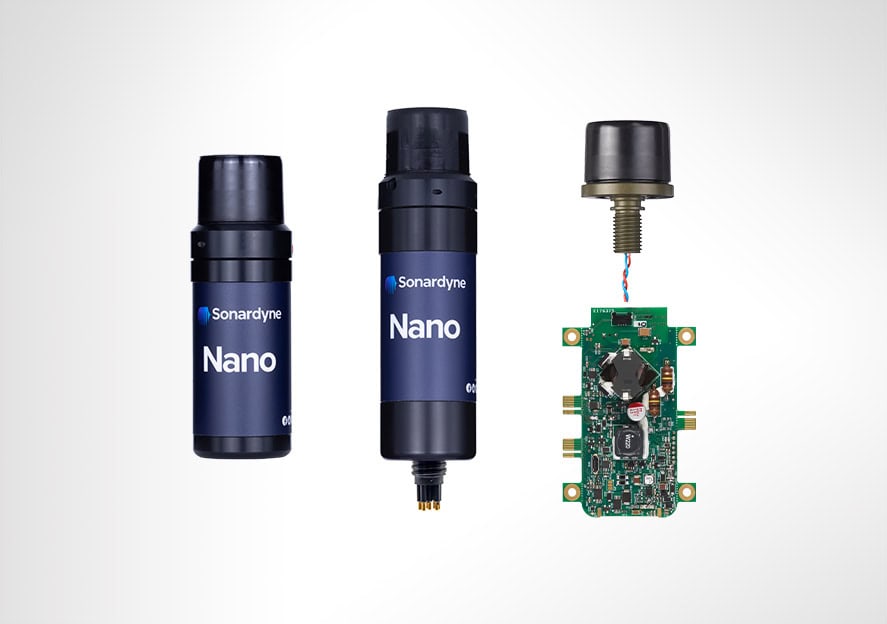
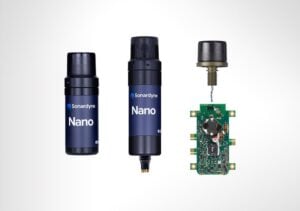
Nano, ein kompakter USBL-Transponder für die Unterwasserortung und -positionierung von Forcys
Einsätze zur Minenabwehr (MCM) und zur Kampfmittelbeseitigung (EOD) erfordern eine zuverlässige Positionierung, damit Sonarkontakte, Suchspuren und untersuchte Objekte genauen Standorten zugeordnet werden können. Autonome und ferngesteuerte Systeme können Trägheitsnavigation, DVL-Messungen, Tiefeninformationen und akustische Ortungssysteme kombinieren. Bei Operationen zur U-Boot-Bekämpfung kann die Ortung den Einsatz, die Verfolgung und die Georeferenzierung von Unterwassersensoren und anderen Ressourcen unterstützen, sodass deren Positionen innerhalb des übergeordneten taktischen Gesamtbildes präzise dargestellt bleiben.
ISR und Meeresbodenvermessung
Bei Missionen im Bereich Aufklärung, Überwachung und Aufklärung (ISR) kann es erforderlich sein, dass Unterwasserfahrzeuge kontrollierte Routen befahren und dabei Sonar-, Bild-, Magnetfeldmessungen oder andere Sensordaten präzise georeferenzieren. Eine hochwertige Unterwasserpositionierung ist besonders wichtig, wenn einzelne Missionsdurchläufe miteinander korreliert werden müssen. Sensorfusion kann dazu beitragen, die Kontinuität der Navigation aufrechtzuerhalten, wenn einzelne akustische oder umweltbezogene Messungen nur sporadisch erfolgen oder nicht verfügbar sind.
Hafen- und Küstensicherheit
Häfen stellen schwierige Bedingungen für die Unterwasserpositionierung dar, da Bauwerke, Schiffsverkehr, flaches Wasser und akustische Reflexionen die Signalausbreitung erschweren können. Positionierungstechnologie kann Patrouillen-UUVs, Inspektions-ROVs, die Verfolgung von Tauchern sowie Meeresbodensensoren rund um kritische maritime Einrichtungen unterstützen. Akustische Nahbereichspositionierung und Trägheitsunterstützung können kombiniert werden, wenn komplexe Geometrien den Einsatz einer einzigen Messquelle einschränken.
Objektverfolgung und -bergung
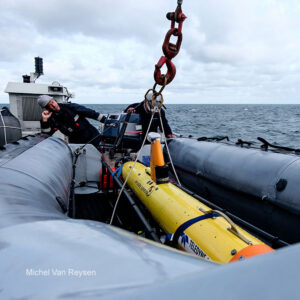
Unterwasser-Positionierungssysteme werden eingesetzt, um eingesetzte Fahrzeuge, Sensoren, Ausrüstung und andere Unterwasserobjekte sowohl bei Routineeinsätzen als auch bei Such- und Bergungsmissionen zu verfolgen. Such- und Bergungsoperationen erfordern eine genaue Lokalisierung von Fahrzeugen, Zielen und zuvor erfassten Kontakten. Ein ROV-Positionierungssystem kann akustische Entfernungsmessung mit Daten zur Position und Lage des Schiffes kombinieren, um den Unterwasserort des Fahrzeugs zu schätzen. Separate Unterwasser-Ortungsbaken können die Verfolgung und Bergung von Objekten unterstützen, wobei eine solche Bake in der Regel darauf ausgelegt ist, nach der Aktivierung ein erkennbares akustisches Signal auszusenden, anstatt eine vollständige Navigationslösung bereitzustellen.
Überwachung der Unterwasserinfrastruktur
Die Unterwasserpositionierung ermöglicht es Inspektionsplattformen, Beobachtungen bestimmten Stellen an Kabeln, Rohrleitungen, Meeresbodenanlagen, Verankerungen und anderer kritischer Infrastruktur zuzuordnen. Eine wiederholbare Positionsbestimmung ist besonders wertvoll, wenn Betreiber Inspektionsergebnisse über einen längeren Zeitraum hinweg vergleichen müssen. Die akustische ROV-Positionsbestimmung kann Teams an der Oberfläche zudem dabei helfen, den Standort des Fahrzeugs im Blick zu behalten, wenn die Sichtverhältnisse eingeschränkt sind oder das Fahrzeug in der Nähe komplexer Strukturen operiert.
Positionsbestimmung von Tauchern und Schwimmern
Militärtaucher und Kampfschwimmer können kompakte akustische, trägheitsgestützte, magnetische und tiefenbasierte Navigationsgeräte einsetzen, um unter Wasser den Überblick zu behalten. Teams an der Oberfläche können Taucher zudem mittels akustischer Ortung verfolgen, sofern die Mission aktive Übertragungen zulässt. Ein unterwasserakustisches Signalgerät, das von einem Taucher getragen oder an der Ausrüstung befestigt wird, kann als Referenz für Ortungs-, Bergungs- oder Rendezvous-Einsätze dienen.
Navigation unbemannter Marinesysteme
Unbemannte Marinesysteme erfordern eine zuverlässige Navigation und Ortung, die ihren Einschränkungen hinsichtlich Ausdauer, Autonomie, Tiefe und Nutzlast angemessen ist. Ein autonomes Unterwasserfahrzeug (AUV) stützt sich möglicherweise in hohem Maße auf Trägheitsnavigation und DVL-Unterstützung, ergänzt durch regelmäßige akustische oder von der Oberfläche abgeleitete Korrekturen. Ein ROV-Positionierungssystem wird häufig auf sein Begleitschiff referenziert. Größere autonome Plattformen können mehrere Navigationsquellen kombinieren, um Langzeiteinsätze zu unterstützen, kumulierte Navigationsfehler zu begrenzen, geplante Routen einzuhalten und eine kontrollierte Bergung zu ermöglichen.
Standards und Qualifizierungsaspekte
Bei der Beschaffung im maritimen Bereich gelten in der Regel Anforderungen, die sich nach der Ausrüstung, der Trägerplattform, der Betriebsumgebung, den Schnittstellen und dem Einsatzzweck richten. Zu den relevanten Überlegungen können gehören:
Umweltqualifizierung: MIL-STD-810 bietet einen Rahmen für die Anpassung von Umwelttechnik und Labortests an die erwartete Einsatzumgebung.
Elektromagnetische Verträglichkeit: MIL-STD-461 legt Anforderungen hinsichtlich der EMI-Emission und -Empfindlichkeit für entsprechende US-Verteidigungsausrüstung und -Subsysteme fest.
Akustische Interoperabilität: Wenn die Positionsbestimmung in die digitale Unterwasserkommunikation integriert ist, kann die NATO-Norm STANAG 4748, allgemein bekannt als JANUS, für die interoperable akustische Kommunikation relevant sein.
Druck und Abdichtung: Gehäuse, Steckverbinder, Wandler und akustische Unterwasserbaken müssen hinsichtlich der vorgesehenen Tiefe, der Druckwechsel, der Temperatur, der Korrosionsbelastung und der Einsatzdauer qualifiziert sein.
Navigationsschnittstellen: Daten zu Position, Geschwindigkeit, Kurs, Tiefe, Zeit, Referenzrahmen und Qualität müssen zuverlässig zwischen Navigationscomputern, Missionssystemen, Sensoren und Führungs- und Kontrollausrüstung übertragen werden.
Anforderungen an Ortungsbaken: Die Anforderungen an Unterwasser-Ortungsbaken sollten getrennt von den Anforderungen an Positionierungstransponder behandelt werden. Der Ton einer Unterwasser-Ortungsbake dient in der Regel dazu, die akustische Ortung und Bergung zu unterstützen, und nicht dazu, die vollständige Positionierung des Fahrzeugs zu gewährleisten.
Die Qualifizierung sollte daher auf der gesamten Betriebsumgebung und der Systemarchitektur basieren und nicht allein auf der Positionsgenauigkeit.
Neueste Entwicklungen in der Unterwasserpositionierung
Der Schwerpunkt der Entwicklung liegt zunehmend darauf, aussagekräftige Positionsschätzungen für autonome Plattformen aufrechtzuerhalten und gleichzeitig die externe Infrastruktur sowie die Abhängigkeit von aktiven akustischen Übertragungen zu reduzieren. Wichtige Bereiche sind dabei:
Fortgeschrittene geländebezogene Navigation: Verbesserte Meeresbodenkarten, Sonarauswertung und bordseitige Schätzungen können es Fahrzeugen ermöglichen, Geländemerkmale als Navigationsreferenzen zu nutzen.
Autonomer Einsatz und Kalibrierung von Baken:Unbemannte Plattformen können akustische Bakennetzwerke mit geringerem Eingriff durch Oberflächenschiffe ausbringen, vermessen und verwalten.
Navigation unter Nutzung von Gelegenheitssignalen: Die Forschung untersucht Möglichkeiten, nützliche Navigationsinformationen aus Umwelt-, akustischen, magnetischen und anderen verfügbaren Signalen zu gewinnen, die nicht ausschließlich zur Positionsbestimmung eingesetzt wurden.
Verstärkte Integration von Kommunikation und Ortung: Akustische Kommunikation, Entfernungsmessung, Zeitmessung und kooperative Navigation können zunehmend Hardware und Informationen über Netzwerke aus Unterwasser- und Oberflächenplattformen hinweg gemeinsam nutzen.
Diese Entwicklungen erweitern die Rolle von akustischen Unterwasser-Positionierungssystemen von eigenständigen Ortungsgeräten hin zu integrierten Navigationsarchitekturen, die autonomere und dezentralere Marineoperationen unterstützen.