I sistemi di navigazione subacquea combinano sensori inerziali, acustici, di velocità, di profondità e di rotta per fornire dati di posizionamento e di movimento quando il GNSS non è disponibile sotto la superficie. Tali sistemi trovano impiego su sottomarini, AUV, UUV, ROV, sistemi per subacquei e piattaforme di trasporto di carichi utili.
Questa pagina presenta i fornitori di sistemi di navigazione subacquea, tra cui INS, DVL, sistemi di posizionamento acustico, bussole, altimetri e sistemi di navigazione basati su sonar per applicazioni navali.
Se progettate, costruite o fornite Sistemi di navigazione subacquea, Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Guida completa ai sistemi di navigazione subacquea per le operazioni navali
Panoramica da
William Mackenzie
Aggiornato:
Introduzione ai sistemi di navigazione subacquea
I sistemi di navigazione subacquea consentono ai sottomarini, ai veicoli subacquei senza equipaggio (UUV), ai subacquei e ad altre piattaforme sottomarine di determinare il movimento, l’orientamento, la profondità e la posizione quando la navigazione satellitare non è disponibile. A differenza della navigazione di superficie, quella subacquea deve funzionare senza una ricezione continua del Sistema Globale di Navigazione via Satellite (GNSS) e, pertanto, combina sensori inerziali, acustici, di velocità, di profondità e di rotta.
Un moderno sistema di navigazione subacquea si basa sull’integrazione dei sensori piuttosto che su un singolo dispositivo di navigazione. La durata della missione, la precisione, le dimensioni del veicolo, la profondità operativa, la distanza dal fondale, le condizioni acustiche e gli ausili di navigazione disponibili influenzano tutti l’architettura del sistema. I segnali GNSS convenzionali non sono in grado di fornire una localizzazione subacquea continua; pertanto, la navigazione GPS subacquea richiede generalmente l’emersione, un’antenna o una boa esposta, oppure un altro metodo per trasferire alla piattaforma sottomarina le informazioni di posizione provenienti dall’esterno.
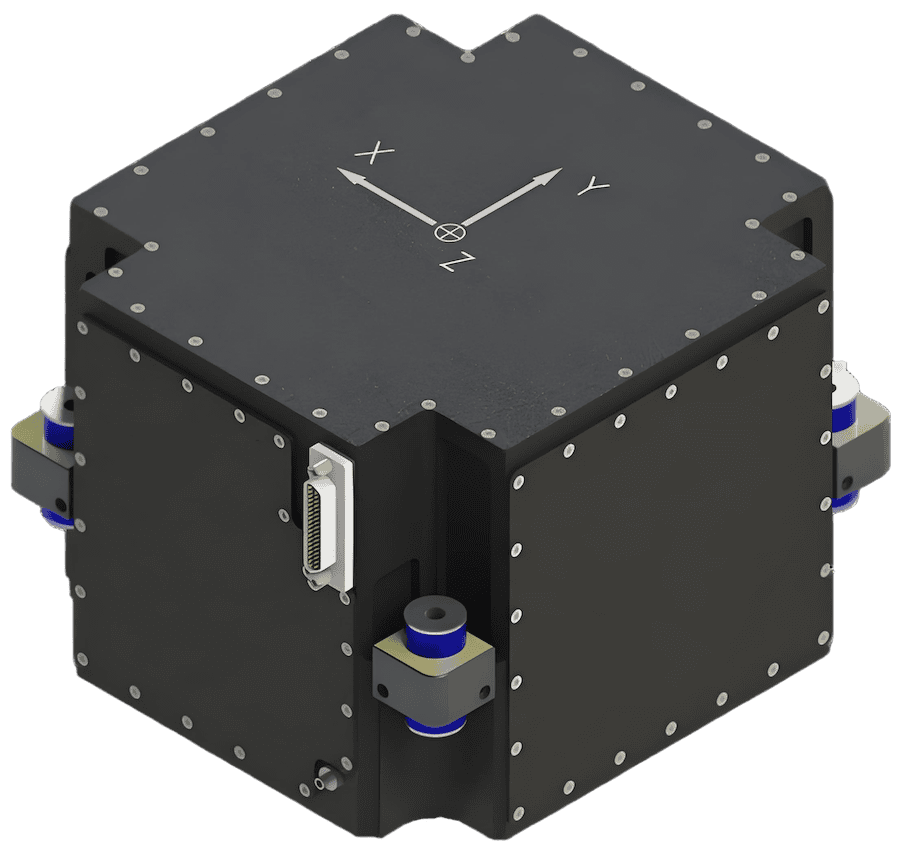
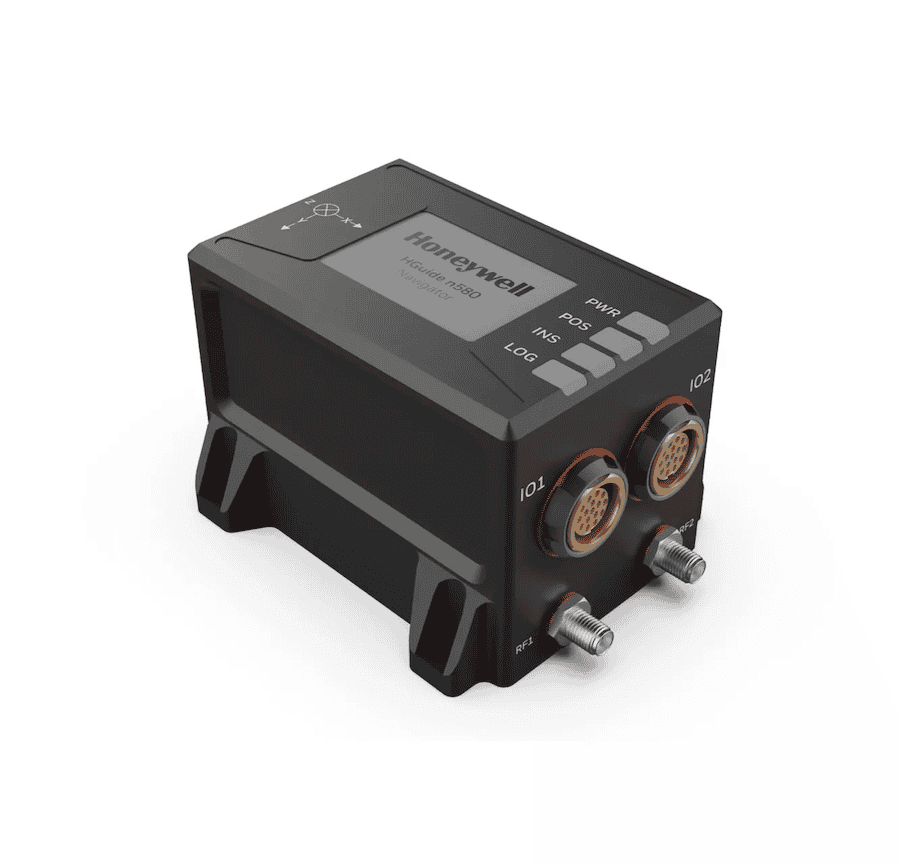
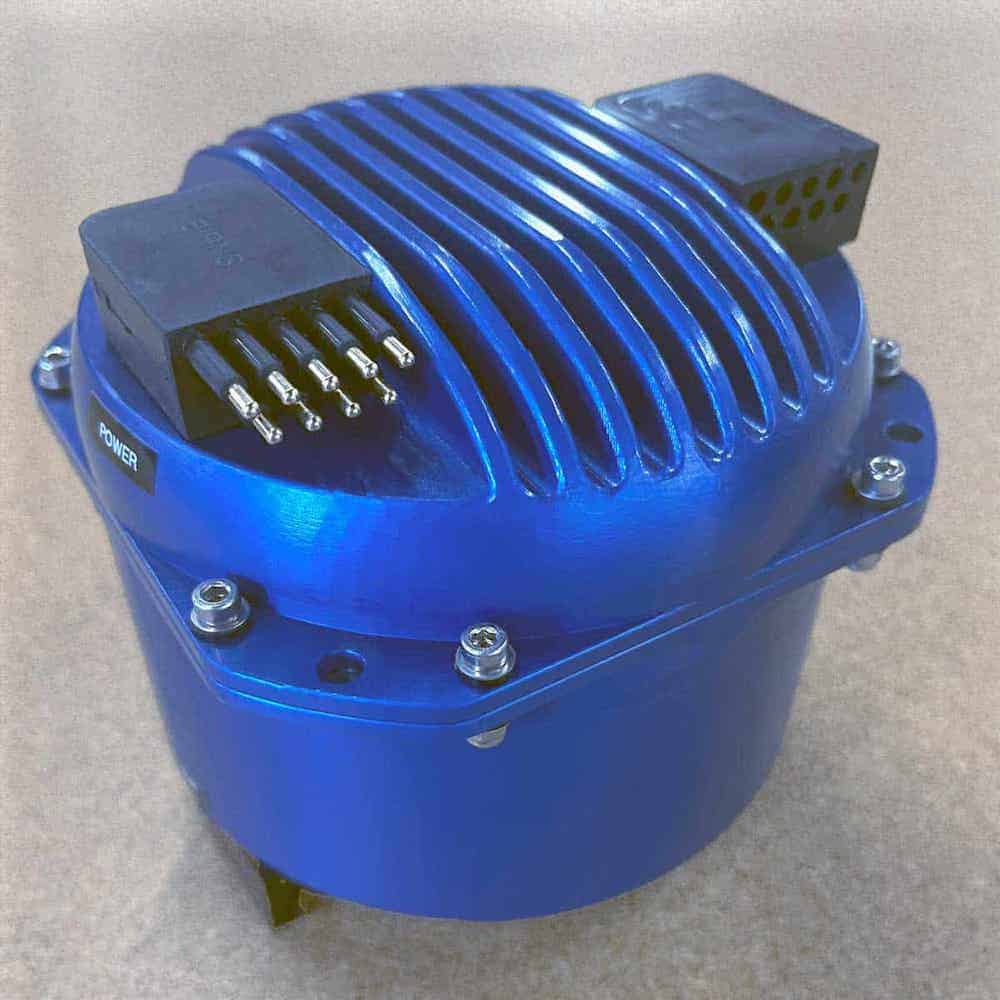
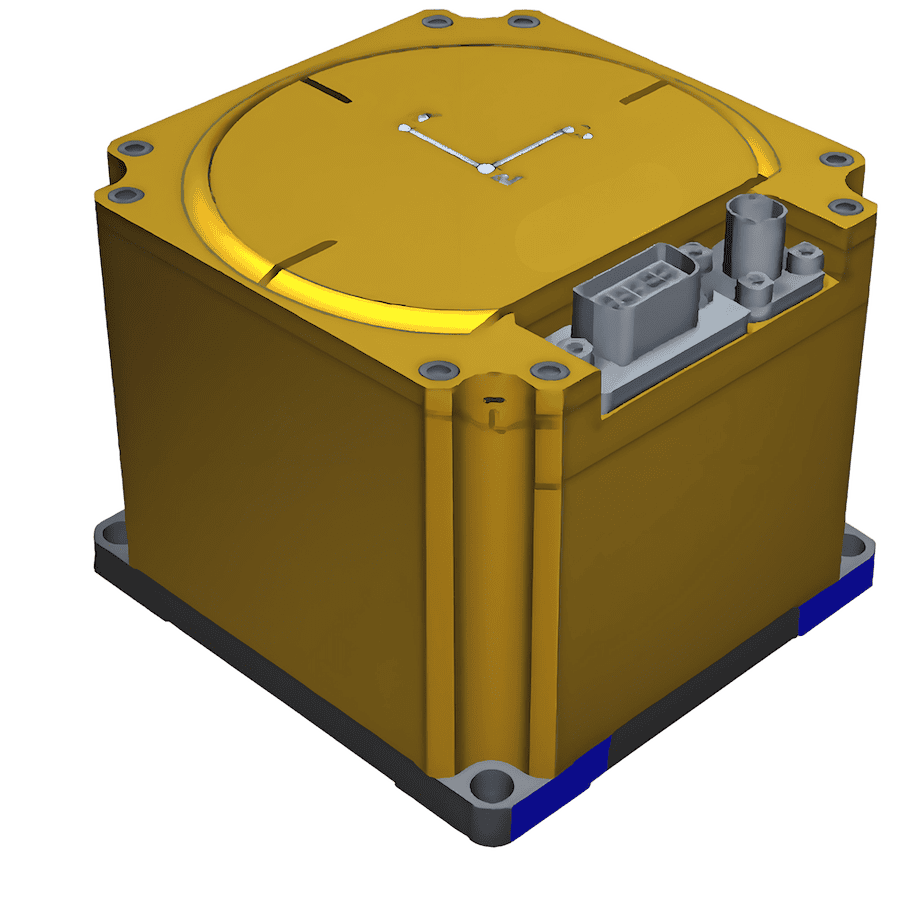
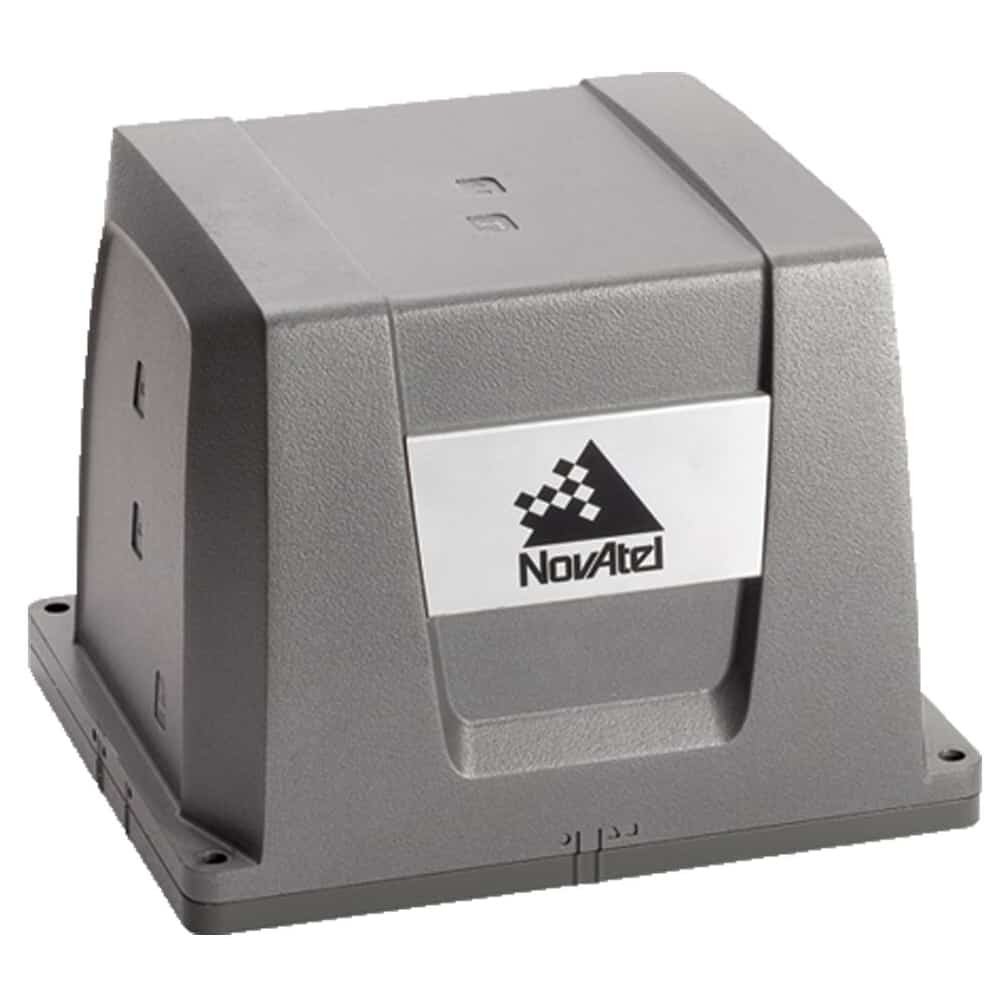
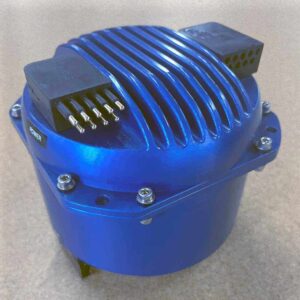
Sistema di navigazione inerziale marino TALIN di Honeywell Aerospace
Tecnologie fondamentali utilizzate per la navigazione subacquea
Sistemi di navigazione inerziale e sensori inerziali
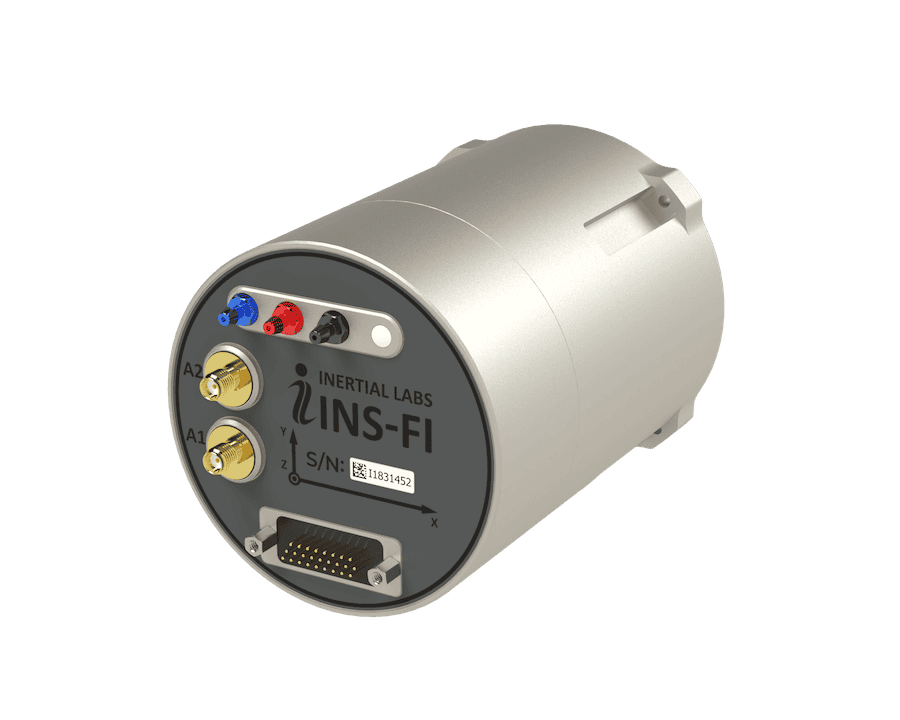
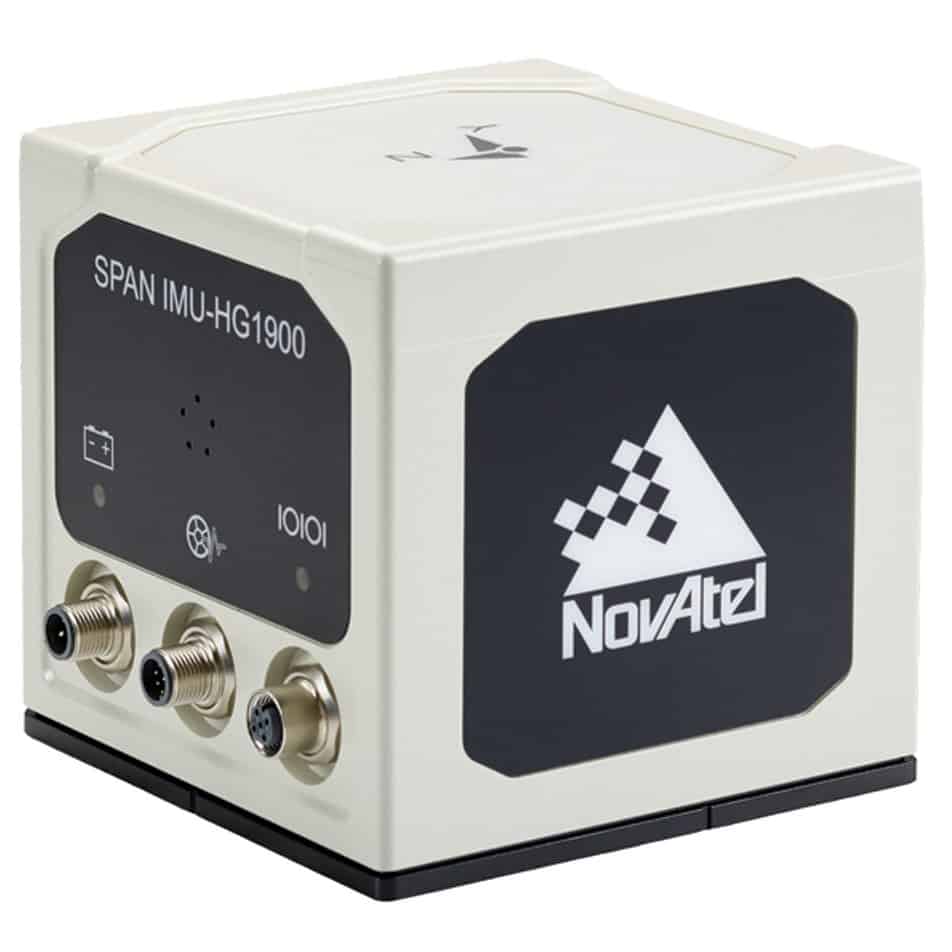
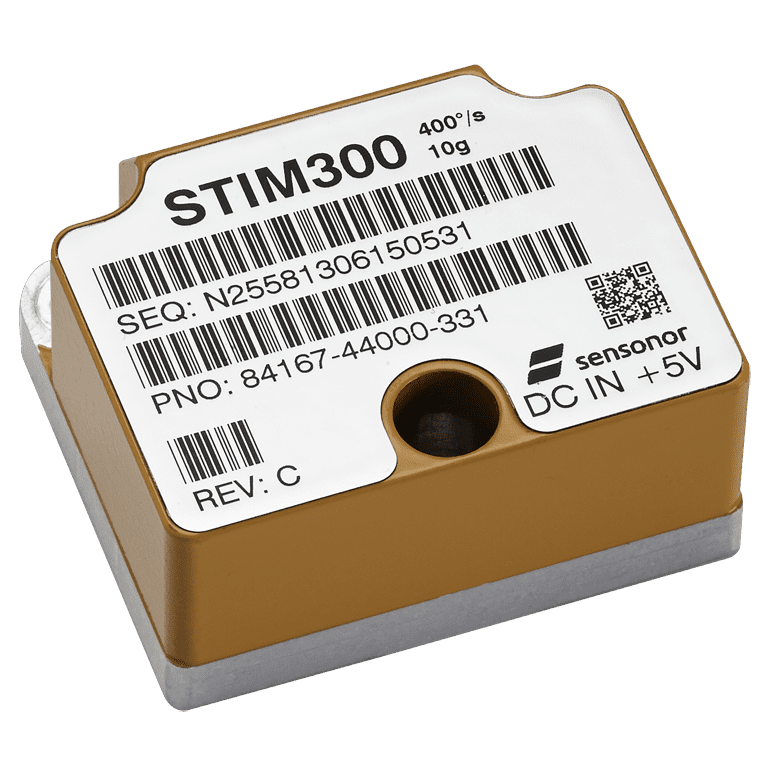
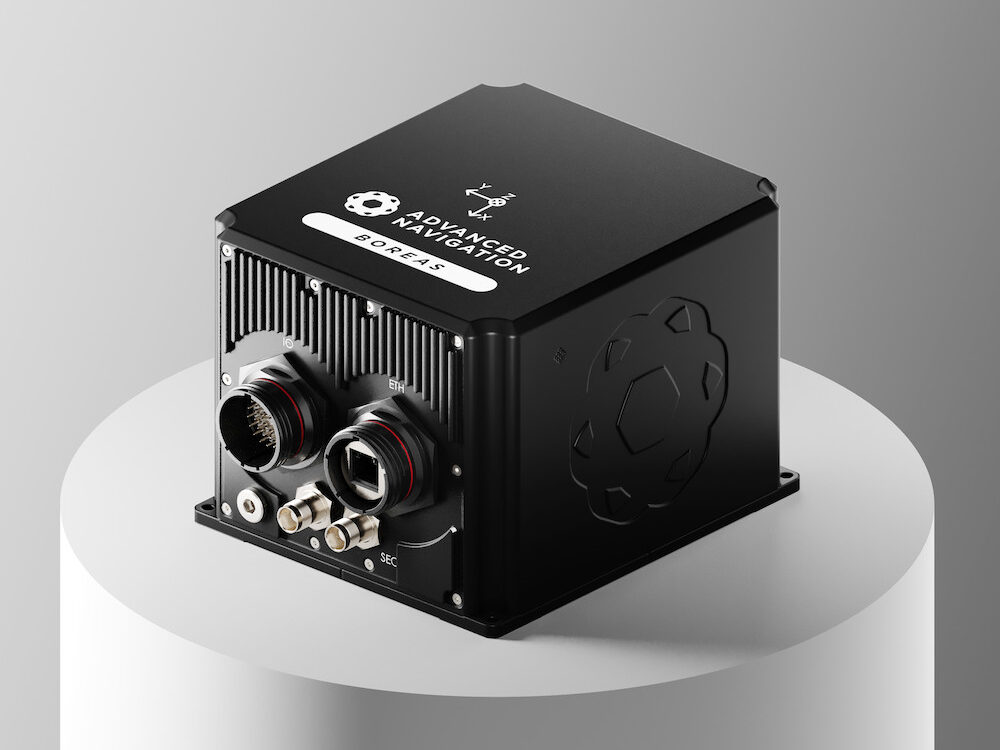
La navigazione inerziale subacquea utilizza giroscopi e accelerometri per stimare l’assetto, la velocità e il movimento a partire da un punto di partenza noto. Questi sensori sono comunemente integrati in un’unità di misura inerziale (IMU), mentre un sistema di navigazione inerziale (INS) aggiunge le funzioni di calcolo della navigazione e di stima dell’errore. I sistemi di riferimento di assetto e rotta (AHRS) possono fornire dati di orientamento per piattaforme di dimensioni ridotte oppure costituire parte integrante di un sistema di navigazione sottomarina più ampio. Poiché gli scostamenti, gli errori di allineamento e il rumore dei sensori si accumulano nel tempo, le prestazioni dell’INS vengono solitamente migliorate con l’ausilio di altri strumenti di navigazione.
Velocimetri Doppler
I log di velocità Doppler (DVL) misurano acusticamente la velocità del veicolo, solitamente rispetto al fondale marino quando è disponibile il tracciamento del fondale. I dati dei DVL possono essere integrati con le misurazioni dell’INS per limitare l’errore di navigazione a stima, rendendo l’integrazione INS/DVL una base comune per la navigazione degli AUV. Il «bottom lock» dipende dall’altitudine e dal segnale di ritorno dal fondale. Le misurazioni «water-track» possono rappresentare un’alternativa quando il tracciamento del fondale non è disponibile, sebbene in tal caso la velocità misurata sia relativa all’acqua circostante.
Ausili alla navigazione acustica
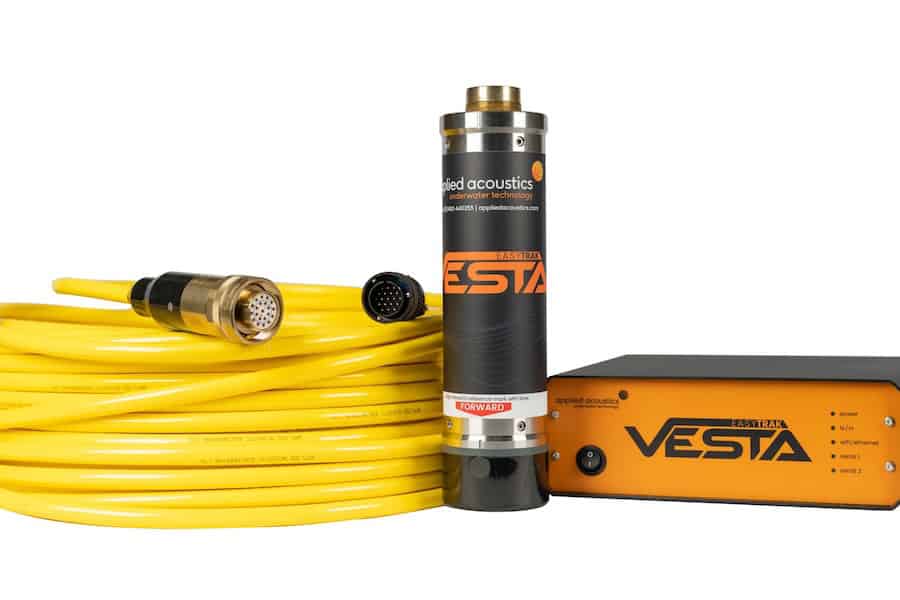
La navigazione acustica fornisce misurazioni esterne in grado di correggere o vincolare una soluzione di navigazione di bordo. I sistemi a linea di base lunga (LBL), a linea di base corta (SBL) e a linea di base ultracorta (USBL) utilizzano misurazioni acustiche tra un veicolo e riferimenti noti, mentre i transponder e i radiofari possono fornire ulteriori posizioni. Queste tecniche di navigazione subacquea acustica aiutano a controllare la deriva inerziale, ma possono richiedere l’impiego di infrastrutture, un’imbarcazione di superficie o apparecchiature esterne. La variazione della velocità del suono, i percorsi multipli, la distanza e la geometria di riferimento possono influire sulla precisione.
Sensori di pressione e profondità
I sensori di pressione forniscono informazioni sulla profondità per il controllo verticale, la pianificazione delle missioni e la fusione dei sensori. Si tratta di sensori fondamentali per la navigazione subacquea poiché determinano la componente verticale della soluzione di navigazione. La densità dell’acqua e le condizioni atmosferiche possono influire sulla conversione della pressione in profondità.
Bussole magnetiche e sensori di rotta
Le bussole magnetiche forniscono la prua senza richiedere un riferimento acustico o satellitare esterno. Sono utilizzate nei sistemi di navigazione per subacquei, nei dispositivi compatti di navigazione subacquea e in alcune architetture di veicoli, sebbene i disturbi magnetici generati dalla piattaforma o locali possano influire sulla precisione. Le tecniche di navigazione subacquea basate sulla bussola dipendono quindi da un’adeguata calibrazione, installazione e compensazione.
Altimetri ed ecoscandagli
Gli altimetri e gli ecoscandagli misurano la distanza dal fondale marino o da un’altra superficie utilizzando l’energia acustica. Le loro misurazioni supportano il controllo dell’altitudine, il superamento degli ostacoli, il tracciamento del fondale e la navigazione con riferimento al terreno. In un sistema di navigazione AUV, i dati di altitudine possono anche indicare se un DVL è in grado di mantenere l’aggancio al fondale.
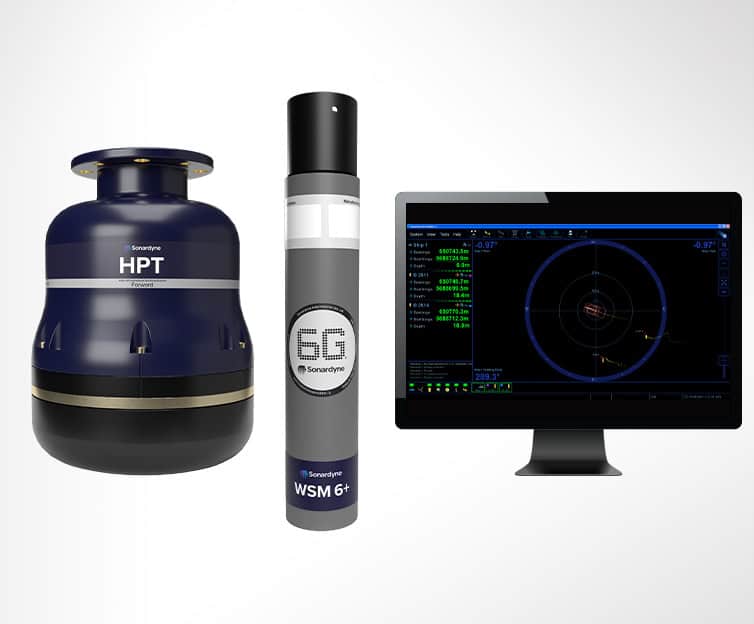
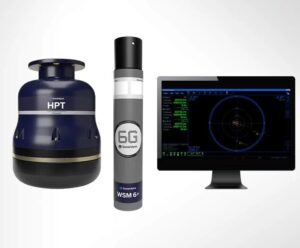
Mini-Ranger 2 USBL per il posizionamento acustico di Forcys
Navigazione integrata e fusione dei sensori
La navigazione integrata combina le misurazioni fornite da INS, DVL, sensori di pressione, di rotta, acustici e di altro tipo in una stima coerente dello stato del veicolo. Metodi di filtraggio quali i filtri di Kalman tengono conto dell’incertezza dei sensori e correggono la soluzione quando diventano disponibili dati di supporto. I sistemi robusti monitorano inoltre la qualità delle misurazioni quando i sensori sono danneggiati o non disponibili.
Navigazione assistita dal terreno e dal sonar
La navigazione assistita dal terreno confronta le caratteristiche misurate del fondale marino con le informazioni batimetriche o ambientali memorizzate per limitare l’errore di navigazione. Il sonar è inoltre in grado di identificare caratteristiche che forniscono riferimenti relativi quando l’infrastruttura acustica esterna non è disponibile. Anche la localizzazione e mappatura simultanee (SLAM) basate sul sonar possono supportare il posizionamento. Il tracciamento ottico delle caratteristiche può fornire informazioni sul movimento relativo in condizioni di visibilità adeguate. Questi approcci sono rilevanti per la navigazione di veicoli subacquei autonomi a lunga autonomia e per missioni che richiedono una ridotta dipendenza da ausili esterni.
Applicazioni dei sistemi di navigazione subacquea sulle piattaforme di difesa
Veicoli subacquei autonomi e senza equipaggio
I veicoli subacquei autonomi (AUV) e i veicoli telecomandati (ROV) utilizzano sistemi di navigazione subacquea per seguire rotte, mantenere la posizione, condurre rilievi, avvicinarsi a obiettivi e coordinare le operazioni dei sensori o del carico utile. Le piattaforme autonome richiedono un sistema di navigazione di bordo in grado di funzionare senza l’intervento continuo di un operatore, mentre la navigazione sottomarina dei ROV può avvalersi di riferimenti acustici e informazioni provenienti da un’imbarcazione di superficie. La scelta dei sensori dipende dall’autonomia, dal collegamento via cavo, dall’autonomia operativa e dalla geometria della missione.
Navigazione sottomarina e sommergibili con equipaggio
Un sistema di navigazione sottomarina deve garantire un funzionamento accurato in immersione, limitando al contempo la dipendenza dall’emersione per ottenere riferimenti esterni. È possibile combinare sistemi di navigazione inerziale ad alte prestazioni, sensori di profondità, sistemi di assistenza alla velocità e riferimenti indipendenti per mantenere la soluzione. I sommergibili con equipaggio applicano principi simili, con apparecchiature di navigazione subacquea selezionate in base alla profondità, all’autonomia e al profilo della missione.
Sistemi di navigazione per sommozzatori e veicoli di trasporto per nuotatori
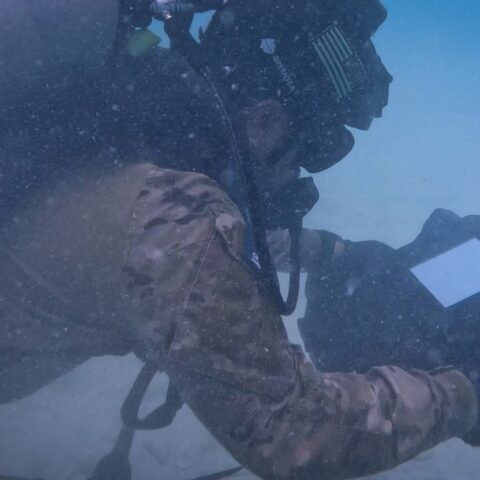
Un sistema di navigazione per sommozzatori può combinare una bussola, un sensore di profondità, informazioni temporali, un display digitale e ausili acustici o inerziali per supportare lo spostamento tra waypoint subacquei. I veicoli di trasporto per nuotatori possono integrare sensori di livello veicolare e computer di navigazione per missioni più lunghe. La navigazione dei sommozzatori militari pone particolare enfasi su dimensioni, peso e potenza (SWaP) ridotti, nonché sulla semplicità operativa.
Sistemi di trasporto di armi e carichi utili subacquei
I sistemi di lancio di armi e carichi utili subacquei richiedono dati di navigazione per la guida, l’esecuzione della rotta, la tempistica di rilascio e l’avvicinamento finale. L’architettura dei sensori può combinare la navigazione inerziale con ausili basati su velocità, profondità, dati acustici o del terreno. Le applicazioni nel settore della difesa richiedono inoltre resilienza quando gli aggiornamenti di navigazione esterni sono intermittenti o non disponibili.
Qualificazione ambientale e requisiti di difesa
Le apparecchiature di navigazione subacquea per la difesa possono richiedere una qualificazione in base a requisiti ambientali, elettromagnetici, meccanici e specifici della piattaforma. Tra le considerazioni rilevanti figurano:
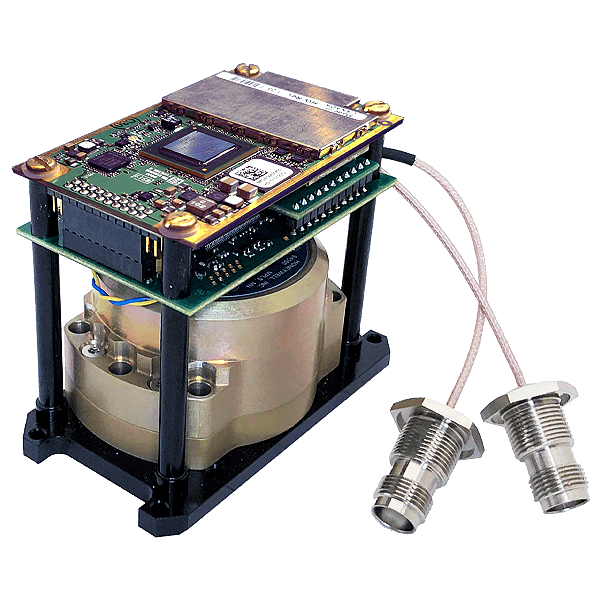
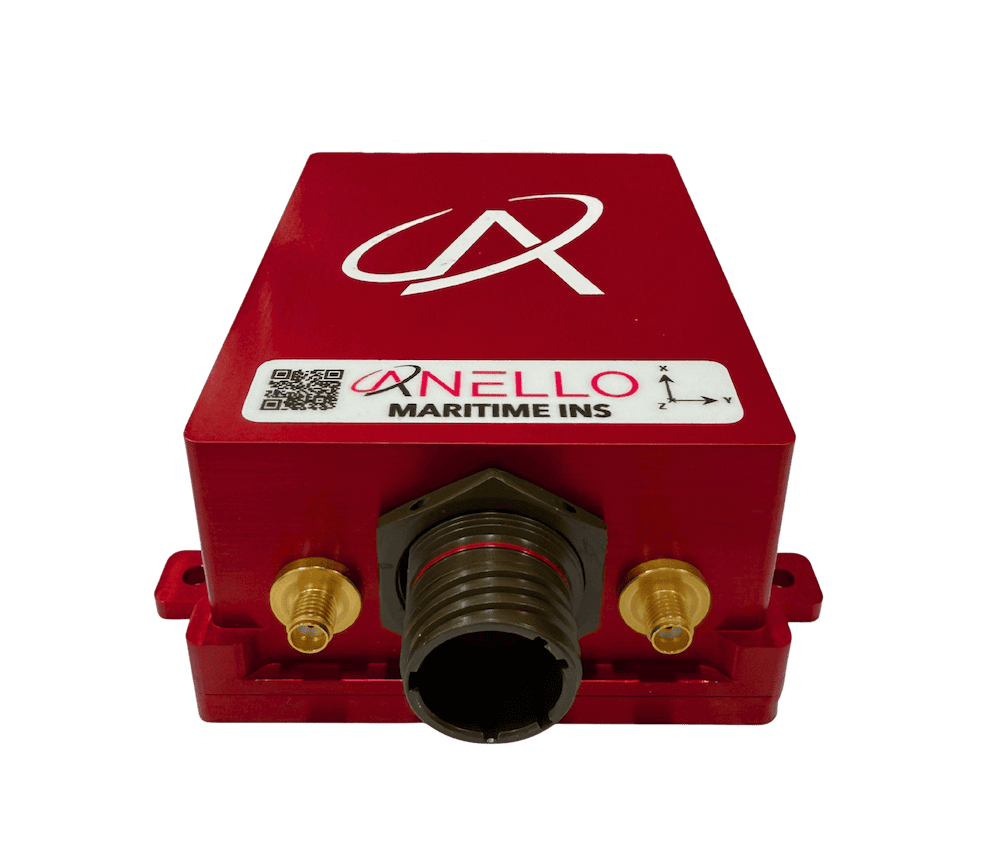
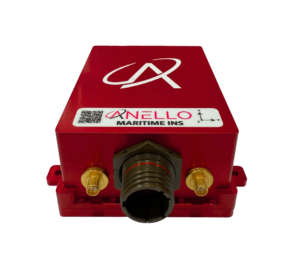
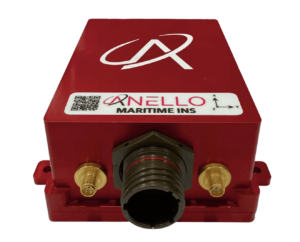
ANELLO Maritime INS per la navigazione subacquea di ANELLO Photonics
Prove ambientali MIL-STD-810: le prove ambientali dovrebbero essere adattate alle sollecitazioni e alle condizioni di servizio applicabili alle apparecchiature, anziché essere considerate come una sequenza fissa universale.
Compatibilità elettromagnetica secondo la norma MIL-STD-461: ai sottosistemi elettronici integrati nelle piattaforme militari possono essere applicati requisiti relativi alle emissioni e alla suscettibilità a livello di apparecchiatura.
Qualificazione relativa alla pressione idrostatica e alla profondità: gli alloggiamenti, i sensori, i connettori e i punti di penetrazione devono essere verificati in relazione alla profondità operativa prevista e ai cicli di pressione.
Resistenza agli urti e alle vibrazioni: i sistemi elettronici di navigazione e i sensori devono sopportare i carichi meccanici associati al dispiegamento e al funzionamento della piattaforma.
Resistenza alla temperatura e alla corrosione: i materiali e i gruppi costruttivi devono resistere alle condizioni di stoccaggio previste, all’esposizione all’acqua di mare e alla corrosione marina.
Protezione dall’ingresso di acqua salata: gli involucri e le guarnizioni devono proteggere i componenti elettronici sensibili durante l’uso sottomarino prolungato. L’integrità della pressione richiede una verifica separata.
Requisiti relativi ai connettori e alle penetrazioni dello scafo a pressione: le interfacce devono preservare l’integrità della pressione garantendo al contempo un trasferimento affidabile del segnale.
Sicurezza informatica e integrazione sicura del sistema: le interfacce digitali e i percorsi dei dati di navigazione devono soddisfare i requisiti di sicurezza e di integrità dei dati della piattaforma ospitante.
Prove di qualificazione e di accettazione specifiche per la piattaforma: la verifica deve tenere conto del veicolo, dell’installazione, del profilo della missione e dei requisiti di approvvigionamento.
La qualificazione rientra quindi nell’ingegneria di sistema complessiva, piuttosto che essere semplicemente una proprietà di un singolo strumento di navigazione subacquea.
Tendenze emergenti nei sistemi di navigazione sottomarina
Lo sviluppo è incentrato sulla riduzione della deriva, sull’aumento dell’autonomia e sul mantenimento di una navigazione utile con un numero minore di riferimenti esterni. Tra le aree di maggiore rilevanza figurano:
Navigazione assistita dall’intelligenza artificiale (IA) e fusione dei sensori: si stanno studiando l’intelligenza artificiale (IA) e i metodi di apprendimento automatico per la modellizzazione degli errori dei sensori, la gestione delle anomalie e il mantenimento delle stime quando misurazioni quali la velocità DVL non sono più disponibili.
Navigazione cooperativa e a sciame: i veicoli subacquei possono scambiarsi informazioni di navigazione per supportare operazioni coordinate e ridurre la dipendenza da suite di sensori identiche su ogni piattaforma.
Navigazione assistita dal terreno e geofisica: i riferimenti batimetrici, magnetici, gravitazionali e altri riferimenti ambientali possono contribuire a limitare la deriva accumulata durante le operazioni prive di infrastrutture.
Sensori inerziali migliorati a basso SWaP: requisiti ridotti in termini di dimensioni, peso e consumo energetico possono estendere la navigazione inerziale ad AUV, ROV, sistemi subacquei e piattaforme distribuite di dimensioni più ridotte.
Navigazione per operazioni autonome prolungate: i sistemi a lunga durata richiedono una fusione dei sensori tollerante ai guasti e un supporto adattivo in condizioni mutevoli di profondità, fondale e acustica.
Questi sviluppi stanno orientando la navigazione subacquea verso sistemi di navigazione sottomarina più adattivi, integrati e autonomi.