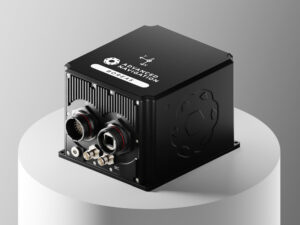
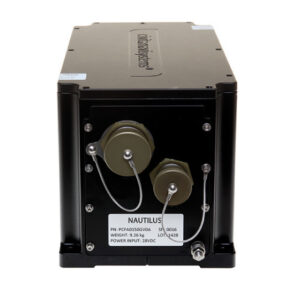
Los sistemas de navegación submarina combinan sensores inerciales, acústicos, de velocidad, de profundidad y de rumbo para proporcionar datos de posicionamiento y movimiento cuando el GNSS no está disponible bajo la superficie. Estos sistemas se utilizan en submarinos, AUV, UUV, ROV, equipos de buceo y plataformas de transporte de carga útil.
En esta página se presentan proveedores de sistemas de navegación submarina, entre los que se incluyen los sistemas INS, DVL, sistemas de posicionamiento acústico, brújulas, altímetros y sistemas de navegación basados en sonar para aplicaciones navales.
Si diseñas, construyes o suministras Sistemas de navegación submarina, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Guía completa sobre los sistemas de navegación submarina para operaciones navales
Resumen por
William Mackenzie
Actualizado:
Introducción a los sistemas de navegación submarina
Los sistemas de navegación submarina permiten a los submarinos, a los vehículos submarinos no tripulados (UUV), a los buceadores y a otras plataformas submarinas determinar su movimiento, orientación, profundidad y posición cuando no se dispone de navegación por satélite. A diferencia de la navegación en superficie, la navegación submarina debe funcionar sin recepción continua del Sistema Global de Navegación por Satélite (GNSS) y, por lo tanto, combina sensores inerciales, acústicos, de velocidad, de profundidad y de rumbo.
Un sistema moderno de navegación submarina se basa en la integración de sensores, más que en un único dispositivo de navegación. La duración de la misión, la precisión, el tamaño del vehículo, la profundidad de funcionamiento, la distancia al lecho marino, las condiciones acústicas y las ayudas a la navegación disponibles influyen en la arquitectura. Las señales GNSS convencionales no pueden proporcionar una posición submersa continua, por lo que la navegación GPS submarina suele requerir salir a la superficie, una antena o boya expuesta, u otro método para transferir información de posición obtenida externamente a la plataforma submarina.
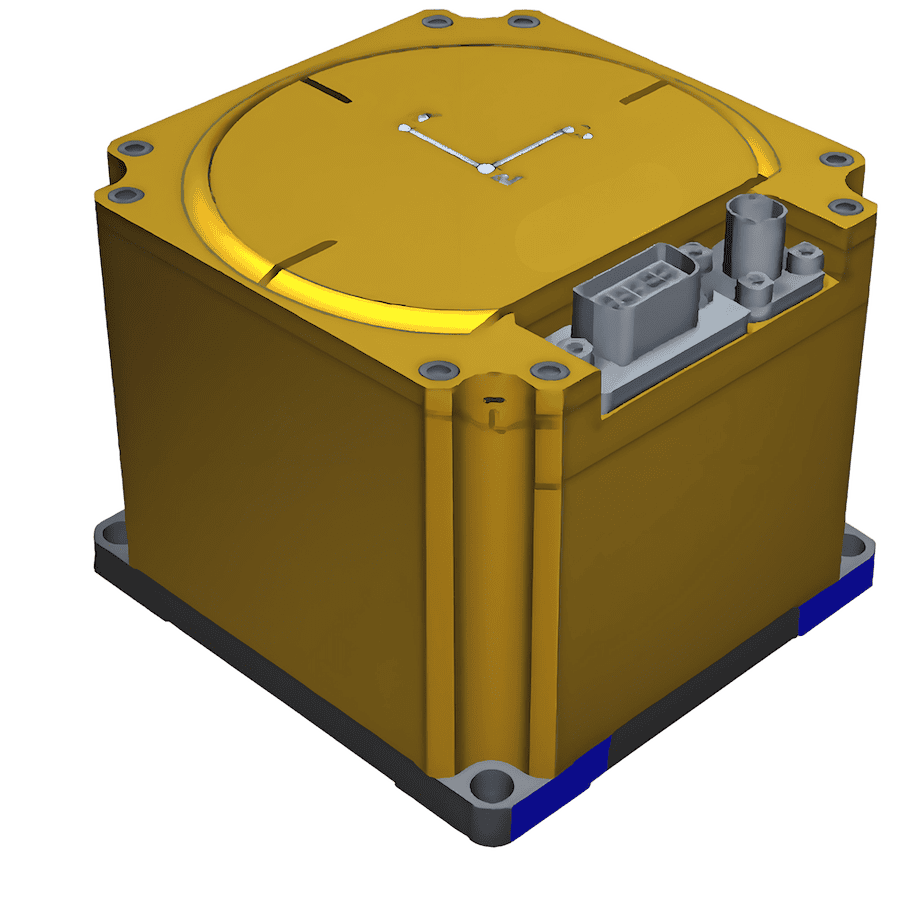
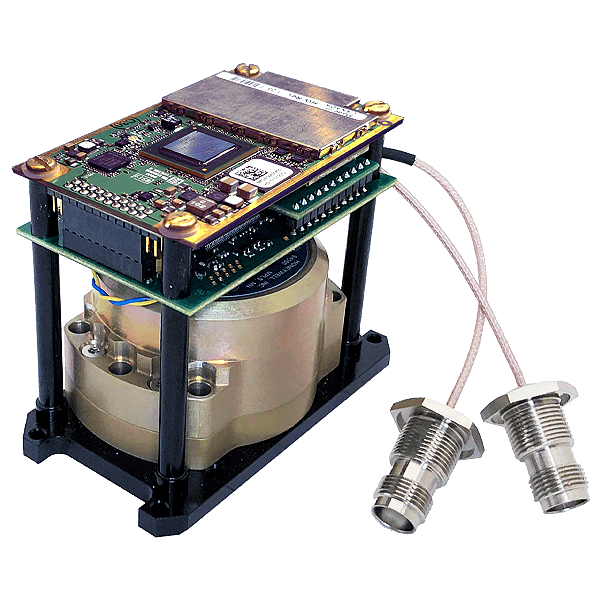
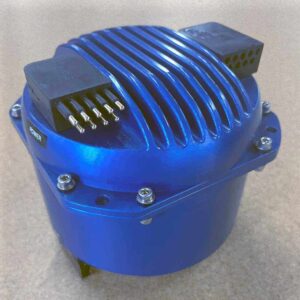
Sistema de navegación inercial marino TALIN de Honeywell Aerospace
Tecnologías fundamentales utilizadas para la navegación submarina
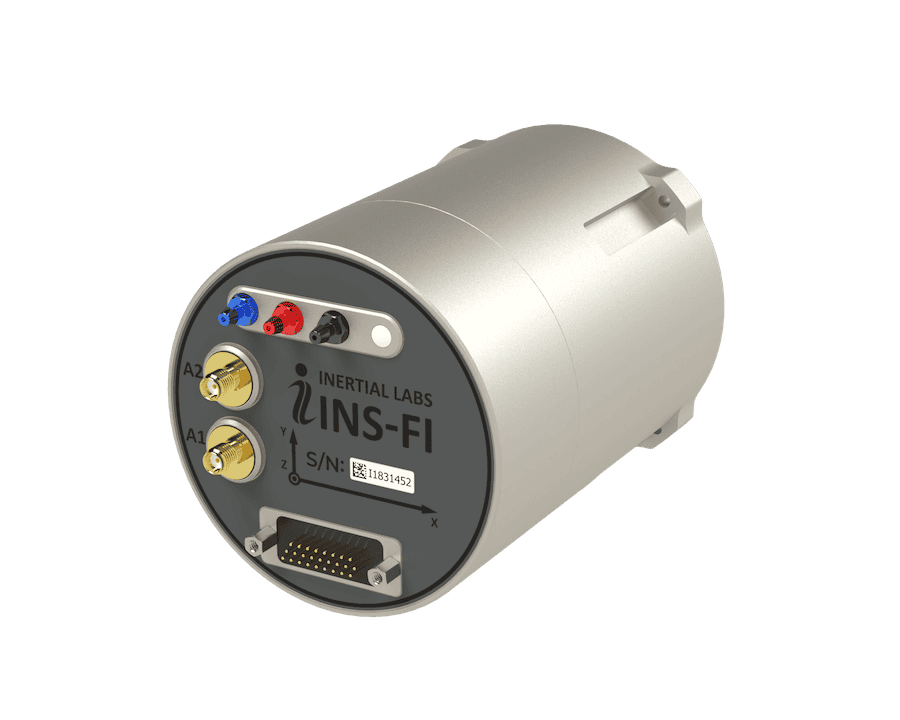
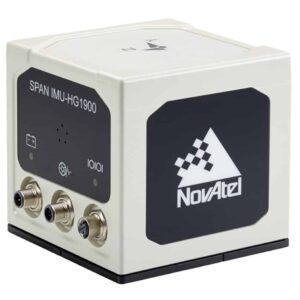
Sistemas de navegación inercial y sensores inerciales
La navegación inercial submarina utiliza giroscopios y acelerómetros para estimar la actitud, la velocidad y el movimiento a partir de un punto de partida conocido. Estos sensores suelen integrarse en una unidad de medición inercial (IMU), mientras que un sistema de navegación inercial (INS) añade el cálculo de la navegación y la estimación de errores. Los sistemas de referencia de actitud y rumbo (AHRS) pueden proporcionar datos de orientación para plataformas más pequeñas o formar parte de un sistema de navegación submarina más amplio. Dado que los sesgos, los errores de alineación y el ruido de los sensores se acumulan con el tiempo, el rendimiento del INS suele mejorarse con otras ayudas a la navegación.
Logos de velocidad Doppler
Los registradores de velocidad Doppler (DVL) miden la velocidad del vehículo de forma acústica, normalmente en relación con el lecho marino cuando se dispone de fijación al fondo. Los datos de los DVL pueden fusionarse con las mediciones del INS para limitar el error de navegación por estimación, lo que convierte a la integración de INS/DVL en una base habitual para la navegación de los AUV. El bloqueo del fondo depende de la altitud y de la señal de retorno del lecho marino. Las mediciones de la trayectoria en el agua pueden ofrecer una alternativa cuando no se dispone de seguimiento del fondo, aunque en ese caso la velocidad medida es relativa al agua circundante.
Ayuda a la navegación acústica
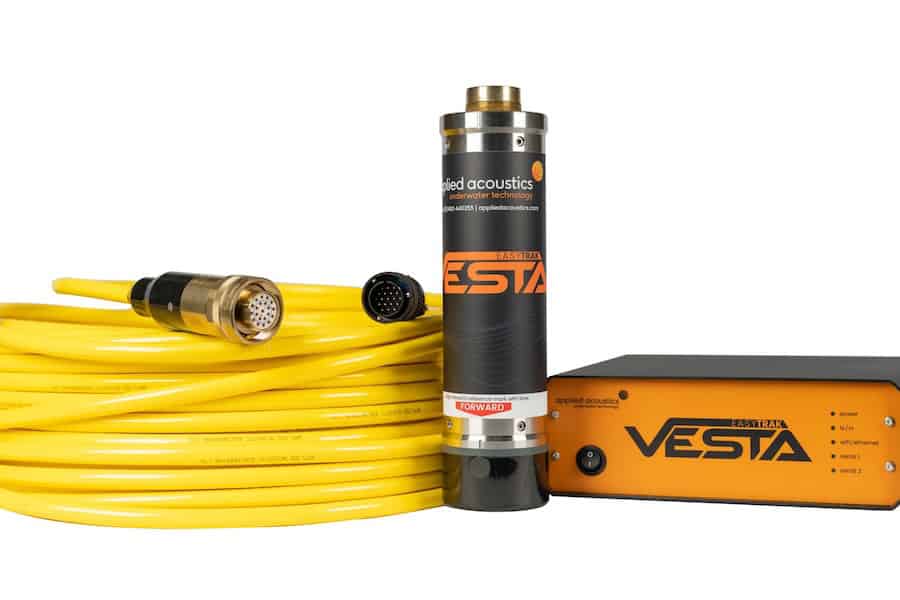
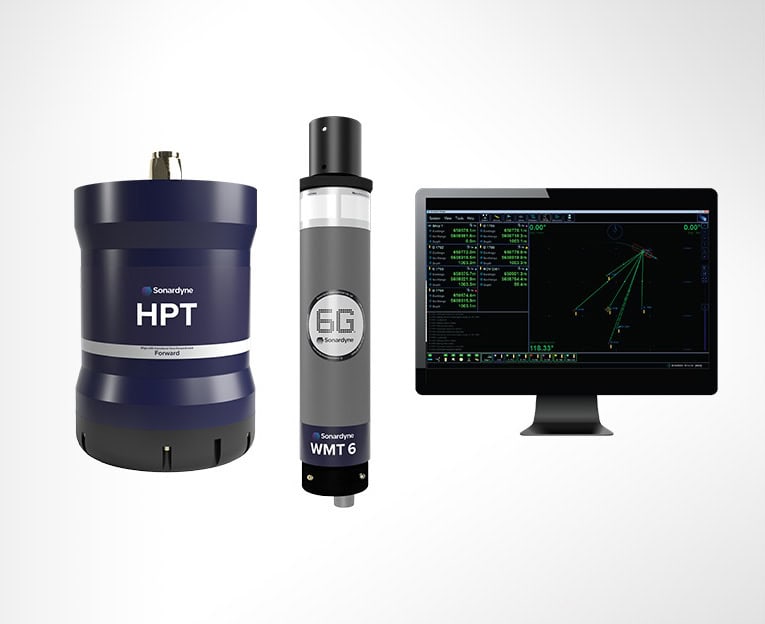
La navegación acústica proporciona mediciones externas que pueden corregir o restringir una solución de navegación a bordo. Los sistemas de línea de base larga (LBL), de línea de base corta (SBL) y de línea de base ultracorta (USBL) utilizan mediciones acústicas entre un vehículo y referencias conocidas, mientras que los transpondedores y las balizas pueden proporcionar posiciones adicionales. Estas técnicas de navegación acústica submarina ayudan a controlar la deriva inercial, pero pueden requerir infraestructura desplegada, una embarcación de superficie o equipo externo. La variación de la velocidad del sonido, las trayectorias múltiples, la distancia y la geometría de referencia pueden afectar a la precisión.
Sensores de presión y profundidad
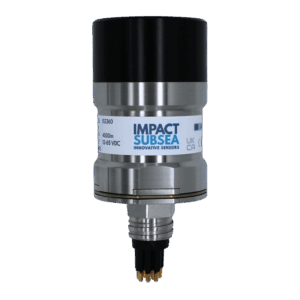
Los sensores de presión proporcionan información sobre la profundidad para el control vertical, la planificación de misiones y la fusión de sensores. Son sensores fundamentales para la navegación submarina, ya que determinan la componente vertical de la solución de navegación. La densidad del agua y las condiciones atmosféricas pueden afectar a la conversión de presión a profundidad.
Brújulas magnéticas y sensores de rumbo
Las brújulas magnéticas proporcionan el rumbo sin necesidad de una referencia acústica o satelital externa. Se utilizan en sistemas de navegación para buceadores, dispositivos compactos de navegación submarina y algunas arquitecturas de vehículos, aunque las perturbaciones magnéticas generadas por la plataforma o locales pueden afectar a la precisión. Por lo tanto, las técnicas de navegación submarina basadas en brújulas dependen de una calibración, instalación y compensación adecuadas.
Altímetros y ecosondas
Los altímetros y las ecosondas miden la distancia hasta el lecho marino u otra superficie utilizando energía acústica. Sus mediciones facilitan el control de la altitud, el sorteo de obstáculos, el seguimiento del fondo y la navegación referenciada al terreno. En un sistema de navegación de un AUV, los datos de altitud también pueden indicar si es probable que un DVL mantenga el bloqueo del fondo.
Mini-Ranger 2 USBL para posicionamiento acústico de Forcys
Navegación integrada y fusión de sensores
La navegación integrada combina mediciones del INS, el DVL, la presión, el rumbo, los datos acústicos y otros parámetros para obtener una estimación coherente del estado del vehículo. Los métodos de filtrado, como los filtros de Kalman, tienen en cuenta la incertidumbre de los sensores y corrigen la solución cuando se dispone de datos complementarios. Los sistemas robustos también supervisan la calidad de las mediciones cuando los sensores se deterioran o no están disponibles.
Navegación asistida por el terreno y por sonar
La navegación asistida por el terreno compara las características medidas del lecho marino con la información batimétrica o ambiental almacenada para limitar el error de navegación. El sonar también puede identificar características que proporcionan referencias relativas cuando no se dispone de infraestructura acústica externa. La localización y cartografía simultáneas (SLAM) basadas en sonar también pueden facilitar el posicionamiento. El seguimiento óptico de características puede proporcionar información sobre el movimiento relativo cuando la visibilidad es adecuada. Estos enfoques son relevantes para la navegación de vehículos submarinos autónomos de larga autonomía y para misiones que requieren una menor dependencia de ayudas externas.
Aplicaciones de los sistemas de navegación submarina en las distintas plataformas de defensa
Vehículos submarinos autónomos y no tripulados
Los vehículos submarinos autónomos (AUV) y los vehículos operados a distancia (ROV) utilizan sistemas de navegación submarina para seguir rutas, mantener la posición, realizar prospecciones, acercarse a objetivos y coordinar las operaciones de los sensores o de la carga útil. Las plataformas autónomas requieren un sistema de navegación a bordo capaz de funcionar sin la intervención continua de un operador, mientras que la navegación submarina de los ROV puede utilizar referencias acústicas e información procedente de una embarcación de superficie. La selección de sensores depende de la autonomía, la conexión por cable, la autonomía de funcionamiento y la geometría de la misión.
Navegación submarina y sumergibles tripulados
Un sistema de navegación submarina debe permitir un funcionamiento preciso en inmersión, al tiempo que limita la dependencia de salir a la superficie para obtener referencias externas. La navegación inercial de alto rendimiento, la detección de profundidad, la asistencia a la velocidad y las referencias independientes pueden combinarse para mantener la solución. Los sumergibles tripulados aplican principios similares, seleccionándose los equipos de navegación submarina en función de su profundidad, autonomía y perfil de misión.
Sistemas de navegación para buzos y vehículos de transporte de nadadores
Un sistema de navegación para buzos puede combinar una brújula, un sensor de profundidad, información temporal, una pantalla digital y ayudas acústicas o inerciales para facilitar el desplazamiento entre puntos de referencia submarinos. Los vehículos de transporte de nadadores pueden incorporar sensores de grado militar y ordenadores de navegación para misiones de mayor duración. La navegación de buzos militares hace especial hincapié en un tamaño, peso y potencia (SWaP) reducidos, así como en la simplicidad operativa.
Sistemas de lanzamiento de armas y cargas útiles submarinas
Los sistemas de lanzamiento de armas y cargas útiles submarinas requieren datos de navegación para el guiado, la ejecución de la ruta, la sincronización del lanzamiento y la aproximación final. La arquitectura de sensores puede combinar la navegación inercial con ayudas basadas en la velocidad, la profundidad, la acústica o el terreno. Las aplicaciones de defensa también requieren resiliencia cuando las actualizaciones de navegación externas son intermitentes o no están disponibles.
Requisitos de calificación ambiental y de defensa
Los equipos de navegación submarina para la defensa pueden requerir una homologación conforme a requisitos ambientales, electromagnéticos, mecánicos y específicos de la plataforma. Entre las consideraciones pertinentes se incluyen:
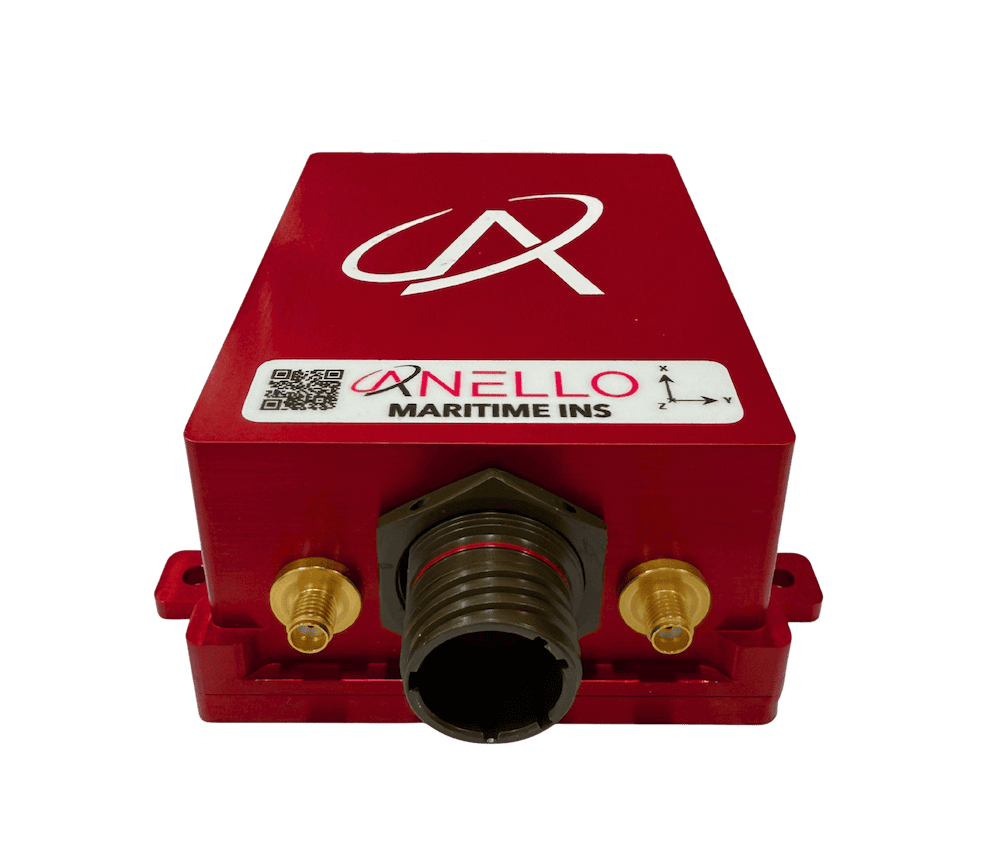
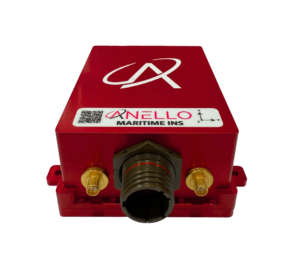
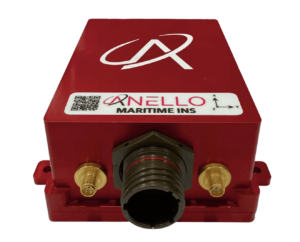
Sistema INS marítimo ANELLO para navegación submarina, de ANELLO Photonics
Ensayos ambientales según la norma MIL-STD-810: Los ensayos ambientales deben adaptarse a las tensiones y condiciones de servicio aplicables al equipo, en lugar de tratarse como una secuencia fija universal.
Compatibilidad electromagnética según la norma MIL-STD-461: Es posible que se apliquen requisitos de emisiones y susceptibilidad a nivel de equipo a los subsistemas electrónicos integrados en plataformas militares.
Calificación de presión hidrostática y profundidad: Se debe verificar que las carcasas, los sensores, los conectores y las penetraciones sean aptos para la profundidad de funcionamiento prevista y los ciclos de presión correspondientes.
Resistencia a los golpes y a las vibraciones: Los sistemas electrónicos de navegación y los sensores deben soportar las cargas mecánicas asociadas al despliegue y al funcionamiento de la plataforma.
Resistencia a la temperatura y a la corrosión: Los materiales y los conjuntos deben soportar las condiciones de almacenamiento previstas, la exposición al agua de mar y la corrosión marina.
Protección contra la entrada de agua salada: Las carcasas y las juntas deben proteger los componentes electrónicos sensibles durante el uso submarino prolongado. La integridad de la presión requiere una verificación independiente.
Requisitos de los conectores y las penetraciones en el casco a presión: Las interfaces deben preservar la integridad de la presión al tiempo que mantienen una transmisión de señal fiable.
Ciberseguridad e integración segura del sistema: Las interfaces digitales y las rutas de datos de navegación deben cumplir los requisitos de seguridad e integridad de los datos de la plataforma anfitriona.
Pruebas de cualificación y aceptación específicas de la plataforma: La verificación debe reflejar los requisitos del vehículo, la instalación, el perfil de la misión y los de adquisición.
Por lo tanto, la cualificación forma parte de la ingeniería general del sistema, más que ser simplemente una propiedad de una herramienta de navegación submarina concreta.
Tendencias emergentes en los sistemas de navegación submarina
El desarrollo se centra en reducir la deriva, aumentar la autonomía y mantener una navegación útil con menos referencias externas. Entre las áreas importantes se incluyen:
Navegación asistida por IA y fusión de sensores: se están investigando métodos de inteligencia artificial (IA) y aprendizaje automático para la modelización de errores de sensores, la gestión de anomalías y el mantenimiento de estimaciones cuando no se dispone de mediciones como la velocidad del DVL.
Navegación cooperativa y en enjambre: los vehículos submarinos pueden intercambiar información de navegación para facilitar operaciones coordinadas y reducir la dependencia de conjuntos de sensores idénticos en todas las plataformas.
Navegación asistida por el terreno y geofísica: las referencias batimétricas, magnéticas, gravitatorias y otras referencias ambientales pueden ayudar a limitar la deriva acumulada durante operaciones sin infraestructura.
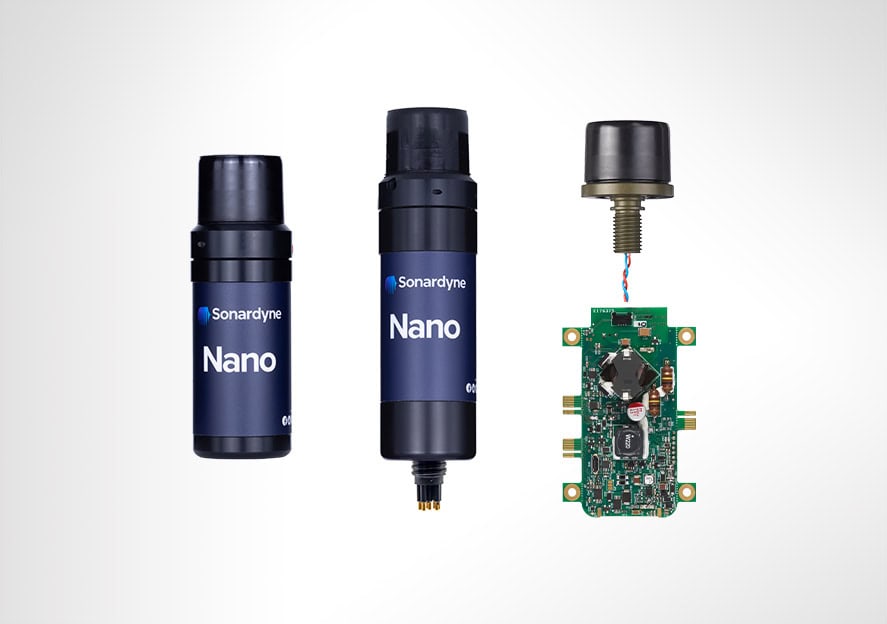
Sensores inerciales mejorados de bajo SWaP: Unos requisitos de tamaño, peso y consumo energético más reducidos pueden ampliar la navegación inercial a vehículos submarinos autónomos (AUV) más pequeños, vehículos operados a distancia (ROV), sistemas de buceo y plataformas distribuidas.
Navegación para operaciones autónomas persistentes: Los sistemas de larga duración requieren una fusión de sensores tolerante a fallos y una asistencia adaptativa ante condiciones cambiantes de profundidad, lecho marino y acústicas.
Estos avances están impulsando la navegación submarina hacia sistemas de navegación subacuáticos más adaptativos, integrados y autónomos.