Los sistemas de posicionamiento submarino proporcionan navegación, localización y seguimiento para submarinos, vehículos submarinos no tripulados (UUV), vehículos teledirigidos submarinos (ROV), buceadores, sensores y otros activos sumergidos que operan fuera del alcance de una cobertura fiable del GNSS. Estos sistemas pueden combinar tecnologías de posicionamiento acústico, como USBL, SBL y LBL, con navegación inercial, mediciones DVL, detección de profundidad y navegación asistida por el terreno o por puntos de referencia.
En esta página se presentan proveedores de sistemas de posicionamiento submarino destinados a contramedidas contra minas, guerra antisubmarina, ISR, prospección del lecho marino, recuperación de activos y operaciones navales no tripuladas.
Si diseñas, construyes o suministras Sistemas de posicionamiento submarino, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Panorama general de los sistemas de posicionamiento submarino para operaciones navales
Resumen por
William Mackenzie
Actualizado:
Introducción a los sistemas de posicionamiento subacuático
Los sistemas de posicionamiento submarino proporcionan capacidades de navegación, localización y seguimiento en entornos en los que las señales GNSS convencionales no pueden penetrar de forma eficaz. Se utilizan para determinar la posición de submarinos, vehículos submarinos no tripulados (UUV), vehículos operados a distancia (ROV), buceadores, sensores y otros activos sumergidos en relación con una embarcación, un punto de referencia del lecho marino, unas coordenadas geográficas o una plataforma cercana.
Un sistema moderno de posicionamiento marítimo puede combinar el posicionamiento acústico, la navegación inercial, la medición de la velocidad, la detección de profundidad, las referencias ambientales y las determinaciones periódicas de posición derivadas de la superficie. Los usuarios del ámbito de la defensa suelen integrar varias de estas tecnologías mediante la fusión de sensores para mantener un posicionamiento naval preciso, al tiempo que reducen la dependencia de una única fuente de navegación.
Tipos clave de sistemas de posicionamiento submarino
Sistemas acústicos de posicionamiento submarino
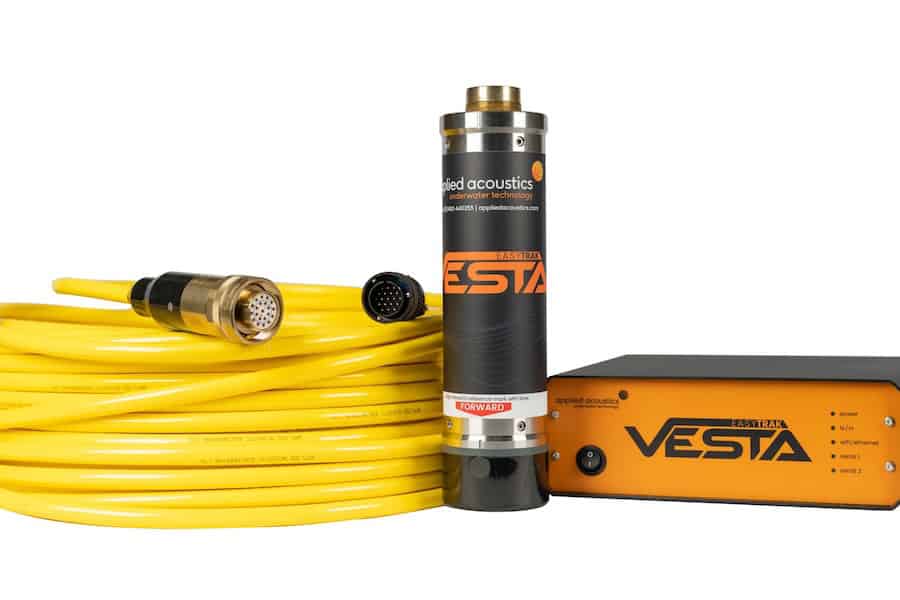
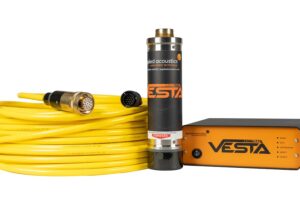
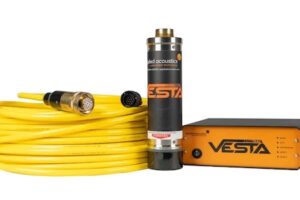
Sistemas de línea de base ultracorta Easytrak de Applied Acoustics.
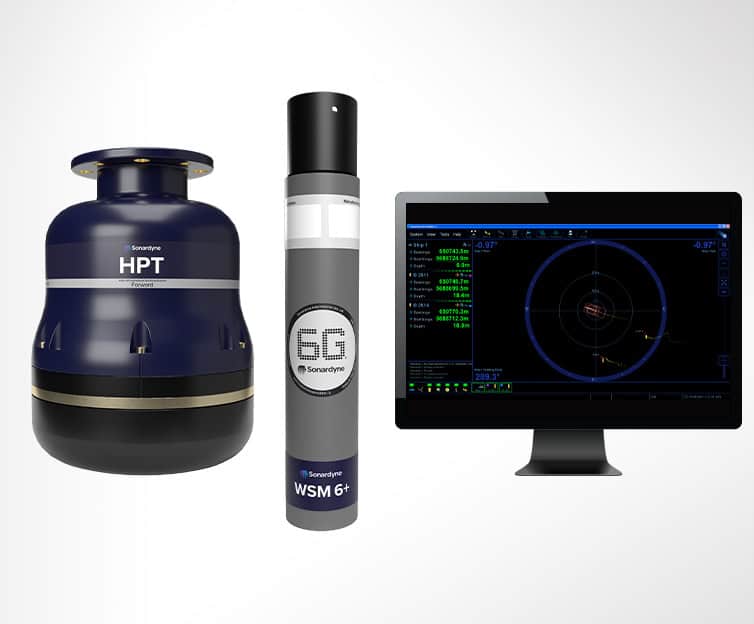
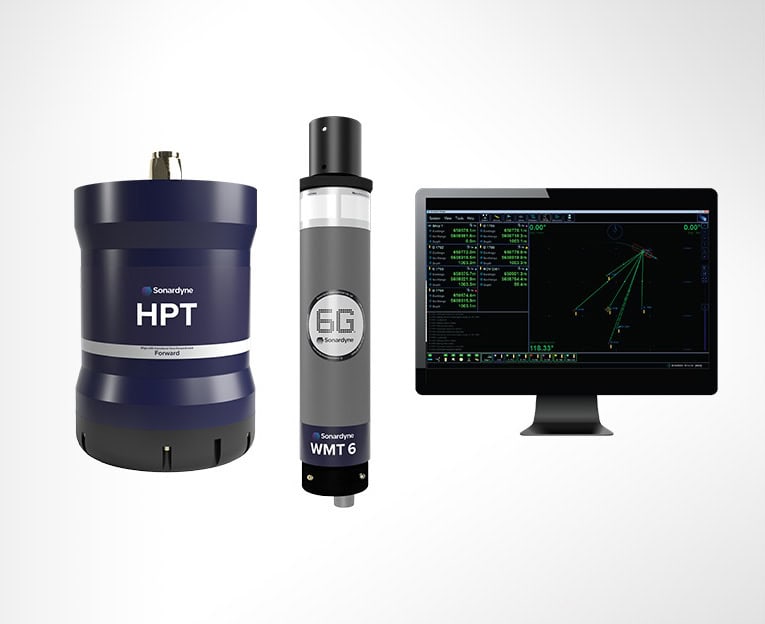
Un sistema de posicionamiento acústico determina la distancia y, en función de su arquitectura, el rumbo entre transductores submarinos, balizas acústicas o transpondedores. Entre los sistemas acústicos de posicionamiento submarino más comunes se incluyen los de línea de base ultracorta (USBL), línea de base corta (SBL), línea de base larga (LBL), USBL invertido y posicionamiento acústico-GNSS. El sistema USBL permite el seguimiento, en relación con una embarcación, de vehículos submarinos, buceadores y otros activos, mientras que el sistema LBL utiliza referencias separadas del lecho marino para crear una red de posicionamiento local con una geometría favorable para un posicionamiento submarino preciso. Los sistemas acústicos también pueden proporcionar referencias de posición para buques de superficie debidamente equipados. La precisión se ve influida por factores como la geometría de la matriz, el tiempo de propagación acústica, la variación de la velocidad del sonido, la propagación por trayectorias múltiples y la calidad de los datos de posición y actitud del buque.
Sistemas de posicionamiento inercial
Un sistema de posicionamiento inercial estima el movimiento de la plataforma sin depender continuamente de señales externas. Los sistemas de navegación inercial (INS) combinan mediciones de dispositivos como giroscopios y acelerómetros para calcular la actitud, la velocidad y la posición. Las unidades de medición inercial (IMU) proporcionan las mediciones de movimiento subyacentes, mientras que los sistemas de referencia de actitud y rumbo (AHRS) pueden proporcionar información estabilizada sobre el balanceo, el cabeceo y el rumbo para la navegación y la alineación de los sensores. Dado que el error de posición inercial se acumula con el tiempo, se suele recurrir a ayuda externa para limitar la deriva.
Sistemas de posicionamiento por estimación
La navegación por estimación propaga una posición conocida utilizando la velocidad, el rumbo y la profundidad medidos. Los registradores de velocidad Doppler (DVL) pueden medir el movimiento relativo al lecho marino mediante el seguimiento del fondo o, cuando no es posible fijar el fondo, estimar la velocidad relativa al agua circundante. Los sensores de presión proporcionan información sobre la profundidad, mientras que los sensores magnéticos de rumbo pueden ofrecer una referencia de orientación adicional. En combinación con la navegación inercial, estas mediciones pueden limitar sustancialmente la deriva de posición acumulada, aunque las mediciones de seguimiento del fondo pueden verse afectadas por las corrientes.
Posicionamiento asistido por el terreno, el sonar y características geográficas
Los métodos asistidos por características estiman la posición comparando la información ambiental detectada con características conocidas o cartografiadas previamente. Entre las técnicas se incluyen la navegación relativa al terreno, la correspondencia batimétrica, la localización basada en sonar, la localización y cartografía simultáneas, la localización óptica o visual-inercial, y la navegación basada en el campo magnético o la gravedad. Estos enfoques pueden complementar los sistemas convencionales de posicionamiento submarino cuando no se dispone de infraestructura acústica o esta no resulta conveniente, aunque su eficacia depende de las características del entorno, del rendimiento de los sensores y de la calidad de los datos de referencia disponibles.
Aplicaciones fundamentales de los sistemas de posicionamiento submarino para operaciones navales
Contramedidas contra minas y guerra antisubmarina
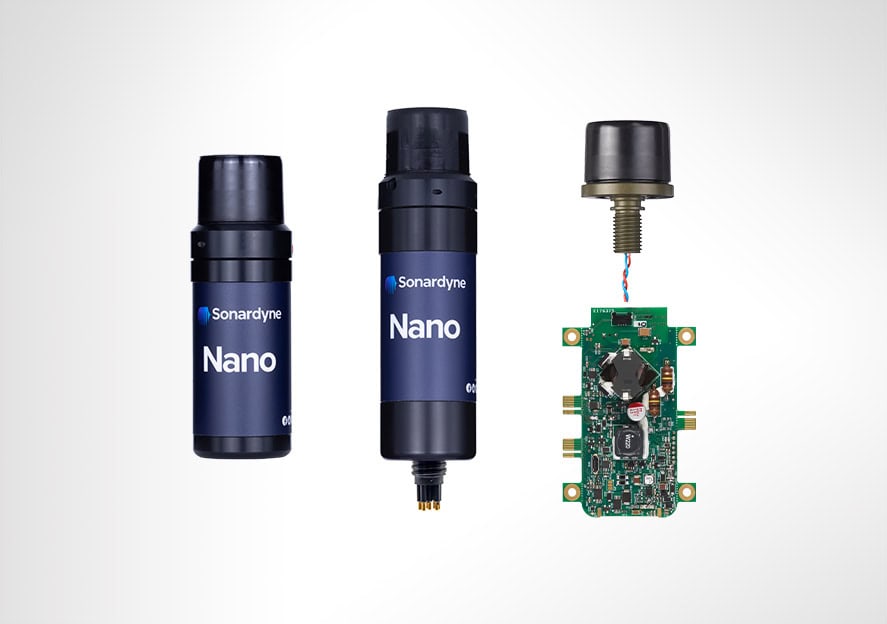
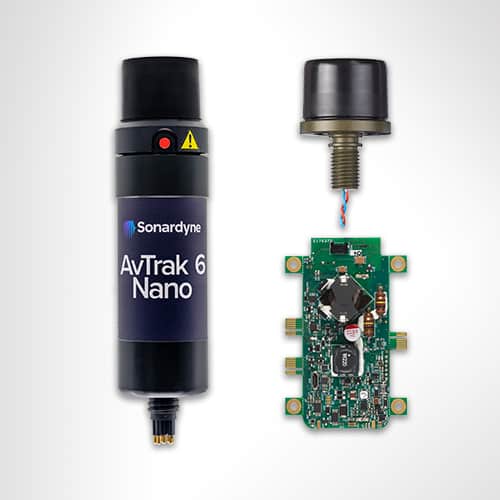
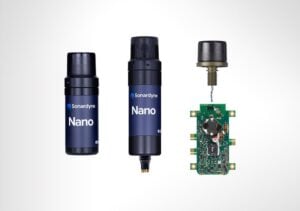
Nano, un transpondedor USBL compacto para el seguimiento y el posicionamiento submarinos, de Forcys
Las misiones de contramedidas contra minas (MCM) y de desactivación de artefactos explosivos (EOD) requieren un posicionamiento fiable para que los contactos del sonar, las trayectorias de búsqueda y los objetos investigados puedan asociarse a ubicaciones precisas. Los sistemas autónomos y teledirigidos pueden combinar navegación inercial, mediciones DVL, información de profundidad y sistemas de posicionamiento acústico. En las operaciones de guerra antisubmarina, el posicionamiento puede facilitar el despliegue, el seguimiento y la georreferenciación de sensores submarinos y otros recursos, de modo que sus ubicaciones queden representadas con precisión dentro del panorama táctico general.
ISR y prospección del lecho marino
Las misiones de Inteligencia, Vigilancia y Reconocimiento (ISR) pueden requerir que los vehículos submarinos sigan rutas controladas al tiempo que georreferencian con precisión datos de sonar, imágenes, mediciones magnéticas u otros datos de sensores. Un posicionamiento submarino de alta calidad resulta especialmente importante cuando es necesario correlacionar pasadas de misión independientes. La fusión de sensores puede ayudar a mantener la continuidad de la navegación cuando las mediciones acústicas o ambientales individuales se vuelven intermitentes o no están disponibles.
Seguridad en puertos y muelles
Los puertos presentan condiciones difíciles para el posicionamiento submarino, ya que las estructuras, el tráfico marítimo, las aguas poco profundas y los reflejos acústicos pueden complicar la propagación de la señal. La tecnología de posicionamiento puede servir de apoyo a los UUV de patrulla, los ROV de inspección, el seguimiento de buzos y los sensores del lecho marino en torno a instalaciones marítimas críticas. El posicionamiento acústico de corto alcance y la ayuda inercial pueden combinarse cuando una geometría compleja limita la fiabilidad de una única fuente de medición.
Seguimiento y recuperación de activos
Los sistemas de posicionamiento submarino se utilizan para rastrear vehículos desplegados, sensores, equipos y otros activos submarinos tanto durante operaciones rutinarias como en misiones de búsqueda y recuperación. Las operaciones de búsqueda y recuperación requieren una localización precisa de vehículos, objetivos y contactos detectados previamente. Un sistema de posicionamiento de ROV puede combinar la telemetría acústica con los datos de posición y actitud de la embarcación para estimar la ubicación submarina del vehículo. Las balizas de localización submarinas independientes pueden facilitar el seguimiento y la recuperación de activos, si bien una baliza de localización submarina suele estar diseñada para emitir una señal acústica reconocible tras su activación, más que para proporcionar una solución de navegación completa.
Supervisión de infraestructuras submarinas
El posicionamiento submarino permite a las plataformas de inspección asociar las observaciones con ubicaciones específicas en cables, tuberías, instalaciones en el lecho marino, amarres y otras infraestructuras críticas. El posicionamiento repetible resulta valioso cuando los operadores deben comparar inspecciones a lo largo del tiempo. El posicionamiento acústico de los ROV también puede ayudar a los equipos de superficie a conocer en todo momento la ubicación del vehículo cuando la referencia visual es limitada o cuando el vehículo opera en torno a estructuras complejas.
Posicionamiento de buceadores y nadadores
Los buzos militares y los nadadores de combate pueden utilizar equipos de navegación compactos de tipo acústico, inercial, magnético y basados en la profundidad para mantener la orientación bajo el agua. Los equipos de superficie también pueden rastrear a los buzos mediante el posicionamiento acústico cuando la misión permita transmisiones activas. Una baliza acústica submarina que lleve un buzo o que esté acoplada al equipo puede servir de referencia para operaciones de seguimiento, recuperación o encuentro.
Navegación de sistemas navales no tripulados
Los sistemas navales no tripulados requieren una navegación y un posicionamiento fiables, adecuados a sus limitaciones de autonomía, profundidad y carga útil. Un vehículo submarino autónomo (AUV) puede depender en gran medida de la navegación inercial y de la ayuda de un DVL, con correcciones periódicas de origen acústico o derivadas de la superficie. El sistema de posicionamiento de un ROV suele tomar como referencia su buque de apoyo. Las plataformas autónomas de mayor tamaño pueden combinar varias fuentes de navegación para respaldar operaciones de larga duración, limitar el error de navegación acumulado, mantener las rutas planificadas y permitir una recuperación controlada.
Consideraciones sobre normas y cualificación
En las adquisiciones navales suelen aplicarse requisitos en función del equipo, la plataforma de alojamiento, el entorno operativo, las interfaces y la misión. Entre las consideraciones pertinentes pueden figurar:
Cualificación ambiental: la norma MIL-STD-810 proporciona un marco para adaptar la ingeniería ambiental y los ensayos de laboratorio al entorno de servicio previsto.
Compatibilidad electromagnética: la norma MIL-STD-461 establece los requisitos de emisión y susceptibilidad a las interferencias electromagnéticas (EMI) para los equipos y subsistemas de defensa estadounidenses a los que sea aplicable.
Interoperabilidad acústica: cuando el posicionamiento se integra con las comunicaciones digitales submarinas, la norma STANAG 4748 de la OTAN, conocida comúnmente como JANUS, puede ser relevante para las comunicaciones acústicas interoperables.
Presión y estanqueidad: Las carcasas, los conectores, los transductores y las balizas acústicas submarinas deben estar homologados para la profundidad prevista, los ciclos de presión, la temperatura, la exposición a la corrosión y la duración del despliegue.
Interfaces de navegación: Los datos de posición, velocidad, rumbo, profundidad, sincronización, marcos de referencia y calidad deben transferirse de forma fiable entre los ordenadores de navegación, los sistemas de misión, los sensores y los equipos de mando y control.
Requisitos de las balizas: Los requisitos de las balizas localizadoras submarinas deben tratarse por separado de los requisitos de los transpondedores de posicionamiento. El sonido de las balizas localizadoras submarinas suele tener como finalidad facilitar la detección y recuperación acústicas, más que proporcionar un posicionamiento completo del vehículo.
Por lo tanto, la homologación debe basarse en el entorno operativo completo y en la arquitectura del sistema, y no únicamente en la precisión del posicionamiento.
Novedades en el posicionamiento submarino
El desarrollo se centra cada vez más en mantener estimaciones de posición útiles para las plataformas autónomas, al tiempo que se reduce la infraestructura externa y la dependencia de las transmisiones acústicas activas. Entre las áreas importantes se incluyen:
Navegación avanzada relativa al terreno: la mejora de los mapas del lecho marino, el procesamiento del sonar y la estimación a bordo pueden permitir que los vehículos utilicen las características del terreno como referencias de navegación.
Despliegue y calibración autónomos de balizas:Las plataformas no tripuladas pueden desplegar, inspeccionar y gestionar redes de balizas acústicas con una menor intervención de embarcaciones de superficie.
Navegación mediante señales de oportunidad: La investigación está explorando formas de extraer información de navegación útil a partir de señales ambientales, acústicas, magnéticas y otras señales disponibles que no se hayan desplegado exclusivamente con fines de posicionamiento.
Mayor integración de las comunicaciones y el posicionamiento: las comunicaciones acústicas, la telemetría, la sincronización y la navegación cooperativa pueden compartir cada vez más hardware e información a través de redes de plataformas submarinas y de superficie.
Estos avances están ampliando el papel de los sistemas de posicionamiento acústico submarino, pasando de ser equipos de seguimiento independientes a convertirse en arquitecturas de navegación integradas que respaldan operaciones navales más autónomas y distribuidas.