Os sistemas de navegação subaquática combinam sensores inerciais, acústicos, de velocidade, de profundidade e de rumo para fornecer dados de posicionamento e movimento quando o GNSS não está disponível abaixo da superfície. Estes sistemas são utilizados em submarinos, AUVs, UUVs, ROVs, sistemas de mergulho e plataformas de transporte de carga útil.
Esta página apresenta fornecedores de sistemas de navegação subaquática, incluindo INS, DVL, posicionamento acústico, bússolas, altímetros e navegação baseada em sonar para aplicações navais.
Se você projeta, constrói ou fornece Sistemas de navegação subaquática, Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
O Guia Completo dos Sistemas de Navegação Subaquática para Operações Navais
Visão geral por
William Mackenzie
Atualizado:
Introdução aos Sistemas de Navegação Subaquática
Os sistemas de navegação subaquática permitem que submarinos, veículos subaquáticos não tripulados (UUVs), mergulhadores e outras plataformas submarinas determinem o movimento, a orientação, a profundidade e a posição quando a navegação por satélite não está disponível. Ao contrário da navegação à superfície, a navegação submarina tem de funcionar sem receção contínua do Sistema Global de Navegação por Satélite (GNSS) e, por isso, combina sensores inerciais, acústicos, de velocidade, de profundidade e de rumo.
Um sistema moderno de navegação subaquática depende da integração de sensores, em vez de um único dispositivo de navegação. A duração da missão, a precisão, o tamanho do veículo, a profundidade de operação, a distância em relação ao fundo do mar, as condições acústicas e os meios auxiliares de navegação disponíveis influenciam, todos eles, a arquitetura. Os sinais GNSS convencionais não conseguem fornecer uma localização submersa contínua, pelo que a navegação GPS subaquática requer, geralmente, a subida à superfície, uma antena ou bóia exposta, ou outro método de transferência de informações de posição obtidas externamente para a plataforma submarina.
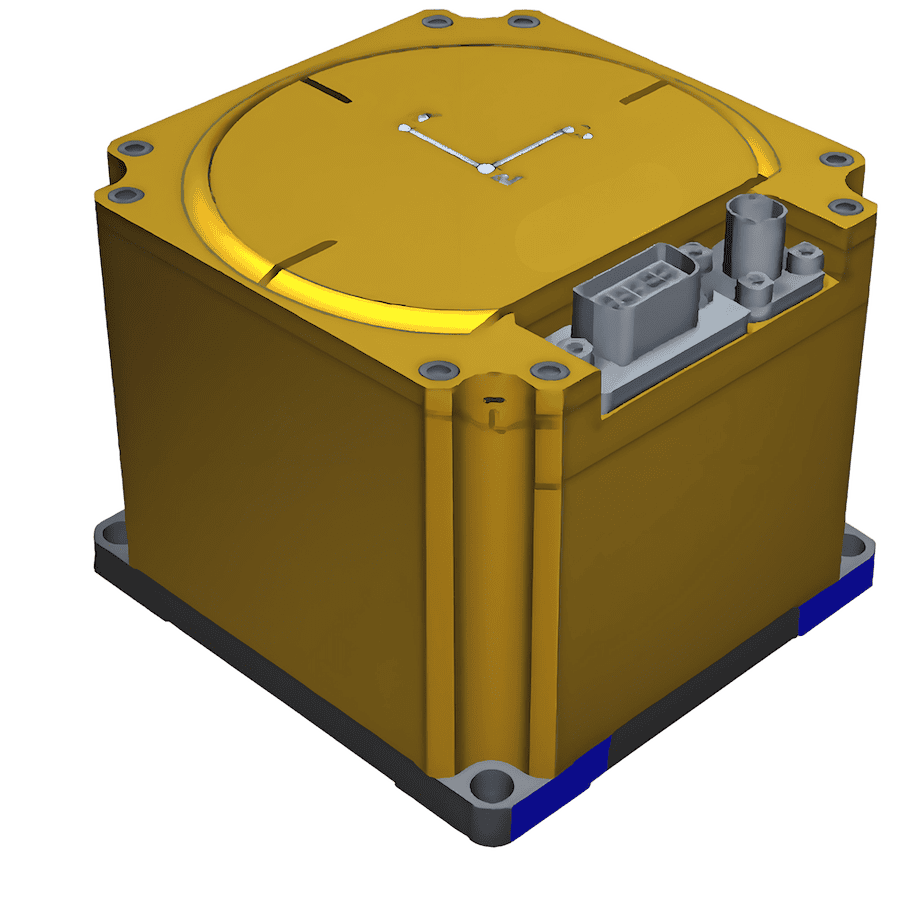
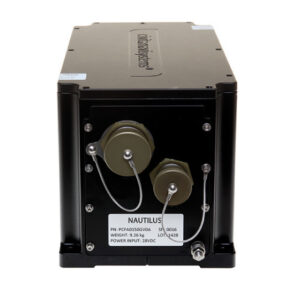
Sistema de Navegação Inercial Marítimo TALIN da Honeywell Aerospace
Tecnologias fundamentais utilizadas na navegação subaquática
Sistemas de Navegação Inercial e Sensores Inerciais
A navegação inercial subaquática utiliza giroscópios e acelerómetros para estimar a atitude, a velocidade e o movimento a partir de um ponto de partida conhecido. Estes sensores são normalmente integrados numa Unidade de Medição Inercial (IMU), enquanto um Sistema de Navegação Inercial (INS) acrescenta o cálculo da navegação e a estimativa de erros. Os Sistemas de Referência de Atitude e Rumo (AHRS) podem fornecer dados de orientação para plataformas de menor dimensão ou fazer parte de um sistema de navegação submarina mais abrangente. Uma vez que os desvios, os erros de alinhamento e o ruído dos sensores se acumulam com o tempo, o desempenho do INS é normalmente melhorado com outros meios auxiliares de navegação.
Loggers de Velocidade Doppler
Os registadores de velocidade Doppler (DVL) medem a velocidade do veículo por via acústica, geralmente em relação ao leito marinho quando a fixação ao fundo está disponível. Os dados do DVL podem ser combinados com as medições do INS para limitar o erro de navegação por estimativa, tornando a integração INS/DVL uma base comum para a navegação de AUV. O bloqueio no fundo depende da altitude e do sinal de retorno do fundo marinho. As medições de trajetória na água podem constituir uma alternativa quando o rastreio do fundo não está disponível, embora a velocidade medida seja, nesse caso, relativa à água circundante.
Auxílio à Navegação Acústica
A navegação acústica fornece medições externas que podem corrigir ou restringir uma solução de navegação a bordo. Os sistemas de Linha de Base Longa (LBL), Linha de Base Curta (SBL) e Linha de Base Ultracurta (USBL) utilizam medições acústicas entre um veículo e referências conhecidas, enquanto os transponders e balizas podem fornecer localizações adicionais. Estas técnicas de navegação subaquática acústica ajudam a controlar o desvio inercial, mas podem requerer infraestruturas instaladas, uma embarcação de superfície ou equipamento externo. A variação da velocidade do som, os trajetos múltiplos, o alcance e a geometria de referência podem afetar a precisão.
Sensores de pressão e profundidade
Os sensores de pressão fornecem informações de profundidade para controlo vertical, planeamento de missões e fusão de sensores. São sensores fundamentais para a navegação subaquática, uma vez que determinam a componente vertical da solução de navegação. A densidade da água e as condições atmosféricas podem afetar a conversão de pressão em profundidade.
Bússolas magnéticas e sensores de rumo
As bússolas magnéticas fornecem o rumo sem necessitarem de uma referência acústica ou por satélite externa. São utilizadas em sistemas de navegação para mergulhadores, dispositivos compactos de navegação subaquática e em algumas arquiteturas de veículos, embora as perturbações magnéticas geradas pela plataforma ou locais possam afetar a precisão. As técnicas de navegação subaquática baseadas em bússolas dependem, por conseguinte, de uma calibração, instalação e compensação adequadas.
Altímetros e ecossondas
Os altímetros e os ecossondas medem a distância até ao fundo do mar ou a outra superfície utilizando energia acústica. As suas medições apoiam o controlo de altitude, a evitação de obstáculos, o seguimento do fundo e a navegação referenciada ao terreno. Num sistema de navegação de um AUV, os dados de altitude também podem indicar se é provável que um DVL mantenha a fixação ao fundo.
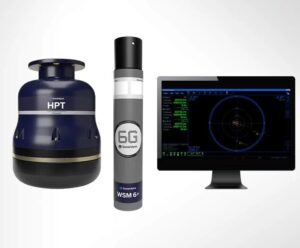
Mini-Ranger 2 USBL para posicionamento acústico da Forcys
Navegação Integrada e Fusão de Sensores
A navegação integrada combina medições de INS, DVL, pressão, rumo, acústica e outras numa estimativa consistente do estado do veículo. Métodos de filtragem, tais como os filtros de Kalman, têm em conta a incerteza dos sensores e corrigem a solução quando se dispõe de dados de apoio. Os sistemas robustos também monitorizam a qualidade das medições quando os sensores estão degradados ou indisponíveis.
Navegação assistida pelo terreno e por sonar
A navegação assistida pelo terreno compara as características medidas do leito marinho com informações batimétricas ou ambientais armazenadas, a fim de limitar o erro de navegação. O sonar também pode identificar características que fornecem referências relativas quando a infraestrutura acústica externa não está disponível. A Localização e Mapeamento Simultâneos (SLAM) baseados em sonar também podem apoiar o posicionamento. O rastreio de características óticas pode fornecer o movimento relativo em condições de visibilidade adequadas. Estas abordagens são relevantes para a navegação de veículos subaquáticos autónomos de longa autonomia e para missões que exigem uma dependência reduzida de auxílios externos.
Aplicações dos sistemas de navegação subaquática em plataformas de defesa
Veículos Subaquáticos Autónomos e Não Tripulados
Os veículos subaquáticos autónomos (AUV) e os veículos operados remotamente (ROV) utilizam sistemas de navegação submarina para seguir rotas, manter a posição, realizar levantamentos, aproximar-se de alvos e coordenar as operações dos sensores ou da carga útil. As plataformas autónomas requerem um sistema de navegação a bordo capaz de funcionar sem a intervenção contínua de um operador, enquanto a navegação submarina de ROVs pode recorrer a referências acústicas e a informações provenientes de uma embarcação de superfície. A seleção dos sensores depende da autonomia, da ligação por cabo, da autonomia de operação e da geometria da missão.
Navegação submarina e submersíveis tripulados
Um sistema de navegação submarina deve permitir uma operação submersa precisa, limitando simultaneamente a dependência da subida à superfície para determinação da posição externa. A navegação inercial de alto desempenho, a deteção de profundidade, o auxílio à velocidade e as referências independentes podem ser combinados para manter a solução. Os submersíveis tripulados aplicam princípios semelhantes, com equipamento de navegação subaquática selecionado em função da sua profundidade, autonomia e perfil da missão.
Sistemas de navegação para mergulhadores e veículos de transporte de nadadores
Um sistema de navegação para mergulhadores pode combinar uma bússola, um sensor de profundidade, informações temporais, um visor digital e auxílios acústicos ou inerciais para facilitar o deslocamento entre pontos de referência subaquáticos. Os veículos de transporte de nadadores podem incluir sensores de nível automóvel e computadores de navegação para missões mais longas. A navegação de mergulhadores militares dá especial ênfase a dimensões, peso e potência reduzidos (SWaP) e à simplicidade operacional.
Sistemas de lançamento de armas e cargas úteis subaquáticas
Os sistemas subaquáticos de lançamento de armas e cargas úteis requerem dados de navegação para orientação, execução de rotas, temporização do lançamento e aproximação final. A arquitetura dos sensores pode combinar navegação inercial com auxílios baseados na velocidade, profundidade, acústica ou no terreno. As aplicações de defesa também exigem resiliência quando as atualizações de navegação externas são intermitentes ou indisponíveis.
Qualificação ambiental e requisitos de defesa
O equipamento de navegação subaquática para a defesa pode exigir qualificação em relação a requisitos ambientais, eletromagnéticos, mecânicos e específicos da plataforma. As considerações relevantes incluem:
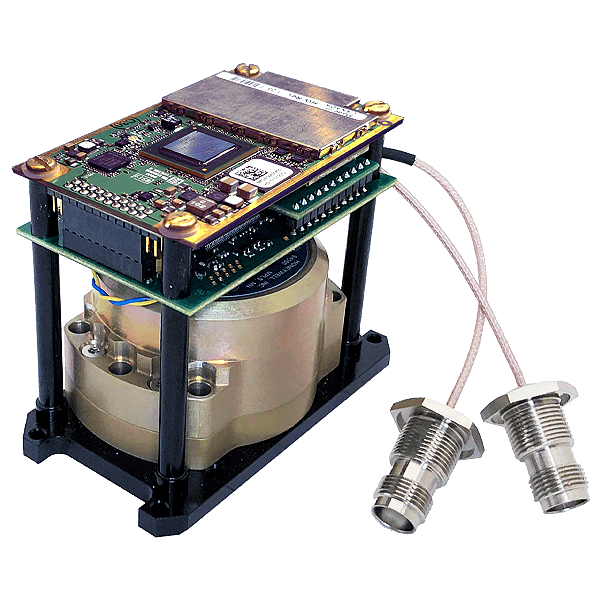
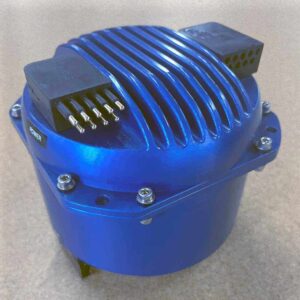
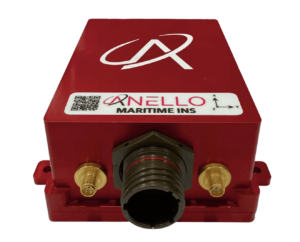
ANELLO Maritime INS para navegação subaquática da ANELLO Photonics
Ensaios ambientais MIL-STD-810: Os ensaios ambientais devem ser adaptados às solicitações e condições de serviço aplicáveis ao equipamento, em vez de serem tratados como uma sequência fixa universal.
Compatibilidade eletromagnética MIL-STD-461: Podem aplicar-se requisitos de emissões e suscetibilidade ao nível do equipamento aos subsistemas eletrónicos integrados em plataformas militares.
Qualificação de pressão hidrostática e profundidade: As caixas, os sensores, os conectores e as penetrações devem ser verificados quanto à profundidade de funcionamento prevista e aos ciclos de pressão.
Resistência a choques e vibrações: Os sistemas eletrónicos de navegação e os sensores devem suportar as cargas mecânicas associadas à implantação e ao funcionamento da plataforma.
Resistência à temperatura e à corrosão: Os materiais e os conjuntos devem suportar as condições de armazenamento previstas, a exposição à água do mar e a corrosão marinha.
Proteção contra a penetração de água salgada: As caixas e as vedações devem proteger os componentes eletrónicos sensíveis durante a utilização subaquática prolongada. A integridade da pressão requer verificação separada.
Requisitos relativos aos conectores e às penetrações no casco de pressão: As interfaces devem preservar a integridade da pressão, mantendo simultaneamente uma transferência de sinal fiável.
Cibersegurança e integração segura do sistema: As interfaces digitais e os percursos dos dados de navegação devem cumprir os requisitos de segurança e integridade dos dados da plataforma anfitriã.
Testes de qualificação e aceitação específicos da plataforma: A verificação deve refletir os requisitos relativos ao veículo, à instalação, ao perfil da missão e à aquisição.
A qualificação faz, portanto, parte da engenharia global do sistema, em vez de ser simplesmente uma característica de uma ferramenta individual de navegação subaquática.
Tendências emergentes nos sistemas de navegação submarina
O desenvolvimento centra-se na redução do desvio, no aumento da autonomia e na manutenção de uma navegação útil com menos referências externas. As áreas importantes incluem:
Navegação assistida por IA e fusão de sensores: A Inteligência Artificial (IA) e os métodos de aprendizagem automática estão a ser investigados para a modelação de erros de sensores, o tratamento de anomalias e a manutenção de estimativas quando medições, como a velocidade do DVL, deixam de estar disponíveis.
Navegação cooperativa e em enxame: os veículos subaquáticos podem trocar informações de navegação para apoiar operações coordenadas e reduzir a dependência de conjuntos de sensores idênticos em todas as plataformas.
Navegação auxiliada pelo terreno e geofísica: referências batimétricas, magnéticas, gravitacionais e outras referências ambientais podem ajudar a limitar o desvio acumulado durante operações sem infraestruturas.
Sensores inerciais melhorados com baixo SWaP: Requisitos reduzidos de tamanho, peso e consumo energético podem alargar a navegação inercial a AUVs, ROVs, sistemas de mergulhadores e plataformas distribuídas de menor dimensão.
Navegação para operações autónomas persistentes: Os sistemas de longa duração requerem fusão de sensores tolerante a falhas e assistência adaptativa face a condições variáveis de profundidade, fundo marinho e acústicas.
Estes desenvolvimentos estão a conduzir a navegação subaquática no sentido de sistemas de navegação submarina mais adaptativos, integrados e autónomos.