Les systèmes de positionnement sous-marins assurent la navigation, la localisation et le suivi des sous-marins, des UUV, des ROV, des plongeurs, des capteurs et d’autres moyens immergés opérant au-delà de la zone de couverture fiable du GNSS. Ces systèmes peuvent associer des technologies de positionnement acoustique telles que l’USBL, le SBL et le LBL à la navigation inertielle, aux mesures DVL, à la détection de profondeur et à la navigation assistée par le relief ou par des repères.
Cette page présente des fournisseurs de systèmes de positionnement sous-marins destinés à la lutte contre les mines, à la lutte anti-sous-marine, au renseignement, à la surveillance et à la reconnaissance (ISR), à l’étude des fonds marins, à la récupération de matériel et aux opérations navales sans équipage.
Si vous concevez, construisez ou fournissez Systèmes de positionnement sous-marins, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Présentation générale des systèmes de positionnement sous-marins destinés aux opérations navales
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux systèmes de positionnement sous-marins
Les systèmes de positionnement sous-marins offrent des capacités de navigation, de localisation et de suivi dans des environnements où les signaux GNSS conventionnels ne parviennent pas à pénétrer efficacement. Ils sont utilisés pour déterminer la position des sous-marins, des véhicules sous-marins sans pilote (UUV), des véhicules télécommandés (ROV), des plongeurs, des capteurs et d’autres équipements immergés par rapport à un navire, à un repère au fond marin, à des coordonnées géographiques ou à une plate-forme voisine.
Un système de positionnement maritime moderne peut combiner le positionnement acoustique, la navigation inertielle, la mesure de la vitesse, la détection de la profondeur, des repères environnementaux et des déterminations périodiques de position dérivées de la surface. Les utilisateurs du secteur de la défense intègrent souvent plusieurs de ces technologies par le biais de la fusion de capteurs afin de maintenir un positionnement naval précis tout en réduisant la dépendance à l’égard d’une seule source de navigation.
Principaux types de systèmes de positionnement sous-marin
Systèmes de positionnement sous-marin acoustiques
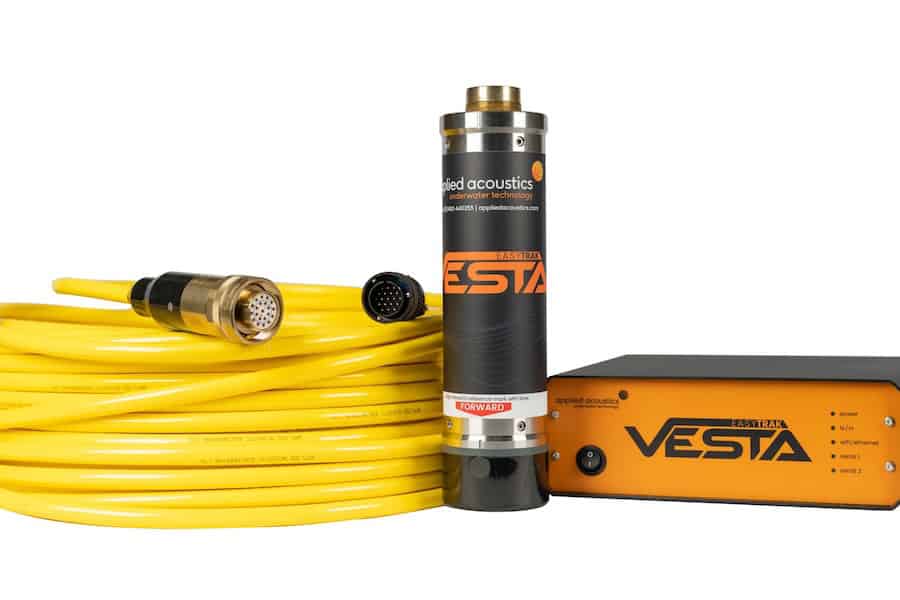
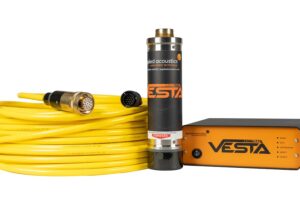
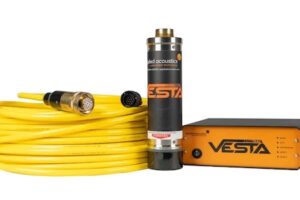
Systèmes à très courte base (USBL) Easytrak d’Applied Acoustics.
Un système de positionnement acoustique détermine la distance et, selon son architecture, le relèvement entre des transducteurs sous-marins, des balises acoustiques ou des transpondeurs. Parmi les systèmes de positionnement acoustique sous-marin courants, on trouve les systèmes à base ultra-courte (USBL), à base courte (SBL), à base longue (LBL), les systèmes USBL inversés et le positionnement acoustique par GNSS. Le système USBL permet le suivi par rapport à un navire de véhicules sous-marins, de plongeurs et d’autres ressources, tandis que le système LBL utilise des repères séparés sur les fonds marins pour créer un réseau de positionnement local présentant une géométrie favorable à un positionnement sous-marin précis. Les systèmes acoustiques peuvent également fournir des références de position aux navires de surface dûment équipés. La précision dépend de facteurs tels que la géométrie du réseau de capteurs, le temps de propagation acoustique, la variation de la vitesse du son, la propagation par trajets multiples, ainsi que la qualité des données de position et d’attitude du navire.
Systèmes de positionnement inertiels
Un système de positionnement inertiel estime le mouvement de la plate-forme sans dépendre en permanence de signaux externes. Les systèmes de navigation inertielle (INS) combinent les mesures provenant de dispositifs tels que des gyroscopes et des accéléromètres pour calculer l’assiette, la vitesse et la position. Les unités de mesure inertielle (IMU) fournissent les mesures de mouvement sous-jacentes, tandis que les systèmes de référence d’attitude et de cap (AHRS) peuvent fournir des informations stabilisées sur le roulis, le tangage et le cap à des fins de navigation et d’alignement des capteurs. Étant donné que l’erreur de position inertielle s’accumule au fil du temps, on recourt généralement à une aide externe pour limiter la dérive.
Systèmes de positionnement par estimation de position
La navigation à l’estime permet de déterminer une position connue à partir de la vitesse, du cap et de la profondeur mesurés. Les log-vélocimètres Doppler (DVL) peuvent mesurer le mouvement par rapport au fond marin grâce au suivi du fond ou, lorsque le verrouillage sur le fond n’est pas disponible, estimer la vitesse par rapport à l’eau environnante. Les capteurs de pression fournissent des informations de profondeur, tandis que les capteurs de cap magnétique peuvent offrir une référence d’orientation supplémentaire. Associées à la navigation inertielle, ces mesures permettent de limiter considérablement la dérive de position accumulée, bien que les mesures de suivi de la colonne d’eau puissent être affectées par les courants.
Positionnement assisté par le relief, le sonar et les repères
Les méthodes assistées par des repères estiment la position en comparant les informations environnementales détectées à des repères connus ou préalablement cartographiés. Ces techniques comprennent la navigation relative au relief, la correspondance bathymétrique, la localisation par sonar, la localisation et la cartographie simultanées, la localisation optique ou visuo-inertielle, ainsi que la navigation magnétique ou gravimétrique. Ces approches peuvent compléter les systèmes de positionnement sous-marins conventionnels lorsque l’infrastructure acoustique n’est pas disponible ou n’est pas souhaitable, bien que leur efficacité dépende des caractéristiques de l’environnement, des performances des capteurs et de la qualité des données de référence disponibles.
Principales applications des systèmes de positionnement sous-marin aux opérations navales
Lutte contre les mines et lutte anti-sous-marine
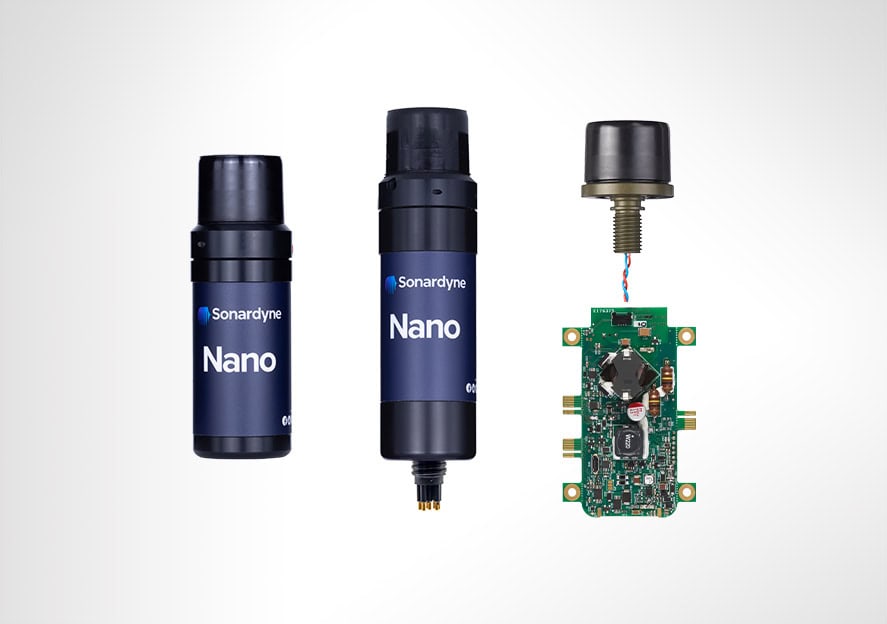
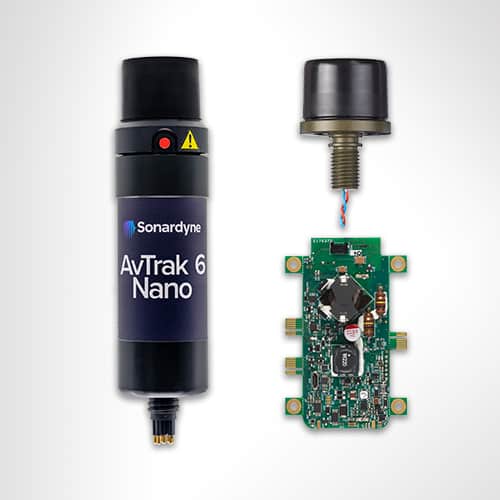
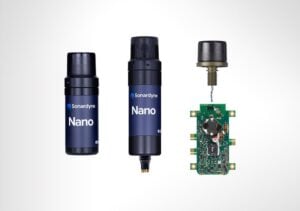
Nano, un transpondeur USBL compact destiné au suivi et au positionnement sous-marins, développé par Forcys
Les missions de lutte contre les mines (MCM) et de neutralisation des engins explosifs (EOD) nécessitent un positionnement fiable afin que les contacts sonars, les pistes de recherche et les objets inspectés puissent être associés à des emplacements précis. Les systèmes autonomes et télécommandés peuvent combiner la navigation inertielle, les mesures DVL, les informations de profondeur et les systèmes de positionnement acoustique. Dans le cadre des opérations de lutte anti-sous-marine, le positionnement peut faciliter le déploiement, le suivi et le géoréférencement des capteurs sous-marins et d’autres moyens, afin que leurs emplacements soient représentés avec précision dans le contexte tactique global.
ISR et prospection des fonds marins
Les missions de renseignement, de surveillance et de reconnaissance (ISR) peuvent nécessiter que des véhicules sous-marins suivent des trajectoires contrôlées tout en géoréférençant avec précision les données sonar, les images, les mesures magnétiques ou d’autres données issues de capteurs. Un positionnement sous-marin de haute qualité est particulièrement important lorsque plusieurs passages de mission distincts doivent être corrélés. La fusion des données de capteurs peut contribuer à préserver la continuité de la navigation lorsque certaines mesures acoustiques ou environnementales deviennent intermittentes ou indisponibles.
Sécurité des ports et des havres
Les ports présentent des conditions difficiles pour le positionnement sous-marin, car les structures, le trafic maritime, les eaux peu profondes et les réflexions acoustiques peuvent compliquer la propagation du signal. Les technologies de positionnement peuvent soutenir les UUV de patrouille, les ROV d’inspection, le suivi des plongeurs et les capteurs des fonds marins autour des installations maritimes critiques. Le positionnement acoustique à courte portée et l’aide inertielle peuvent être combinés lorsque la géométrie complexe limite le recours à une seule source de mesure.
Suivi et récupération des actifs
Les systèmes de positionnement sous-marins sont utilisés pour suivre les véhicules, capteurs, équipements et autres ressources sous-marines déployés, tant lors d’opérations de routine que lors de missions de recherche et de récupération. Les opérations de recherche et de récupération exigent une localisation précise des véhicules, des cibles et des contacts précédemment détectés. Un système de positionnement de ROV peut combiner la télémétrie acoustique avec les données de position et d’attitude du navire pour estimer l’emplacement sous-marin du véhicule. Des balises de localisation sous-marines distinctes peuvent faciliter le suivi et la récupération des équipements, bien qu’une balise de localisation sous-marine soit généralement conçue pour émettre un signal acoustique reconnaissable après son activation plutôt que pour fournir une solution de navigation complète.
Surveillance des infrastructures sous-marines
Le positionnement sous-marin permet aux plateformes d’inspection d’associer leurs observations à des emplacements spécifiques sur les câbles, les conduites, les installations en fonds marins, les amarrages et d’autres infrastructures critiques. Un positionnement reproductible est précieux lorsque les opérateurs doivent comparer les inspections au fil du temps. Le positionnement acoustique des ROV peut également aider les équipes en surface à connaître en permanence la position du véhicule lorsque les repères visuels sont limités ou que le véhicule opère à proximité de structures complexes.
Positionnement des plongeurs et des nageurs
Les plongeurs militaires et les nageurs de combat peuvent utiliser des équipements de navigation compacts, acoustiques, inertiels, magnétiques et basés sur la profondeur pour maintenir une bonne connaissance de la situation sous l’eau. Les équipes en surface peuvent également suivre les plongeurs à l’aide du positionnement acoustique lorsque la mission autorise les transmissions actives. Une balise acoustique sous-marine portée par un plongeur ou fixée à son équipement peut servir de référence pour les opérations de suivi, de récupération ou de rendez-vous.
Navigation des systèmes navals sans pilote
Les systèmes navals sans pilote nécessitent une navigation et un positionnement fiables, adaptés à leurs contraintes d’endurance, d’autonomie, de profondeur et de charge utile. Un véhicule sous-marin autonome (AUV) peut s’appuyer largement sur la navigation inertielle et l’aide du DVL, avec des corrections périodiques issues de sources acoustiques ou de la surface. Le système de positionnement d’un ROV est souvent référencé par rapport à son navire de soutien. Les plateformes autonomes de plus grande taille peuvent combiner plusieurs sources de navigation afin de prendre en charge des opérations de longue durée, de limiter l’erreur de navigation cumulée, de maintenir les itinéraires prévus et de permettre une récupération contrôlée.
Considérations relatives aux normes et à la qualification
Les marchés publics navals appliquent généralement des exigences en fonction de l’équipement, de la plateforme hôte, de l’environnement d’exploitation, des interfaces et de la mission. Les considérations pertinentes peuvent inclure :
Qualification environnementale : la norme MIL-STD-810 fournit un cadre permettant d’adapter l’ingénierie environnementale et les essais en laboratoire à l’environnement de service prévu.
Compatibilité électromagnétique : la norme MIL-STD-461 définit les exigences en matière d’émissions et de sensibilité aux interférences électromagnétiques (EMI) pour les équipements et sous-systèmes de défense américains concernés.
Interopérabilité acoustique : lorsque le positionnement est intégré à des communications numériques sous-marines, la norme OTAN STANAG 4748, communément appelée JANUS, peut s’appliquer aux communications acoustiques interopérables.
Pression et étanchéité : les boîtiers, connecteurs, transducteurs et balises acoustiques sous-marines doivent être homologués pour la profondeur prévue, les cycles de pression, la température, l’exposition à la corrosion et la durée de déploiement.
Interfaces de navigation : les données de position, de vitesse, de cap, de profondeur, de synchronisation, de référentiels et de qualité doivent être transférées de manière fiable entre les ordinateurs de navigation, les systèmes de mission, les capteurs et les équipements de commandement et de contrôle.
Exigences relatives aux balises : les exigences applicables aux balises de localisation sous-marines doivent être traitées séparément de celles relatives aux transpondeurs de positionnement. Le signal sonore émis par une balise de localisation sous-marine est généralement destiné à faciliter la détection acoustique et la récupération, plutôt qu’à fournir un positionnement complet du véhicule.
La qualification doit donc se fonder sur l’environnement opérationnel complet et l’architecture du système plutôt que sur la seule précision de positionnement.
Évolutions récentes en matière de positionnement sous-marin
Les développements visent de plus en plus à maintenir des estimations de position utiles pour les plateformes autonomes tout en réduisant les infrastructures externes et la dépendance vis-à-vis des transmissions acoustiques actives. Parmi les domaines importants, on peut citer :
Navigation avancée par rapport au relief : l’amélioration des cartes des fonds marins, du traitement des données sonar et des estimations embarquées peut permettre aux véhicules d’utiliser les caractéristiques du relief comme repères de navigation.
Déploiement et étalonnage autonomes de balises :les plateformes sans pilote peuvent déployer, cartographier et gérer des réseaux de balises acoustiques avec une intervention réduite des navires de surface.
Navigation à l’aide de signaux d’opportunité : la recherche explore des moyens d’extraire des informations de navigation utiles à partir de signaux environnementaux, acoustiques, magnétiques et autres signaux disponibles qui n’ont pas été déployés uniquement à des fins de positionnement.
Intégration accrue des communications et du positionnement : les communications acoustiques, la télémétrie, la synchronisation et la navigation coopérative permettent de partager de plus en plus le matériel et les informations entre les réseaux de plates-formes sous-marines et de surface.
Ces avancées élargissent le rôle des systèmes de positionnement acoustique sous-marin, qui passent d’équipements de suivi autonomes à des architectures de navigation intégrées soutenant des opérations navales plus autonomes et décentralisées.