Os sistemas de localização subaquática localizam e monitorizam mergulhadores, AUVs, ROVs, equipamento submarino e outros ativos submersos em locais onde os sinais GNSS não estão disponíveis. As tecnologias incluem posicionamento acústico USBL, SBL e LBL, emissores de sinais acústicos (pingers), GNSS ligado à superfície, localização ótica e a laser, bem como métodos eletromagnéticos ou magnéticos.
Esta categoria apresenta fornecedores de dispositivos de localização subaquática e soluções para vigilância submarina, inspeção de infraestruturas, recuperação de ativos e missões autónomas coordenadas.
Se você projeta, constrói ou fornece Sistemas de localização subaquáticos, Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
Visão geral dos sistemas de localização subaquática para monitorização de ativos submarinos
Visão geral por
William Mackenzie
Atualizado:
Introdução aos sistemas de localização subaquática
Os sistemas de localização subaquática localizam e monitorizam mergulhadores, veículos subaquáticos não tripulados (UUVs), veículos operados remotamente (ROVs), equipamento submarino e outros recursos submersos. Uma vez que os sinais de navegação por satélite não se propagam eficazmente através da água do mar, um sistema de localização subaquática recorre normalmente a tecnologias acústicas, óticas, eletromagnéticas, referenciadas à superfície ou inerciais integradas a bordo para determinar ou estimar a posição e o movimento.
No âmbito de operações de defesa e segurança, o rastreio subaquático pode apoiar a navegação de veículos, a segurança dos mergulhadores, a vigilância submarina, a monitorização de infraestruturas e missões autónomas coordenadas. A escolha do dispositivo de rastreio subaquático adequado depende de fatores que incluem o alcance operacional, a profundidade da água, as condições ambientais, a precisão exigida, a frequência de atualização, a geometria de implantação e a integração com sistemas de navegação e comando existentes.
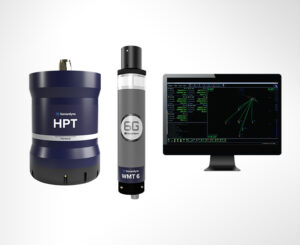
Sistema de localização, posicionamento e comunicações subaquáticas Mini-Ranger 2 USBL da Forcys.
Tipos de sistemas de localização subaquática
Sistemas de Rastreio de Linha de Base Ultra-Curta (USBL)
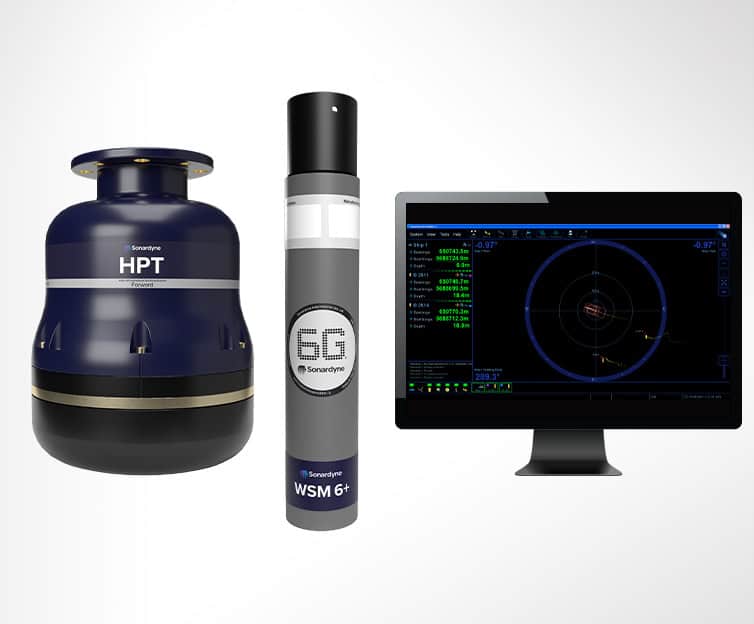
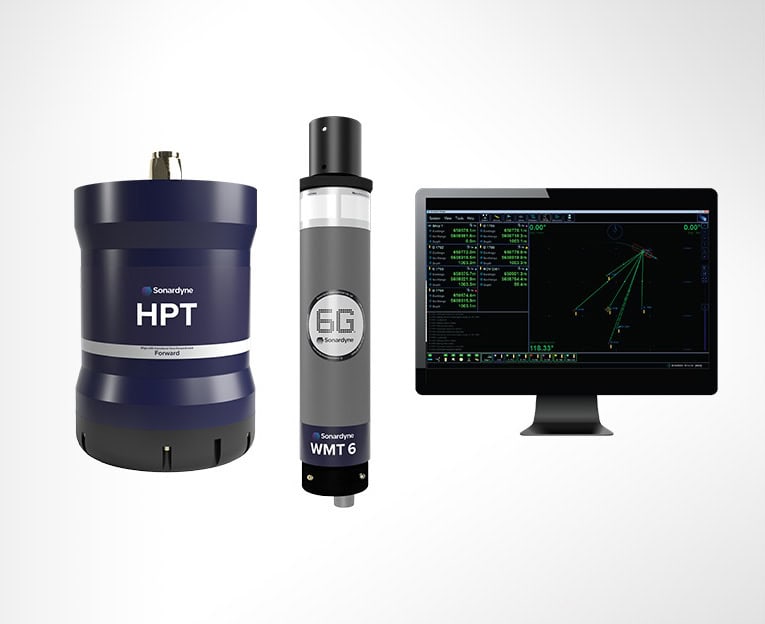
Os sistemas USBL utilizam um conjunto compacto de transdutores, normalmente montado numa embarcação ou lançado a partir de uma plataforma de superfície, para determinar a distância e a direção de um transponder submarino. O rastreio subaquático USBL pode fornecer posicionamento em tempo real para ROVs, Veículos Subaquáticos Autónomos (AUVs), mergulhadores e equipamento implantado, sem necessitar de uma grande matriz no leito marinho. A precisão pode ser afetada pela variação da velocidade do som, pelo multipath acústico, pelo movimento da plataforma e pela calibração dos transdutores.
Sistemas de Rastreio de Linha de Base Curta (SBL)
Os sistemas SBL utilizam vários hidrofones distribuídos por uma embarcação de superfície ou outra plataforma. Ao comparar as medições acústicas entre estes recetores, um sistema SBL calcula a posição de um alvo submerso. A linha de base física mais ampla pode proporcionar um desempenho de posicionamento útil, embora a geometria da instalação, a configuração da embarcação, a sincronização e as condições ambientais influenciem a precisão.
Sistemas de rastreio de linha de base longa (LBL)
Os sistemas LBL estabelecem uma rede de transpondedores acústicos no leito marinho em torno de uma área de operação. Um veículo rastreado ou um localizador subaquático mede as distâncias até estes pontos de referência conhecidos para calcular a posição. O LBL é particularmente útil quando é necessário um posicionamento submarino preciso e repetível, independentemente da proximidade contínua de uma embarcação de superfície, embora a rede de referência tenha normalmente de ser instalada e levantada antes das operações.
Sistemas de Rastreio GPS Ligados à Superfície
Os sinais de GPS não funcionam eficazmente debaixo de água. Em vez disso, os sistemas de rastreio GPS subaquáticos podem utilizar uma bóia de superfície equipada com GPS ligada ao mergulhador ou ao equipamento submerso. A bóia fornece a posição à superfície, enquanto sensores adicionais podem ser utilizados para estimar a posição debaixo de água.
Sinalizadores acústicos
Os pinger acústicos transmitem impulsos sonoros identificáveis que podem ser detetados por hidrofones ou por equipamento de radiogoniometria. Estes auxiliares de localização subaquática são normalmente adequados para localizar equipamento, veículos, cargas úteis ou alvos de recuperação. Um emissor acústico básico pode fornecer informações de deteção ou de rumo, enquanto a distância ou a posição absoluta requerem, geralmente, recetores adicionais, informações de temporização ou geometria de posicionamento.
Sistemas de rastreio ótico e a laser submarinos
As câmaras óticas e os sensores baseados em laser podem permitir um rastreio preciso do movimento subaquático a distâncias relativamente curtas. Podem ser utilizados para o controlo de veículos a curta distância, acoplamento, manipulação, inspeção ou posicionamento relativo. O desempenho depende fortemente da claridade da água, uma vez que as partículas em suspensão, a dispersão e a absorção limitam o alcance ótico de funcionamento.
Sistemas de rastreio eletromagnéticos e magnéticos subaquáticos
As técnicas eletromagnéticas e magnéticas podem detetar ou localizar alvos devidamente equipados sem depender da propagação acústica. Os sistemas eletromagnéticos podem proporcionar um posicionamento relativo através de campos gerados, enquanto os sensores magnéticos podem detetar fontes ou anomalias magnéticas. O seu alcance prático é geralmente limitado pela atenuação da água do mar, pela intensidade do campo e pela geometria do sensor, mas podem revelar-se valiosos para o rastreio especializado a curta distância, acoplamento, deteção de objetos enterrados e operações em que os métodos acústicos não são adequados.
Componentes de um sistema de rastreio subaquático
A arquitetura de um sistema de rastreio acústico subaquático varia de acordo com o método de posicionamento, mas vários componentes são habitualmente integrados em instalações de defesa, levantamento topográfico e sistemas não tripulados.
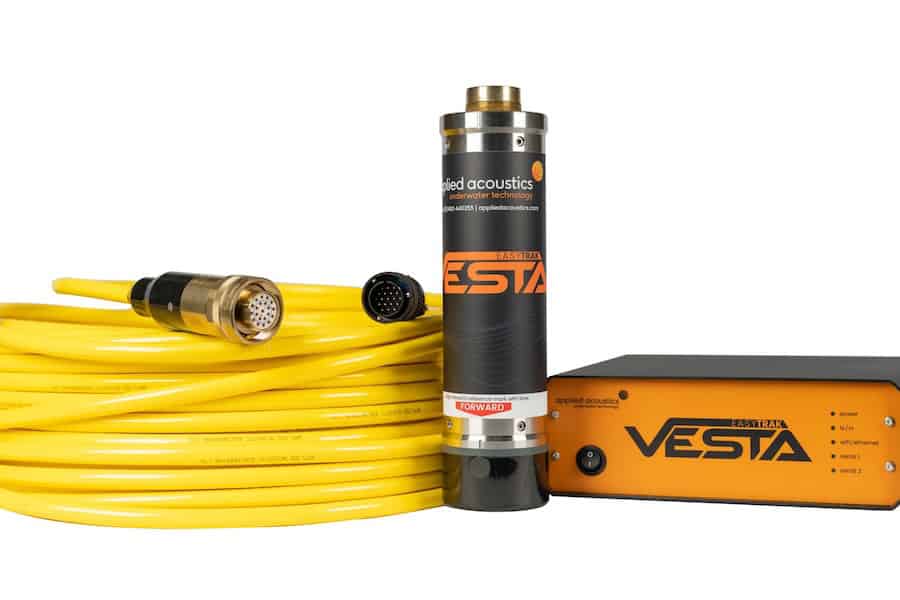
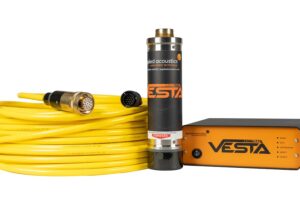
Balizas de posicionamento acústico robustas para rastreamento e posicionamento subaquáticos por meio de acústica aplicada.
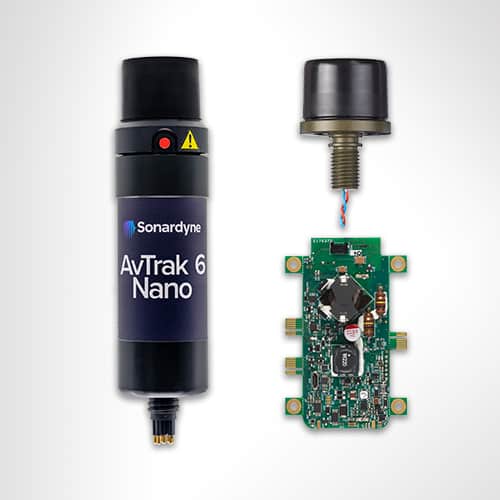
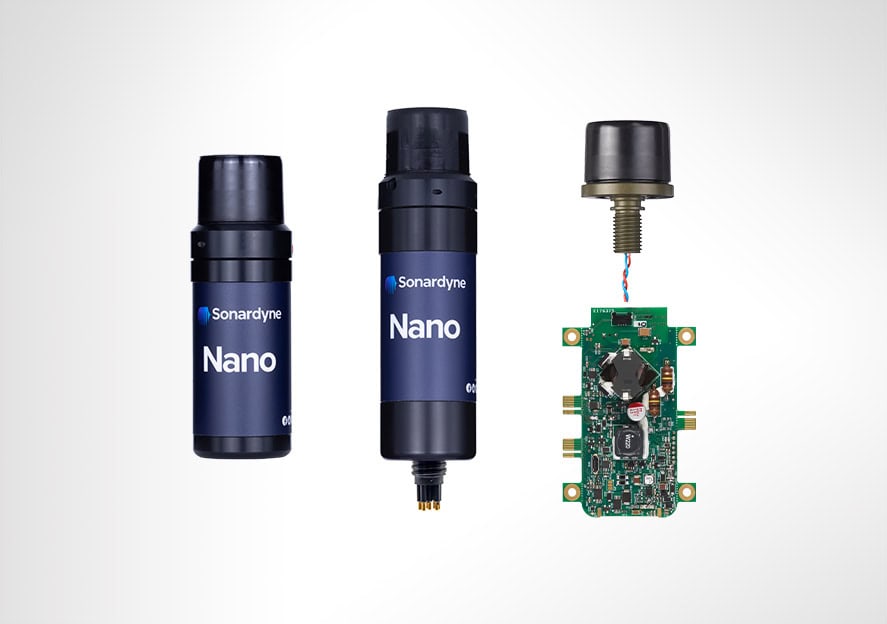
Transponders e respondedores acústicos: as unidades submarinas recebem interrogações ou estímulos externos e transmitem respostas acústicas que permitem ao equipamento de rastreamento calcular o alcance, a identidade ou a posição.
Transceptores e interrogadores: Estas unidades geram, transmitem, recebem e processam os sinais acústicos trocados com dispositivos de rastreio subaquáticos.
Matrizes de hidrofones e transdutores: Os elementos de deteção acústica detetam sinais recebidos e, em sistemas USBL ou SBL, ajudam a determinar a direção ou a posição relativa do alvo rastreado.
Estações de referência de superfície e submarinas: Pontos de referência conhecidos ou medidos continuamente estabelecem a geometria de posicionamento em relação à qual é possível calcular o movimento de veículos, mergulhadores ou ativos submarinos.
GNSS e sensores de referência inerciais: O GNSS de superfície, os sensores de rumo, as unidades de referência de movimento e os sistemas inerciais fornecem as informações de posição e atitude necessárias para transformar as medições acústicas em coordenadas úteis.
Unidades de processamento e software de rastreio: Os sistemas informáticos combinam as medições dos sensores, aplicam correções de calibração, velocidade do som, movimento e ambientais, apresentam os percursos e distribuem informações de posição aos sistemas de missão ou de navegação.
Em conjunto, estes elementos permitem que as medições acústicas ou dos sensores, na sua forma bruta, sejam convertidas em dados de posição e movimento utilizáveis.
Aplicações principais dos sistemas de rastreio subaquático
Rastreio de veículos subaquáticos não tripulados
O rastreio e o posicionamento de AUV proporcionam aos operadores conhecimento da localização do veículo durante missões em que a navegação por satélite direta não está disponível. O rastreio acústico pode complementar a navegação inercial a bordo e as medições do Doppler Velocity Log (DVL), enquanto um localizador de ROV pode fornecer um posicionamento contínuo com referência à superfície durante tarefas de inspeção, intervenção, contramedidas contra minas ou reconhecimento.
Rastreio de mergulhadores e nadadores
As operações de mergulho militares e de segurança pública podem utilizar dispositivos de rastreio subaquático para monitorizar mergulhadores individuais ou atividades de transporte de nadadores. As informações de localização podem melhorar a perceção da equipa à superfície, auxiliar na coordenação da missão e apoiar os procedimentos de recuperação quando o pessoal opera em condições de baixa visibilidade, correntes fortes ou ambientes subaquáticos complexos.
Rastreio de ativos e cargas úteis subaquáticas
A monitorização de ativos subaquáticos pode ser utilizada para localizar sensores implantados, cargas úteis, conjuntos de equipamento, alvos de treino ou outros sistemas submarinos. O rastreio pode fornecer a posição durante a implantação e a recuperação ou apoiar a monitorização a longo prazo quando é necessário detetar ou registar o movimento de ativos submarinos.
Monitorização de infraestruturas no leito marinho
As tecnologias de rastreio submarino podem apoiar a inspeção e a monitorização de cabos, condutas, infraestruturas de comunicações, redes de sensores e outras instalações no fundo do mar. O posicionamento preciso do veículo ajuda a associar os dados recolhidos por sonar, óticos ou ambientais a localizações específicas da infraestrutura e pode melhorar a repetibilidade durante missões de inspeção subsequentes.
Vigilância e reconhecimento submarinos
O rastreio subaquático pode contribuir para a consciência do domínio marítimo, ao apoiar a localização de veículos amigos, sensores implantados e contactos subaquáticos detetados. Em aplicações de rastreio subaquático antissubmarino, as informações de deteção acústica e de rastreio podem constituir um elemento de uma arquitetura de sensores mais ampla que combina sistemas de sonar, navegação da plataforma, comunicações e sistemas de comando.
Tecnologias emergentes de dispositivos de rastreio subaquático
Os desenvolvimentos em matéria de autonomia, deteção distribuída e navegação estão a impulsionar os sistemas de rastreamento subaquático no sentido de arquiteturas mais interligadas e resilientes.
Rastreio acústico em rede: transponders distribuídos, modems e nós de referência podem criar redes de rastreio submarino de área mais ampla, capazes de suportar múltiplas embarcações ou zonas operacionais persistentes.
Fusão multissensor: As medições acústicas podem ser combinadas com navegação inercial, velocidade Doppler, profundidade, rumo e dados ambientais para manter estimativas de posição mais robustas quando sensores individuais ficam com o desempenho reduzido ou temporariamente indisponíveis.
Sistemas de rastreio com baixos requisitos de SWaP: Os componentes eletrónicos de rastreio mais pequenos, mais leves e com maior eficiência energética podem reduzir os requisitos de tamanho, peso e potência (SWaP) para AUVs compactos, plataformas descartáveis, sensores distribuídos e veículos com capacidade de carga útil limitada.
Navegação resiliente: O rastreio acústico pode ser integrado com métodos de navegação inerciais, relativos ao terreno, óticos e outros métodos alternativos, a fim de reduzir a dependência de qualquer fonte única de posicionamento em ambientes onde o GNSS está indisponível ou sujeito a interferências.
Estes desenvolvimentos são igualmente importantes para o rastreio de enxames de AUV, em que várias plataformas autónomas podem necessitar de manter a consciência das suas próprias posições e das localizações relativas de outros veículos enquanto operam de forma cooperativa.