I sistemi di posizionamento subacqueo garantiscono la navigazione, la localizzazione e il tracciamento di sottomarini, UUV, ROV, sommozzatori, sensori e altre risorse sommerse che operano al di fuori dell’area di copertura affidabile del GNSS. Tali sistemi possono combinare tecnologie di posizionamento acustico quali USBL, SBL e LBL con la navigazione inerziale, le misurazioni DVL, il rilevamento della profondità e la navigazione assistita dal terreno o da elementi caratteristici.
Questa pagina presenta i fornitori di sistemi di posizionamento subacqueo destinati alle contromisure antimine, alla guerra antisommergibile, alle attività ISR, al rilevamento dei fondali marini, al recupero di beni e alle operazioni navali senza equipaggio.
Se progettate, costruite o fornite Sistemi di posizionamento subacquei, Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Panoramica sui sistemi di posizionamento subacqueo per le operazioni navali
Panoramica da
William Mackenzie
Aggiornato:
Introduzione ai sistemi di posizionamento subacquei
I sistemi di posizionamento subacqueo forniscono funzionalità di navigazione, localizzazione e tracciamento in ambienti in cui i segnali GNSS convenzionali non riescono a penetrare efficacemente. Vengono utilizzati per determinare la posizione di sottomarini, veicoli subacquei senza equipaggio (UUV), veicoli telecomandati (ROV), sommozzatori, sensori e altre risorse sommerse rispetto a un’imbarcazione, a un punto di riferimento sul fondale marino, a coordinate geografiche o a una piattaforma vicina.
Un moderno sistema di posizionamento marino può combinare il posizionamento acustico, la navigazione inerziale, la misurazione della velocità, il rilevamento della profondità, i riferimenti ambientali e le determinazioni periodiche della posizione derivate dalla superficie. Gli utenti del settore della difesa integrano spesso diverse di queste tecnologie attraverso la fusione dei sensori per mantenere un posizionamento navale accurato, riducendo al contempo la dipendenza da una singola fonte di navigazione.
Principali tipologie di sistemi di posizionamento sottomarino
Sistemi di posizionamento subacqueo acustico
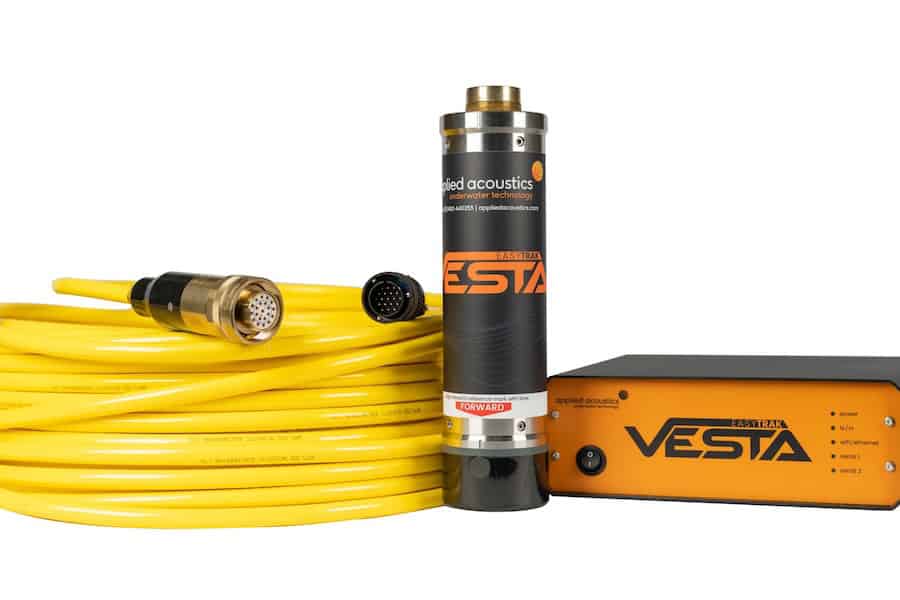
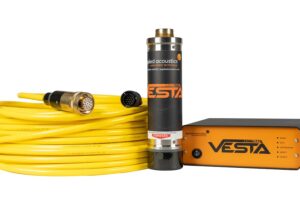
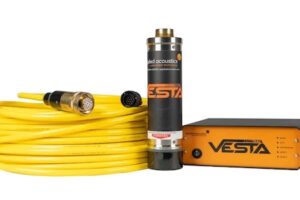
Sistemi Easytrak a base ultra corta (USBL) di Applied Acoustics.
Un sistema di posizionamento acustico determina la distanza e, a seconda della sua architettura, il raggio di orientamento tra trasduttori subacquei, radiofari acustici o transponder. Tra i sistemi di posizionamento acustico subacqueo più diffusi figurano quelli a base ultra corta (USBL), a base corta (SBL), a base lunga (LBL), USBL invertito e il posizionamento acustico-GNSS. Il sistema USBL consente il tracciamento relativo alla nave di veicoli subacquei, subacquei e altre risorse, mentre il sistema LBL utilizza punti di riferimento separati sul fondale marino per creare una rete di posizionamento locale con una geometria favorevole per un posizionamento sottomarino preciso. I sistemi acustici possono inoltre fornire riferimenti di posizione per imbarcazioni di superficie opportunamente equipaggiate. La precisione è influenzata da fattori quali la geometria dell’array, il tempo di percorrenza del suono, la variazione della velocità del suono, la propagazione multipath e la qualità dei dati relativi alla posizione e all’assetto dell’imbarcazione.
Sistemi di posizionamento inerziale
Un sistema di posizionamento inerziale stima il movimento della piattaforma senza fare affidamento continuo su segnali esterni. I sistemi di navigazione inerziale (INS) combinano le misurazioni provenienti da dispositivi quali giroscopi e accelerometri per calcolare assetto, velocità e posizione. Le unità di misura inerziale (IMU) forniscono le misurazioni di movimento di base, mentre i sistemi di riferimento di assetto e rotta (AHRS) possono fornire informazioni stabilizzate relative a rollio, beccheggio e rotta per la navigazione e l’allineamento dei sensori. Poiché l’errore di posizione inerziale si accumula nel tempo, si ricorre comunemente ad ausili esterni per limitare la deriva.
Sistemi di posizionamento a stima
La navigazione a stima propaga una posizione nota utilizzando la velocità, la prua e la profondità misurate. I log di velocità Doppler (DVL) possono misurare il movimento rispetto al fondale marino tramite il tracciamento del fondale oppure, qualora il tracciamento del fondale non sia disponibile, stimare la velocità rispetto all’acqua circostante. I sensori di pressione forniscono informazioni sulla profondità, mentre i sensori di rotta magnetica possono fornire un ulteriore riferimento di orientamento. In combinazione con la navigazione inerziale, queste misurazioni possono limitare in modo sostanziale la deriva di posizione accumulata, sebbene le misurazioni della traccia in acqua possano essere influenzate dalle correnti.
Posizionamento assistito da terreno, sonar ed elementi caratteristici
I metodi basati su caratteristiche ambientali stimano la posizione confrontando le informazioni ambientali rilevate con caratteristiche note o precedentemente mappate. Le tecniche includono la navigazione relativa al terreno, la corrispondenza batimetrica, la localizzazione basata sul sonar, la localizzazione e mappatura simultanee (SLAM), la localizzazione ottica o visivo-inerziale e la navigazione basata sul campo magnetico o sulla gravità. Questi approcci possono integrare i sistemi convenzionali di posizionamento sottomarino laddove l’infrastruttura acustica non sia disponibile o non sia auspicabile, sebbene la loro efficacia dipenda dalle caratteristiche ambientali, dalle prestazioni dei sensori e dalla qualità dei dati di riferimento disponibili.
Applicazioni principali dei sistemi di posizionamento subacqueo per le operazioni navali
Contromisure antimine e guerra antisommergibile
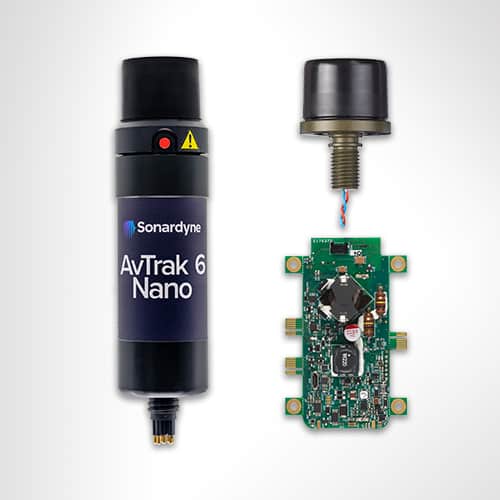
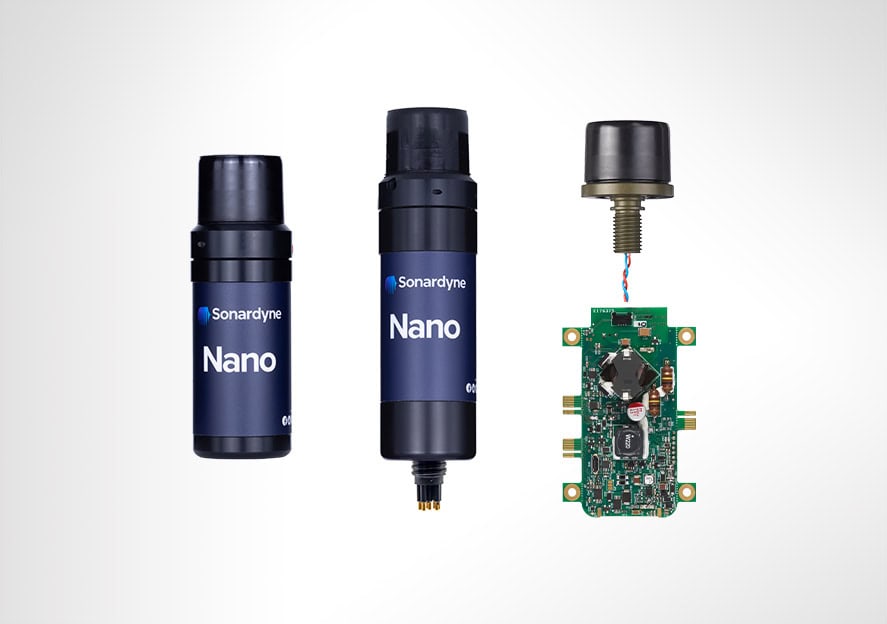
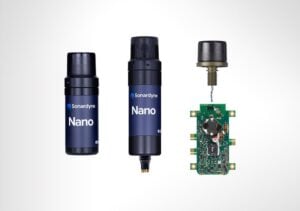
Nano, un transponder USBL compatto per il tracciamento subacqueo e il posizionamento sottomarino, prodotto da Forcys
Le missioni di contromisure antimine (MCM) e di smaltimento di ordigni esplosivi (EOD) richiedono un posizionamento affidabile affinché i contatti sonar, le tracce di ricerca e gli oggetti esaminati possano essere associati a posizioni precise. I sistemi autonomi e telecomandati possono combinare navigazione inerziale, misurazioni DVL, informazioni sulla profondità e sistemi di posizionamento acustico. Nelle operazioni di guerra antisommergibile, il posizionamento può supportare il dispiegamento, il tracciamento e la georeferenziazione di sensori subacquei e altre risorse, affinché le loro posizioni rimangano rappresentate con precisione nel quadro tattico più ampio.
ISR e Rilevamento dei Fondali Marini
Le missioni di intelligence, sorveglianza e ricognizione (ISR) possono richiedere che i veicoli subacquei seguano rotte controllate, georeferenziando con precisione i dati provenienti da sonar, immagini, misurazioni magnetiche o altri sensori. Un posizionamento sottomarino di alta qualità è particolarmente importante quando è necessario correlare passaggi di missione distinti. La fusione dei dati dei sensori può contribuire a preservare la continuità della navigazione quando le singole misurazioni acustiche o ambientali diventano intermittenti o non disponibili.
Sicurezza dei porti e degli approdi
I porti presentano condizioni difficili per il posizionamento subacqueo poiché le strutture, il traffico navale, le acque poco profonde e i riflessi acustici possono complicare la propagazione del segnale. La tecnologia di posizionamento può supportare gli UUV di pattugliamento, i ROV di ispezione, il tracciamento dei sommozzatori e i sensori sul fondale marino in prossimità di strutture marittime critiche. Il posizionamento acustico a corto raggio e l’ausilio inerziale possono essere combinati laddove una geometria complessa limiti l’affidabilità di un’unica fonte di misurazione.
Tracciamento e recupero delle risorse
I sistemi di posizionamento subacqueo vengono utilizzati per tracciare veicoli, sensori, attrezzature e altre risorse sottomarine dispiegate sia durante le operazioni di routine che nelle missioni di ricerca e recupero. Le operazioni di ricerca e recupero richiedono una localizzazione accurata di veicoli, bersagli e contatti precedentemente rilevati. Un sistema di posizionamento ROV può combinare la telemetria acustica con i dati relativi alla posizione e all’assetto dell’imbarcazione per stimare la posizione sottomarina del veicolo. Distanziatori subacquei separati possono facilitare il tracciamento e il recupero delle risorse, mentre un singolo distanziatore subacqueo è in genere progettato per emettere un segnale acustico riconoscibile dopo l’attivazione, piuttosto che fornire una soluzione di navigazione completa.
Monitoraggio delle infrastrutture sottomarine
Il posizionamento subacqueo consente alle piattaforme di ispezione di associare le osservazioni a posizioni specifiche su cavi, condotte, installazioni sul fondale marino, ormeggi e altre infrastrutture critiche. Il posizionamento ripetibile è prezioso nei casi in cui gli operatori debbano confrontare le ispezioni nel corso del tempo. Il posizionamento acustico dei ROV può inoltre aiutare le squadre di superficie a mantenere la consapevolezza della posizione del veicolo quando il riferimento visivo è limitato o il veicolo opera in prossimità di strutture complesse.
Posizionamento di sommozzatori e nuotatori
I sommozzatori militari e i nuotatori da combattimento possono utilizzare apparecchiature di navigazione compatte di tipo acustico, inerziale, magnetico e basate sulla profondità per mantenere la consapevolezza sott’acqua. Le squadre di superficie possono inoltre tracciare i sommozzatori utilizzando il posizionamento acustico laddove la missione consenta trasmissioni attive. Un radiofaro acustico subacqueo portato da un subacqueo o fissato all’attrezzatura può fornire un riferimento per operazioni di tracciamento, recupero o ricongiungimento.
Navigazione dei sistemi navali senza equipaggio
I sistemi navali senza equipaggio richiedono una navigazione e un posizionamento affidabili, adeguati ai loro limiti di autonomia, profondità e carico utile. Un veicolo subacqueo autonomo (AUV) può fare ampio ricorso alla navigazione inerziale e all’ausilio del DVL, con correzioni periodiche di tipo acustico o derivate dalla superficie. Il sistema di posizionamento di un ROV fa spesso riferimento alla propria nave di supporto. Le piattaforme autonome di maggiori dimensioni possono combinare diverse fonti di navigazione per supportare operazioni di lunga durata, limitare l’errore di navigazione accumulato, mantenere le rotte pianificate e consentire un recupero controllato.
Considerazioni relative alle norme e alle qualifiche
Gli appalti navali applicano tipicamente requisiti in base alle apparecchiature, alla piattaforma ospitante, all’ambiente operativo, alle interfacce e alla missione. Tra le considerazioni rilevanti possono figurare:
Qualificazione ambientale: la norma MIL-STD-810 fornisce un quadro di riferimento per adattare l’ingegneria ambientale e le prove di laboratorio all’ambiente operativo previsto.
Compatibilità elettromagnetica: la norma MIL-STD-461 stabilisce i requisiti relativi alle emissioni e alla suscettibilità EMI per le apparecchiature e i sottosistemi della difesa statunitense applicabili.
Interoperabilità acustica: laddove il posizionamento sia integrato con le comunicazioni digitali subacquee, lo standard NATO STANAG 4748, comunemente noto come JANUS, può essere rilevante per le comunicazioni acustiche interoperabili.
Pressione e tenuta: gli alloggiamenti, i connettori, i trasduttori e i radiofari acustici subacquei devono essere qualificati per la profondità prevista, i cicli di pressione, la temperatura, l’esposizione alla corrosione e la durata di impiego.
Interfacce di navigazione: i dati relativi a posizione, velocità, rotta, profondità, tempistica, sistemi di riferimento e qualità devono essere trasferiti in modo affidabile tra computer di navigazione, sistemi di missione, sensori e apparecchiature di comando e controllo.
Requisiti dei radiofari: i requisiti relativi ai radiofari di localizzazione subacquei dovrebbero essere trattati separatamente da quelli relativi ai transponder di posizionamento. Il segnale acustico dei radiofari di localizzazione subacquei è generalmente destinato ad agevolare il rilevamento acustico e il recupero, piuttosto che a fornire il posizionamento completo del veicolo.
La qualificazione dovrebbe pertanto basarsi sull’ambiente operativo completo e sull’architettura di sistema, piuttosto che esclusivamente sulla precisione di posizionamento.
Sviluppi emergenti nel posizionamento subacqueo
Lo sviluppo si concentra sempre più sul mantenimento di stime di posizione utili per le piattaforme autonome, riducendo al contempo le infrastrutture esterne e la dipendenza dalle trasmissioni acustiche attive. Tra le aree di maggiore rilevanza figurano:
Navigazione avanzata relativa al terreno: mappe migliorate del fondale marino, elaborazione dei dati sonar e stime a bordo possono consentire ai veicoli di utilizzare le caratteristiche del terreno come riferimenti di navigazione.
Distribuzione e calibrazione autonoma dei radiofari:le piattaforme senza equipaggio possono distribuire, rilevare e gestire reti di radiofari acustici con un minore intervento da parte delle imbarcazioni di superficie.
Navigazione tramite segnali di opportunità: la ricerca sta esplorando modalità per estrarre informazioni di navigazione utili da segnali ambientali, acustici, magnetici e di altro tipo disponibili, che non sono stati dispiegati esclusivamente a scopo di posizionamento.
Maggiore integrazione tra comunicazioni e posizionamento: le comunicazioni acustiche, la telemetria, la sincronizzazione e la navigazione cooperativa possono condividere sempre più spesso hardware e informazioni attraverso reti di piattaforme subacquee e di superficie.
Questi sviluppi stanno ampliando il ruolo dei sistemi di posizionamento acustico subacqueo, trasformandoli da semplici apparecchiature di tracciamento autonome in architetture di navigazione integrate a supporto di operazioni navali più autonome e distribuite.