Los sistemas de seguimiento submarino localizan y supervisan a buceadores, vehículos submarinos autónomos (AUV), vehículos teledirigidos submarinos (ROV), equipos submarinos y otros activos sumergidos en lugares donde no se dispone de señales GNSS. Entre las tecnologías utilizadas se incluyen el posicionamiento acústico USBL, SBL y LBL, los emisores acústicos (pingers), el GNSS conectado a la superficie, el seguimiento óptico y láser, y los métodos electromagnéticos o magnéticos.
Esta categoría presenta a los proveedores de dispositivos de seguimiento submarino y soluciones para la vigilancia submarina, la inspección de infraestructuras, la recuperación de activos y las misiones autónomas coordinadas.
Si diseñas, construyes o suministras Sistemas de seguimiento submarino, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Panorama general de los sistemas de seguimiento submarino para la supervisión de activos submarinos
Resumen por
William Mackenzie
Actualizado:
Introducción a los sistemas de seguimiento submarino
Los sistemas de seguimiento submarino localizan y supervisan a buceadores, vehículos submarinos no tripulados (UUV), vehículos operados a distancia (ROV), equipos submarinos y otros activos sumergidos. Dado que las señales de navegación por satélite no se propagan eficazmente a través del agua de mar, un sistema de seguimiento submarino suele basarse en tecnologías acústicas, ópticas, electromagnéticas, de referencia en superficie o inerciales a bordo para establecer o estimar la posición y el movimiento.
En el ámbito de las operaciones de defensa y seguridad, el seguimiento submarino puede contribuir a la navegación de vehículos, la seguridad de los buceadores, la vigilancia submarina, la supervisión de infraestructuras y las misiones autónomas coordinadas. La elección del dispositivo de seguimiento submarino adecuado depende de factores como el alcance operativo, la profundidad del agua, las condiciones ambientales, la precisión requerida, la frecuencia de actualización, la geometría de despliegue y la integración con los sistemas de navegación y mando existentes.
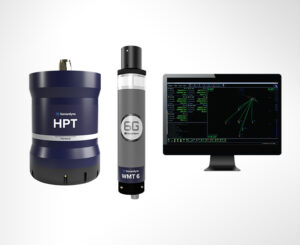
Sistema de seguimiento, posicionamiento y comunicaciones submarinos Mini-Ranger 2 USBL de Forcys.
Tipos de sistemas de seguimiento submarino
Sistemas de seguimiento de línea de base ultracorta (USBL)
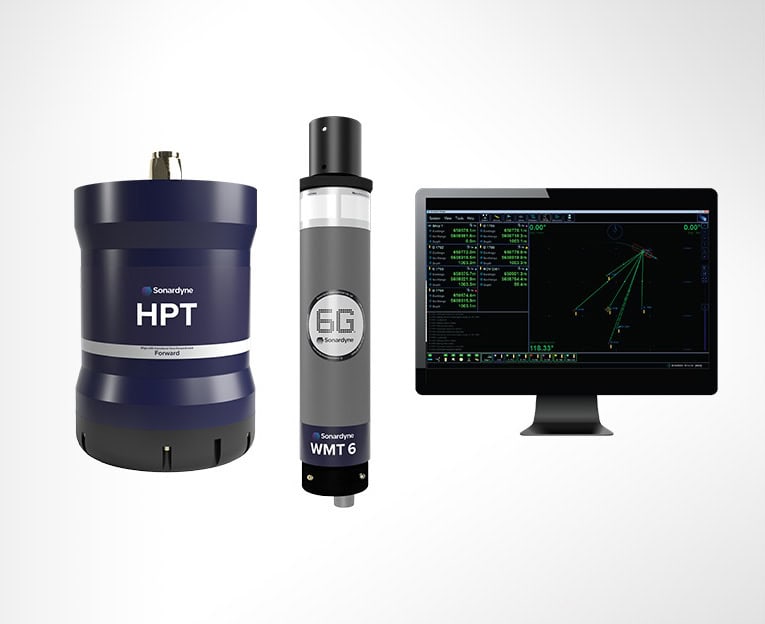
Los sistemas USBL utilizan una red compacta de transductores, normalmente montada en una embarcación o desplegada desde una plataforma de superficie, para determinar la distancia y el rumbo de un transpondedor submarino. El seguimiento submarino USBL puede proporcionar posicionamiento en tiempo real para ROV, vehículos submarinos autónomos (AUV), buceadores y equipos desplegados sin necesidad de una gran red de transductores en el lecho marino. La precisión puede verse afectada por la variación de la velocidad del sonido, las trayectorias múltiples acústicas, el movimiento de la plataforma y la calibración de los transductores.
Sistemas de seguimiento de línea de base corta (SBL)
Los sistemas SBL utilizan múltiples hidrófonos distribuidos a lo largo de una embarcación de superficie u otra plataforma. Mediante la comparación de las mediciones acústicas entre estos receptores, un sistema SBL calcula la posición de un objetivo sumergido. Una línea de base física más amplia puede proporcionar un rendimiento de posicionamiento útil, aunque la geometría de la instalación, la configuración de la embarcación, la sincronización y las condiciones ambientales influyen en la precisión.
Sistemas de seguimiento de línea de base larga (LBL)
Los sistemas LBL establecen una red de transpondedores acústicos en el lecho marino alrededor de una zona de operaciones. Un vehículo rastreado o un rastreador submarino mide las distancias a estos puntos de referencia conocidos para calcular la posición. El sistema LBL resulta especialmente útil cuando se requiere un posicionamiento submarino preciso y repetible, independientemente de la proximidad continua de una embarcación de superficie, aunque la red de referencia debe desplegarse y medirse normalmente antes de las operaciones.
Sistemas de seguimiento GPS con cable de conexión a la superficie
Las señales de GPS no funcionan eficazmente bajo el agua. En su lugar, los sistemas de seguimiento GPS submarinos pueden utilizar una boya de superficie equipada con GPS conectada al buceador o al activo sumergido. La boya proporciona la posición en superficie, mientras que se pueden utilizar sensores adicionales para estimar la posición bajo el agua.
Emisores acústicos
Los emisores acústicos transmiten pulsos sonoros identificables que pueden ser detectados por hidrófonos o equipos de radiogoniometría. Estos dispositivos de seguimiento submarino suelen ser adecuados para localizar equipos, vehículos, cargas útiles u objetivos de recuperación. Un emisor acústico básico puede proporcionar información de detección o de rumbo, mientras que la distancia o la posición absoluta suelen requerir receptores adicionales, información temporal o geometría de posicionamiento.
Sistemas de seguimiento óptico y láser submarinos
Las cámaras ópticas y los sensores basados en láser pueden permitir un seguimiento preciso del movimiento submarino a distancias relativamente cortas. Pueden utilizarse para el control de vehículos a corta distancia, el acoplamiento, la manipulación, la inspección o el posicionamiento relativo. El rendimiento depende en gran medida de la claridad del agua, ya que las partículas en suspensión, la dispersión y la absorción limitan el alcance operativo óptico.
Sistemas de seguimiento submarinos electromagnéticos y magnéticos
Las técnicas electromagnéticas y magnéticas pueden detectar o localizar objetivos debidamente equipados sin depender de la propagación acústica. Los sistemas electromagnéticos pueden proporcionar un posicionamiento relativo mediante campos generados, mientras que los sensores magnéticos pueden detectar fuentes o anomalías magnéticas. Su alcance práctico suele estar limitado por la atenuación del agua de mar, la intensidad del campo y la geometría del sensor, pero pueden resultar valiosos para el seguimiento especializado a corta distancia, el acoplamiento, la detección de objetos enterrados y operaciones en las que los métodos acústicos no son adecuados.
Componentes de un sistema de seguimiento submarino
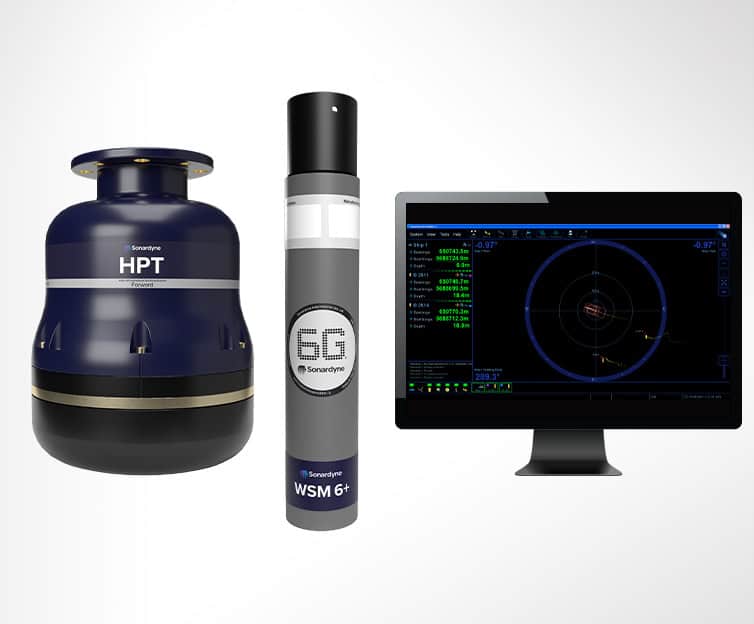
La arquitectura de un sistema de seguimiento acústico submarino varía en función del método de posicionamiento, pero hay varios componentes que suelen integrarse en instalaciones de defensa, prospección y sistemas no tripulados.
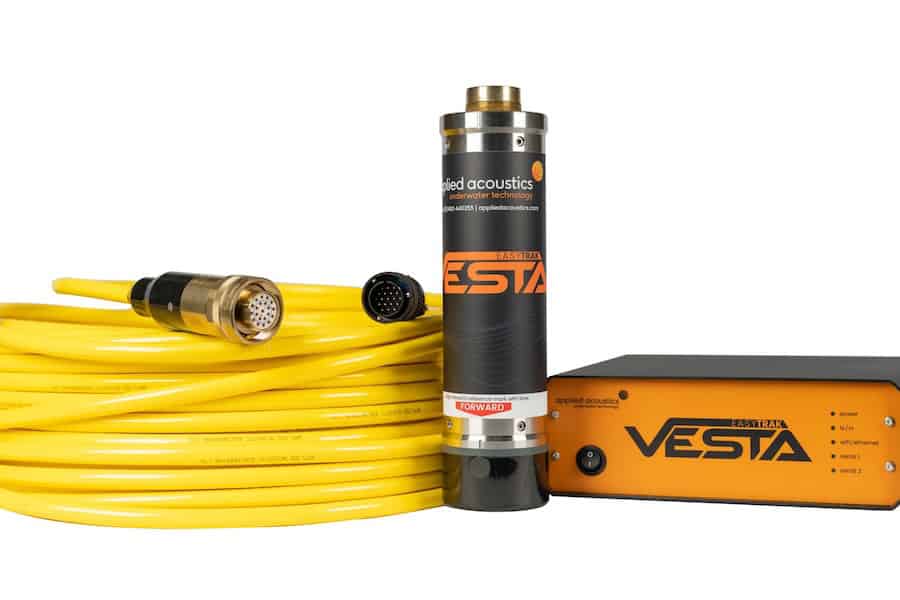
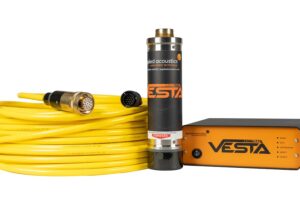
Balizas de posicionamiento acústico resistentes para el seguimiento y el posicionamiento submarinos mediante acústica aplicada.
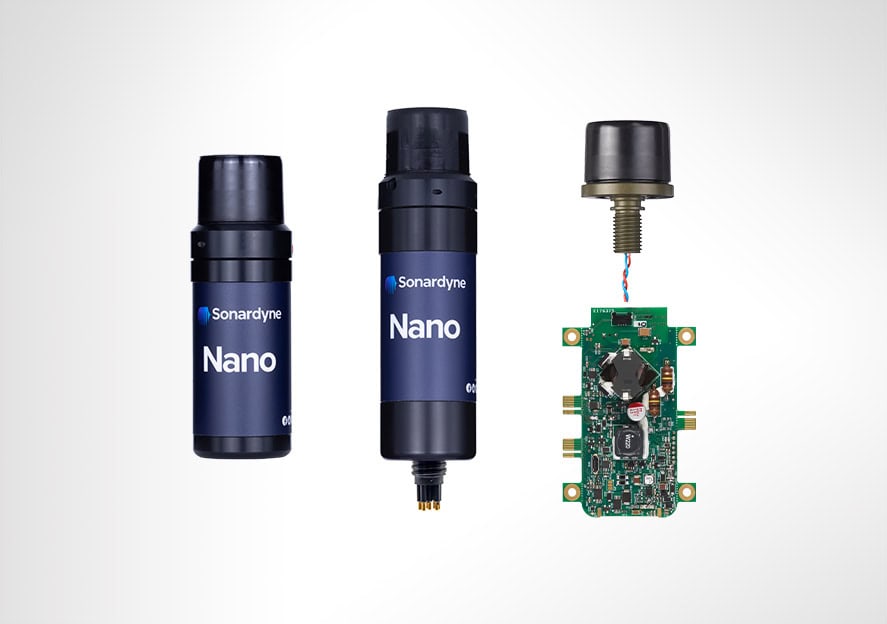
Transpondedores y respondedores acústicos: las unidades submarinas reciben interrogaciones o señales de activación externas y transmiten respuestas acústicas que permiten a los equipos de seguimiento calcular la distancia, la identidad o la posición.
Transceptores e interrogadores: Estas unidades generan, transmiten, reciben y procesan las señales acústicas intercambiadas con los dispositivos de seguimiento submarinos.
Matrices de hidrófonos y transductores: los elementos sensores acústicos detectan las señales entrantes y, en los sistemas USBL o SBL, ayudan a determinar la dirección o la posición relativa del objetivo rastreado.
Estaciones de referencia en superficie y submarinas: Los puntos de referencia conocidos o medidos de forma continua establecen la geometría de posicionamiento a partir de la cual se puede calcular el movimiento de un vehículo, un buceador o un activo submarino.
Sensores GNSS y de referencia inercial: Los sistemas GNSS de superficie, los sensores de rumbo, las unidades de referencia de movimiento y los sistemas inerciales proporcionan la información de posición y actitud necesaria para transformar las mediciones acústicas en coordenadas útiles.
Unidades de procesamiento y software de seguimiento: Los sistemas informáticos combinan las mediciones de los sensores, aplican correcciones de calibración, velocidad del sonido, movimiento y condiciones ambientales, visualizan las trayectorias y distribuyen la información de posición a los sistemas de misión o de navegación.
En conjunto, estos elementos permiten convertir las mediciones acústicas o de los sensores en bruto en datos de posición y movimiento que pueden utilizarse.
Aplicaciones principales de los sistemas de seguimiento submarino
Seguimiento de vehículos submarinos no tripulados
El seguimiento y el posicionamiento de los AUV proporcionan a los operadores información sobre la ubicación del vehículo durante misiones en las que no se dispone de navegación por satélite directa. El seguimiento acústico puede complementar la navegación inercial a bordo y las mediciones del log de velocidad Doppler (DVL), mientras que un localizador de ROV puede proporcionar un posicionamiento continuo con referencia a la superficie durante tareas de inspección, intervención, contramedidas contra minas o reconocimiento.
Seguimiento de buceadores y nadadores
Las operaciones de buceo militares y de seguridad pública pueden utilizar dispositivos de seguimiento submarino para supervisar a buzos individuales o las actividades de transporte de nadadores. La información sobre la posición puede mejorar la conciencia situacional del equipo de superficie, facilitar la coordinación de la misión y respaldar los procedimientos de rescate cuando el personal opera en condiciones de baja visibilidad, fuertes corrientes o entornos submarinos complejos.
Seguimiento de activos y cargas útiles submarinas
La supervisión de activos submarinos puede utilizarse para localizar sensores desplegados, cargas útiles, paquetes de equipos, objetivos de entrenamiento u otros sistemas submarinos. El seguimiento puede proporcionar la posición durante el despliegue y la recuperación, o facilitar la supervisión a largo plazo cuando sea necesario detectar o registrar el movimiento de activos submarinos.
Monitorización de infraestructuras del lecho marino
Las tecnologías de seguimiento submarino pueden facilitar la inspección y la supervisión de cables, tuberías, infraestructuras de comunicaciones, redes de sensores y otras instalaciones del lecho marino. El posicionamiento preciso de los vehículos ayuda a asociar los datos recopilados por sonar, ópticos o ambientales con ubicaciones específicas de la infraestructura y puede mejorar la repetibilidad durante misiones de inspección posteriores.
Vigilancia y reconocimiento submarinos
El seguimiento submarino puede contribuir al conocimiento del dominio marítimo al facilitar la localización de vehículos propios, sensores desplegados y contactos submarinos detectados. En aplicaciones de seguimiento submarino antisubmarino, la información de detección y seguimiento acústicos puede constituir un elemento de una arquitectura de sensores más amplia que combine sistemas de sonar, navegación de la plataforma, comunicaciones y sistemas de mando.
Tecnologías emergentes de dispositivos de seguimiento submarino
Los avances en autonomía, detección distribuida y navegación están impulsando a los sistemas de seguimiento submarino hacia arquitecturas más interconectadas y resilientes.
Seguimiento acústico en red: los transpondedores distribuidos, los módems y los nodos de referencia pueden crear redes de seguimiento submarino de área más amplia que admitan múltiples vehículos o zonas de operación persistentes.
Fusión multisensor: Las mediciones acústicas pueden combinarse con datos de navegación inercial, velocidad Doppler, profundidad, rumbo y datos ambientales para mantener estimaciones de posición más robustas cuando los sensores individuales se deterioran o quedan temporalmente indisponibles.
Sistemas de seguimiento con bajos requisitos de SWaP: Los componentes electrónicos de seguimiento más pequeños, ligeros y eficientes energéticamente pueden reducir los requisitos de tamaño, peso y potencia (SWaP) para los AUV compactos, las plataformas desechables, los sensores distribuidos y los vehículos con capacidad de carga útil limitada.
Navegación resiliente: El seguimiento acústico puede integrarse con métodos de navegación inercial, relativos al terreno, ópticos y otros métodos alternativos para reducir la dependencia de una única fuente de posicionamiento en entornos en los que no se dispone de GNSS o en los que su uso está restringido.
Estos avances también son importantes para el seguimiento de enjambres de AUV, en los que es posible que varias plataformas autónomas deban mantener el conocimiento de sus propias posiciones y de las ubicaciones relativas de otros vehículos mientras operan de forma cooperativa.