Unterwasser-Ortungssysteme lokalisieren und überwachen Taucher, AUVs, ROVs, Unterwasserausrüstung und andere unter Wasser befindliche Objekte, wenn keine GNSS-Signale verfügbar sind. Zu den Technologien zählen akustische Ortung mittels USBL, SBL und LBL, Pinger, an der Oberfläche verankerte GNSS-Systeme, optische und Laser-Ortung sowie elektromagnetische oder magnetische Verfahren.
In dieser Kategorie werden Anbieter von Unterwasser-Ortungsgeräten und -Lösungen für die Unterwasserüberwachung, die Inspektion von Infrastruktur, die Bergung von Objekten sowie koordinierte autonome Einsätze vorgestellt.
Wenn Sie entwerfen, bauen oder liefern Unterwasser-Ortungssysteme, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Bei Verteidigungs- und Sicherheitseinsätzen kann die Unterwasserortung die Navigation von Fahrzeugen, die Sicherheit von Tauchern, die Unterwasserüberwachung, die Überwachung von Infrastruktur sowie koordinierte autonome Missionen unterstützen. Die Wahl des geeigneten Unterwasserortungsgeräts hängt von Faktoren wie Reichweite, Wassertiefe, Umgebungsbedingungen, erforderlicher Genauigkeit, Aktualisierungsrate, Einsatzgeometrie und der Integration in bestehende Navigations- und Kommandosysteme ab.
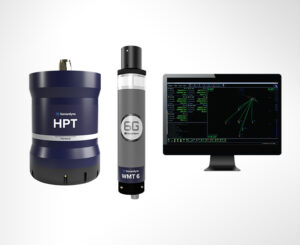
Mini-Ranger 2 USBL-Unterwasserortungs-, Positionsbestimmungs- und Kommunikationssystem von Forcys.
Arten von Unterwasser-Ortungssystemen
Ultra-Short-Baseline-Ortungssysteme (USBL)
USBL-Systeme nutzen ein kompaktes Wandlerarray, das in der Regel auf einem Schiff montiert oder von einer Plattform an der Oberfläche aus eingesetzt wird, um die Entfernung und Peilung eines Unterwasser-Transponders zu bestimmen. Die USBL-Unterwasserortung ermöglicht die Echtzeit-Positionsbestimmung von ROVs, autonomen Unterwasserfahrzeugen (AUVs), Tauchern und eingesetzten Geräten, ohne dass ein großes Array auf dem Meeresboden erforderlich ist. Die Genauigkeit kann durch Schwankungen der Schallgeschwindigkeit, akustische Mehrwegausbreitung, Plattformbewegungen und die Kalibrierung der Wandler beeinträchtigt werden.
Short-Baseline-Ortungssysteme (SBL)
SBL-Systeme nutzen mehrere Hydrophone, die über ein Oberflächenschiff oder eine andere Plattform verteilt sind. Durch den Vergleich der akustischen Messwerte dieser Empfänger berechnet ein SBL-System die Position eines untergetauchten Ziels. Die größere physikalische Basislinie kann eine gute Ortungsleistung bieten, wobei jedoch die Installationsgeometrie, die Schiffskonfiguration, die Synchronisation und die Umgebungsbedingungen die Genauigkeit beeinflussen.
Verfolgungssysteme mit langer Basislinie (LBL)
LBL-Systeme errichten ein Array aus akustischen Transpondern auf dem Meeresboden rund um einen Einsatzbereich. Ein verfolgtes Fahrzeug oder ein Unterwasser-Tracker misst die Entfernungen zu diesen bekannten Referenzpunkten, um die Position zu berechnen. LBL ist besonders nützlich, wenn eine genaue, wiederholbare Unterwasserpositionierung unabhängig von der ständigen Nähe eines Überwasserschiffs erforderlich ist, wobei das Referenzarray in der Regel vor Beginn des Einsatzes installiert und vermessen werden muss.
GPS-Ortungssysteme mit Oberflächenverbindung
GPS-Signale funktionieren unter Wasser nicht effektiv. Stattdessen können Unterwasser-GPS-Ortungssysteme eine mit GPS ausgestattete Oberflächenboje nutzen, die mit dem Taucher oder dem untergetauchten Objekt verbunden ist. Die Boje liefert die Position an der Oberfläche, während zusätzliche Sensoren zur Schätzung der Position unter Wasser eingesetzt werden können.
Akustische Ping-Geräte
Akustische Pinger senden identifizierbare Schallimpulse aus, die von Hydrophonen oder Peilgeräten erfasst werden können. Diese Unterwasser-Ortungshilfen eignen sich in der Regel zur Lokalisierung von Ausrüstung, Fahrzeugen, Nutzlasten oder Bergungszielen. Ein einfacher Pinger kann Informationen zur Erkennung oder Peilung liefern, während für die Entfernungsmessung oder die absolute Positionsbestimmung in der Regel zusätzliche Empfänger, Zeitdaten oder Positionsgeometrie erforderlich sind.
Optische und laserbasierte Unterwasser-Ortungssysteme
Optische Kameras und laserbasierte Sensoren können eine präzise Unterwasser-Bewegungsverfolgung bei relativ kurzen Entfernungen unterstützen. Sie können zur Steuerung von Fahrzeugen im Nahbereich, zum Andocken, zur Handhabung, zur Inspektion oder zur relativen Positionierung eingesetzt werden. Die Leistung hängt stark von der Wasserklarheit ab, da Schwebeteilchen, Streuung und Absorption die optische Reichweite einschränken.
Unterwasser-Systeme zur elektromagnetischen und magnetischen Ortung
Elektromagnetische und magnetische Verfahren können entsprechend ausgestattete Ziele erkennen oder lokalisieren, ohne auf akustische Ausbreitung angewiesen zu sein. Elektromagnetische Systeme können mithilfe erzeugter Felder eine relative Positionierung ermöglichen, während magnetische Sensoren magnetische Quellen oder Anomalien erkennen können. Ihre praktische Reichweite wird im Allgemeinen durch die Dämpfung im Meerwasser, die Feldstärke und die Sensorgeometrie begrenzt, doch können sie für spezialisierte Nahbereichsverfolgung, Andockvorgänge, die Ortung vergrabener Objekte sowie für Einsätze, bei denen akustische Methoden ungeeignet sind, von großem Nutzen sein.
Komponenten eines Unterwasser-Ortungssystems
Die Architektur eines akustischen Unterwasser-Ortungssystems variiert je nach Ortungsmethode, doch mehrere Komponenten sind üblicherweise in Anlagen für Verteidigung, Vermessung und unbemannte Systeme integriert.
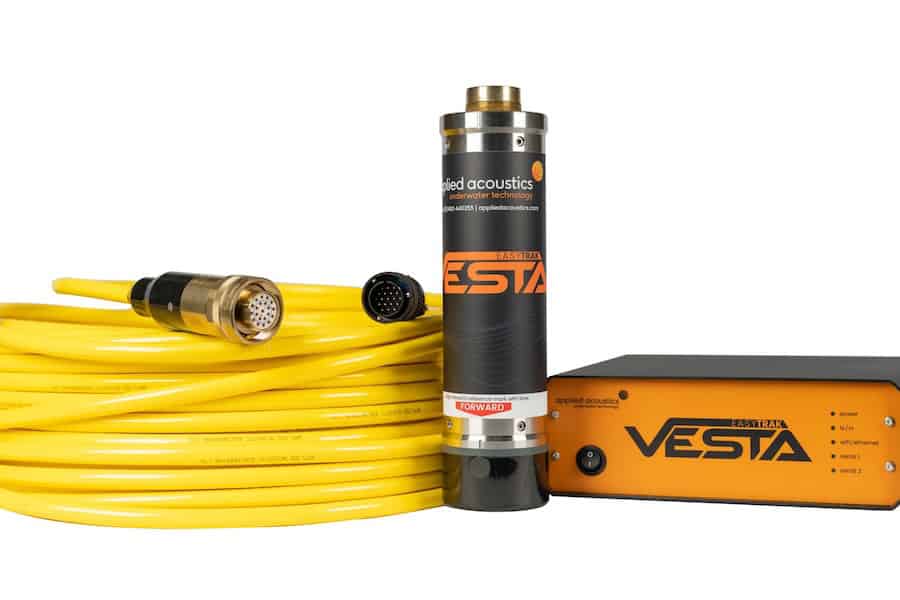
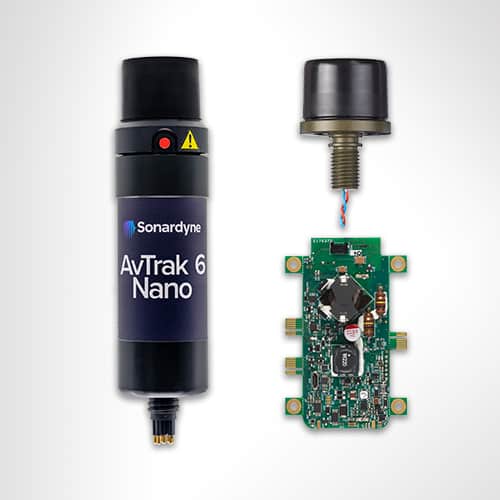
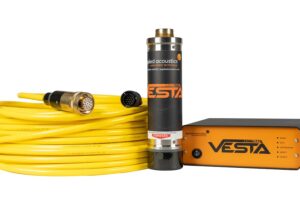
Robuste akustische Ortungsbaken für die Unterwasserverfolgung und -ortung mittels angewandter Akustik.
Akustische Transponder und Responder: Unterwassergeräte empfangen Abfragen oder externe Auslöser und senden akustische Antworten zurück, anhand derer Ortungsgeräte Entfernung, Identität oder Position berechnen können.
Sende-Empfangsgeräte und Abfragegeräte: Diese Geräte erzeugen, senden, empfangen und verarbeiten die akustischen Signale, die mit Unterwasser-Ortungsgeräten ausgetauscht werden.
Hydrofon- und Wandlerarrays: Akustische Sensorelemente erfassen eingehende Signale und tragen in USBL- oder SBL-Systemen dazu bei, die Richtung oder die relative Position des verfolgten Ziels zu bestimmen.
Referenzstationen an der Oberfläche und unter Wasser: Bekannte oder kontinuierlich gemessene Referenzpunkte legen die Positionierungsgeometrie fest, anhand derer die Bewegung von Fahrzeugen, Tauchern oder Unterwasserobjekten berechnet werden kann.
GNSS- und Trägheitsreferenzsensoren: Oberflächen-GNSS, Kurssensoren, Bewegungsreferenzgeräte und Trägheitssysteme liefern die Positions- und Lageinformationen, die erforderlich sind, um akustische Messungen in verwertbare Koordinaten umzuwandeln.
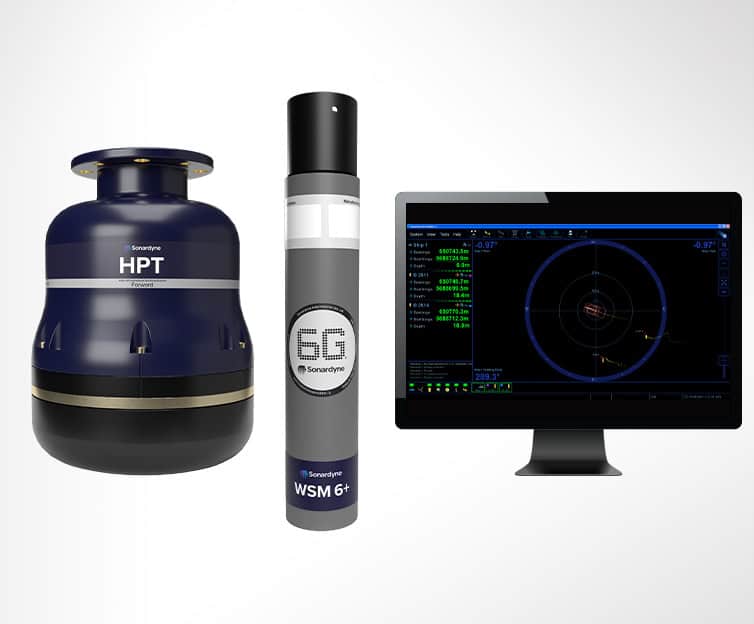
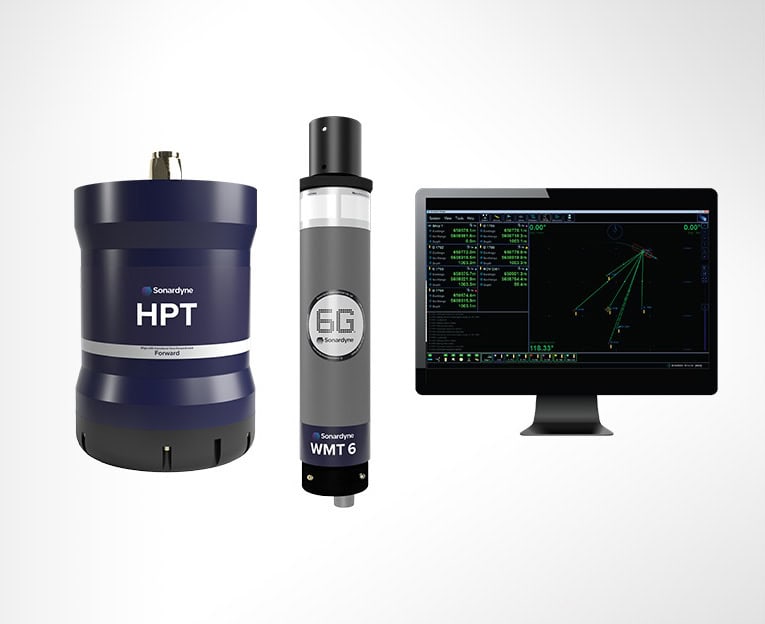
Verarbeitungseinheiten und Verfolgungssoftware: Computersysteme kombinieren Sensormessungen, wenden Kalibrierungs-, Schallgeschwindigkeits-, Bewegungs- und Umgebungskorrekturen an, zeigen Spuren an und leiten Positionsinformationen an Missions- oder Navigationssysteme weiter.
Zusammen ermöglichen diese Elemente die Umwandlung von akustischen Rohdaten oder Sensormesswerten in verwertbare Positions- und Bewegungsdaten.
Kernanwendungen von Unterwasser-Tracking-Systemen
Verfolgung unbemannter Unterwasserfahrzeuge
Die Ortung und Positionierung von AUVs verschafft den Bedienern einen Überblick über den Standort des Fahrzeugs während Einsätzen, bei denen keine direkte Satellitennavigation verfügbar ist. Die akustische Ortung kann die bordseitige Trägheitsnavigation und Doppler-Geschwindigkeitsmessungen (DVL) ergänzen, während ein ROV-Tracker bei Inspektions-, Interventions-, Minenabwehr- oder Aufklärungsaufgaben eine kontinuierliche, auf die Oberfläche bezogene Positionsbestimmung ermöglicht.
Ortung von Tauchern und Schwimmern
Bei militärischen und zivilen Tauchoperationen im Bereich der öffentlichen Sicherheit können Unterwasser-Ortungsgeräte eingesetzt werden, um einzelne Taucher oder den Einsatz von Schwimmern zu überwachen. Positionsdaten können das Situationsbewusstsein des Teams an der Oberfläche verbessern, die Missionskoordination erleichtern und Bergungsmaßnahmen unterstützen, wenn Einsatzkräfte bei schlechter Sicht, starken Strömungen oder in komplexen Unterwasserumgebungen tätig sind.
Verfolgung von Unterwasserobjekten und Nutzlasten
Die Überwachung von Unterwasserobjekten kann dazu dienen, eingesetzte Sensoren, Nutzlasten, Ausrüstungspakete, Trainingsziele oder andere Unterwassersysteme zu lokalisieren. Die Ortung kann Positionsdaten während des Einsatzes und der Bergung liefern oder eine längerfristige Überwachung unterstützen, wenn Bewegungen von Unterwasserobjekten erfasst oder aufgezeichnet werden müssen.
Überwachung von Infrastruktur am Meeresboden
Unterwasser-Ortungstechnologien können die Inspektion und Überwachung von Kabeln, Rohrleitungen, Kommunikationsinfrastruktur, Sensornetzwerken und anderen Meeresbodenanlagen unterstützen. Die genaue Positionsbestimmung des Fahrzeugs hilft dabei, gesammelte Sonar-, optische oder Umweltdaten bestimmten Infrastrukturstandorten zuzuordnen, und kann die Wiederholbarkeit bei nachfolgenden Inspektionsmissionen verbessern.
Unterwasserüberwachung und -aufklärung
Die Unterwasserortung kann zur Lageerfassung im maritimen Bereich beitragen, indem sie die Lokalisierung von eigenen Fahrzeugen, eingesetzten Sensoren und erkannten Unterwasserkontakten unterstützt. Bei Anwendungen zur Unterwasserortung im Rahmen der U-Boot-Abwehr können akustische Erfassungs- und Ortungsdaten ein Element einer umfassenderen Sensorarchitektur bilden, die Sonar-, Plattformnavigations-, Kommunikations- und Kommandosysteme kombiniert.
Neue Technologien für Unterwasser-Ortungsgeräte
Entwicklungen in den Bereichen Autonomie, verteilte Sensorik und Navigation treiben Unterwasserortungssysteme in Richtung stärker vernetzter und widerstandsfähigerer Architekturen voran.
Vernetzte akustische Ortung: Verteilte Transponder, Modems und Referenzknoten können großflächige Unterwasser-Ortungsnetzwerke bilden, die mehrere Fahrzeuge oder dauerhaft genutzte Einsatzgebiete unterstützen.
Multisensor-Fusion: Akustische Messungen können mit Daten aus der Trägheitsnavigation, der Doppler-Geschwindigkeit, der Tiefe, dem Kurs sowie Umgebungsdaten kombiniert werden, um robustere Positionsschätzungen aufrechtzuerhalten, wenn einzelne Sensoren ausfallen oder vorübergehend nicht verfügbar sind.
Verfolgungssysteme mit geringen SWaP-Anforderungen: Kleinere, leichtere und energieeffizientere Verfolgungselektronik kann die Anforderungen an Größe, Gewicht und Leistungsaufnahme (SWaP) für kompakte AUVs, Einwegplattformen, verteilte Sensoren und Fahrzeuge mit begrenzter Nutzlastkapazität reduzieren.
Ausfallsichere Navigation: Die akustische Ortung lässt sich mit inertialen, geländebezogenen, optischen und anderen alternativen Navigationsmethoden kombinieren, um die Abhängigkeit von einer einzelnen Positionsquelle in Umgebungen ohne GNSS-Empfang oder in umkämpften Umgebungen zu verringern.
Diese Entwicklungen sind auch für die Verfolgung von AUV-Schwärmen von Bedeutung, bei der mehrere autonome Plattformen möglicherweise ihre eigenen Positionen sowie die relativen Positionen anderer Fahrzeuge im Blick behalten müssen, während sie kooperativ agieren.