Les systèmes de suivi sous-marin permettent de localiser et de surveiller les plongeurs, les AUV, les ROV, les équipements sous-marins et d’autres actifs immergés lorsque les signaux GNSS ne sont pas disponibles. Parmi les technologies utilisées, on trouve le positionnement acoustique USBL, SBL et LBL, les émetteurs acoustiques, le GNSS relié à la surface, le suivi optique et laser, ainsi que les méthodes électromagnétiques ou magnétiques.
Cette catégorie présente les fournisseurs de dispositifs et de solutions de suivi sous-marin destinés à la surveillance sous-marine, à l’inspection des infrastructures, à la récupération d’actifs et aux missions autonomes coordonnées.
Si vous concevez, construisez ou fournissez Systèmes de suivi sous-marins, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Présentation générale des systèmes de suivi sous-marin destinés à la surveillance des actifs sous-marins
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux systèmes de suivi sous-marin
Les systèmes de suivi sous-marin permettent de localiser et de surveiller les plongeurs, les véhicules sous-marins sans équipage (UUV), les véhicules télécommandés (ROV), les équipements sous-marins et d’autres actifs immergés. Les signaux de navigation par satellite ne se propageant pas efficacement dans l’eau de mer, un système de suivi sous-marin s’appuie généralement sur des technologies acoustiques, optiques, électromagnétiques, référencées par rapport à la surface ou inertielles embarquées pour déterminer ou estimer la position et les déplacements.
Dans le cadre d’opérations de défense et de sécurité, le suivi sous-marin peut faciliter la navigation des véhicules, assurer la sécurité des plongeurs, permettre la surveillance sous-marine, le contrôle des infrastructures et la coordination de missions autonomes. Le choix du dispositif de suivi sous-marin approprié dépend de facteurs tels que la portée opérationnelle, la profondeur de l’eau, les conditions environnementales, la précision requise, la fréquence de mise à jour, la géométrie de déploiement et l’intégration avec les systèmes de navigation et de commandement existants.
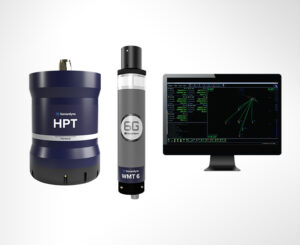
Système de suivi, de positionnement et de communication sous-marin Mini-Ranger 2 USBL de Forcys.
Types de systèmes de suivi sous-marins
Systèmes de suivi à base ultra-courte (USBL)
Les systèmes USBL utilisent un réseau compact de transducteurs, généralement monté sur un navire ou déployé à partir d’une plate-forme de surface, afin de déterminer la distance et le relèvement d’un transpondeur sous-marin. Le suivi sous-marin USBL permet d’assurer le positionnement en temps réel des ROV, des véhicules sous-marins autonomes (AUV), des plongeurs et des équipements déployés sans nécessiter un vaste réseau de transducteurs au fond de la mer. La précision peut être affectée par les variations de la vitesse du son, les trajets multiples acoustiques, les mouvements de la plate-forme et l’étalonnage des transducteurs.
Systèmes de suivi à base courte (SBL)
Les systèmes SBL utilisent plusieurs hydrophones répartis sur un navire de surface ou une autre plate-forme. En comparant les mesures acoustiques entre ces récepteurs, un système SBL calcule la position d’une cible immergée. La ligne de base physique plus longue peut offrir des performances de positionnement utiles, bien que la géométrie d’installation, la configuration du navire, la synchronisation et les conditions environnementales influencent la précision.
Systèmes de suivi à longue ligne de base (LBL)
Les systèmes LBL mettent en place un réseau de transpondeurs acoustiques sur les fonds marins autour d’une zone d’opération. Un véhicule suivi ou un traceur sous-marin mesure les distances par rapport à ces points de référence connus afin de calculer sa position. La technologie LBL est particulièrement utile lorsqu’un positionnement sous-marin précis et reproductible est requis, indépendamment de la proximité continue d’un navire de surface, bien que le réseau de référence doive normalement être déployé et relevé avant le début des opérations.
Systèmes de suivi GPS reliés à la surface
Les signaux GPS ne fonctionnent pas efficacement sous l’eau. À la place, les systèmes de suivi GPS sous-marins peuvent utiliser une bouée de surface équipée d’un GPS reliée au plongeur ou à l’équipement immergé. La bouée fournit la position en surface, tandis que des capteurs supplémentaires peuvent être utilisés pour estimer la position sous l’eau.
Émetteurs acoustiques
Les émetteurs acoustiques transmettent des impulsions sonores identifiables pouvant être détectées par des hydrophones ou des équipements de radiogoniométrie. Ces aides au suivi sous-marin sont généralement adaptées à la localisation d’équipements, de véhicules, de charges utiles ou de cibles à récupérer. Un émetteur acoustique de base peut fournir des informations de détection ou de relèvement, tandis que la distance ou la position absolue nécessite généralement des récepteurs supplémentaires, des informations de synchronisation ou une géométrie de positionnement.
Systèmes de suivi optique et laser sous-marins
Les caméras optiques et les capteurs laser permettent un suivi précis des mouvements sous-marins à des portées relativement courtes. Ils peuvent être utilisés pour le contrôle de véhicules à courte distance, l’amarrage, la manipulation, l’inspection ou le positionnement relatif. Les performances dépendent fortement de la clarté de l’eau, car les particules en suspension, la diffusion et l’absorption limitent la portée de fonctionnement optique.
Systèmes de suivi électromagnétiques et magnétiques sous-marins
Les techniques électromagnétiques et magnétiques permettent de détecter ou de localiser des cibles équipées de manière appropriée sans recourir à la propagation acoustique. Les systèmes électromagnétiques permettent d’assurer un positionnement relatif à l’aide de champs générés, tandis que les capteurs magnétiques peuvent détecter des sources ou des anomalies magnétiques. Leur portée pratique est généralement limitée par l’atténuation dans l’eau de mer, l’intensité du champ et la géométrie des capteurs, mais ils peuvent s’avérer précieux pour le suivi spécialisé à courte distance, l’amarrage, la détection d’objets enfouis et les opérations pour lesquelles les méthodes acoustiques ne sont pas adaptées.
Composants d’un système de suivi sous-marin
L’architecture d’un système de suivi acoustique sous-marin varie en fonction de la méthode de positionnement, mais plusieurs composants sont couramment intégrés dans les installations destinées à la défense, à la prospection et aux systèmes sans pilote.
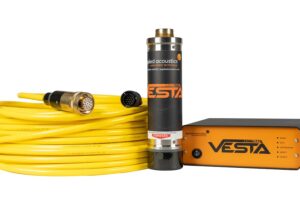
Balises de positionnement acoustiques robustes pour le suivi et le positionnement sous-marins par acoustique appliquée.
Transpondeurs et répondeurs acoustiques : les unités sous-marines reçoivent des interrogations ou des déclencheurs externes et transmettent des réponses acoustiques qui permettent aux équipements de suivi de calculer la distance, l’identité ou la position.
Émetteurs-récepteurs et interrogateurs : ces unités génèrent, transmettent, reçoivent et traitent les signaux acoustiques échangés avec les dispositifs de suivi sous-marins.
Réseaux d’hydrophones et de transducteurs : les éléments de détection acoustique captent les signaux entrants et, dans les systèmes USBL ou SBL, contribuent à déterminer la direction ou la position relative de la cible suivie.
Stations de référence en surface et sous-marines : des points de référence connus ou mesurés en continu établissent la géométrie de positionnement à partir de laquelle il est possible de calculer les déplacements d’un véhicule, d’un plongeur ou d’un équipement sous-marin.
Capteurs GNSS et capteurs de référence inertiels : les systèmes GNSS de surface, les capteurs de cap, les unités de référence de mouvement et les systèmes inertiels fournissent les informations de position et d’attitude nécessaires pour transformer les mesures acoustiques en coordonnées exploitables.
Unités de traitement et logiciels de suivi : les systèmes informatiques combinent les mesures des capteurs, appliquent des corrections d’étalonnage, de vitesse du son, de mouvement et d’environnement, affichent les trajectoires et transmettent les informations de position aux systèmes de mission ou de navigation.
Ensemble, ces éléments permettent de convertir les mesures acoustiques ou celles des capteurs brutes en données exploitables relatives à la position et au mouvement.
Principales applications des systèmes de suivi sous-marins
Suivi des véhicules sous-marins sans pilote
Le suivi et le positionnement des AUV permettent aux opérateurs de connaître l’emplacement du véhicule lors de missions où la navigation par satellite directe n’est pas disponible. Le suivi acoustique peut compléter la navigation inertielle embarquée et les mesures du log de vitesse Doppler (DVL), tandis qu’un système de suivi de ROV peut fournir un positionnement continu référencé par rapport à la surface lors de missions d’inspection, d’intervention, de lutte contre les mines ou de reconnaissance.
Suivi des plongeurs et des nageurs
Les opérations de plongée militaires et de sécurité publique peuvent recourir à des dispositifs de suivi sous-marins pour surveiller les plongeurs individuels ou les activités de transport des nageurs. Les informations de position peuvent améliorer la connaissance de la situation par l’équipe de surface, faciliter la coordination des missions et soutenir les procédures de sauvetage lorsque le personnel opère dans des conditions de faible visibilité, de forts courants ou dans des environnements sous-marins complexes.
Suivi des équipements et des charges utiles sous-marins
La surveillance des équipements sous-marins peut servir à localiser des capteurs déployés, des charges utiles, des ensembles d’équipements, des cibles d’entraînement ou d’autres systèmes sous-marins. Le suivi peut fournir la position lors du déploiement et de la récupération, ou permettre une surveillance à plus long terme lorsque les mouvements des équipements sous-marins doivent être détectés ou enregistrés.
Surveillance des infrastructures des fonds marins
Les technologies de suivi sous-marin peuvent faciliter l’inspection et la surveillance des câbles, des conduites, des infrastructures de communication, des réseaux de capteurs et d’autres installations posées sur les fonds marins. Le positionnement précis des véhicules permet de recouper les données sonar, optiques ou environnementales collectées avec l’emplacement précis des infrastructures et peut améliorer la reproductibilité lors des missions d’inspection ultérieures.
Surveillance et reconnaissance sous-marines
Le suivi sous-marin peut contribuer à la connaissance du domaine maritime en facilitant la localisation des véhicules amis, des capteurs déployés et des cibles sous-marines détectées. Dans les applications de suivi sous-marin anti-sous-marin, les informations issues de la détection acoustique et du suivi peuvent constituer un élément d’une architecture de capteurs plus large combinant sonar, navigation de la plateforme, communications et systèmes de commandement.
Technologies émergentes en matière de dispositifs de suivi sous-marin
Les progrès en matière d’autonomie, de détection distribuée et de navigation orientent les systèmes de suivi sous-marin vers des architectures davantage interconnectées et résilientes.
Suivi acoustique en réseau : des transpondeurs, des modems et des nœuds de référence distribués peuvent créer des réseaux de suivi sous-marin couvrant des zones plus étendues, capables de prendre en charge plusieurs véhicules ou des zones d’opération persistantes.
Fusion multicapteurs : les mesures acoustiques peuvent être combinées avec la navigation inertielle, la vitesse Doppler, la profondeur, le cap et les données environnementales afin de maintenir des estimations de position plus fiables lorsque des capteurs individuels sont défaillants ou temporairement indisponibles.
Systèmes de suivi à faible SWaP : des composants électroniques de suivi plus petits, plus légers et plus économes en énergie permettent de réduire les exigences en matière de taille, de poids et de consommation (SWaP) pour les AUV compacts, les plateformes jetables, les capteurs distribués et les véhicules à capacité de charge utile limitée.
Navigation résiliente : le suivi acoustique peut être intégré à des méthodes de navigation inertielles, relatives au terrain, optiques et autres méthodes alternatives afin de réduire la dépendance à l’égard d’une source de positionnement unique dans des environnements où l’accès au GNSS est bloqué ou contesté.
Ces avancées sont également importantes pour le suivi d’essaims d’AUV, où plusieurs plateformes autonomes peuvent avoir besoin de connaître leur propre position ainsi que la position relative des autres véhicules tout en opérant de manière coopérative.