Radarhöhenmesser sind auf Hochfrequenztechnik basierende Instrumente, die die Höhe eines Flugzeugs über dem Gelände oder dem Wasser messen und Daten zur Höhe über dem Boden (AGL) für die Navigation, die Flugsteuerung und den Landevorgang liefern. Diese Sensoren ermöglichen den Flug in geringer Höhe, die Überwachung des Sicherheitsabstands zum Gelände, die automatische Höhenhaltung sowie den geländefolgenden Flug.
In dieser Kategorie werden Hersteller von Radarhöhenmessern vorgestellt, die Kampfflugzeuge, taktische Hubschrauber, Transportflugzeuge und unbemannte Luftfahrzeuge (UAVs) ausstatten.
GPS-GNSS-Geräte zur Störungsunterdrückung, taktische Datenverbindungen, Telemetriesysteme, Ausrüstung für die elektronische Kriegsführung und Flugabbruchsysteme
Wenn Sie entwerfen, bauen oder liefern Radarhöhenmesser, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Überblick über Radarhöhenmesser für Militärflugzeuge und taktische Drohnen
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in Radarhöhenmesser
Radarhöhenmesser sind Hochfrequenzgeräte (HF), die den vertikalen Abstand zwischen einem Flugzeug und dem Gelände, dem Wasser oder einer anderen reflektierenden Oberfläche direkt unter ihm messen. Im Gegensatz zu barometrischen Höhenmessern, die die Höhe relativ zu einem atmosphärischen Referenzdruck bestimmen, ermitteln Radarhöhenmesser die Höhe über dem Bodenniveau (AGL), indem sie Funksignale in Richtung der Oberfläche senden und die zurückgesendeten Reflexionen analysieren. Damit unterstützen sie die Navigation in niedrigen Flughöhen, die Überwachung des Geländesicherheitsabstands, die Flugsteuerung sowie Landevorgänge.
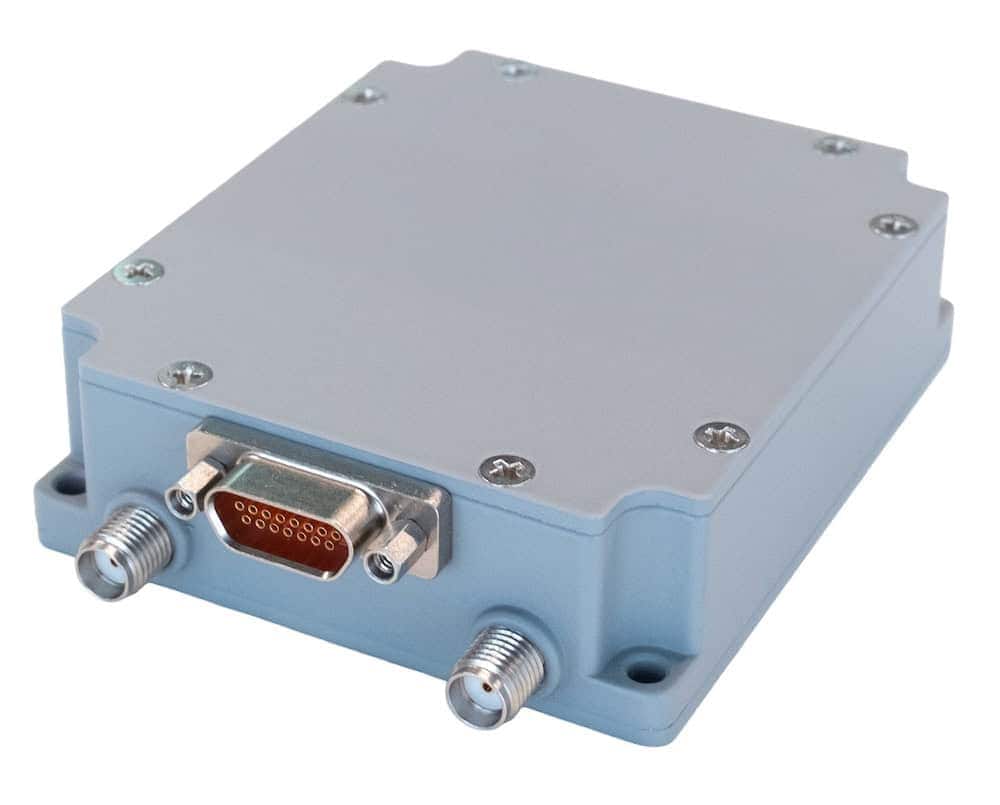
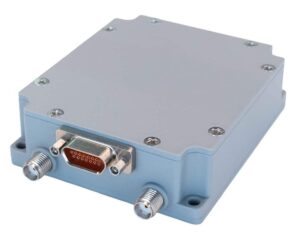
Radarhöhenmesser von TUALCOM
Militärische Radarhöhenmesser kommen in Kampfflugzeugen, taktischen Hubschraubern, Transportflugzeugen und unbemannten Luftfahrzeugen (UAVs) zum Einsatz, wobei Systeme für unterschiedliche Höhenbereiche, Genauigkeitsanforderungen und Einschränkungen bei der Integration in das Flugzeug verfügbar sind. Zu den gängigen Konfigurationen zählen frequenzmodulierte Dauerstrich- (FMCW), gepulste, digitale, kompakte und integrierte Radarhöhenmesser, wobei die zugrunde liegende Entfernungsmessarchitektur entsprechend den Anforderungen der Plattform und des Einsatzes ausgewählt wird.
Arten von Radarhöhenmessern
Radarhöhenmesser nutzen verschiedene Signalübertragungs- und -verarbeitungsverfahren, um die Höhe des Flugzeugs über der darunterliegenden Oberfläche zu bestimmen. Ein typisches System besteht aus einem Sender, Sende- und Empfangsantennen, einem Empfänger sowie einer Signalverarbeitungselektronik, die das reflektierte Signal analysiert, um die Entfernung zu berechnen und Höhendaten an Cockpit-Anzeigen, Flugsteuerungen und andere Avionikgeräte zu liefern.
Typ des Radarhöhenmessers
Messprinzip
Wesentliche Merkmale
Militärische Anwendungen
FMCW-Radarhöhenmesser
Misst die Frequenzdifferenz zwischen gesendeten und reflektierten frequenzmodulierten Signalen
Kontinuierliche Messung, hohe Entfernungsauflösung und häufige Aktualisierungen
Militärflugzeuge, Hubschrauber und UAVs
Impulsradar-Höhenmesser
Messen die Hin- und Rücklaufzeit der ausgesendeten Radarimpulse
Laufzeitmessung und konfigurierbare Impulscharakteristiken
Spezialflugzeuge und Anwendungen mit erweiterter Reichweite
Digitale Radarhöhenmesser
Nutzen digitale Signalverarbeitung mit FMCW- oder gepulsten Entfernungsmessverfahren
Digitale Filterung, Diagnose und konfigurierbare Datenausgänge
Moderne militärische Avionik und autonome Plattformen
Kompakte Radarhöhenmesser für UAVs
Verwenden in der Regel miniaturisierte FMCW- oder andere Kurzstrecken-Radararchitekturen
Geringe Abmessungen, geringes Gewicht und geringer Stromverbrauch
Verwendet Radar-Entfernungsmessarchitekturen, die für größere Messentfernungen ausgelegt sind
Erweiterter Höhenbereich mit anwendungsspezifischen Anforderungen an Antenne und Signalverarbeitung
Spezialisierte luftgestützte und in großer Höhe eingesetzte Plattformen
Kernfunktionen von Radarhöhenmessgeräten
Echtzeitmessung der Höhe über dem Boden
Radarhöhenmesser ermitteln die Flughöhe eines Flugzeugs durch die Analyse der Laufzeit- oder Frequenzcharakteristika von Funksignalen, die von der darunter liegenden Oberfläche reflektiert werden. Die Auswerteelektronik wandelt diese Messwerte in Höhenangaben um, die für Cockpit-Anzeigen, Avionik und Flugsteuerungen ausgegeben werden. Die Messgenauigkeit hängt von Faktoren wie der Fluglage des Flugzeugs, den Antenneneigenschaften, der Geländegestalt, der Oberflächenreflektivität und den Signalbedingungen ab.
Unterstützung beim Tiefflug
Radarhöhenmessungen liefern kontinuierlich Informationen über die Höhe eines Flugzeugs über der darunterliegenden Oberfläche und ergänzen dabei barometrische und andere Höhenreferenzen während des Flugs in geringer Höhe. Diese Messungen helfen Piloten und Flugsteuerungssystemen dabei, den vertikalen Abstand zum Gelände oder zum Wasser im Blick zu behalten, insbesondere dort, wo sich die Geländehöhe erheblich ändert oder herkömmliche Höhenreferenzen den Abstand zur Oberfläche nicht direkt anzeigen.
Überwachung des Geländesicherheitsabstands und Höhenwarnungen
Radarhöhenmesser liefern vertikale Abstandsmessungen für Systeme zur Überwachung des Geländesicherheitsabstands, zur Bodenannäherungswarnung und zur Höhenwarnung. Bei Integration in kompatible Avionik können Radarhöhenmessdaten Warnungen auslösen, wenn sich ein Flugzeug vordefinierten Höhenschwellenwerten oder potenziell unsicheren Bedingungen nähert. Nach unten gerichtete Radarhöhenmesser können jedoch ansteigendes Gelände oder Hindernisse vor dem Flugzeug nicht eigenständig erkennen, sodass zusätzliche Sensoren oder Geländedaten für vorausschauende Warnfunktionen erforderlich sind.
Automatische Höhenhaltung
Radarhöhenmesser liefern Höhenrückmeldungen an kompatible Autopiloten und Flugsteuerungssysteme, wodurch Flugzeuge und UAVs eine festgelegte Höhe relativ zur darunterliegenden Oberfläche beibehalten können. Flugsteuerungen nutzen diese Messwerte, um vertikale Steuerbefehle anzupassen und Änderungen der Geländehöhe auszugleichen. Die Leistungsfähigkeit hängt von der Aktualisierungsrate der Sensoren, der Messstabilität, den Geländeeigenschaften und den Reaktionsfähigkeiten des Steuerungssystems des Luftfahrzeugs ab.
Höhenmessung bei Anflug und Landung
Während des Anflugs und der Landung liefern Radarhöhenmesser direkte Höhenmessungen in Bodennähe, wo genaue Informationen relativ zur Oberfläche zunehmend an Bedeutung gewinnen. Entsprechend ausgerüstete Flugzeuge können diese Messwerte zur Unterstützung automatisierter Landefunktionen, Höhenansagen, der Flare-Steuerung, Funktionen zur Entscheidungshöhe sowie anderer Vorgänge in der Landephase nutzen. Die von Radarhöhenmessern gelieferten Daten ergänzen andere Navigations- und Leitsignale, die zur Steuerung der letzten Phasen des Sinkflugs verwendet werden.
Unterstützung der vertikalen Navigation und Flugsteuerung
Radarhöhenmessungen können mit inertialen, barometrischen und satellitengestützten Navigationsdaten kombiniert werden, um die Schätzung des vertikalen Zustands und die Flugsteuerung zu unterstützen. Integrierte Navigationssysteme nutzen diese sich ergänzenden Messungen, um die Konsistenz der Höheninformationen zu verbessern, Einschränkungen einzelner Sensoren auszugleichen und Eingaben für automatisierte Steuerungsfunktionen bereitzustellen. Sensor-Fusionsarchitekturen können Radarhöhenangaben zudem zur Unterstützung der geländebezogenen Positionierung und Navigation nutzen, wenn externe Positionsdaten nur begrenzt verfügbar sind.
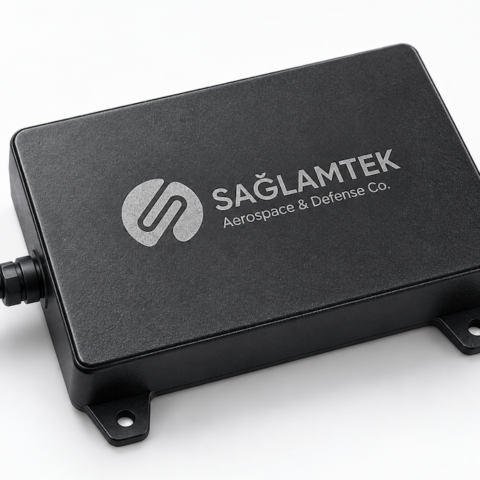
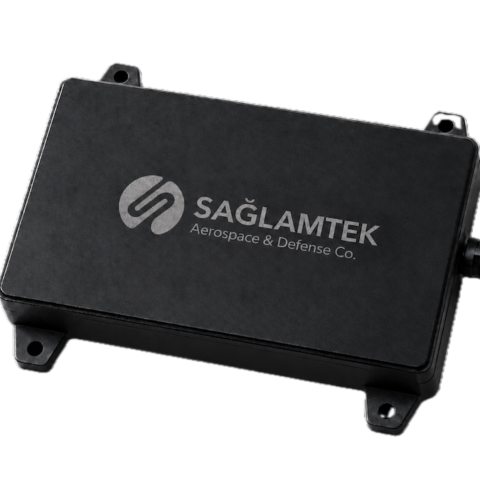
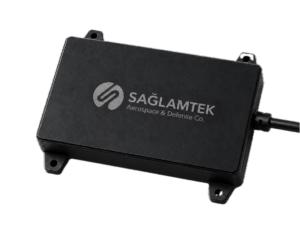
BORADAR-100 FMCW-Radarhöhenmesser für UAVs von SAGLAMTEK
Radarhöhenmesser im Vergleich zu anderen Technologien zur Höhenmessung
Flugzeugnavigationssysteme nutzen verschiedene Technologien zur Bestimmung der Höhe, des Höhenabstands oder der Entfernung zu umgebenden Oberflächen, wobei jede Technologie eine andere Referenzgrundlage verwendet. Radarhöhenmesser zeichnen sich dadurch aus, dass sie die Entfernung zur reflektierenden Oberfläche unterhalb des Flugzeugs direkt messen, anstatt die Höhe relativ zu einer atmosphärischen, satellitengestützten oder festen geografischen Referenz zu bestimmen.
Barometrische Höhenmesser: Schätzen die Höhe anhand des Luftdrucks relativ zu einer ausgewählten Referenz, anstatt den Abstand über dem Gelände oder der darunter liegenden Oberfläche direkt zu messen.
Laserhöhenmesser: Messen die Entfernung mithilfe von reflektiertem Laserlicht und können präzise Entfernungsmessungen liefern, wobei die Leistung jedoch durch Nebel, Niederschlag, Sichtbehinderungen oder andere Bedingungen, die die optische Ausbreitung beeinträchtigen, eingeschränkt sein kann.
LiDAR -Entfernungsmesser: Verwenden laserbasierte Entfernungsmessung zur Bestimmung von Abständen zu Oberflächen und Objekten; ihre Abtastkonfigurationen liefern detailliertere räumliche Informationen als ein herkömmlicher, nach unten gerichteter Radarhöhenmesser.
GNSS-Höhenmessungen: Ermitteln die Position und Höhe des Luftfahrzeugs anhand von Satellitennavigationssignalen und liefern damit eine geometrische Höhenreferenz anstelle des direkten Abstands über dem darunterliegenden Gelände.
Funknavigationssysteme: Sie liefern Positions-, Leit- oder Anfluginformationen mithilfe von Funksignalen, messen jedoch nicht zwangsläufig den vertikalen Abstand zwischen dem Flugzeug und dem Boden.
Integrierte Navigationsarchitekturen können Radarhöhenmesser mit barometrischen Sensoren, Trägheitsnavigationssystemen (INS) und GNSS-Empfängern kombinieren, sodass jede Quelle ergänzende vertikale Informationen liefert und zur Verbesserung der allgemeinen Navigationsausfallsicherheit beiträgt.
Militärische Normen und Qualifikationsanforderungen
Militärische Radarhöhenmesser können je nach Flugzeug, Einbau, Beschaffungsprogramm und geltenden Lufttüchtigkeits- oder Zertifizierungskriterien Anforderungen hinsichtlich Umweltbedingungen, Elektrik, Elektromagnetismus und Systemsicherheit unterliegen.
MIL-STD-810: Legt umwelttechnische und labortechnische Prüfverfahren fest, die sich auf Temperatur, Vibration, Stoßbelastung, Feuchtigkeit und andere Betriebsbedingungen beziehen, die sich auf luftgestützte Radargeräte auswirken können.
MIL-STD-461: Legt Anforderungen hinsichtlich elektromagnetischer Störungen (EMI) fest, die die Emissionen und die Störanfälligkeit für die betreffenden militärischen Geräte und Subsysteme regeln.
MIL-STD-704: Definiert die Eigenschaften der elektrischen Stromversorgung in Flugzeugen, die für die Kompatibilität und den Betrieb der eingebauten Bordausrüstung relevant sind.
RTCA DO-160: Legt Umwelt- und elektromagnetische Prüfverfahren für Bordausrüstung fest, einschließlich entsprechender Bewertungen der Hochfrequenzempfindlichkeit.
RTCA DO-178C: Enthält Leitlinien zur Qualitätssicherung bei der Softwareentwicklung für luftgestützte Systeme, sofern dies im Rahmen des jeweiligen Zertifizierungs-, Qualifizierungs- oder Lufttüchtigkeitsverfahrens erforderlich ist.
RTCA DO-254: Enthält Leitlinien zur Konstruktionssicherung für elektronische Hardware an Bord von Flugzeugen, sofern diese für die Ausrüstung und die Zertifizierungsgrundlage relevant sind.
Die elektromagnetische Verträglichkeit ist von besonderer Bedeutung, da herkömmliche Radarhöhenmesser in Flugzeugen üblicherweise im Frequenzband von 4,2–4,4 GHz arbeiten. Der Einsatz von 5G-Mobilfunknetzen im benachbarten Frequenzband hat Bedenken hinsichtlich möglicher Interferenzen mit Radarhöhenmesser-Empfängern aufkommen lassen, insbesondere dort, wo starke Signale die Empfängerleistung beeinträchtigen. Die 5G-Kompatibilität von Radarhöhenmessern hängt von Faktoren wie der Empfängerfilterung, der Störempfindlichkeit, den Antenneneigenschaften, den Einbaubedingungen und der umgebenden HF-Umgebung ab.
Neueste Entwicklungen in der Radarhöhenmesser-Technologie
Entwicklungen in den Bereichen Radarelektronik, eingebettete Datenverarbeitung und autonome Navigation beeinflussen die Konstruktion militärischer Radarhöhenmesser, wobei der Schwerpunkt zunehmend auf Miniaturisierung, flexibler Datenverarbeitung, Störfestigkeit und der Integration mit anderen Navigationssensoren liegt.
Miniaturisierte Radarhöhenmesser: Kleinere HF-Komponenten und hochintegrierte Elektronik ermöglichen kompakte Radarhöhenmesser für Drohnen, darunter Miniatur-Radarhöhenmesser-Module, die für Plattformen mit strengen Größen-, Gewichts- und Leistungsbeschränkungen konzipiert sind.
Softwaredefinierte Radararchitekturen: Konfigurierbare digitale Signalverarbeitung bietet größere Flexibilität bei der Signalanalyse, Filterung, Diagnose und anderen Radarfunktionen und ermöglicht gleichzeitig die Anpassung des Systemverhaltens durch Software oder programmierbare Logik.
Multisensor-Navigation: Radarhöhenmessungen lassen sich mit Trägheitsnavigation, GNSS, barometrischer Messtechnik und anderen bordseitigen Sensoren kombinieren, um unter wechselnden Betriebsbedingungen eine robustere vertikale Navigation zu gewährleisten.
Störungsresistente Konstruktionen: Verbesserte Empfängerfilterung, Signalverarbeitung und Maßnahmen zur elektromagnetischen Verträglichkeit können die Anfälligkeit gegenüber Störungen durch Übertragungen in benachbarten Frequenzbändern und anderen HF-Quellen verringern.
Zusammen unterstützen diese Entwicklungen die Integration von Radarhöhenmessgeräten in immer kompaktere Militärflugzeuge und autonome Systeme und erfüllen gleichzeitig die hohen Anforderungen an Messleistung, Zuverlässigkeit, Navigationsintegration und elektromagnetische Verträglichkeit.