Os sistemas de posicionamento subaquático proporcionam navegação, localização e rastreio a submarinos, UUVs, ROVs, mergulhadores, sensores e outros meios submersos que operam fora da área de cobertura fiável do GNSS. Estes sistemas podem combinar tecnologias de posicionamento acústico, tais como USBL, SBL e LBL, com navegação inercial, medições DVL, deteção de profundidade e navegação assistida pelo terreno ou por pontos de referência.
Esta página apresenta fornecedores de sistemas de posicionamento subaquático para contramedidas contra minas, guerra antissubmarina, ISR, levantamento do leito marinho, recuperação de ativos e operações navais não tripuladas.
Se você projeta, constrói ou fornece Sistemas de posicionamento subaquático, Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
Visão geral dos sistemas de posicionamento subaquático para operações navais
Visão geral por
William Mackenzie
Atualizado:
Introdução aos sistemas de posicionamento subaquático
Os sistemas de posicionamento subaquático proporcionam capacidades de navegação, localização e rastreamento em ambientes onde os sinais GNSS convencionais não conseguem penetrar eficazmente. São utilizados para determinar a posição de submarinos, veículos subaquáticos não tripulados (UUVs), veículos operados remotamente (ROVs), mergulhadores, sensores e outros recursos submersos em relação a uma embarcação, a uma referência no leito marinho, a coordenadas geográficas ou a uma plataforma vizinha.
Um sistema moderno de posicionamento marítimo pode combinar posicionamento acústico, navegação inercial, medição de velocidade, deteção de profundidade, referências ambientais e determinações periódicas de posição derivadas da superfície. Os utilizadores do setor da defesa integram frequentemente várias destas tecnologias através da fusão de sensores, a fim de manter um posicionamento naval preciso, reduzindo simultaneamente a dependência de qualquer fonte única de navegação.
Principais tipos de sistemas de posicionamento submarino
Sistemas Acústicos de Posicionamento Subaquático
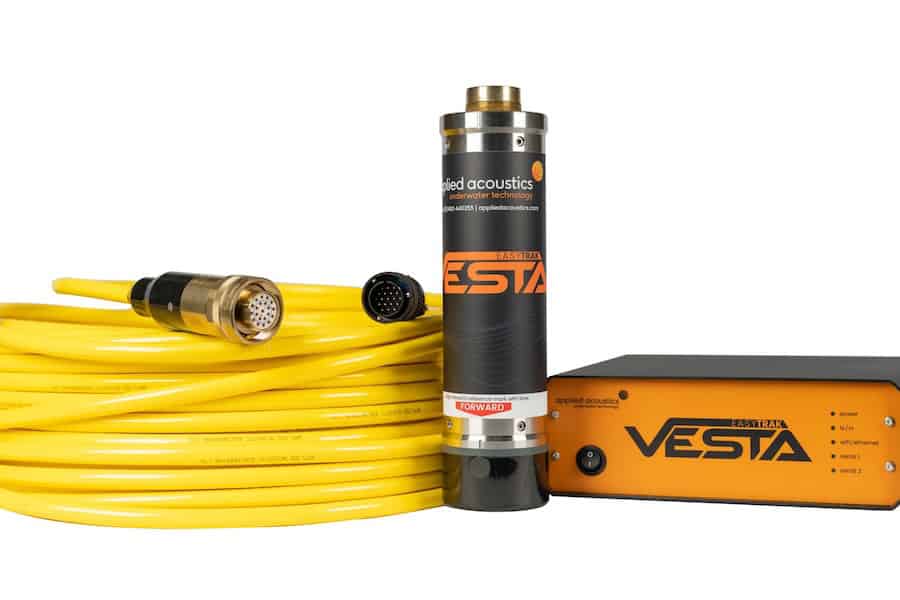
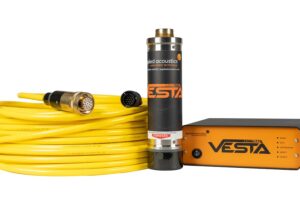
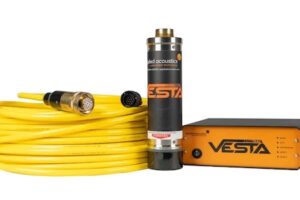
Sistemas Easytrak de Linha de Base Ultra Curta da Applied Acoustics.
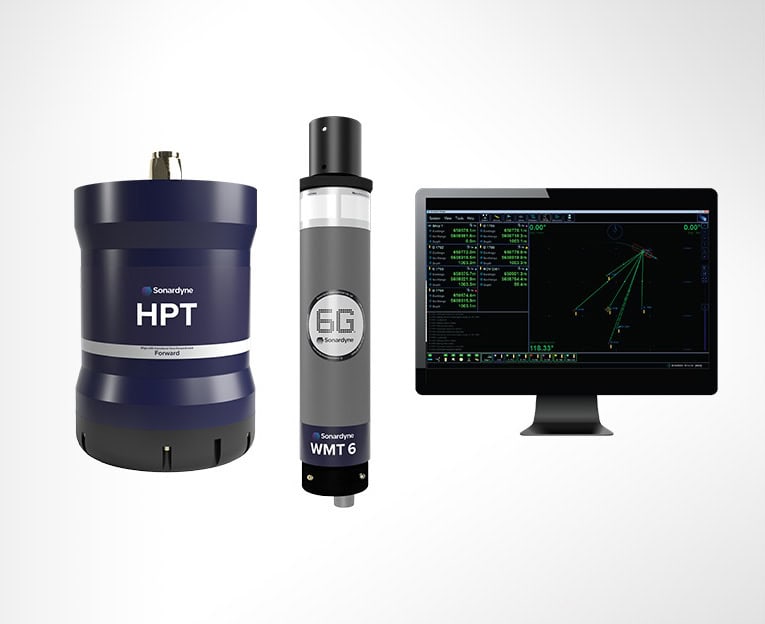
Um sistema de posicionamento acústico determina a distância e, dependendo da sua arquitetura, o rumo entre transdutores subaquáticos, balizas acústicas ou transponders. Os sistemas acústicos de posicionamento subaquático mais comuns incluem o de Linha de Base Ultra-Curta (USBL), o de Linha de Base Curta (SBL), o de Linha de Base Longa (LBL), o USBL invertido e o posicionamento acústico GNSS. O sistema USBL permite o rastreio, em relação à embarcação, de veículos subaquáticos, mergulhadores e outros recursos, enquanto o LBL utiliza referências separadas no leito marinho para criar uma rede de posicionamento local com geometria favorável para um posicionamento submarino preciso. Os sistemas acústicos também podem fornecer referências de posição para embarcações de superfície devidamente equipadas. A precisão é influenciada por fatores que incluem a geometria da matriz, o tempo de propagação do som, a variação da velocidade do som, a propagação por múltiplos caminhos e a qualidade dos dados de posição e atitude da embarcação.
Sistemas de Posicionamento Inercial
Um sistema de posicionamento inercial estima o movimento da plataforma sem depender continuamente de sinais externos. Os Sistemas de Navegação Inercial (INS) combinam medições de dispositivos como giroscópios e acelerómetros para calcular a atitude, a velocidade e a posição. As Unidades de Medição Inercial (IMUs) fornecem as medições de movimento subjacentes, enquanto os Sistemas de Referência de Atitude e Rumo (AHRS) podem fornecer informações estabilizadas de rotação, inclinação e rumo para navegação e alinhamento de sensores. Uma vez que o erro de posição inercial se acumula ao longo do tempo, recorre-se frequentemente a auxílios externos para limitar o desvio.
Sistemas de Posicionamento por Navegação Estimada
A navegação por estimativa propaga uma posição conhecida utilizando a velocidade, o rumo e a profundidade medidos. Os registadores de velocidade Doppler (DVL) podem medir o movimento em relação ao leito marinho através do rastreio do fundo ou, quando o bloqueio do fundo não estiver disponível, estimar a velocidade em relação à água circundante. Os sensores de pressão fornecem informações de profundidade, enquanto os sensores magnéticos de rumo podem fornecer uma referência de orientação adicional. Combinadas com a navegação inercial, estas medições podem limitar substancialmente o desvio de posição acumulado, embora as medições de rastreio da água possam ser afetadas pelas correntes.
Posicionamento auxiliado por terreno, sonar e características
Os métodos auxiliados por características estimam a posição através da comparação de informações ambientais detetadas com características conhecidas ou previamente mapeadas. As técnicas incluem a navegação relativa ao terreno, a correspondência batimétrica, a localização baseada em sonar, a localização e mapeamento simultâneos, a localização ótica ou visual-inercial e a navegação baseada na magnetização ou na gravidade. Estas abordagens podem complementar os sistemas convencionais de posicionamento submarino nos casos em que a infraestrutura acústica não está disponível ou não é desejável, embora a sua eficácia dependa das características ambientais, do desempenho dos sensores e da qualidade dos dados de referência disponíveis.
Principais aplicações dos sistemas de posicionamento subaquático em operações navais
Contramedidas contra minas e guerra antissubmarina
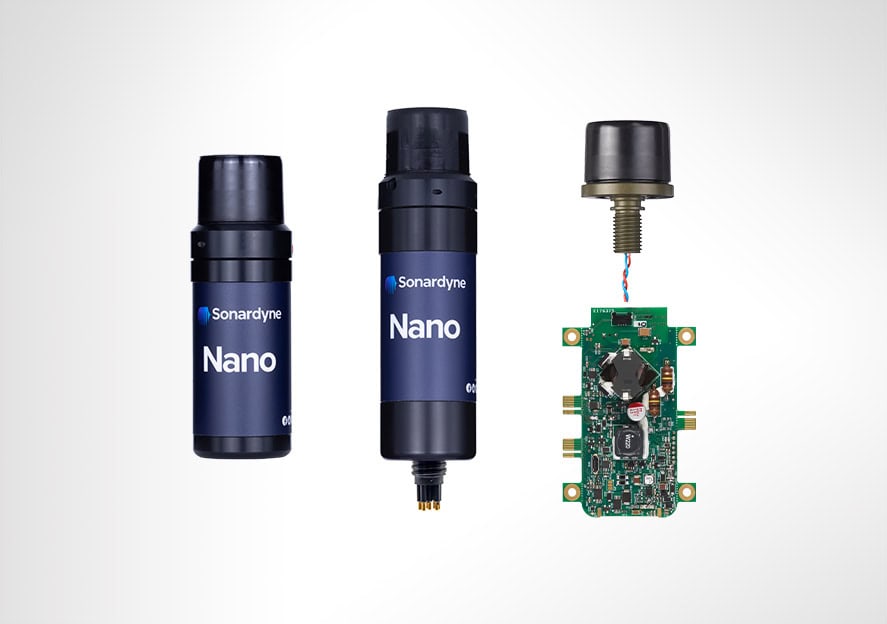
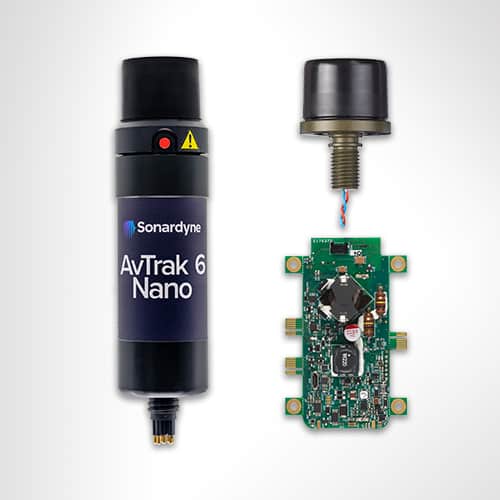
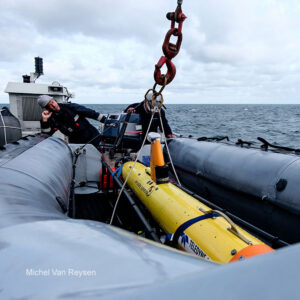
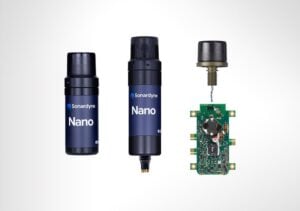
Nano, um transponder USBL compacto para rastreio subaquático e posicionamento submarino, da Forcys
As missões de contramedidas contra minas (MCM) e de eliminação de engenhos explosivos (EOD) exigem um posicionamento fiável, para que os contactos de sonar, as trajetórias de busca e os objetos investigados possam ser associados a localizações precisas. Os sistemas autónomos e operados remotamente podem combinar navegação inercial, medições DVL, informações de profundidade e sistemas de posicionamento acústico. Nas operações de guerra antissubmarina, o posicionamento pode apoiar a implantação, o rastreio e a georreferência de sensores subaquáticos e outros recursos, de modo a que as suas localizações continuem a ser representadas com precisão no contexto tático mais alargado.
ISR e Levantamento do Fundo Marinho
As missões de Inteligência, Vigilância e Reconhecimento (ISR) podem exigir que os veículos subaquáticos sigam trajetórias controladas, ao mesmo tempo que georreferenciam com precisão dados de sonar, imagens, medições magnéticas ou outros dados de sensores. O posicionamento submarino de alta qualidade é especialmente importante quando é necessário correlacionar passagens de missão distintas. A fusão de sensores pode ajudar a preservar a continuidade da navegação quando as medições acústicas ou ambientais individuais se tornam intermitentes ou indisponíveis.
Segurança de portos e docas
Os portos apresentam condições difíceis para o posicionamento subaquático, uma vez que as estruturas, o tráfego de embarcações, as águas pouco profundas e as reflexões acústicas podem complicar a propagação do sinal. A tecnologia de posicionamento pode apoiar UUVs de patrulha, ROVs de inspeção, localização de mergulhadores e sensores do fundo marinho em torno de instalações marítimas críticas. O posicionamento acústico de curto alcance e o apoio inercial podem ser combinados nos casos em que a geometria complexa limita a dependência de uma única fonte de medição.
Rastreio e recuperação de ativos
Os sistemas de posicionamento subaquático são utilizados para rastrear veículos, sensores, equipamentos e outros ativos submarinos durante operações de rotina, bem como em missões de busca e recuperação. As operações de busca e recuperação exigem a localização precisa de veículos, alvos e contactos previamente detetados. Um sistema de posicionamento de ROV pode combinar a medição de distância acústica com dados de posição e atitude da embarcação para estimar a localização submarina do veículo. Balizas localizadoras subaquáticas independentes podem auxiliar no rastreio e na recuperação de ativos, embora uma baliza localizadora subaquática seja normalmente concebida para emitir um sinal acústico reconhecível após a ativação, em vez de fornecer uma solução de navegação completa.
Monitorização de infraestruturas subaquáticas
O posicionamento subaquático permite que as plataformas de inspeção associem observações a localizações específicas em cabos, condutas, instalações no leito marinho, amarrações e outras infraestruturas críticas. O posicionamento repetível é valioso nos casos em que os operadores têm de comparar inspeções ao longo do tempo. O posicionamento acústico do ROV também pode ajudar as equipas de superfície a manterem-se a par da localização do veículo quando a referência visual é limitada ou quando o veículo está a operar em torno de estruturas complexas.
Posicionamento de mergulhadores e nadadores
Os mergulhadores militares e os nadadores de combate podem utilizar equipamento de navegação compacto — acústico, inercial, magnético e baseado na profundidade — para se orientarem debaixo de água. As equipas de superfície também podem localizar mergulhadores através do posicionamento acústico, sempre que a missão permita transmissões ativas. Um sinalizador acústico subaquático transportado por um mergulhador ou fixado ao equipamento pode servir de referência para operações de localização, recuperação ou encontro.
Navegação de sistemas navais não tripulados
Os sistemas navais não tripulados requerem uma navegação e um posicionamento fiáveis, adequados às suas limitações de autonomia, profundidade e carga útil. Um Veículo Subaquático Autónomo (AUV) pode depender fortemente da navegação inercial e do auxílio do DVL, com correções periódicas de origem acústica ou derivadas da superfície. Um sistema de posicionamento de ROV é frequentemente referenciado em relação à sua embarcação de apoio. As plataformas autónomas de maiores dimensões podem combinar várias fontes de navegação para apoiar operações de longa duração, limitar o erro de navegação acumulado, manter as rotas planeadas e permitir uma recuperação controlada.
Considerações sobre normas e qualificação
As aquisições navais aplicam normalmente requisitos de acordo com o equipamento, a plataforma de suporte, o ambiente operacional, as interfaces e a missão. As considerações relevantes podem incluir:
Qualificação ambiental: a norma MIL-STD-810 fornece um quadro de referência para adaptar a engenharia ambiental e os ensaios laboratoriais ao ambiente de serviço previsto.
Compatibilidade eletromagnética: A norma MIL-STD-461 estabelece requisitos de emissão e suscetibilidade a interferências eletromagnéticas (EMI) para o equipamento e subsistemas de defesa dos EUA aplicáveis.
Interoperabilidade acústica: Nos casos em que o posicionamento está integrado com comunicações digitais subaquáticas, a norma NATO STANAG 4748, vulgarmente conhecida como JANUS, pode ser relevante para as comunicações acústicas interoperáveis.
Pressão e vedação: As caixas, os conectores, os transdutores e os balizas acústicas subaquáticas devem ser qualificados para a profundidade, os ciclos de pressão, a temperatura, a exposição à corrosão e a duração da implantação a que se destinam.
Interfaces de navegação: Os dados relativos à posição, velocidade, rumo, profundidade, temporização, sistemas de referência e qualidade devem ser transferidos de forma fiável entre computadores de navegação, sistemas de missão, sensores e equipamento de comando e controlo.
Requisitos relativos às balizas: Os requisitos relativos às balizas de localização subaquáticas devem ser tratados separadamente dos requisitos relativos aos transponders de posicionamento. O som das balizas de localização subaquáticas destina-se, em geral, a auxiliar a deteção acústica e a recuperação, em vez de fornecer o posicionamento completo do veículo.
A qualificação deve, por conseguinte, basear-se no ambiente operacional completo e na arquitetura do sistema, em vez de se basear apenas na precisão de posicionamento.
Desenvolvimentos emergentes no posicionamento subaquático
O desenvolvimento centra-se cada vez mais na manutenção de estimativas de posição úteis para plataformas autónomas, reduzindo simultaneamente a infraestrutura externa e a dependência de transmissões acústicas ativas. As áreas importantes incluem:
Navegação avançada relativa ao terreno: mapas melhorados do leito marinho, processamento de sonar e estimativa a bordo podem permitir que os veículos utilizem as características do terreno como referências de navegação.
Implantação e calibração autónomas de balizas:as plataformas não tripuladas podem implantar, inspecionar e gerir redes de balizas acústicas com menor intervenção de embarcações de superfície.
Navegação utilizando sinais de oportunidade: A investigação está a explorar formas de extrair informação de navegação útil a partir de sinais ambientais, acústicos, magnéticos e outros sinais disponíveis que não foram implementados exclusivamente para fins de posicionamento.
Maior integração entre comunicações e posicionamento: as comunicações acústicas, a medição de distâncias, a sincronização temporal e a navegação cooperativa podem, cada vez mais, partilhar hardware e informações entre redes de plataformas subaquáticas e de superfície.
Estes desenvolvimentos estão a alargar o papel dos sistemas de posicionamento acústico subaquático, passando de equipamento de localização autónomo para arquiteturas de navegação integradas que suportam operações navais mais autónomas e distribuídas.