Les systèmes de positionnement USBL permettent le suivi et la localisation acoustiques des véhicules sous-marins, des plongeurs, des capteurs et d’autres équipements sous-marins opérant hors de la zone de couverture du GNSS. Ces systèmes utilisent un réseau compact de transducteurs pour déterminer la distance et la direction de la cible, grâce à des données de navigation en surface, de cap, d’assiette et de mouvement permettant de géoréférencer les positions sous-marines.
Cette page présente des fournisseurs de systèmes de positionnement USBL destinés au suivi des AUV et des ROV, à la lutte contre les mines, à la supervision des plongeurs, au déploiement d’équipements sous-marins et aux champs de tir d’entraînement instrumentés.
Si vous concevez, construisez ou fournissez Systèmes USBL, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Présentation générale des systèmes de positionnement USBL destinés aux applications militaires et navales
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux systèmes de positionnement à base ultra-courte (USBL)
Les systèmes de positionnement à base ultra-courte (USBL) permettent le suivi et le positionnement acoustiques des véhicules sous-marins, des plongeurs, des capteurs et d’autres équipements sous-marins. Un système de positionnement acoustique USBL classique mesure généralement la distance oblique à partir du temps de propagation acoustique et la direction à partir des différences de phase ou de temps entre des transducteurs très rapprochés, ce qui permet aux opérateurs de déterminer la position d’une cible par rapport à un émetteur-récepteur installé en surface et au navire hôte. Les configurations USBL inversées peuvent, quant à elles, placer le réseau de réception sur la plate-forme sous-marine.
Dans le cadre des opérations de défense et navales, le positionnement USBL offre un moyen pratique de maintenir la connaissance de la situation des moyens opérant dans des zones où les signaux du Système mondial de navigation par satellite (GNSS) ne peuvent pas pénétrer. Les systèmes USBL modernes peuvent combiner des mesures acoustiques avec des données GNSS, de cap, d’assiette et de mouvement afin de générer des positions sous-marines géoréférencées. Un système de positionnement USBL peut prendre en charge les véhicules télécommandés (ROV), les véhicules sous-marins autonomes (AUV), les plongeurs, les équipements de levé, les cibles d’entraînement et les systèmes déployables sur les fonds marins.
Applications du positionnement USBL dans les domaines de la défense et de la marine
Opérations de lutte contre les mines
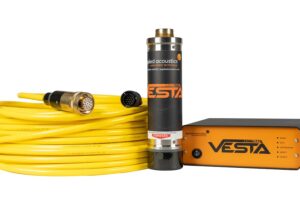
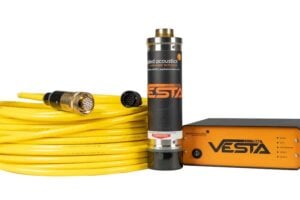
Systèmes Easytrak à très courte base (USBL), suivi USBL, par Applied Acoustics
Les missions de lutte contre les mines peuvent recourir au suivi USBL pour surveiller les véhicules sous-marins sans pilote (UUV), les ROV, les systèmes remorqués et autres moyens sous-marins impliqués dans les activités de détection, de classification, d’identification et de neutralisation. Un positionnement relatif précis aide les opérateurs à établir une corrélation entre la position des véhicules ou des capteurs et les caractéristiques cartographiées des fonds marins, tout en conservant une bonne connaissance de la situation opérationnelle.
Levés hydrographiques et sécurité des infrastructures
Les systèmes de levé USBL peuvent fournir des références de position aux capteurs et véhicules sous-marins effectuant des tâches d’hydrographie, de bathymétrie et d’inspection des infrastructures. Ils s’avèrent particulièrement utiles pour positionner un ROV ou un AUV à proximité de ports, de pipelines, de câbles, de mouillages et d’autres infrastructures sous-marines, lorsque les positions de surface dérivées du GNSS doivent être transmises par voie acoustique à un équipement immergé.
Suivi des navires sans équipage et des plongeurs
Un système de suivi USBL permet de localiser des véhicules sous-marins et des plongeurs équipés par rapport à un navire de surface ou à un véhicule de surface sans pilote (USV). Les configurations USBL pour ROV et AUV sont couramment utilisées pour maintenir la connaissance de la position pendant les missions sous-marines, tandis que le suivi USBL des plongeurs peut faciliter la supervision, la coordination et la récupération lors d’opérations de plongée militaire et d’ingénierie sous-marine.
Déploiement et récupération d’équipements sous-marins
Les forces navales peuvent utiliser le positionnement USBL pour guider le déploiement, le déplacement, l’inspection et la récupération d’équipements posés sur les fonds marins. Une balise ou un transpondeur USBL fixé à une charge utile permet de surveiller sa position pendant la mise à l’eau et après le déploiement, aidant ainsi les équipages à placer des capteurs, des équipements de communication, des dispositifs d’entraînement et d’autres équipements sous-marins à des emplacements désignés.
Opérations de tir et d’entraînement sous-marines
Les systèmes de positionnement sous-marin USBL peuvent prendre en charge les champs de tir instrumentés et les zones d’entraînement en suivant les équipements sous-marins participants. Cette technologie peut fournir une référence spatiale commune pour les véhicules, les cibles et d’autres objets instrumentés, facilitant ainsi la reconstitution des missions et l’évaluation des mouvements sous-marins.
Principaux composants d’un système USBL
Un système USBL complet associe du matériel acoustique à des capteurs de navigation de surface et à un logiciel de traitement. La configuration dépend de la portée requise, de la plate-forme, de l’environnement et de la précision de positionnement.
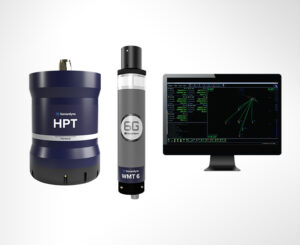
Ranger 2 USBL de Forcys
Émetteur-récepteur de surface ou monté sur navire : L’émetteur-récepteur USBL contient le réseau de transducteurs acoustiques utilisé pour transmettre et recevoir des signaux et déterminer la direction de la cible ; les options d’installation comprennent le montage sur la coque et le déploiement à partir d’un mât USBL.
Transpondeurs et répondeurs sous-marins : un transpondeur USBL répond généralement à une interrogation acoustique, ce qui permet la télémétrie et le suivi bidirectionnels. Un répondeur peut être déclenché via une interface électrique ou de communication distincte, tandis que le suivi d’une balise ou d’un pinger USBL dépend de la synchronisation et de la configuration du système.
Logiciels de traitement acoustique et de positionnement : Les composants électroniques de traitement et les logiciels calculent la distance et la direction à partir des mesures acoustiques USBL et les combinent avec les informations provenant d’autres capteurs de navigation.
Systèmes de positionnement GNSS : un récepteur GNSS de surface fournit la position géographique du navire ou de la plate-forme hôte, ce qui permet de convertir les mesures sous-marines relatives en coordonnées géoréférencées.
Capteurs de cap, d’assiette et de mouvement : les mesures de cap, de tangage, de roulis et de mouvement sont utilisées pour compenser l’orientation et les déplacements du navire. Leur alignement, leur latence et leur relation avec l’émetteur-récepteur USBL influent directement sur la position sous-marine obtenue.
Ensemble, ces éléments permettent à un système à base ultra-courte de transformer les mesures acoustiques de distance et de direction en informations utiles pour la navigation et le suivi.
Comparaison avec d’autres systèmes de positionnement et de navigation sous-marins
Base longue (LBL)
Dans une comparaison entre l’USBL et le LBL, la distinction la plus significative réside dans la géométrie de la ligne de base acoustique. Le système LBL utilise généralement plusieurs transpondeurs répartis sur le fond marin, créant ainsi de longues lignes de base à partir desquelles un véhicule sous-marin peut déterminer sa position. Il permet un positionnement hautement reproductible au sein d’un réseau cartographié, mais nécessite le déploiement, la cartographie et la gestion des transpondeurs installés sur le fond marin.
Base courte (SBL)
Un système de positionnement acoustique à base courte (SBL) utilise plusieurs hydrophones ou transducteurs répartis sur un navire ou une structure. Cette séparation physique crée une base de mesure plus longue que celle obtenue avec les éléments très rapprochés à l’intérieur d’un transducteur USBL. Le système SBL permet un positionnement relatif efficace, mais son installation nécessite généralement davantage d’espace et de câblage sur la plate-forme hôte.
Systèmes de navigation inertielle (INS)
Un INS estime le mouvement et la position à l’aide de capteurs inertiels sans nécessiter de contact acoustique continu avec une plate-forme de surface. Son erreur de position peut s’accumuler au fil du temps ; les données de navigation USBL peuvent donc être utilisées comme mise à jour externe de la position. La combinaison des mesures inertiel et acoustiques USBL peut améliorer la continuité de la navigation lors d’un suivi acoustique intermittent.
Loggers de vitesse Doppler (DVL)
Un log de vitesse Doppler (DVL) mesure la vitesse du véhicule par rapport au fond marin, ou, dans certaines configurations, par rapport à la colonne d’eau, à l’aide de mesures acoustiques Doppler. Il est généralement intégré à un INS pour la navigation sous-marine. Le positionnement USBL fournit une observation de position distincte, référencée par rapport au navire ou géoréférencée, selon la solution de navigation en surface, ce qui peut contribuer à limiter l’erreur de navigation cumulée.
Capteurs de profondeur
Les capteurs de profondeur à pression fournissent des informations précises sur la position verticale, mais ne déterminent pas de manière indépendante la position horizontale. Lorsqu’elles sont associées au positionnement acoustique USBL, les mesures de profondeur peuvent compléter les données de distance et de relèvement acoustiques et contribuer à une estimation plus complète de la position d’un véhicule ou d’un équipement sous-marin.
Modems acoustiques
Les modems acoustiques servent principalement à échanger des données à travers l’eau plutôt qu’à fournir une solution de positionnement complète. Toutefois, les fonctions de communication et de positionnement peuvent être intégrées au sein d’architectures sous-marines compatibles. Les liaisons de communication USBL dotées d’une fonctionnalité de modem intégrée peuvent donc prendre en charge les commandes, la télémétrie, les rapports d’état ou l’échange de données de navigation, parallèlement au suivi acoustique, lorsque l’équipement est conçu pour ces fonctions.
Normes et considérations relatives à la qualification
Les normes applicables à un système de positionnement USBL dépendent de sa plateforme, de sa mission, de son programme d’acquisition et de son environnement d’installation. Toutes les normes ne s’appliquent pas à tous les systèmes USBL ; les exigences de qualification doivent donc être définies en fonction du profil opérationnel prévu.
IHO S-44 : Lorsque le positionnement USBL contribue aux résultats d’un levé hydrographique, la norme IHO S-44 fournit les exigences pertinentes en matière de qualité et d’incertitude des levés hydrographiques. L’IHO référence actuellement la norme S-44, édition 6.2.0, datée d’octobre 2024. L’incertitude liée à l’USBL doit être prise en compte lorsqu’elle contribue au budget d’incertitude total du levé.
Étalonnage et gestion de l’incertitude : l’étalonnage de l’USBL doit tenir compte de l’alignement de l’émetteur-récepteur, des référentiels du navire, des décalages des capteurs, de la synchronisation et de la latence, de la vitesse du son, de la courbure des rayons acoustiques et d’autres sources d’erreurs systématiques susceptibles d’affecter la position sous-marine obtenue.
MIL-STD-810 : Les programmes de qualification environnementale peuvent recourir à la norme MIL-STD-810 pour mettre au point des essais adaptés aux contraintes environnementales attendues. Cette norme met l’accent sur l’adaptation aux conditions environnementales en fonction des conditions d’utilisation prévues de l’équipement, plutôt que de prescrire une séquence d’essais universelle.
MIL-STD-461 : Les installations de défense peuvent exiger la prise en compte des émissions électromagnétiques et de la susceptibilité conformément à la norme MIL-STD-461 lorsque des équipements électroniques sont intégrés à des plateformes militaires.
MIL-STD-167 et MIL-DTL-901 : Les installations navales concernées peuvent exiger une qualification aux vibrations à bord conformément aux parties pertinentes de la norme MIL-STD-167, ainsi qu’une qualification aux chocs à fort impact conformément à la norme MIL-DTL-901.
La qualification doit donc être considérée comme une exigence au niveau de la plate-forme et du programme, plutôt que comme une caractéristique implicite découlant des capacités de base du système acoustique USBL.
Choix d’un système de positionnement USBL
Le choix d’un système de positionnement acoustique à base ultra-courte (USBL) nécessite d’adapter ses performances acoustiques, ses exigences d’installation et ses interfaces de navigation à la mission, plutôt que de considérer isolément la portée ou la précision nominale.
Portée opérationnelle et profondeur d’eau requises : le système doit maintenir une liaison acoustique adéquate sur l’ensemble des portées obliques et des profondeurs prévues, tout en tenant compte de la structure de la vitesse du son, des obstacles acoustiques, du bruit ambiant et des conditions locales de propagation.
Précision et répétabilité du positionnement : la précision requise doit être évaluée en tenant compte de la distance oblique, des performances de mesure angulaire, du mouvement du navire, des effets de la vitesse du son, de l’alignement des capteurs, des décalages des bras de levier, de la synchronisation et de la marge d’erreur globale de positionnement. Les erreurs angulaires peuvent entraîner des erreurs de position horizontale plus importantes à mesure que la distance oblique augmente.
Nombre de cibles suivies simultanément : les missions impliquant plusieurs engins peuvent nécessiter un système de suivi USBL capable d’identifier et de mettre à jour plusieurs balises, plongeurs, ROV ou AUV au cours du cycle opérationnel requis.
Fréquence acoustique et conditions environnementales : Le choix de la fréquence implique des compromis entre la portée, les caractéristiques du transducteur et les performances acoustiques, tandis que les opérations USBL en eaux peu profondes peuvent se heurter à des difficultés supplémentaires liées aux trajets multiples et aux réflexions.
Contraintes SWaP : la taille, le poids, la consommation d’énergie, les dimensions de l’émetteur-récepteur et les exigences relatives aux balises sous-marines peuvent revêtir une importance particulière pour les navires sans équipage, les systèmes portables et les déploiements expéditionnaires.
Exigences de déploiement et d’étalonnage : L’installation doit tenir compte de la procédure d’étalonnage de l’USBL, des décalages des capteurs, de l’alignement de l’émetteur-récepteur, des bras de levier, de la synchronisation, des obstacles acoustiques et de la capacité à vérifier les performances du système avant sa mise en service.
Un système de positionnement USBL bien intégré doit en fin de compte être sélectionné dans le cadre d’une architecture de navigation plus large, en tenant compte conjointement des performances acoustiques, des capteurs de la plate-forme hôte, de l’étalonnage, des conditions environnementales et des exigences de la mission.