Systemy pozycjonowania USBL zapewniają akustyczne śledzenie i pozycjonowanie pojazdów podwodnych, nurków, czujników oraz innych obiektów podwodnych działających poza zasięgiem sieci GNSS. Systemy te wykorzystują kompaktową matrycę przetworników do określania odległości i kierunku do celu, a dane dotyczące nawigacji powierzchniowej, kursu, położenia i ruchu umożliwiają ustalenie georeferencyjnych pozycji podwodnych.
Na tej stronie przedstawiono dostawców systemów pozycjonowania USBL przeznaczonych do śledzenia pojazdów AUV i ROV, zwalczania min, nadzoru nad nurkami, rozmieszczania sprzętu podwodnego oraz na wyposażonych w oprzyrządowanie poligonów szkoleniowych.
Jeśli projektujesz, budujesz lub dostarczasz USBL Systemy, Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Przegląd systemów pozycjonowania USBL przeznaczonych do zastosowań wojskowych i marynarki wojennej
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do systemów pozycjonowania z ultrakrótką linią bazową (USBL)
Systemy pozycjonowania z ultrakrótką linią bazową (USBL) zapewniają akustyczne śledzenie i pozycjonowanie pojazdów podwodnych, nurków, czujników oraz innych obiektów podwodnych. Konwencjonalny akustyczny system pozycjonowania USBL zazwyczaj mierzy odległość skośną na podstawie czasu propagacji fali akustycznej oraz kierunek na podstawie różnic fazowych lub czasowych między blisko rozmieszczonymi elementami przetworników, co pozwala operatorom określić położenie celu względem nadajnika-odbiornika zamontowanego na powierzchni oraz statku macierzystego. W konfiguracjach odwróconych USBL układ odbiorczy może być natomiast umieszczony na platformie podwodnej.
W przypadku operacji obronnych i morskich system pozycjonowania USBL stanowi praktyczny sposób na utrzymanie orientacji w sytuacji zasobów działających w obszarach, do których nie docierają sygnały Globalnego Systemu Nawigacji Satelitarnej (GNSS). Nowoczesne systemy USBL mogą łączyć pomiary akustyczne z danymi GNSS, danymi dotyczącymi kursu, położenia i ruchu w celu generowania georeferencjonowanych pozycji podwodnych. System pozycjonowania USBL może wspierać zdalnie sterowane pojazdy (ROV), autonomiczne pojazdy podwodne (AUV), nurków, sprzęt pomiarowy, cele szkoleniowe oraz systemy rozmieszczane na dnie morskim.
Zastosowania systemu pozycjonowania USBL w sektorze obronnym i marynarce wojennej
Operacje przeciwminowe
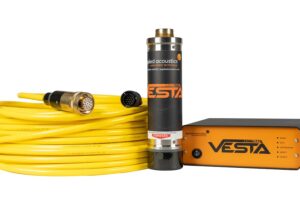
Systemy Easytrak Ultra Short Baseline (USBL) do śledzenia, firma Applied Acoustics
W ramach misji zwalczania min można wykorzystywać śledzenie USBL do monitorowania bezzałogowych pojazdów podwodnych (UUV), pojazdów zdalnie sterowanych (ROV), systemów holowanych oraz innych podwodnych środków wykorzystywanych w działaniach związanych z wykrywaniem, klasyfikacją, identyfikacją i usuwaniem min. Dokładne pozycjonowanie względne pomaga operatorom korelować położenie pojazdów lub czujników z cechami dna morskiego naniesionymi na mapy, przy jednoczesnym zachowaniu świadomości operacyjnej.
Pomiary hydrograficzne i bezpieczeństwo infrastruktury
Systemy pomiarowe USBL mogą dostarczać odniesienia pozycyjne dla podwodnych czujników i pojazdów wykonujących zadania hydrograficzne, batymetryczne oraz związane z inspekcją infrastruktury. Są one szczególnie przydatne podczas pozycjonowania pojazdów ROV lub AUV w pobliżu portów, rurociągów, kabli, kotwicowisk i innej infrastruktury podwodnej, gdzie pozycje powierzchniowe uzyskane za pomocą GNSS muszą być przekazywane drogą akustyczną do obiektu znajdującego się pod wodą.
Śledzenie bezzałogowych jednostek pływających i nurków
System śledzenia USBL umożliwia lokalizowanie pojazdów podwodnych oraz wyposażonych nurków względem statku powierzchniowego lub bezzałogowego pojazdu powierzchniowego (USV). Konfiguracje ROV USBL i AUV USBL są powszechnie stosowane w celu utrzymania orientacji pozycyjnej podczas misji podwodnych, natomiast śledzenie nurków za pomocą USBL może wspierać nadzór, koordynację i akcję ratowniczą podczas wojskowych operacji nurkowych oraz podwodnych prac inżynieryjnych.
Rozmieszczanie i odzyskiwanie sprzętu podwodnego
Siły morskie mogą wykorzystywać pozycjonowanie USBL do kierowania rozmieszczaniem, przemieszczaniem, inspekcją i odzyskiwaniem sprzętu umieszczonego na dnie morskim. Nadajnik lub transponder USBL przymocowany do ładunku umożliwia monitorowanie jego pozycji podczas opuszczania oraz po rozmieszczeniu, pomagając załogom w umieszczaniu czujników, sprzętu łącznościowego, urządzeń szkoleniowych i innych elementów wyposażenia podwodnego w wyznaczonych lokalizacjach.
Podwodne poligony i operacje szkoleniowe
Podwodne systemy pozycjonowania USBL mogą wspierać wyposażone w oprzyrządowanie poligony i obszary szkoleniowe poprzez śledzenie uczestniczących w nich obiektów podwodnych. Technologia ta może zapewnić wspólny układ odniesienia przestrzennego dla pojazdów, celów i innych obiektów wyposażonych w oprzyrządowanie, wspomagając rekonstrukcję misji oraz ocenę ruchów podwodnych.
Główne elementy systemu USBL
Kompletny system USBL łączy sprzęt akustyczny z czujnikami nawigacyjnymi na powierzchni oraz oprogramowaniem przetwarzającym dane. Konfiguracja zależy od wymaganego zasięgu, platformy, środowiska oraz dokładności pozycjonowania.
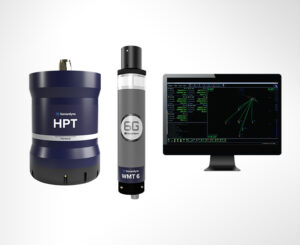
Ranger 2 USBL firmy Forcys
Transceiver montowany na powierzchni lub na statku: Transceiver USBL zawiera układ przetworników akustycznych służący do nadawania i odbierania sygnałów oraz określania kierunku celu; dostępne opcje montażu obejmują zamocowanie na kadłubie oraz rozmieszczenie na słupie USBL.
Podwodne transpondery i odpowiadacze: Transponder USBL zazwyczaj odpowiada na zapytanie akustyczne, umożliwiając dwukierunkowe pomiary odległości i śledzenie. Odpowiadacz można uruchomić za pośrednictwem oddzielnego interfejsu elektrycznego lub komunikacyjnego, natomiast śledzenie za pomocą radiobakii lub sygnalizatora USBL zależy od synchronizacji i konfiguracji systemu.
Oprogramowanie do przetwarzania sygnałów akustycznych i pozycjonowania: Układ elektroniczny oraz oprogramowanie przetwarzające obliczają odległość i kierunek na podstawie pomiarów akustycznych USBL, a następnie łączą je z informacjami pochodzącymi z innych czujników nawigacyjnych.
Systemy pozycjonowania GNSS: Naziemny odbiornik GNSS dostarcza położenie geograficzne statku lub platformy, dzięki czemu względne pomiary podwodne można przekształcić na współrzędne georeferencyjne.
Czujniki kursu, położenia i ruchu: Pomiary kursu, pochylenia, przechyłu i ruchu służą do kompensacji orientacji i ruchu statku. Ich ustawienie, opóźnienie oraz relacja względem nadajnika-odbiornika USBL mają bezpośredni wpływ na wynikową pozycję podwodną.
Wszystkie te elementy razem pozwalają systemowi o ultrakrótkiej linii bazowej przekształcić pomiary zasięgu i kierunku akustycznego w użyteczne informacje nawigacyjne i śledzące.
Porównanie z innymi systemami pozycjonowania i nawigacji podwodnej
Długa linia bazowa (LBL)
W porównaniu systemów USBL i LBL najważniejszą różnicą jest geometria linii bazowej. System LBL zazwyczaj wykorzystuje wiele transponderów rozmieszczonych na dnie morskim, tworząc długie linie bazowe, na podstawie których pojazd podwodny może określić swoją pozycję. Zapewnia on wysoką powtarzalność pozycjonowania w ramach zbadanej sieci, jednak wymaga rozmieszczenia, pomiarów geodezyjnych oraz zarządzania transponderami na dnie morskim.
Krótka linia bazowa (SBL)
System pozycjonowania akustycznego z krótką linią bazową (SBL) wykorzystuje kilka hydrofonów lub przetworników rozmieszczonych na statku lub konstrukcji. To fizyczne rozdzielenie elementów tworzy dłuższą linię bazową pomiarową niż w przypadku ściśle rozmieszczonych elementów wewnątrz przetwornika USBL. System SBL może zapewnić skuteczne pozycjonowanie względne, jednak jego instalacja zazwyczaj wymaga większej przestrzeni oraz okablowania na platformie nośnej.
Inercyjne systemy nawigacyjne (INS)
System INS szacuje ruch i pozycję za pomocą czujników inercyjnych, nie wymagając ciągłego kontaktu akustycznego z platformą powierzchniową. Błąd pozycjonowania może się kumulować w miarę upływu czasu, dlatego dane nawigacyjne USBL mogą służyć jako zewnętrzna aktualizacja pozycji. Połączenie pomiarów inercyjnych i akustycznych USBL może poprawić ciągłość nawigacji podczas przerywanego śledzenia akustycznego.
Dopplerowskie logi prędkości (DVL)
Dopplerowski rejestr prędkości (DVL) mierzy prędkość pojazdu względem dna morskiego lub, w niektórych konfiguracjach, względem słupa wody, wykorzystując akustyczne pomiary dopplerowskie. Urządzenie to jest zazwyczaj zintegrowane z systemem INS w celu zapewnienia nawigacji podwodnej. Pozycjonowanie USBL zapewnia oddzielny pomiar pozycji odniesiony do statku lub georeferencyjny, w zależności od rozwiązania nawigacji powierzchniowej, co może pomóc w ograniczeniu skumulowanego błędu nawigacyjnego.
Czujniki głębokości
Czujniki głębokości oparte na pomiarze ciśnienia dostarczają dokładnych informacji o położeniu pionowym, ale nie określają samodzielnie położenia poziomego. Po zintegrowaniu z systemem pozycjonowania akustycznego USBL pomiary głębokości mogą uzupełniać dane dotyczące zasięgu akustycznego i azymutu, przyczyniając się do uzyskania pełniejszego oszacowania położenia pojazdu lub obiektu podwodnego.
Modemy akustyczne
Modemy akustyczne służą przede wszystkim do wymiany danych przez wodę, a nie do zapewnienia kompletnego rozwiązania pozycjonującego. Jednak funkcje komunikacyjne i pozycjonujące można zintegrować w ramach kompatybilnych architektur podwodnych. Łącza komunikacyjne USBL z wbudowaną funkcją modemu mogą zatem obsługiwać przekazywanie poleceń, telemetrię, raportowanie stanu lub wymianę danych nawigacyjnych wraz ze śledzeniem akustycznym, o ile sprzęt został zaprojektowany z myślą o tych funkcjach.
Kwestie dotyczące norm i kwalifikacji
Normy dotyczące systemu pozycjonowania USBL zależą od platformy, misji, programu zamówień oraz środowiska instalacji. Nie każda norma ma zastosowanie do każdego systemu USBL, dlatego wymagania kwalifikacyjne należy ustalić w oparciu o przewidywany profil operacyjny.
IHO S-44: W przypadkach, gdy pozycjonowanie USBL ma wpływ na wyniki badań hydrograficznych, norma IHO S-44 określa odpowiednie wymagania dotyczące jakości i niepewności pomiarowej badań hydrograficznych. IHO obecnie stosuje wersję S-44 6.2.0 z października 2024 r. Niepewność związaną z systemem USBL należy uwzględnić, o ile ma ona wpływ na całkowity budżet niepewności pomiarów.
Kalibracja i zarządzanie niepewnością: Kalibracja systemu USBL powinna uwzględniać wyrównanie nadajnika-odbiornika, układy odniesienia statku, przesunięcia czujników, synchronizację i opóźnienia, prędkość dźwięku, załamanie wiązki akustycznej oraz inne źródła błędów systematycznych, które mogą wpływać na wynikową pozycję podwodną.
MIL-STD-810: Programy kwalifikacji środowiskowej mogą wykorzystywać normę MIL-STD-810 do opracowywania testów odpowiednich do przewidywanych obciążeń środowiskowych. Norma ta kładzie nacisk na dostosowanie do warunków środowiskowych w oparciu o przewidywane warunki eksploatacji sprzętu, a nie na zalecanie jednej uniwersalnej sekwencji testowej.
MIL-STD-461: Instalacje obronne mogą wymagać uwzględnienia emisji elektromagnetycznych oraz podatności na zakłócenia zgodnie z normą MIL-STD-461 w przypadku integracji sprzętu elektronicznego z platformami wojskowymi.
MIL-STD-167 i MIL-DTL-901: Odpowiednie instalacje marynarki wojennej mogą wymagać kwalifikacji w zakresie drgań pokładowych zgodnie z odpowiednimi częściami normy MIL-STD-167 oraz kwalifikacji w zakresie wstrząsów o dużej sile uderzenia zgodnie z normą MIL-DTL-901.
Kwalifikację należy zatem traktować jako wymóg na poziomie platformy i programu, a nie zakładać jej na podstawie podstawowych możliwości systemu akustycznego USBL.
Wybór systemu pozycjonowania USBL
Wybór systemu pozycjonowania akustycznego o ultrakrótkiej linii bazowej wymaga dostosowania jego parametrów akustycznych, wymagań instalacyjnych oraz interfejsów nawigacyjnych do konkretnej misji, a nie rozpatrywania zasięgu lub ogólnej dokładności w oderwaniu od kontekstu.
Wymagany zasięg operacyjny i głębokość wody: System powinien utrzymywać odpowiednie połączenie akustyczne w przewidywanych zasięgach ukośnych i głębokościach, uwzględniając jednocześnie strukturę prędkości dźwięku, przeszkody akustyczne, hałas otoczenia oraz lokalne warunki propagacji.
Dokładność i powtarzalność pozycjonowania: Wymaganą dokładność należy rozpatrywać w połączeniu z odległością skośną, wydajnością pomiarów kątowych, ruchem statku, wpływem prędkości dźwięku, ustawieniem czujników, przesunięciami ramion dźwigni, synchronizacją oraz ogólnym budżetem błędu pozycjonowania. Błędy kątowe mogą powodować większe błędy pozycji poziomej wraz ze wzrostem odległości skośnej.
Liczba jednocześnie śledzonych celów: Misje z udziałem wielu pojazdów mogą wymagać systemu śledzenia USBL zdolnego do identyfikacji i aktualizacji położenia kilku nadajników, nurków, pojazdów ROV lub AUV w ramach wymaganego cyklu operacyjnego.
Częstotliwość akustyczna i warunki środowiskowe: Wybór częstotliwości wiąże się z koniecznością znalezienia kompromisu między zasięgiem, charakterystyką przetwornika a wydajnością akustyczną, natomiast operacje USBL na płytkich wodach mogą wiązać się z dodatkowymi wyzwaniami związanymi z wielodrożnością i odbiciami.
Ograniczenia dotyczące SWaP: Rozmiar, masa, pobór mocy, wymiary nadajnika-odbiornika oraz wymagania dotyczące podwodnych nadajników mogą mieć szczególne znaczenie w przypadku bezzałogowych jednostek pływających, systemów przenośnych oraz zastosowań ekspedycyjnych.
Wymagania dotyczące wdrożenia i kalibracji: Podczas instalacji należy uwzględnić procedurę kalibracji systemu USBL, odchylenia czujników, wyrównanie nadajnika-odbiornika, ramiona dźwigni, synchronizację czasową, przeszkody akustyczne oraz możliwość weryfikacji wydajności systemu przed rozpoczęciem eksploatacji.
Ostatecznie należy wybrać dobrze zintegrowany system pozycjonowania USBL jako część szerszej architektury nawigacyjnej, biorąc pod uwagę łącznie parametry akustyczne, czujniki platformy macierzystej, kalibrację, warunki środowiskowe oraz wymagania misji.