I sistemi di posizionamento USBL forniscono tracciamento e posizionamento acustici per veicoli subacquei, sommozzatori, sensori e altre risorse sottomarine che operano al di fuori della copertura GNSS. Questi sistemi utilizzano un array compatto di trasduttori per determinare la distanza e la direzione del bersaglio; i dati relativi alla navigazione in superficie, alla rotta, all’assetto e al movimento consentono di ottenere posizioni subacquee georeferenziate.
Questa pagina presenta i fornitori di sistemi di posizionamento USBL destinati al tracciamento di AUV e ROV, alle contromisure antimine, alla supervisione dei subacquei, al dispiegamento di attrezzature sottomarine e ai campi di addestramento strumentati.
Se progettate, costruite o fornite Sistemi USBL, Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Panoramica sui sistemi di posizionamento USBL per applicazioni militari e navali
Panoramica da
William Mackenzie
Aggiornato:
Introduzione ai sistemi di posizionamento a linea di base ultracorta (USBL)
I sistemi di posizionamento a linea di base ultracorta (USBL) consentono il tracciamento e il posizionamento acustico di veicoli subacquei, sommozzatori, sensori e altre risorse sottomarine. Un sistema di posizionamento acustico USBL convenzionale misura tipicamente la distanza obliqua in base al tempo di percorrenza del suono e la direzione in base alle differenze di fase o di tempo tra elementi trasduttori ravvicinati, consentendo agli operatori di determinare la posizione di un bersaglio rispetto a un ricetrasmettitore montato in superficie e alla nave madre. Le configurazioni USBL invertite possono invece collocare l’array ricevente sulla piattaforma sottomarina.
Per le operazioni di difesa e navali, il posizionamento USBL offre un modo pratico per mantenere la consapevolezza delle risorse operative in aree in cui i segnali del Sistema Globale di Navigazione via Satellite (GNSS) non riescono a penetrare. I moderni sistemi USBL possono combinare le misurazioni acustiche con i dati GNSS, di rotta, assetto e movimento per generare posizioni subacquee georeferenziate. Un sistema di posizionamento USBL può supportare veicoli telecomandati (ROV), veicoli subacquei autonomi (AUV), sommozzatori, apparecchiature di rilevamento, bersagli di addestramento e sistemi dispiegabili sul fondale marino.
Applicazioni nel settore della difesa e navale del posizionamento USBL
Operazioni di contromisure antimine
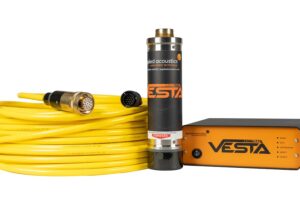
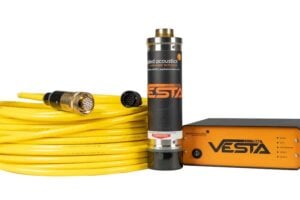
Sistemi Easytrak a linea di base ultra corta (USBL), tracciamento USBL, da Applied Acoustics
Le missioni di contromisure antimine possono avvalersi del tracciamento USBL per monitorare veicoli subacquei senza equipaggio (UUV), ROV, sistemi trainati e altre risorse subacquee coinvolte in attività di rilevamento, classificazione, identificazione e smaltimento. Un posizionamento relativo accurato aiuta gli operatori a correlare le posizioni dei veicoli o dei sensori con le caratteristiche del fondale marino mappate, mantenendo al contempo la consapevolezza operativa.
Rilevamenti idrografici e sicurezza delle infrastrutture
I sistemi di rilevamento USBL possono fornire riferimenti di posizione per sensori e veicoli sottomarini impegnati in attività idrografiche, batimetriche e di ispezione delle infrastrutture. Sono particolarmente utili per il posizionamento di un ROV o di un AUV in prossimità di porti, condotte, cavi, ancoraggi e altre infrastrutture sottomarine, laddove le posizioni in superficie ricavate dal GNSS debbano essere trasferite acusticamente a un mezzo sommerso.
Tracciamento di imbarcazioni senza equipaggio e subacquei
Un sistema di tracciamento USBL è in grado di localizzare veicoli subacquei e sommozzatori attrezzati rispetto a una nave di superficie o a un veicolo di superficie senza equipaggio (USV). Le configurazioni USBL per ROV e AUV sono comunemente utilizzate per mantenere la consapevolezza della posizione durante le missioni sottomarine, mentre il tracciamento USBL dei subacquei può supportare la supervisione, il coordinamento e il recupero durante le operazioni di immersione militare e di ingegneria subacquea.
Distribuzione e recupero di attrezzature sottomarine
Le forze navali possono utilizzare il posizionamento USBL per guidare il dispiegamento, il riposizionamento, l’ispezione e il recupero delle attrezzature sul fondale marino. Un radiofaro o un transponder USBL fissato a un carico utile consente di monitorarne la posizione durante la calata e dopo il dispiegamento, aiutando gli equipaggi a collocare sensori, apparecchiature di comunicazione, dispositivi di addestramento e altre risorse sottomarine in posizioni designate.
Operazioni di addestramento e poligoni subacquei
I sistemi di posizionamento subacqueo USBL possono supportare poligoni strumentati e aree di addestramento tracciando le risorse subacquee coinvolte. La tecnologia è in grado di fornire un riferimento spaziale comune per veicoli, bersagli e altri oggetti strumentati, favorendo la ricostruzione della missione e la valutazione dei movimenti subacquei.
Componenti principali di un sistema USBL
Un sistema USBL completo combina hardware acustico con sensori di navigazione di superficie e software di elaborazione. La configurazione dipende dalla portata richiesta, dalla piattaforma, dall’ambiente e dalla precisione di posizionamento.
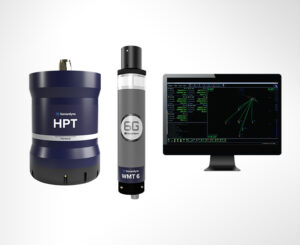
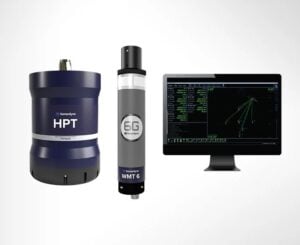
Ranger 2 USBL di Forcys
Ricetrasmettitore di superficie o montato su imbarcazione: il ricetrasmettitore USBL contiene l’array di trasduttori acustici utilizzato per trasmettere e ricevere segnali e determinare la direzione del bersaglio; le opzioni di installazione includono il montaggio sullo scafo e il dispiegamento da un’asta USBL.
Transponder e responder sottomarini: un transponder USBL risponde normalmente a un’interrogazione acustica, consentendo la misurazione bidirezionale della distanza e il tracciamento. Un responder può essere attivato tramite un’interfaccia elettrica o di comunicazione separata, mentre il tracciamento tramite radiofaro o pinger USBL dipende dalla temporizzazione e dalla configurazione del sistema.
Software di elaborazione acustica e posizionamento: i componenti elettronici di elaborazione e il software calcolano la distanza e la direzione sulla base delle misurazioni acustiche USBL e le combinano con le informazioni provenienti da altri sensori di navigazione.
Sistemi di posizionamento GNSS: un ricevitore GNSS di superficie fornisce la posizione geografica dell’imbarcazione o della piattaforma ospitante, in modo che le misurazioni subacquee relative possano essere convertite in coordinate georeferenziate.
Sensori di rotta, assetto e movimento: le misurazioni di rotta, beccheggio, rollio e movimento vengono utilizzate per compensare l’orientamento e il movimento dell’imbarcazione. Il loro allineamento, la latenza e la relazione con il ricetrasmettitore USBL influenzano direttamente la posizione subacquea risultante.
Insieme, questi elementi consentono a un sistema a linea di base ultracorta di trasformare le misurazioni acustiche di distanza e direzione in informazioni utili per la navigazione e il tracciamento.
Confronto con altri sistemi di posizionamento e navigazione subacquei
Base lunga (LBL)
Nel confronto tra USBL e LBL, la differenza più significativa risiede nella geometria della linea di base acustica. Il sistema LBL utilizza normalmente più transponder distribuiti sul fondale marino, creando linee di base lunghe a partire dalle quali un veicolo sottomarino può determinare la propria posizione. È in grado di fornire un posizionamento altamente ripetibile all’interno di una rete rilevata, ma richiede l’installazione, il rilevamento e la gestione dei transponder sul fondale marino.
Linea di base corta (SBL)
Un sistema di posizionamento acustico a linea di base corta (SBL) utilizza diversi idrofoni o trasduttori distribuiti su un’imbarcazione o una struttura. Questa separazione fisica crea una linea di base di misurazione più lunga rispetto agli elementi ravvicinati all’interno di un trasduttore USBL. L’SBL è in grado di fornire un posizionamento relativo efficace, ma la sua installazione richiede generalmente più spazio e un maggiore cablaggio sulla piattaforma ospitante.
Sistemi di navigazione inerziale (INS)
Un sistema INS stima il movimento e la posizione utilizzando sensori inerziali senza richiedere un contatto acustico continuo con una piattaforma di superficie. Il suo errore di posizione può accumularsi nel tempo, pertanto i dati di navigazione USBL possono essere utilizzati come aggiornamento esterno della posizione. La combinazione di misurazioni inerziali e acustiche USBL può migliorare la continuità della navigazione durante il tracciamento acustico intermittente.
Velocimetri Doppler (DVL)
Un log di velocità Doppler (DVL) misura la velocità del veicolo rispetto al fondale marino, o in alcune configurazioni rispetto alla colonna d’acqua, utilizzando misurazioni acustiche Doppler. È comunemente integrato con un INS per la navigazione subacquea. Il posizionamento USBL fornisce un’osservazione separata della posizione, riferita all’imbarcazione o georeferenziata, a seconda della soluzione di navigazione di superficie, che può contribuire a limitare l’errore di navigazione accumulato.
Sensori di profondità
I sensori di profondità basati sulla pressione forniscono informazioni accurate sulla posizione verticale, ma non determinano in modo indipendente la posizione orizzontale. Se integrati con il posizionamento acustico USBL, le misurazioni di profondità possono integrare i dati acustici relativi alla distanza e alla direzione e contribuire a una stima più completa della posizione di un veicolo o di un asset sottomarino.
Modem acustici
I modem acustici servono principalmente a scambiare dati attraverso l’acqua piuttosto che a fornire una soluzione di posizionamento completa. Tuttavia, le funzioni di comunicazione e posizionamento possono essere integrate all’interno di architetture sottomarine compatibili. I collegamenti di comunicazione USBL con funzionalità modem integrate possono quindi supportare lo scambio di dati relativi a comandi, telemetria, segnalazione dello stato o navigazione, oltre al tracciamento acustico, qualora l’apparecchiatura sia progettata per tali funzioni.
Considerazioni relative agli standard e alla qualificazione
Gli standard relativi a un sistema di posizionamento USBL dipendono dalla piattaforma, dalla missione, dal programma di approvvigionamento e dall’ambiente di installazione. Non tutti gli standard si applicano a ogni sistema USBL; pertanto, i requisiti di qualificazione devono essere stabiliti in base al profilo operativo previsto.
IHO S-44: Laddove il posizionamento USBL contribuisca ai risultati dei rilievi idrografici, la norma IHO S-44 fornisce i requisiti pertinenti in materia di qualità e incertezza dei rilievi idrografici. L’IHO riporta attualmente la norma S-44, edizione 6.2.0, datata ottobre 2024. L’incertezza relativa all’USBL deve essere inclusa laddove contribuisca al bilancio complessivo di incertezza del rilevamento.
Calibrazione e gestione dell’incertezza: la calibrazione dell’USBL deve tenere conto dell’allineamento del ricetrasmettitore, dei sistemi di riferimento dell’imbarcazione, degli offset dei sensori, della temporizzazione e della latenza, della velocità del suono, della rifrazione del raggio acustico e di altre fonti di errore sistematico che possono influenzare la posizione subacquea risultante.
MIL-STD-810: I programmi di qualificazione ambientale possono avvalersi della norma MIL-STD-810 per sviluppare prove adeguate alle sollecitazioni ambientali previste. La norma pone l’accento sull’adattamento alle condizioni ambientali in base alle condizioni di servizio previste per l’apparecchiatura, piuttosto che prescrivere un’unica sequenza di prove universale.
MIL-STD-461: Le installazioni della difesa possono richiedere la valutazione delle emissioni elettromagnetiche e della suscettibilità ai sensi della norma MIL-STD-461 quando le apparecchiature elettroniche vengono integrate in piattaforme militari.
MIL-STD-167 e MIL-DTL-901: Le installazioni navali interessate possono richiedere una qualificazione alle vibrazioni a bordo in base alle parti pertinenti della norma MIL-STD-167 e una qualificazione agli urti ad alto impatto in base alla norma MIL-DTL-901.
La qualificazione dovrebbe pertanto essere considerata come un requisito a livello di piattaforma e di programma, piuttosto che essere data per scontata sulla base delle capacità di base del sistema acustico USBL.
Selezione di un sistema di posizionamento USBL
La scelta di un sistema di posizionamento acustico a base ultra-corta richiede l’adeguamento delle sue prestazioni acustiche, dei requisiti di installazione e delle interfacce di navigazione alla missione, piuttosto che considerare isolatamente la portata o la precisione nominale.
Portata operativa e profondità dell’acqua richieste: il sistema deve mantenere un collegamento acustico adeguato lungo le distanze oblique e le profondità previste, tenendo conto della struttura della velocità del suono, degli ostacoli acustici, del rumore ambientale e delle condizioni locali di propagazione.
Precisione e ripetibilità del posizionamento: la precisione richiesta deve essere valutata tenendo conto della distanza obliqua, delle prestazioni di misurazione angolare, del movimento dell’imbarcazione, degli effetti della velocità del suono, dell’allineamento dei sensori, degli scostamenti del braccio di leva, della sincronizzazione e del margine di errore complessivo di posizionamento. Gli errori angolari possono generare errori di posizione orizzontale più consistenti all’aumentare della distanza obliqua.
Numero di bersagli tracciati simultaneamente: le missioni con più veicoli potrebbero richiedere un sistema di tracciamento USBL in grado di identificare e aggiornare diversi radiofari, subacquei, ROV o AUV entro il ciclo operativo richiesto.
Frequenza acustica e condizioni ambientali: la scelta della frequenza comporta un compromesso tra portata, caratteristiche del trasduttore e prestazioni acustiche, mentre le operazioni USBL in acque poco profonde possono presentare ulteriori difficoltà legate al multipath e ai fenomeni di riflessione.
Vincoli SWaP: dimensioni, peso, consumo energetico, dimensioni del ricetrasmettitore e requisiti dei radiofari sottomarini possono essere particolarmente importanti per imbarcazioni senza equipaggio, sistemi portatili e impieghi in missioni di spedizione.
Requisiti di installazione e calibrazione: l’installazione deve tenere conto della procedura di calibrazione USBL, degli offset dei sensori, dell’allineamento del ricetrasmettitore, dei bracci di leva, della temporizzazione, degli ostacoli acustici e della capacità di verificare le prestazioni del sistema prima dell’uso operativo.
Un sistema di posizionamento USBL ben integrato dovrebbe essere selezionato, in ultima analisi, come parte di un’architettura di navigazione più ampia, tenendo conto nel loro insieme delle prestazioni acustiche, dei sensori della piattaforma ospitante, della calibrazione, delle condizioni ambientali e dei requisiti della missione.