Demuestra tus capacidades.
Si diseñas, construyes o suministras Sistemas USBL, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Los sistemas de posicionamiento USBL proporcionan seguimiento y posicionamiento acústicos para vehículos submarinos, buceadores, sensores y otros activos submarinos que operan fuera del alcance del GNSS. Estos sistemas utilizan una matriz compacta de transductores para determinar la distancia y la dirección del objetivo, y los datos de navegación en superficie, rumbo, actitud y movimiento permiten obtener posiciones submarinas georreferenciadas.
En esta página se presentan proveedores de sistemas de posicionamiento USBL para el seguimiento de AUV y ROV, contramedidas contra minas, supervisión de buceadores, despliegue de equipos submarinos y campos de entrenamiento instrumentados.
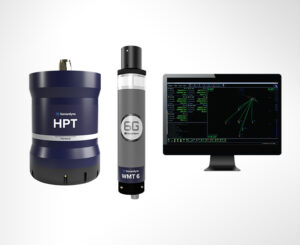
Soluciones submarinas de detección, comunicaciones, imágenes, control y navegación para fuerzas navales
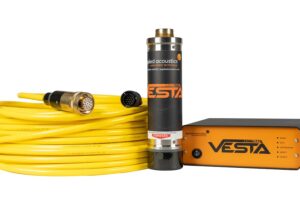
Tecnologías de navegación, posicionamiento y topografía marítimas y submarinas para aplicaciones navales y de defensa
Si diseñas, construyes o suministras Sistemas USBL, Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Los sistemas de posicionamiento de línea de base ultracorta (USBL) proporcionan seguimiento y posicionamiento acústicos para vehículos submarinos, buceadores, sensores y otros activos submarinos. Un sistema de posicionamiento acústico USBL convencional suele medir la distancia oblicua a partir del tiempo de propagación del sonido y la dirección a partir de las diferencias de fase o de tiempo entre elementos transductores muy próximos entre sí, lo que permite a los operadores determinar la posición de un objetivo con respecto a un transceptor instalado en superficie y a la embarcación nodriza. Las configuraciones USBL invertidas, por su parte, pueden situar la matriz receptora en la plataforma submarina.
Para operaciones navales y de defensa, el posicionamiento USBL ofrece una forma práctica de mantener el control de los activos que operan en zonas donde las señales del Sistema Global de Navegación por Satélite (GNSS) no pueden penetrar. Los sistemas USBL modernos pueden combinar mediciones acústicas con datos del GNSS, el rumbo, la actitud y el movimiento para generar posiciones submarinas georreferenciadas. Un sistema de posicionamiento USBL puede dar soporte a vehículos operados a distancia (ROV), vehículos submarinos autónomos (AUV), buzos, equipos de prospección, objetivos de entrenamiento y sistemas desplegables en el lecho marino.
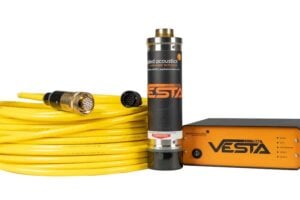
Sistemas de línea de base ultracorta Easytrak, seguimiento USBL, de Applied Acoustics
Las misiones de contramedidas contra minas pueden utilizar el seguimiento USBL para supervisar vehículos submarinos no tripulados (UUV), ROV, sistemas remolcados y otros activos submarinos que participan en actividades de detección, clasificación, identificación y eliminación. Un posicionamiento relativo preciso ayuda a los operadores a correlacionar las ubicaciones de los vehículos o sensores con las características cartografiadas del lecho marino, al tiempo que se mantiene la conciencia operativa.
Los sistemas de levantamiento USBL pueden proporcionar referencias de posición para sensores y vehículos submarinos que realizan tareas hidrográficas, batimétricas y de inspección de infraestructuras. Resultan especialmente útiles a la hora de posicionar un ROV o un AUV en las proximidades de puertos, tuberías, cables, fondeaderos y otras infraestructuras submarinas, donde las posiciones en superficie derivadas del GNSS deben transferirse acústicamente a un activo sumergido.
Un sistema de seguimiento USBL puede localizar vehículos submarinos y buceadores equipados en relación con un buque de superficie o un vehículo de superficie no tripulado (USV). Las configuraciones USBL para ROV y AUV se utilizan habitualmente para mantener la conciencia posicional durante las misiones submarinas, mientras que el seguimiento USBL de buzos puede facilitar la supervisión, la coordinación y la recuperación durante operaciones de buceo militar e ingeniería submarina.
Las fuerzas navales pueden utilizar el posicionamiento USBL para guiar el despliegue, la reubicación, la inspección y la recuperación de equipos en el lecho marino. Una baliza o transpondedor USBL acoplado a una carga útil permite supervisar su posición durante el descenso y tras el despliegue, lo que ayuda a las tripulaciones a colocar sensores, equipos de comunicaciones, dispositivos de entrenamiento y otros activos submarinos en las ubicaciones designadas.
Los sistemas de posicionamiento submarino USBL pueden dar apoyo a campos de tiro instrumentados y zonas de entrenamiento mediante el seguimiento de los activos submarinos participantes. La tecnología puede proporcionar una referencia espacial común para vehículos, objetivos y otros objetos instrumentados, lo que facilita la reconstrucción de la misión y la evaluación de los movimientos submarinos.
Un sistema USBL completo combina hardware acústico con sensores de navegación en superficie y software de procesamiento. La configuración depende del alcance requerido, la plataforma, el entorno y la precisión de posicionamiento.
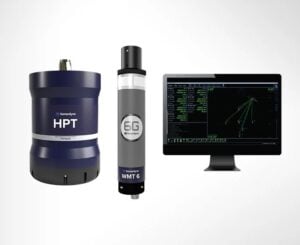
Ranger 2 USBL de Forcys
Transceptor de superficie o montado en embarcación: El transceptor USBL contiene la matriz de transductores acústicos utilizada para transmitir y recibir señales y determinar la dirección del objetivo, con opciones de instalación que incluyen el montaje en el casco y el despliegue desde un mástil USBL.
En conjunto, estos elementos permiten que un sistema de línea de base ultracorta transforme las mediciones acústicas de distancia y dirección en información útil para la navegación y el seguimiento.
En una comparación entre USBL y LBL, la diferencia más significativa radica en la geometría de la línea de base acústica. El sistema LBL suele utilizar múltiples transpondedores distribuidos por el lecho marino, creando líneas de base largas a partir de las cuales un vehículo submarino puede determinar su posición. Puede proporcionar un posicionamiento altamente repetible dentro de una red topográfica, pero requiere el despliegue, la topografía y la gestión de los transpondedores del lecho marino.
Un sistema de posicionamiento acústico de línea de base corta (SBL) utiliza varios hidrófonos o transductores distribuidos por una embarcación o estructura. Esta separación física crea una línea de base de medición más larga que la que se obtiene con los elementos muy próximos entre sí dentro de un transductor USBL. El sistema SBL puede proporcionar un posicionamiento relativo eficaz, pero su instalación suele requerir más espacio y cableado en la plataforma de alojamiento.
Un INS estima el movimiento y la posición mediante sensores inerciales sin necesidad de un contacto acústico continuo con una plataforma de superficie. Su error de posición puede acumularse con el tiempo, por lo que los datos de navegación USBL pueden utilizarse como actualización externa de la posición. La combinación de mediciones inerciales y acústicas USBL puede mejorar la continuidad de la navegación durante el seguimiento acústico intermitente.
Un log de velocidad Doppler (DVL) mide la velocidad del vehículo con respecto al lecho marino o, en algunas configuraciones, con respecto a la columna de agua, mediante mediciones acústicas Doppler. Suele integrarse con un INS para la navegación submarina. El posicionamiento USBL proporciona una observación de posición independiente, referenciada al buque o georreferenciada, en función de la solución de navegación en superficie, lo que puede ayudar a limitar el error de navegación acumulado.
Los sensores de profundidad basados en la presión proporcionan información precisa sobre la posición vertical, pero no determinan de forma independiente la ubicación horizontal. Cuando se integran con el posicionamiento acústico USBL, las mediciones de profundidad pueden complementar los datos acústicos de distancia y rumbo, y contribuir a una estimación más completa de la posición de un vehículo o de un activo submarino.
Los módems acústicos se utilizan principalmente para intercambiar datos a través del agua, más que para proporcionar una solución de posicionamiento completa. No obstante, las funciones de comunicación y posicionamiento pueden integrarse en arquitecturas submarinas compatibles. Por lo tanto, los enlaces de comunicación USBL con capacidad de módem integrada pueden admitir el intercambio de datos de comando, telemetría, informes de estado o navegación, además del seguimiento acústico, siempre que el equipo esté diseñado para estas funciones.
Las normas pertinentes para un sistema de posicionamiento USBL dependen de su plataforma, misión, programa de adquisición y entorno de instalación. No todas las normas se aplican a todos los sistemas USBL, por lo que los requisitos de homologación deben establecerse en función del perfil operativo previsto.
Por lo tanto, la homologación debe considerarse un requisito a nivel de plataforma y de programa, en lugar de darse por sentada a partir de las capacidades básicas del sistema acústico USBL.
La selección de un sistema de posicionamiento acústico de línea de base ultracorta requiere adaptar su rendimiento acústico, sus requisitos de instalación y sus interfaces de navegación a la misión, en lugar de considerar de forma aislada el alcance o la precisión nominal.
En última instancia, debe seleccionarse un sistema de posicionamiento USBL bien integrado como parte de una arquitectura de navegación más amplia, teniendo en cuenta de forma conjunta el rendimiento acústico, los sensores de la plataforma anfitriona, la calibración, las condiciones ambientales y los requisitos de la misión.
 Búsqueda de empresas y productos


