USBL-Ortungssysteme ermöglichen die akustische Verfolgung und Ortung von Unterwasserfahrzeugen, Tauchern, Sensoren und anderen Unterwasserobjekten, die außerhalb der GNSS-Abdeckung operieren. Diese Systeme nutzen eine kompakte Wandleranordnung zur Bestimmung von Entfernung und Richtung des Ziels, wobei Daten zur Oberflächennavigation, Kurs, Lage und Bewegung die georeferenzierte Bestimmung von Unterwasserpositionen ermöglichen.
Auf dieser Seite werden Anbieter von USBL-Ortungssystemen für die Verfolgung von AUVs und ROVs, Minenabwehr, Taucherüberwachung, den Einsatz von Unterwasserausrüstung sowie instrumentierte Übungsgelände vorgestellt.
Wenn Sie entwerfen, bauen oder liefern USBL-Systeme, Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Überblick über die Positionierungssysteme von USBL für militärische und marine Anwendungen
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in Positionierungssysteme mit ultrakurzer Basislinie (USBL)
Ultra-Short-Baseline-Positionierungssysteme (USBL) ermöglichen die akustische Ortung und Positionsbestimmung von Unterwasserfahrzeugen, Tauchern, Sensoren und anderen Unterwasserobjekten. Ein herkömmliches akustisches USBL-Positionierungssystem misst in der Regel die Schrägentfernung anhand der Schalllaufzeit und die Richtung anhand von Phasen- oder Zeitunterschieden zwischen eng beieinander liegenden Wandlerelementen, wodurch Betreiber die Position eines Ziels relativ zu einem an der Oberfläche montierten Sende-Empfänger und dem Mutterschiff bestimmen können. Bei invertierten USBL-Konfigurationen kann die Empfangsantenne stattdessen auf der Unterwasserplattform angebracht werden.
Für Verteidigungs- und Marineeinsätze bietet die USBL-Ortung eine praktische Möglichkeit, den Überblick über Objekte zu behalten, die in Bereichen operieren, in denen Signale des Globalen Navigationssatellitensystems (GNSS) nicht durchdringen können. Moderne USBL-Systeme können akustische Messungen mit GNSS-, Kurs-, Lage- und Bewegungsdaten kombinieren, um georeferenzierte Unterwasserpositionen zu ermitteln. Ein USBL-Positionierungssystem kann ferngesteuerte Unterwasserfahrzeuge (ROVs), autonome Unterwasserfahrzeuge (AUVs), Taucher, Vermessungsgeräte, Trainingsziele und einsetzbare Meeresbodensysteme unterstützen.
Anwendungen der USBL-Positionsbestimmung in der Verteidigung und bei der Marine
Maßnahmen zur Minenabwehr
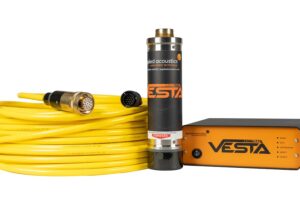
Easytrak Ultra-Short-Baseline-Systeme, USBL-Ortung, von Applied Acoustics
Bei Minenabwehrmissionen kann die USBL-Ortung zur Überwachung von unbemannten Unterwasserfahrzeugen (UUVs), ROVs, Schleppsystemen und anderen Unterwasserressourcen eingesetzt werden, die an Erkennungs-, Klassifizierungs-, Identifizierungs- und Beseitigungsmaßnahmen beteiligt sind. Eine genaue relative Positionsbestimmung hilft den Bedienern dabei, die Positionen von Fahrzeugen oder Sensoren mit kartierten Meeresbodenmerkmalen abzugleichen und gleichzeitig die Lageerfassung aufrechtzuerhalten.
Hydrografische Vermessung und Infrastruktursicherheit
USBL-Vermessungssysteme können Positionsreferenzen für Unterwassersensoren und -fahrzeuge liefern, die hydrografische, bathymetrische und Infrastrukturinspektionsaufgaben durchführen. Sie erweisen sich als besonders nützlich bei der Positionierung eines ROVs oder AUVs in der Nähe von Häfen, Pipelines, Kabeln, Ankerplätzen und anderer Unterwasserinfrastruktur, wo GNSS-basierte Oberflächenpositionen akustisch an ein untergetauchtes Objekt übertragen werden müssen.
Verfolgung unbemannter Wasserfahrzeuge und Taucher
Ein USBL-Ortungssystem kann Unterwasserfahrzeuge und ausgerüstete Taucher relativ zu einem Oberflächenschiff oder einem unbemannten Oberflächenfahrzeug (USV) lokalisieren. ROV-USBL- und USBL-AUV-Konfigurationen werden häufig eingesetzt, um während Unterwassereinsätzen die Positionserkennung aufrechtzuerhalten, während die USBL-Verfolgung von Tauchern die Überwachung, Koordination und Bergung bei militärischen Tauch- und Unterwasserbauarbeiten unterstützen kann.
Einsatz und Bergung von Unterwasserausrüstung
Marineeinheiten können die USBL-Ortung nutzen, um den Einsatz, die Verlagerung, die Inspektion und die Bergung von Ausrüstung auf dem Meeresboden zu steuern. Ein an einer Nutzlast befestigter USBL-Sender oder -Transponder ermöglicht die Überwachung seiner Position während des Absenkens und nach dem Einsatz und unterstützt die Besatzungen dabei, Sensoren, Kommunikationsausrüstung, Trainingsgeräte und andere Unterwasserausrüstung an den vorgesehenen Standorten zu platzieren.
Unterwasser-Schießanlagen und Trainingsoperationen
USBL-Unterwasserortungssysteme können instrumentierte Übungsgelände und Trainingsbereiche unterstützen, indem sie die beteiligten Unterwasserobjekte verfolgen. Die Technologie kann eine gemeinsame räumliche Referenz für Fahrzeuge, Ziele und andere instrumentierte Objekte bereitstellen und so die Rekonstruktion von Einsätzen sowie die Auswertung von Unterwasserbewegungen unterstützen.
Hauptkomponenten eines USBL-Systems
Ein vollständiges USBL-System kombiniert akustische Hardware mit Navigationssensoren an der Oberfläche und Verarbeitungssoftware. Die Konfiguration hängt von der erforderlichen Reichweite, der Plattform, der Umgebung und der Positionsgenauigkeit ab.
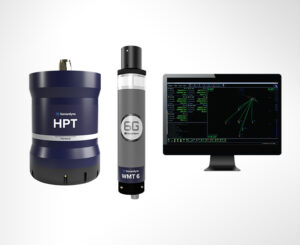
Ranger 2 USBL von Forcys
Oberflächen- oder schiffsmontierter Transceiver: Der USBL-Transceiver enthält das akustische Wandlerarray, das zum Senden und Empfangen von Signalen sowie zur Bestimmung der Zielrichtung dient. Zu den Installationsmöglichkeiten gehören die Montage am Rumpf und der Einsatz an einer USBL-Stange.
Unterwasser-Transponder und -Responder: Ein USBL-Transponder antwortet in der Regel auf eine akustische Abfrage und ermöglicht so eine bidirektionale Entfernungsmessung und Ortung. Ein Responder kann über eine separate elektrische oder Kommunikationsschnittstelle ausgelöst werden, während die Ortung von USBL-Baken oder Pingern von der Systemzeitsteuerung und -konfiguration abhängt.
Software zur akustischen Verarbeitung und Positionsbestimmung: Die Auswerteelektronik und die Software berechnen aus den akustischen USBL-Messungen Entfernung und Richtung und kombinieren diese mit Informationen anderer Navigationssensoren.
GNSS-Positionierungssysteme: Ein GNSS-Empfänger an der Oberfläche liefert die geografische Position des Mutterschiffs oder der Plattform, sodass relative Unterwassermessungen in georeferenzierte Koordinaten umgerechnet werden können.
Kurs-, Lage- und Bewegungssensoren: Messungen von Kurs, Nickwinkel, Rollwinkel und Bewegung werden verwendet, um die Ausrichtung und Bewegung des Schiffes zu kompensieren. Ihre Ausrichtung, Latenz und ihr Verhältnis zum USBL-Transceiver wirken sich direkt auf die resultierende Unterwasserposition aus.
Zusammen ermöglichen diese Elemente einem Ultra-Short-Baseline-System, akustische Entfernungs- und Richtungsmessungen in nützliche Navigations- und Ortungsinformationen umzuwandeln.
Vergleich mit anderen Unterwasser-Positionierungs- und Navigationssystemen
Lange Basislinie (LBL)
Bei einem Vergleich zwischen USBL und LBL besteht der wesentlichste Unterschied in der Geometrie der akustischen Basislinie. LBL nutzt in der Regel mehrere Transponder, die über den Meeresboden verteilt sind, wodurch lange Basislinien entstehen, anhand derer ein Unterwasserfahrzeug seine Position bestimmen kann. Es ermöglicht eine hochgradig wiederholbare Positionsbestimmung innerhalb eines vermessenen Netzwerks, erfordert jedoch die Installation, Vermessung und Verwaltung der Transponder auf dem Meeresboden.
Short Baseline (SBL)
Ein akustisches Positionierungssystem mit kurzer Basislinie (SBL) nutzt mehrere Hydrophone oder Wandler, die über ein Schiff oder eine Struktur verteilt sind. Diese räumliche Trennung schafft eine längere Messbasislinie als die eng beieinander liegenden Elemente innerhalb eines USBL-Wandlers. SBL kann eine effektive relative Positionierung ermöglichen, doch seine Installation erfordert in der Regel mehr Platz und eine umfangreichere Verkabelung auf der Trägerplattform.
Trägheitsnavigationssysteme (INS)
Ein INS schätzt Bewegung und Position mithilfe von Trägheitssensoren, ohne dass ein kontinuierlicher akustischer Kontakt zu einer Oberflächenplattform erforderlich ist. Da sich sein Positionsfehler im Laufe der Zeit summieren kann, können USBL-Navigationsdaten als externe Positionsaktualisierung herangezogen werden. Die Kombination von Trägheits- und akustischen USBL-Messungen kann die Navigationskontinuität bei zeitweiliger akustischer Verfolgung verbessern.
Doppler-Geschwindigkeitsmesser (DVLs)
Ein Doppler-Geschwindigkeitslog (DVL) misst die Geschwindigkeit des Fahrzeugs relativ zum Meeresboden oder – in einigen Konfigurationen – relativ zur Wassersäule mithilfe akustischer Doppler-Messungen. Es wird üblicherweise mit einem INS für die Unterwassernavigation kombiniert. Die USBL-Positionsbestimmung liefert – je nach Oberflächen-Navigationslösung – eine separate, schiffsbezogene oder georeferenzierte Positionsbeobachtung, die dazu beitragen kann, den kumulierten Navigationsfehler einzugrenzen.
Tiefensensoren
Druckbasierte Tiefensensoren liefern genaue Informationen über die vertikale Position, bestimmen jedoch nicht eigenständig die horizontale Lage. In Verbindung mit der akustischen USBL-Positionierung können Tiefenmessungen die akustischen Entfernungs- und Peildaten ergänzen und zu einer umfassenderen Schätzung der Position eines Fahrzeugs oder einer Unterwasseranlage beitragen.
Akustische Modems
Akustische Modems dienen in erster Linie dem Datenaustausch durch das Wasser und stellen keine vollständige Positionierungslösung dar. Kommunikations- und Positionierungsfunktionen können jedoch in kompatible Unterwasserarchitekturen integriert werden. USBL-Kommunikationsverbindungen mit integrierter Modemfunktion können daher neben der akustischen Ortung auch den Austausch von Befehlen, Telemetriedaten, Statusmeldungen oder Navigationsdaten unterstützen, sofern die Ausrüstung für diese Funktionen ausgelegt ist.
Standards und Qualifizierungsaspekte
Die für ein USBL-Positionierungssystem relevanten Normen hängen von dessen Plattform, Einsatzzweck, Beschaffungsprogramm und Installationsumgebung ab. Nicht jede Norm gilt für jedes USBL-System; daher sollten Qualifizierungsanforderungen auf der Grundlage des beabsichtigten Betriebsprofils festgelegt werden.
IHO S-44: Wenn die USBL-Positionsbestimmung zu den Ergebnissen hydrografischer Vermessungen beiträgt, enthält die IHO S-44 relevante Anforderungen an die Qualität und Unsicherheit hydrografischer Vermessungen. Die IHO führt derzeit die Ausgabe 6.2.0 der S-44 vom Oktober 2024 auf. USBL-bezogene Unsicherheiten sollten einbezogen werden, sofern sie zum Gesamtunsicherheitsbudget der Vermessung beitragen.
Kalibrierung und Unsicherheitsmanagement: Bei der USBL-Kalibrierung sollten die Ausrichtung von Sender und Empfänger, Referenzrahmen des Schiffes, Sensor-Offsets, Zeitablauf und Latenz, Schallgeschwindigkeit, die Krümmung akustischer Strahlen sowie andere systematische Fehlerquellen berücksichtigt werden, die die resultierende Unterwasserposition beeinflussen können.
MIL-STD-810: Bei Umweltqualifizierungsprogrammen kann die Norm MIL-STD-810 herangezogen werden, um Tests zu entwickeln, die den zu erwartenden Umweltbelastungen angemessen sind. Die Norm legt den Schwerpunkt auf eine an die vorgesehenen Einsatzbedingungen der Ausrüstung angepasste Umweltprüfung, anstatt eine universelle Testabfolge vorzuschreiben.
MIL-STD-461: Verteidigungsanlagen können die Berücksichtigung elektromagnetischer Emissionen und Störanfälligkeit gemäß MIL-STD-461 verlangen, wenn elektronische Geräte in militärische Plattformen integriert werden.
MIL-STD-167 und MIL-DTL-901: Betroffene Marineeinrichtungen können eine Qualifizierung hinsichtlich Schüttelbelastungen an Bord gemäß den relevanten Teilen der MIL-STD-167 sowie eine Qualifizierung hinsichtlich starker Stoßbelastungen gemäß MIL-DTL-901 verlangen.
Die Qualifizierung sollte daher als Anforderung auf Plattform- und Programmebene betrachtet werden und nicht einfach aus den Grundfunktionen des USBL-Akustiksystems abgeleitet werden.
Auswahl eines USBL-Positionierungssystems
Bei der Auswahl eines akustischen Positionierungssystems mit ultrakurzer Basislinie müssen dessen akustische Leistung, Installationsanforderungen und Navigationsschnittstellen auf den jeweiligen Einsatzzweck abgestimmt werden, anstatt lediglich die Reichweite oder die nominelle Genauigkeit isoliert zu betrachten.
Erforderliche Reichweite und Wassertiefe: Das System sollte über die zu erwartenden schrägen Entfernungen und Tiefen hinweg eine geeignete akustische Verbindung aufrechterhalten und dabei die Schallgeschwindigkeitsstruktur, akustische Hindernisse, Umgebungsgeräusche sowie lokale Ausbreitungsbedingungen berücksichtigen.
Positionierungsgenauigkeit und Wiederholbarkeit: Die erforderliche Genauigkeit sollte unter Berücksichtigung der schrägen Entfernung, der Winkelmessleistung, der Schiffsbewegung, der Auswirkungen der Schallgeschwindigkeit, der Sensorausrichtung, der Hebelarmversätze, der Zeitsteuerung sowie des gesamten Positionierungsfehlerbudgets betrachtet werden. Winkelabweichungen können mit zunehmender schräger Entfernung zu größeren horizontalen Positionsfehlern führen.
Anzahl der gleichzeitig verfolgten Ziele: Bei Einsätzen mit mehreren Fahrzeugen kann ein USBL-Verfolgungssystem erforderlich sein, das in der Lage ist, mehrere Baken, Taucher, ROVs oder AUVs innerhalb des erforderlichen Betriebszyklus zu identifizieren und zu aktualisieren.
Akustische Frequenz und Umgebungsbedingungen: Bei der Frequenzauswahl müssen Kompromisse zwischen Reichweite, Wandlereigenschaften und akustischer Leistung eingegangen werden, während USBL-Einsätze in flachen Gewässern mit zusätzlichen Herausforderungen durch Mehrwegausbreitung und Reflexionen konfrontiert sein können.
SWaP-Einschränkungen: Größe, Gewicht, Stromverbrauch, Abmessungen der Sende- und Empfangsgeräte sowie Anforderungen an Unterwasser-Baken können für unbemannte Schiffe, tragbare Systeme und expeditionäre Einsätze von besonderer Bedeutung sein.
Anforderungen an den Einsatz und die Kalibrierung: Bei der Installation sollten das USBL-Kalibrierungsverfahren, Sensor-Offsets, die Ausrichtung von Sender und Empfänger, Hebelarme, das Timing, akustische Hindernisse sowie die Möglichkeit zur Überprüfung der Systemleistung vor dem operativen Einsatz berücksichtigt werden.
Letztendlich sollte ein gut integriertes USBL-Positionierungssystem als Teil einer umfassenderen Navigationsarchitektur ausgewählt werden, wobei die akustische Leistung, die Sensoren der Trägerplattform, die Kalibrierung, die Umgebungsbedingungen und die Missionsanforderungen gemeinsam berücksichtigt werden müssen.