Os sistemas de posicionamento USBL proporcionam localização e posicionamento acústicos para veículos subaquáticos, mergulhadores, sensores e outros recursos submarinos que operam fora da área de cobertura do GNSS. Estes sistemas utilizam um conjunto compacto de transdutores para determinar a distância e a direção do alvo, com dados de navegação à superfície, rumo, atitude e movimento que permitem a georreferência das posições subaquáticas.
Esta página apresenta fornecedores de sistemas de posicionamento USBL para o rastreio de AUV e ROV, contramedidas contra minas, supervisão de mergulhadores, implantação de equipamento submarino e campos de treino instrumentados.
Se você projeta, constrói ou fornece Sistemas USBL, Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
Visão geral dos sistemas de posicionamento da USBL para aplicações militares e navais
Visão geral por
William Mackenzie
Atualizado:
Introdução aos Sistemas de Posicionamento de Linha de Base Ultracurta (USBL)
Os sistemas de posicionamento de linha de base ultracurta (USBL) proporcionam rastreio e posicionamento acústicos para veículos subaquáticos, mergulhadores, sensores e outros recursos submarinos. Um sistema convencional de posicionamento acústico USBL mede normalmente a distância oblíqua a partir do tempo de propagação do som e a direção a partir das diferenças de fase ou de tempo entre elementos transdutores muito próximos uns dos outros, permitindo aos operadores determinar a posição de um alvo em relação a um transceptor montado à superfície e à embarcação-base. As configurações USBL invertidas podem, em alternativa, colocar o conjunto de antenas recetoras na plataforma submarina.
No âmbito das operações de defesa e navais, o posicionamento USBL oferece uma forma prática de manter a consciência dos recursos que operam em locais onde os sinais do Sistema Global de Navegação por Satélite (GNSS) não conseguem penetrar. Os sistemas USBL modernos podem combinar medições acústicas com dados do GNSS, rumo, atitude e movimento para gerar posições subaquáticas georreferenciadas. Um sistema de posicionamento USBL pode dar apoio a Veículos Operados à Distância (ROVs), Veículos Subaquáticos Autónomos (AUVs), mergulhadores, equipamento de levantamento, alvos de treino e sistemas implantáveis no leito marinho.
Aplicações de defesa e navais do posicionamento USBL
Operações de contramedidas contra minas
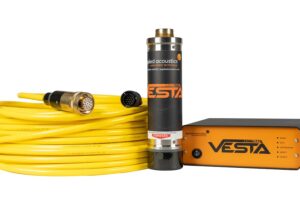
Sistemas Easytrak de Linha de Base Ultra Curta (USBL), rastreio USBL, da Applied Acoustics
As missões de contramedidas contra minas podem utilizar o rastreio USBL para monitorizar veículos subaquáticos não tripulados (UUVs), ROVs, sistemas rebocados e outros recursos subaquáticos envolvidos em atividades de deteção, classificação, identificação e eliminação. O posicionamento relativo preciso ajuda os operadores a correlacionar as localizações dos veículos ou sensores com as características mapeadas do fundo marinho, mantendo simultaneamente a consciência operacional.
Levantamento Hidrográfico e Segurança das Infraestruturas
Os sistemas de levantamento USBL podem fornecer referências de posição para sensores e veículos submarinos que realizam tarefas de levantamento hidrográfico, batimétrico e de inspeção de infraestruturas. São particularmente úteis no posicionamento de um ROV ou AUV em torno de portos, condutas, cabos, ancoradouros e outras infraestruturas subaquáticas, onde as posições à superfície derivadas do GNSS têm de ser transferidas acusticamente para um recurso submerso.
Rastreio de embarcações não tripuladas e mergulhadores
Um sistema de rastreio USBL permite localizar veículos subaquáticos e mergulhadores equipados em relação a um navio de superfície ou a um Veículo de Superfície Não Tripulado (USV). As configurações USBL para ROV e AUV são frequentemente utilizadas para manter a consciência posicional durante missões submarinas, enquanto o rastreio USBL de mergulhadores pode apoiar a supervisão, a coordenação e a recuperação durante operações de mergulho militar e de engenharia subaquática.
Implantação e recuperação de equipamento submarino
As forças navais podem utilizar o posicionamento USBL para orientar a implantação, a relocalização, a inspeção e a recuperação de equipamento no fundo do mar. Um baliza ou transponder USBL fixado a uma carga útil permite monitorizar a sua posição durante a descida e após a implantação, ajudando as tripulações a colocar sensores, equipamento de comunicações, dispositivos de treino e outros recursos submarinos em locais designados.
Operações de campo de tiro e treino subaquáticos
Os sistemas de posicionamento subaquático USBL podem apoiar campos de tiro instrumentados e áreas de treino através do rastreio dos recursos subaquáticos participantes. A tecnologia pode fornecer uma referência espacial comum para veículos, alvos e outros objetos instrumentados, apoiando a reconstrução da missão e a avaliação dos movimentos subaquáticos.
Principais componentes de um sistema USBL
Um sistema USBL completo combina hardware acústico com sensores de navegação de superfície e software de processamento. A configuração depende do alcance necessário, da plataforma, do ambiente e da precisão de posicionamento.
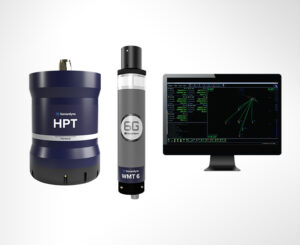
Ranger 2 USBL da Forcys
Transceptor de superfície ou montado em embarcação: O transceptor USBL contém o conjunto de transdutores acústicos utilizado para transmitir e receber sinais e determinar a direção do alvo, com opções de instalação que incluem a montagem no casco e a implantação a partir de um poste USBL.
Transponders e respondedores submarinos: Um transponder USBL responde normalmente a uma interrogação acústica, permitindo a medição de distância e o rastreio bidirecionais. Um respondedor pode ser acionado através de uma interface elétrica ou de comunicações separada, enquanto o rastreio de balizas ou pingers USBL depende da sincronização e da configuração do sistema.
Software de processamento acústico e posicionamento: Os componentes eletrónicos de processamento e o software calculam a distância e a direção a partir das medições acústicas do USBL e combinam-nas com informações provenientes de outros sensores de navegação.
Sistemas de posicionamento GNSS: Um recetor GNSS de superfície fornece a posição geográfica da embarcação ou plataforma anfitriã, para que as medições subaquáticas relativas possam ser convertidas em coordenadas georreferenciadas.
Sensores de rumo, atitude e movimento: As medições de rumo, inclinação longitudinal, inclinação lateral e movimento são utilizadas para compensar a orientação e o movimento da embarcação. O seu alinhamento, latência e relação com o transceptor USBL afetam diretamente a posição subaquática resultante.
Em conjunto, estes elementos permitem que um sistema de linha de base ultracurta transforme medições acústicas de alcance e direção em informações úteis de navegação e rastreamento.
Comparação com outros sistemas de posicionamento e navegação subaquáticos
Linha de base longa (LBL)
Numa comparação entre USBL e LBL, a distinção mais significativa reside na geometria da linha de base acústica. O LBL utiliza normalmente vários transponders espalhados pelo fundo marinho, criando linhas de base longas a partir das quais um veículo submarino pode determinar a sua posição. Este sistema permite um posicionamento altamente repetível no âmbito de uma rede mapeada, mas requer a instalação, o levantamento e a gestão dos transponders no fundo marinho.
Linha de Base Curta (SBL)
Um sistema de posicionamento acústico de Linha de Base Curta (SBL) utiliza vários hidrofones ou transdutores distribuídos por uma embarcação ou estrutura. Esta separação física cria uma linha de base de medição mais longa do que os elementos estreitamente espaçados no interior de um transdutor USBL. O SBL pode proporcionar um posicionamento relativo eficaz, mas a sua instalação requer, geralmente, mais espaço e cablagem na plataforma anfitriã.
Sistemas de Navegação Inercial (INS)
Um INS estima o movimento e a posição utilizando sensores inerciais, sem necessitar de contacto acústico contínuo com uma plataforma de superfície. O seu erro de posição pode acumular-se ao longo do tempo, pelo que os dados de navegação USBL podem ser utilizados como uma atualização externa da posição. A combinação de medições inerciais e acústicas USBL pode melhorar a continuidade da navegação durante o rastreio acústico intermitente.
Loggers de Velocidade Doppler (DVLs)
Um Log de Velocidade Doppler (DVL) mede a velocidade do veículo em relação ao leito marinho ou, em algumas configurações, em relação à coluna de água, utilizando medições acústicas Doppler. É habitualmente integrado com um INS para navegação subaquática. O posicionamento USBL fornece uma observação de posição separada, referenciada à embarcação ou georreferenciada, dependendo da solução de navegação de superfície, o que pode ajudar a limitar o erro de navegação acumulado.
Sensores de profundidade
Os sensores de profundidade baseados na pressão fornecem informações precisas sobre a posição vertical, mas não determinam de forma independente a localização horizontal. Quando integradas com o posicionamento acústico USBL, as medições de profundidade podem complementar os dados de alcance e rumo acústicos e contribuir para uma estimativa mais completa da posição de um veículo ou de um ativo submarino.
Modems acústicos
Os modems acústicos servem principalmente para a troca de dados através da água, em vez de fornecerem uma solução de posicionamento completa. No entanto, as funções de comunicação e posicionamento podem ser integradas em arquiteturas submarinas compatíveis. As ligações de comunicação USBL com capacidade de modem integrada podem, por conseguinte, suportar o comando, a telemetria, a comunicação do estado ou a troca de dados de navegação, a par do rastreio acústico, quando o equipamento for concebido para estas funções.
Considerações sobre normas e qualificação
As normas relevantes para um sistema de posicionamento USBL dependem da sua plataforma, missão, programa de aquisição e ambiente de instalação. Nem todas as normas se aplicam a todos os sistemas USBL, pelo que os requisitos de qualificação devem ser estabelecidos em função do perfil operacional pretendido.
IHO S-44: Nos casos em que o posicionamento USBL contribui para os resultados de levantamentos hidrográficos, a norma IHO S-44 estabelece requisitos relevantes relativos à qualidade e à incerteza dos levantamentos hidrográficos. A IHO refere atualmente a edição 6.2.0 da norma S-44, datada de outubro de 2024. A incerteza relacionada com o USBL deve ser incluída sempre que contribua para o orçamento total de incerteza do levantamento.
Calibração e gestão da incerteza: A calibração do USBL deve ter em conta o alinhamento do transceptor, os sistemas de referência da embarcação, os desvios dos sensores, a sincronização e a latência, a velocidade do som, a deflexão do raio acústico e outras fontes de erro sistemático que possam afetar a posição subaquática resultante.
MIL-STD-810: Os programas de qualificação ambiental podem recorrer à norma MIL-STD-810 para desenvolver ensaios adequados às solicitações ambientais previstas. A norma enfatiza a adaptação ambiental com base nas condições de serviço previstas para o equipamento, em vez de prescrever uma sequência de ensaios universal.
MIL-STD-461: As instalações de defesa podem exigir a consideração das emissões eletromagnéticas e da suscetibilidade ao abrigo da norma MIL-STD-461 quando o equipamento eletrónico é integrado em plataformas militares.
MIL-STD-167 e MIL-DTL-901: As instalações navais aplicáveis podem exigir a qualificação de vibração a bordo, de acordo com as partes relevantes da norma MIL-STD-167, e a qualificação de choque de alto impacto, de acordo com a norma MIL-DTL-901.
A qualificação deve, por conseguinte, ser tratada como um requisito ao nível da plataforma e do programa, em vez de ser presumida com base nas capacidades básicas do sistema acústico USBL.
Seleção de um sistema de posicionamento USBL
A seleção de um sistema de posicionamento acústico de linha de base ultracurta requer a adequação do seu desempenho acústico, requisitos de instalação e interfaces de navegação à missão, em vez de considerar isoladamente o alcance ou a precisão nominal.
Alcance operacional e profundidade da água exigidos: O sistema deve manter uma ligação acústica adequada ao longo dos alcances oblíquos e profundidades previstos, tendo em conta a estrutura da velocidade do som, as obstruções acústicas, o ruído ambiente e as condições locais de propagação.
Precisão e repetibilidade do posicionamento: A precisão exigida deve ser considerada em conjunto com o alcance oblíquo, o desempenho na medição angular, o movimento da embarcação, os efeitos da velocidade do som, o alinhamento dos sensores, os desvios do braço de alavanca, a sincronização e a margem de erro global de posicionamento. Os erros angulares podem produzir erros de posição horizontal maiores à medida que o alcance oblíquo aumenta.
Número de alvos rastreados simultaneamente: As missões com vários veículos podem exigir um sistema de rastreamento USBL capaz de identificar e atualizar vários balizas, mergulhadores, ROVs ou AUVs dentro do ciclo operacional exigido.
Frequência acústica e condições ambientais: A seleção da frequência envolve compromissos entre o alcance, as características do transdutor e o desempenho acústico, enquanto as operações USBL em águas pouco profundas podem enfrentar desafios adicionais relacionados com multipath e reflexão.
Restrições SWaP: O tamanho, o peso, o consumo de energia, as dimensões do transceptor e os requisitos dos balizas submarinas podem ser particularmente importantes para embarcações não tripuladas, sistemas portáteis e implantações expedicionárias.
Requisitos de implantação e calibração: A instalação deve ter em conta o procedimento de calibração do USBL, os desvios dos sensores, o alinhamento do transceptor, os braços de alavanca, a sincronização, as obstruções acústicas e a capacidade de verificar o desempenho do sistema antes da utilização operacional.
Um sistema de posicionamento USBL bem integrado deve, em última análise, ser selecionado como parte de uma arquitetura de navegação mais ampla, tendo em conta, em conjunto, o desempenho acústico, os sensores da plataforma anfitriã, a calibração, as condições ambientais e os requisitos da missão.