Les sonobouées sont des dispositifs de détection maritime à usage unique utilisés pour collecter des données acoustiques ou environnementales et les transmettre à des plateformes distantes dans le cadre d'opérations de lutte anti-sous-marine (ASW). Ces systèmes comprennent des capteurs passifs et directionnels pour la détection acoustique et l’estimation du relèvement, des sonobouées actives pour la télémétrie par écho, des configurations multistatiques de sources et de récepteurs, ainsi que des bathythermographes destinés à évaluer la propagation du son sous l’eau.
Cette page présente les fabricants et fournisseurs de sonobouées dont les systèmes permettent la détection, la localisation, la classification, le suivi et l’analyse des mouvements des cibles sous-marines, ainsi que la surveillance de zones.
Si vous concevez, construisez ou fournissez Sondeurs, Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Guide à l'intention des prescripteurs concernant les bouées acoustiques destinées aux opérations de lutte anti-sous-marine
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux sonobouées dans le cadre des opérations navales
Une sonobouée est un dispositif de détection jetable déployé en mer afin de collecter des informations acoustiques ou environnementales et de les transmettre à une plateforme de traitement à distance. Dans le cadre de la lutte anti-sous-marine (ASW), les sonobouées permettent aux avions et hélicoptères de patrouille maritime de mettre en place des réseaux de capteurs répartis sans que l’appareil lui-même ne soit mis à l’eau. La Marine américaine décrit les sonobouées comme des capteurs électromécaniques lancés depuis les airs, utilisés pour transmettre des informations acoustiques sous-marines à des processeurs distants.
Les systèmes modernes de sonobouées ASW combinent des capteurs sous-marins, des composants électroniques de traitement du signal, des systèmes de radiocommunication, des dispositifs de flottaison, des sources d’alimentation et des mécanismes de déploiement dans un ensemble compact. Différents types de bouées acoustiques prennent en charge l’écoute passive, la télémétrie active par écho, les opérations multistatiques, les mesures environnementales et les missions spécialisées. Le déploiement des bouées acoustiques peut donc être adapté à l’environnement acoustique et à la tâche de détection, de localisation, de classification ou de suivi.
Principaux types de sonobouées
Bouées acoustiques passives
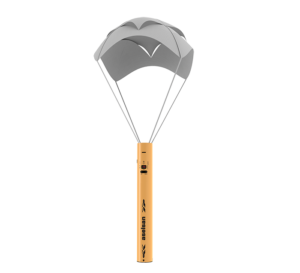
La bouée acoustique d’ASELSAN, l’aselBUOY 100 P.
Les bouées acoustiques passives captent l’énergie acoustique sous-marine sans émettre de signaux sonar. Elles peuvent détecter des machines, des systèmes de propulsion et d’autres signatures acoustiques tout en conservant une posture de détection acoustiquement passive. Les bouées acoustiques LOFAR traditionnelles utilisent des hydrophones omnidirectionnels pour l’analyse et l’enregistrement des basses fréquences (LOFAR) ; les informations acoustiques reçues sont transmises à la plateforme de surveillance pour y être traitées.
Bouées acoustiques passives directionnelles
Les systèmes passifs directionnels ajoutent des informations de relèvement à la détection acoustique. La bouée acoustique DIFAR, ou bouée acoustique d’analyse et d’enregistrement directionnels des fréquences (DIFAR), combine la réception acoustique passive avec une détection directionnelle, ce qui permet aux opérateurs d’estimer le relèvement d’un contact. Plusieurs bouées acoustiques directionnelles peuvent faciliter la localisation et le suivi tout en permettant à un aéronef de surveiller un champ acoustique plus vaste. La documentation de la Marine américaine identifie la famille AN/SSQ-53 comme une bouée acoustique passive directionnelle.
Les sonobouées actives
Une bouée acoustique active émet de l’énergie acoustique dans l’eau et capte les échos renvoyés par les objets immergés. Les bouées acoustiques actives activées par commande (CASS) permettent à la plate-forme de surveillance de contrôler certains aspects de l’émission active après leur déploiement. La balise acoustique DICASS, ou système de balise acoustique directionnelle activée par commande (DICASS), fournit des informations actives sur la distance, le relèvement et l’effet Doppler, qui peuvent faciliter la localisation et le suivi.
Bouées acoustiques combinées actives et passives
Les sonobouées combinées intègrent des fonctions acoustiques complémentaires au sein d’une architecture ASM, permettant ainsi aux informations actives et passives de contribuer à la même image tactique. La combinaison des modes de détection peut offrir une plus grande flexibilité lorsque les conditions environnementales, le comportement de la cible ou les exigences de la mission ne permettent pas de se contenter d’une seule technique acoustique.
Sondeurs à source multistatique et à récepteur multistatique
La lutte anti-sous-marine multistatique sépare la source acoustique d’un ou plusieurs récepteurs. Les bouées acoustiques émettrices génèrent des transmissions acoustiques tandis que les bouées acoustiques réceptrices détectent les échos résultants à d’autres positions sur le terrain. La bouée acoustique ADAR (Air Deployable Active Receiver) est un élément de réception acoustique passif utilisé dans le cadre d’opérations actives multistatiques, plutôt qu’un émetteur actif à part entière. Cette géométrie distribuée peut améliorer la flexibilité de la recherche acoustique à grande échelle.
Bouées acoustiques bathythermographiques
Les bouées acoustiques bathythermographiques mesurent la température de l’eau en fonction de la profondeur, fournissant ainsi des informations environnementales utilisées pour évaluer la propagation acoustique sous-marine. Les gradients de température et les thermoclines peuvent réfracter le son et influencer considérablement la profondeur effective de détection ainsi que les performances du sonar. Les données bathythermographiques aident donc les équipages aériens à choisir les tactiques de déploiement de bouées acoustiques appropriées, plutôt que de détecter directement les sous-marins.
Bouées acoustiques à mission spéciale
Les bouées acoustiques à mission spéciale sont configurées pour répondre à des besoins qui sortent du cadre des rôles principaux (passif, actif, multistatique et bathythermographique). Leurs fonctions peuvent inclure la mesure environnementale, les communications, la signalisation acoustique, les essais ou d’autres missions de détection spécifiques. Les spécifications de chaque bouée acoustique dépendent de la plate-forme prévue, de la mission acoustique, de la profondeur d’opération, de l’autonomie et des exigences en matière d’interface.
Applications des bouées acoustiques dans la lutte anti-sous-marine
Détection des sous-marins
Les bouées acoustiques ASW assurent une couverture acoustique répartie sur l’ensemble d’une zone d’opération. Les capteurs passifs recherchent des sons sous-marins caractéristiques, tandis que les systèmes actifs détectent les réflexions générées par l’énergie acoustique émise. Le type de capteur et l’emplacement des bouées acoustiques sont choisis en fonction de l’environnement acoustique prévu et des exigences de recherche.
Localisation d’un contact
La détection permet de confirmer la présence d’une cible potentielle, tandis que la localisation détermine sa position avec une plus grande précision. Les relèvements directionnels, les portées actives et les mesures provenant de plusieurs sonobouées peuvent être corrélées afin d’affiner la localisation d’un contact et de réduire l’incertitude de position.
Classification des cibles
Le traitement acoustique aide les opérateurs à distinguer les contacts sous-marins des navires de surface, des bruits biologiques, des effets environnementaux et d’autres sources acoustiques. La classification peut s’appuyer sur les caractéristiques de fréquence, les informations tonales, les signatures à large bande, le comportement Doppler et les observations cumulées provenant de plusieurs capteurs.
Suivi des sous-marins
Une fois qu’un contact a été localisé et classé, des détections successives par bouées acoustiques peuvent permettre de maintenir le suivi à mesure que le sous-marin se déplace. Des aéronefs peuvent déployer des capteurs supplémentaires le long de la route prévue afin de préserver le contact acoustique et de mettre à jour la situation tactique.
Analyse du mouvement de la cible
L’analyse du mouvement de la cible utilise des observations successives pour estimer le cap, la vitesse et la position d’un sous-marin au fil du temps. Les relèvements et les distances mesurés par des capteurs correctement positionnés peuvent améliorer ces estimations, en particulier lorsque plusieurs observations fournissent des mesures géométriquement variées.
Opérations de barrage et surveillance de zone
Des champs de bouées acoustiques peuvent être disposés le long des routes de transit probables ou répartis dans toute une zone de recherche désignée. Les schémas de barrière privilégient la détection le long d’une ligne ou d’un goulet d’étranglement, tandis que les configurations de recherche de zone offrent une couverture plus étendue. La conception efficace d’un schéma dépend des performances des capteurs, des conditions acoustiques, du nombre de bouées acoustiques disponibles et de la taille de la zone de surveillance.
Composants et sous-systèmes des sonobouées
Bien que les conceptions varient considérablement, la plupart des systèmes de sonobouées combinent plusieurs éléments mécaniques, acoustiques, électroniques et de communication.
Composant de la sonobouée
Fonction
Hydrophones et transducteurs acoustiques
Détectent la pression acoustique sous-marine ; les transducteurs des systèmes actifs peuvent également émettre des signaux acoustiques et recevoir les échos correspondants.
Réseaux acoustiques verticaux et directionnels
Assurent une sensibilité directionnelle, la formation de faisceaux ou fournissent des informations de relèvement améliorées.
Ensembles de sources acoustiques
Génèrent des émissions sous-marines contrôlées pour les opérations de sonar actif et multistatique.
Conditionnement du signal et électronique embarquée
Amplifient, conditionnent, codent et gèrent les signaux de sortie des capteurs avant leur transmission.
Émetteurs radio et antennes
Transmettent des informations acoustiques ou environnementales à un récepteur de bouée acoustique embarqué sur la plate-forme de surveillance.
Mesurent les paramètres permettant de caractériser la colonne d’eau et l’environnement acoustique.
Interopérabilité et normalisation
L’interopérabilité est essentielle, car les sonobouées doivent fonctionner avec des équipements de lancement, des systèmes de réception, du matériel de traitement et des architectures ASM multinationales. Les principaux aspects à prendre en compte sont les suivants :
Interopérabilité des sonobouées de l’OTAN : des interfaces physiques, électriques, radio et opérationnelles communes assurent la compatibilité entre les capteurs appropriés et les plateformes de traitement au sein des forces maritimes alliées.
Spécifications communes des sonobouées ANEP-80 : la norme ANEP-80 de l’OTAN définit les spécifications communes d’interopérabilité des sonobouées et figure parmi les publications actives de l’Ingénierie navale alliée.
Compatibilité avec les lanceurs aériens : les dimensions des bouées acoustiques, leur géométrie externe, les tubes de lancement, les caissons de lancement et les interfaces de largage doivent correspondre au lanceur de bouées acoustiques de l’aéronef hôte.
Compatibilité avec les récepteurs et les systèmes de traitement : les canaux radio, les formats de signal, les fonctions de commande et les sorties acoustiques doivent être compatibles avec le récepteur de balise acoustique concerné et l’équipement de traitement de mission.
Opérations ASM de la coalition : des interfaces normalisées permettent aux plates-formes alliées compatibles de fournir des informations issues de capteurs acoustiques dans le cadre d’opérations coordonnées de détection et de suivi.
Pour les fabricants de sonobouées, le respect des spécifications applicables ne se limite pas aux seules performances acoustiques. Les interfaces physiques, la compatibilité des communications, la configuration de stockage, ainsi que le tube de transport ou le conteneur de lancement de la sonobouée peuvent tous influer sur l’intégration à la plateforme.
Technologies émergentes dans le domaine des bouées acoustiques ASW
Le développement se concentre de plus en plus sur l’amélioration de la détection distribuée, du traitement, des communications et de l’intégration aux plateformes, plutôt que de considérer les bouées acoustiques navales individuelles comme des capteurs acoustiques isolés.
Traitement multistatique amélioré : une coordination plus sophistiquée des sources et des récepteurs distribués peut permettre une recherche acoustique sur une zone plus étendue et une exploitation plus efficace de la géométrie multistatique.
Traitement avancé des signaux : l’automatisation peut aider les opérateurs dans la détection, la classification, la corrélation des contacts, la réduction des interférences et la gestion de champs de capteurs de plus en plus étendus.
Lutte anti-sous-marine en réseau : un échange plus rapide des informations issues des capteurs et une meilleure gestion des données numériques permettent de relier les aéronefs, les navires, les systèmes de commandement et d’autres moyens de lutte anti-sous-marine afin d’obtenir une image tactique sous-marine plus complète.
Déploiement sans pilote : l’intégration à des plateformes autonomes et télécommandées pourrait élargir les modalités et les zones de déploiement des capteurs acoustiques jetables, d’autant plus que les systèmes sans pilote jouent un rôle croissant dans la détection maritime distribuée.
NAVAIR poursuit également des améliorations de la lutte anti-sous-marine « Multi-Static Active Coherent » (MAC), notamment des perfectionnements du traitement du signal, une capacité de recherche accrue, la réduction des interférences et le développement d’une interface opérateur-machine. Ces avancées renforcent le rôle permanent des sonobouées en tant qu’éléments de détection distribués au sein de systèmes de guerre sous-marine de plus en plus intégrés.