Les capteurs de vitesse laser (LVS) sont des capteurs de navigation optiques qui mesurent la vitesse d'un véhicule par rapport au terrain ou à une autre surface fixe, généralement à l'aide de la vélocimétrie laser Doppler. Dans les systèmes de navigation de défense, les mesures fournies par les LVS peuvent apporter des mises à jour indépendantes de la vitesse afin d’assister un système de navigation inertielle (INS), de limiter la dérive inertielle et de faciliter la navigation à l’estime lorsque le GNSS n’est pas disponible ou n’est pas fiable.
Cette page traite des capteurs de vitesse laser et des vélocimètres laser Doppler destinés aux aéronefs, aux giravions, aux drones, aux véhicules terrestres et aux plateformes autonomes.
Si vous concevez, construisez ou fournissez Capteurs de vitesse laser (LVS), Créez un profil pour mettre en avant vos compétences et entrer en contact avec des visiteurs qui recherchent activement vos solutions.
Présentation générale des capteurs de vitesse laser (LVS) destinés à la navigation et au guidage militaires
Vue d'ensemble par
William Mackenzie
Mise à jour:
Introduction aux capteurs de vitesse laser
Un capteur de vitesse laser (LVS) est un capteur de navigation qui utilise des mesures optiques pour déterminer la vitesse d’un véhicule par rapport au sol ou à une autre surface fixe. De nombreux systèmes recourent à la vélocimétrie laser Doppler, qui mesure le décalage de fréquence de la lumière laser réfléchie ou rétrodiffusée afin de calculer le mouvement relatif sans recourir à un contact mécanique avec la surface.
Dans le domaine de la navigation militaire, ce type de détection de vitesse s’avère particulièrement utile en complément d’un système de navigation inertielle (INS). Un capteur de vitesse Doppler laser peut fournir des mesures de vitesse régulières à un filtre de navigation, contribuant ainsi à limiter les erreurs qui s’accumulent lorsqu’un INS fonctionne sans positionnement par satellite fiable.
Fonctions principales des capteurs de vitesse laser pour la navigation
Mesure de la vitesse par rapport au sol
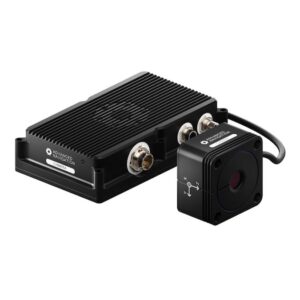
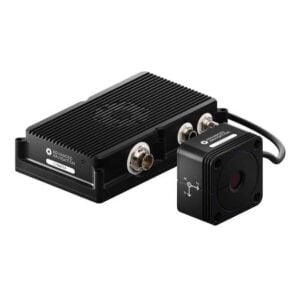
Chimera Land, un capteur de vitesse laser sans contact, développé par Advanced Navigation
Un vélocimètre laser détermine le mouvement par rapport à la surface observée par ses faisceaux optiques. Contrairement aux capteurs de vitesse aérodynamique, qui mesurent le mouvement par rapport à une masse d’air, la détection de vitesse par laser référencée par rapport au sol peut fournir des informations sur le mouvement de la plate-forme par rapport au terrain. Cette distinction est importante pour une navigation à l’estime précise et une estimation fiable du mouvement du véhicule.
Système de navigation inertielle auxiliaire
Un INS calcule le mouvement à partir des mesures fournies par des accéléromètres et des gyroscopes, mais de petites erreurs des capteurs inertiels s’accumulent au fil du temps. Un capteur de vitesse laser peut fournir une mise à jour indépendante de la vitesse que le filtre de navigation utilise pour limiter ces erreurs et, selon l’architecture du système, améliorer les estimations d’autres états de navigation. Il en résulte une architecture complémentaire dans laquelle l’INS assure une navigation continue tandis que le LVS fournit des observations externes du mouvement.
Navigation en l’absence de GNSS
La vélocimétrie laser Doppler ne dépend pas de la réception de signaux de navigation par satellite. Un vélocimètre laser Doppler peut donc continuer à fournir des mesures de vitesse lorsque le GNSS n’est pas disponible, est brouillé ou n’est pas fiable pour d’autres raisons, à condition que le capteur conserve un retour optique exploitable provenant du sol ou d’une autre surface fixe. Cela rend la technologie LVS pertinente pour les architectures de navigation résilientes.
Navigation à l’estime et réduction de la dérive
La navigation à l’estime permet d’estimer la position changeante d’une plateforme à partir de sa position précédente et du mouvement mesuré. Un système inertiel non assisté accumule progressivement des erreurs de vitesse et de position, tandis que des observations régulières de la vitesse peuvent contribuer à limiter cette accumulation. Un LVS ne fournit généralement pas de position géographique absolue, mais des mesures précises de la vitesse par rapport au sol peuvent améliorer la qualité de la solution de navigation à l’estime obtenue.
Mises à jour de vitesse pour les systèmes de navigation intégrés
Les systèmes de navigation modernes combinent généralement les mesures provenant de plusieurs capteurs complémentaires. Les vélocimètres laser Doppler peuvent fournir des mises à jour de vitesse parallèlement aux données issues de capteurs inertiels, de récepteurs GNSS, de radars, de caméras, de codeurs de roue ou d’autres sources auxiliaires. Le filtre de navigation peut alors évaluer les mesures disponibles et estimer le mouvement actuel de la plate-forme ainsi que son état de navigation.
Réduction des erreurs de position et de navigation
Une erreur de vitesse finit par entraîner une erreur de position, car une estimation erronée de la vitesse est intégrée au fil du temps. En corrigeant ou en contraintant la vitesse au sein d’un INS, un capteur de vitesse laser peut réduire la vitesse à laquelle les erreurs de position se développent. Les performances globales dépendent toutefois de la qualité de l’INS, de l’alignement des capteurs, de la synchronisation, des algorithmes de navigation, de la dynamique du véhicule, ainsi que de la disponibilité et de la précision des mesures optiques valides.
Applications militaires des capteurs de vitesse laser
Navigation des aéronefs à basse altitude
Les aéronefs militaires volant à basse altitude peuvent utiliser des mesures de vitesse par rapport au sol comme donnée de navigation supplémentaire lorsque le relief se trouve dans la plage de fonctionnement du capteur. Un capteur de vitesse laser Doppler peut compléter un INS embarqué sans dépendre du contact des roues ni des signaux satellites, bien que la géométrie d’installation, l’altitude, l’assiette, les conditions atmosphériques et les échos de surface influencent la disponibilité des mesures.
Navigation des hélicoptères et des aéronefs à voilure tournante
Les aéronefs à rotors opèrent dans différents régimes de vol, notamment le vol en ligne droite, les manœuvres à basse vitesse, le vol stationnaire et l’atterrissage. Les informations de vitesse relative au sol peuvent faciliter la navigation lors de ces transitions, en particulier lorsque l’aide par satellite conventionnelle est perturbée. L’intégration doit tenir compte des vibrations de la plate-forme, des changements d’assiette, de la position de montage, des interférences liées au rotor et de la ligne de visée optique du capteur.
Navigation des drones et des aéronefs autonomes
Les drones (UAV) nécessitent des estimations fiables de leur état pour le guidage et le contrôle de vol. Un LVS peut fournir des observations de vitesse indépendantes à la pile de navigation, facilitant ainsi le fonctionnement autonome lorsque les informations GNSS sont intermittentes ou indisponibles. Le capteur est généralement utilisé comme un élément d’une architecture multicapteurs plutôt que comme une solution de positionnement autonome complète.
Navigation des véhicules terrestres
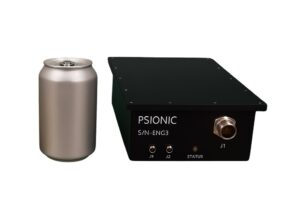
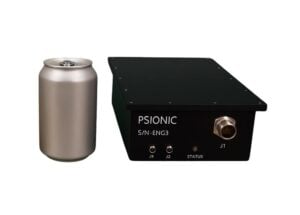
SurePath Ground-V de Psionic
Les véhicules militaires à roues ou à chenilles peuvent utiliser la détection de vitesse par laser pour mesurer leur déplacement par rapport au terrain sans se baser uniquement sur la rotation des roues ou des chenilles pour déterminer leur vitesse. Cela peut s’avérer utile lorsque le patinage des roues ou des chenilles, la déformation des pneus ou l’évolution des conditions du sol réduisent la fiabilité de l’odométrie classique.
Navigation des véhicules autonomes et robotiques
Les véhicules terrestres sans pilote dépendent d’une estimation précise du mouvement pour le suivi de trajectoire, la localisation et l’autonomie. Un capteur de vitesse laser peut fournir une référence de vitesse supplémentaire, indépendante des codeurs de roues et du GNSS. La fusion de ces informations avec un système de navigation inertielle (INS), des capteurs de perception et d’autres aides à la navigation peut améliorer la continuité dans des conditions d’exploitation changeantes.
Mesure de la vitesse d’atterrissage
Les informations de vitesse par rapport au sol peuvent contribuer à la navigation lors des opérations d’approche, de descente et d’atterrissage. Les mesures multiaxiales sont particulièrement pertinentes lorsqu’un système de commande de vol ou de navigation doit estimer les mouvements vers l’avant, latéraux et verticaux par rapport à la surface. Les mesures du capteur de vitesse laser (LVS) complètent, sans les remplacer, les informations d’altitude, d’assiette, de position et d’obstacles requises pour une solution d’atterrissage complète.
Configurations de mesure des capteurs de vitesse laser
Mesure de la vitesse sur un seul axe
Une seule mesure Doppler fournit la composante de la vitesse relative le long de sa ligne de visée optique. Les configurations de capteurs peuvent utiliser une ou plusieurs de ces mesures pour déterminer la vitesse le long d’un axe particulier du véhicule ou de navigation. Des axes de mesure supplémentaires ou des capteurs supplémentaires sont nécessaires lorsqu’il faut déterminer le mouvement plus complet de la plate-forme.
Mesure de vitesse multiaxiale
Les systèmes multiaxiaux combinent des mesures effectuées selon différentes directions optiques afin d’obtenir une représentation plus complète du mouvement de la plate-forme. Les observations individuelles peuvent être transformées dans le référentiel de coordonnées du véhicule ou de navigation, ce qui permet à l’ordinateur de navigation de déterminer le mouvement selon plusieurs axes.
Mesure tridimensionnelle de la vitesse au sol
Les configurations LVS tridimensionnelles utilisent plusieurs mesures Doppler pour reconstruire le vecteur de vitesse relative de la plate-forme. Celui-ci peut être transformé en composantes de vitesse longitudinales, latérales et verticales dans le référentiel de coordonnées du véhicule ou de navigation. Cette capacité est particulièrement utile pour les plates-formes aériennes et hautement dynamiques, car leur mouvement ne se limite pas à un seul plan.
Mesure Doppler multifaisceaux
Un vélocimètre Doppler multifaisceaux dirige l’énergie laser selon plusieurs géométries de mesure et traite les signaux optiques renvoyés afin de déterminer les composantes de vitesse. Le décalage de fréquence Doppler contenu dans la lumière réfléchie ou rétrodiffusée représente le mouvement relatif selon chaque direction de mesure. La combinaison des mesures issues de faisceaux correctement orientés permet au système de traitement du signal de déduire un vecteur de vitesse multidimensionnel.
Comparaison avec d’autres capteurs de navigation
Les capteurs de vitesse laser occupent un rôle spécifique au sein d’une architecture de navigation plus large. La comparaison suivante met en évidence en quoi la technologie LVS se distingue de plusieurs technologies de détection et de contrôle couramment associées.
Technologie
Fonction principale
Considérations en matière de navigation
Radar Doppler
Mesure la vitesse relative à l’aide des décalages Doppler en radiofréquence
Permet d’effectuer des mesures de vitesse sans contact en utilisant des radiofréquences plutôt que de l’énergie optique
GNSS
Fournit la position, la vitesse et la synchronisation à partir de signaux satellites
Fournit des données de navigation absolues, mais dépend de la disponibilité des signaux satellites
Système de navigation inertielle
Estime le mouvement à partir d’accéléromètres et de gyroscopes
Fonctionne de manière autonome, mais accumule des erreurs en l’absence d’aide externe
Utilise des mesures Doppler laser pour déterminer la vitesse relative
Une approche de détection globale pouvant inclure des capteurs de vitesse laser conçus pour la navigation
La combinaison appropriée dépend du type de plateforme, des conditions environnementales, de la précision de navigation requise et de la disponibilité prévue d’aides externes.
Considérations relatives à l’acquisition de capteurs de vitesse laser
Le choix d’un capteur de vitesse laser nécessite de prendre en compte à la fois ses performances de mesure et son intégration dans le système de navigation global.
Plage de mesure de la vitesse : la plage prise en charge doit couvrir les vitesses minimales, maximales et multidirectionnelles attendues de la plate-forme.
Précision de la vitesse : l’incertitude de mesure doit être évaluée par rapport au budget d’erreur du système de navigation inertielle (INS) et de la solution de navigation globale.
Fréquence de mise à jour des mesures : une dynamique plus rapide de la plate-forme peut nécessiter des mises à jour suffisamment fréquentes pour une intégration efficace au filtre de navigation.
Altitude de fonctionnement ou distance de détection : le capteur de vitesse laser Doppler doit obtenir des échos exploitables sur toute la distance prévue entre le capteur et la surface de mesure.
Géométrie du faisceau : la disposition du faisceau influe sur les composantes de vitesse pouvant être observées, sur la reconstruction vectorielle et sur les exigences de montage du capteur.
Compatibilité avec la surface : la réflectivité du terrain, les caractéristiques de la surface, l’angle d’incidence et la diffusion optique peuvent affecter la puissance et la disponibilité des mesures.
Exigences en matière de ligne de visée : l’installation doit offrir la vue requise sur le sol ou toute autre surface fixe appropriée pendant toute la durée de fonctionnement prévue, tout en tenant compte d’une obstruction potentielle due à la poussière, à la fumée, au brouillard, aux précipitations ou aux structures de la plate-forme.
Taille, poids et consommation électrique : les exigences en matière detaille, de poids et de consommation électrique (SWaP) revêtent une importance particulière pour les drones, les systèmes autonomes et les plateformes militaires soumises à des contraintes d’espace.
Résistance aux conditions environnementales : le capteur peut devoir résister à des contraintes environnementales spécifiques à la plate-forme, telles que la température, les chocs, les vibrations, la poussière, l’humidité et d’autres facteurs.
Compatibilité des interfaces de navigation : les interfaces électriques, les formats de données, la synchronisation, la latence, les systèmes de coordonnées et la synchronisation temporelle doivent être compatibles avec le système de navigation inertielle (INS) ou l’ordinateur de navigation.
Ces facteurs déterminent si un vélocimètre laser Doppler est capable de fournir des mises à jour de vitesse exploitables dans les conditions environnementales et dynamiques de la plate-forme de défense visée.