I sensori di velocità laser (LVS) sono sensori di navigazione ottici che misurano la velocità di un veicolo rispetto al terreno o a un’altra superficie fissa, avvalendosi comunemente della velocimetria laser Doppler. Nei sistemi di navigazione per la difesa, le misurazioni degli LVS possono fornire aggiornamenti indipendenti sulla velocità per coadiuvare un INS, limitare la deriva inerziale e supportare la navigazione a stima quando il GNSS non è disponibile o non è affidabile.
La presente pagina tratta dei sensori di velocità laser e dei velocimetri laser Doppler per aeromobili, elicotteri, UAV, veicoli terrestri e piattaforme autonome.
Se progettate, costruite o fornite Sensori di velocità laser (LVS), Crea un profilo per mettere in evidenza le tue competenze ed entrare in contatto con i visitatori che hanno un bisogno concreto delle tue soluzioni.
Panoramica sui sensori di velocità laser (LVS) per la navigazione e la guida in ambito militare
Panoramica da
William Mackenzie
Aggiornato:
Introduzione ai sensori di velocità laser
Un sensore di velocità laser (LVS) è un sensore di navigazione che utilizza misurazioni ottiche per determinare la velocità di un veicolo rispetto al suolo o a un’altra superficie fissa. Molti sistemi utilizzano la velocimetria laser Doppler, misurando lo spostamento di frequenza della luce laser riflessa o retrodiffusa per calcolare il movimento relativo senza ricorrere al contatto meccanico con la superficie.
Nel campo della navigazione militare, questa forma di rilevamento della velocità risulta particolarmente utile come ausilio a un sistema di navigazione inerziale (INS). Un sensore di velocità laser Doppler è in grado di fornire osservazioni regolari della velocità a un filtro di navigazione, contribuendo a limitare gli errori che si accumulano quando un INS opera senza un posizionamento satellitare affidabile.
Funzioni principali dei sensori di velocità laser per la navigazione
Misurazione della velocità rispetto al suolo
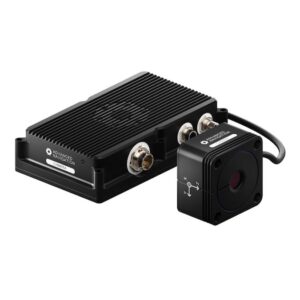
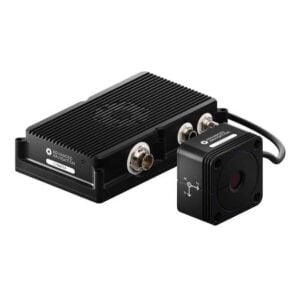
Chimera Land, un sensore di velocità laser senza contatto, prodotto da Advanced Navigation
Un velocimetro laser determina il movimento relativo alla superficie osservata dai suoi fasci ottici. A differenza dei sensori di velocità aerodinamica, che misurano il movimento relativo a una massa d’aria, il rilevamento della velocità laser con riferimento al suolo è in grado di fornire informazioni sul movimento della piattaforma rispetto al terreno. Questa distinzione è importante per un calcolo della posizione stimata accurato e per la stima del movimento del veicolo.
Supporto al sistema di navigazione inerziale
Un INS calcola il movimento utilizzando le misurazioni provenienti da accelerometri e giroscopi, ma nel corso del tempo si accumulano piccoli errori dei sensori inerziali. Un sensore di velocità laser può fornire un aggiornamento indipendente della velocità che il filtro di navigazione utilizza per limitare tali errori e, a seconda dell’architettura del sistema, migliorare le stime relative ad altri stati di navigazione. Il risultato è un’architettura complementare in cui l’INS garantisce una navigazione continua mentre l’LVS fornisce osservazioni esterne sul movimento.
Navigazione in assenza di segnali GNSS
La velocimetria laser Doppler non dipende dalla ricezione di segnali di navigazione satellitare. Un velocimetro laser Doppler può quindi continuare a fornire misurazioni di velocità quando il GNSS non è disponibile, è soggetto a interferenze o è altrimenti inaffidabile, a condizione che il sensore mantenga un ritorno ottico utilizzabile dal suolo o da un’altra superficie fissa. Ciò rende la tecnologia LVS rilevante per le architetture di navigazione resilienti.
Navigazione a stima e riduzione della deriva
La navigazione a stima (dead reckoning) calcola la posizione mutevole di una piattaforma sulla base della sua posizione precedente e del movimento misurato. Un sistema inerziale non assistito accumula gradualmente errori di velocità e di posizione, mentre osservazioni regolari della velocità possono contribuire a limitare tale accumulo. Un LVS non fornisce normalmente la posizione geografica assoluta, ma misurazioni accurate della velocità relativa al suolo possono migliorare la qualità della soluzione di navigazione a stima risultante.
Aggiornamenti di velocità per sistemi di navigazione integrati
I moderni sistemi di navigazione combinano comunemente le misurazioni provenienti da diversi sensori complementari. I velocimetri laser Doppler possono fornire aggiornamenti di velocità insieme ai dati provenienti da sensori inerziali, ricevitori GNSS, radar, telecamere, encoder delle ruote o altre fonti ausiliarie. Il filtro di navigazione può quindi valutare le misurazioni disponibili e stimare il movimento attuale della piattaforma e lo stato di navigazione.
Riduzione degli errori di posizione e di navigazione
L’errore di velocità finisce per generare un errore di posizione, poiché una stima errata della velocità viene integrata nel tempo. Correggendo o limitando la velocità all’interno di un INS, un sensore di velocità laser può ridurre la velocità con cui si sviluppano gli errori di posizione. Le prestazioni complessive dipendono comunque dalla qualità dell’INS, dall’allineamento dei sensori, dalla sincronizzazione, dagli algoritmi di navigazione, dalla dinamica del veicolo e dalla disponibilità e accuratezza di misurazioni ottiche valide.
Applicazioni militari dei sensori di velocità laser
Navigazione di velivoli a bassa quota
I velivoli militari che volano a bassa quota possono utilizzare le misurazioni della velocità relativa al suolo come dato di navigazione aggiuntivo quando il terreno rimane entro il raggio operativo del sensore. Un sensore di velocità laser Doppler può integrare un INS di bordo senza fare affidamento sul contatto con le ruote o sui segnali satellitari, sebbene la geometria di installazione, l’altitudine, l’assetto, le condizioni atmosferiche e i segnali di ritorno dalla superficie influenzino la disponibilità delle misurazioni.
Navigazione di elicotteri e aeromobili ad ala rotante
I velivoli ad ala rotante operano in regimi di volo che includono il volo in avanti, le manovre a bassa velocità, il volo stazionario e l’atterraggio. Le informazioni sulla velocità relativa al suolo possono supportare la navigazione durante queste transizioni, in particolare quando l’assistenza satellitare convenzionale risulta interrotta. L’integrazione deve tenere conto delle vibrazioni della piattaforma, dei cambiamenti di assetto, della posizione di montaggio, delle interferenze legate al rotore e della linea di vista ottica del sensore.
Navigazione di UAV e velivoli autonomi
I veicoli aerei senza pilota (UAV) necessitano di stime affidabili dello stato per la guida e il controllo di volo. Un LVS può fornire osservazioni indipendenti della velocità allo stack di navigazione, supportando il funzionamento autonomo quando le informazioni GNSS sono intermittenti o non disponibili. Il sensore viene tipicamente utilizzato come parte di un’architettura multisensore piuttosto che come soluzione di posizionamento autonoma completa.
Navigazione dei veicoli terrestri
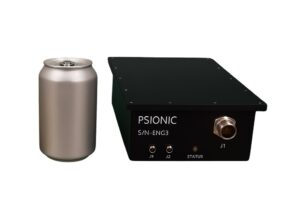
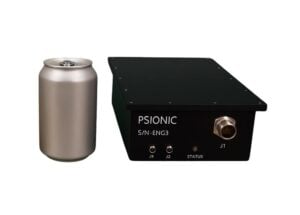
SurePath Ground-V di Psionic
I veicoli militari su ruote e cingolati possono utilizzare il rilevamento laser della velocità per misurare il movimento rispetto al terreno senza ricavare la velocità esclusivamente dalla rotazione delle ruote o dei cingoli. Ciò può rivelarsi utile nei casi in cui lo slittamento delle ruote o dei cingoli, la deformazione degli pneumatici o le mutevoli condizioni del terreno riducano l’affidabilità dell’odometria convenzionale.
Navigazione di veicoli autonomi e robotici
I veicoli terrestri senza equipaggio dipendono da una stima accurata del movimento per il tracciamento del percorso, la localizzazione e l’autonomia. Un sensore di velocità laser può fornire un riferimento di velocità aggiuntivo, indipendente dagli encoder delle ruote e dal GNSS. La fusione di queste informazioni con un INS, sensori di percezione e altri ausili di navigazione può migliorare la continuità in condizioni operative mutevoli.
Misurazione della velocità di atterraggio
Le informazioni sulla velocità relativa al suolo possono contribuire alla navigazione durante le operazioni di avvicinamento, discesa e atterraggio. Le misurazioni multiasse sono particolarmente rilevanti quando un sistema di controllo di volo o di navigazione deve stimare il movimento in avanti, laterale e verticale rispetto alla superficie. Le misurazioni LVS integrano, anziché sostituire, le informazioni relative all’altitudine, all’assetto, alla posizione e agli ostacoli necessarie per una soluzione di atterraggio completa.
Configurazioni di misurazione del sensore di velocità laser
Misurazione della velocità su un singolo asse
Una singola misurazione Doppler fornisce la componente della velocità relativa lungo la propria linea di vista ottica. Le configurazioni dei sensori possono utilizzare una o più misurazioni di questo tipo per determinare la velocità lungo un particolare asse del veicolo o di navigazione. Sono necessari ulteriori assi di misurazione o sensori quando occorre determinare il movimento della piattaforma in modo più completo.
Misura della velocità su più assi
I sistemi multiasse combinano misurazioni lungo diverse direzioni ottiche per ottenere una rappresentazione più completa del movimento della piattaforma. Le singole osservazioni possono essere trasformate nel sistema di coordinate del veicolo o di navigazione, consentendo al computer di navigazione di determinare il movimento lungo diversi assi.
Misurazione tridimensionale della velocità al suolo
Le configurazioni LVS tridimensionali utilizzano misurazioni Doppler multiple per ricostruire il vettore di velocità relativa della piattaforma. Questo può essere trasformato in componenti di velocità longitudinali, laterali e verticali nel sistema di coordinate del veicolo o di navigazione. Questa capacità è particolarmente preziosa per le piattaforme aeree e altamente dinamiche, poiché il movimento non è limitato a un unico piano.
Misura Doppler multiraggio
Un velocimetro Doppler multiraggio dirige l’energia laser lungo diverse geometrie di misurazione ed elabora i segnali ottici di ritorno per determinare le componenti di velocità. Lo spostamento di frequenza Doppler contenuto nella luce riflessa o retrodiffusa rappresenta il movimento relativo lungo ciascuna direzione di misurazione. La combinazione delle misurazioni provenienti da raggi opportunamente orientati consente al sistema di elaborazione del segnale di ricavare un vettore di velocità multidimensionale.
Confronto con altri sensori di navigazione
I sensori di velocità laser ricoprono un ruolo specifico all’interno di un’architettura di navigazione più ampia. Il seguente confronto evidenzia in che modo la tecnologia LVS si differenzia da diverse tecnologie di rilevamento e controllo comunemente associate.
Tecnologia
Funzione primaria
Considerazioni relative alla navigazione
Radar Doppler
Misura la velocità relativa utilizzando gli spostamenti Doppler in radiofrequenza
Fornisce misurazioni della velocità senza contatto utilizzando le radiofrequenze anziché l’energia ottica
GNSS
Fornisce posizione, velocità e tempistica tramite segnali satellitari
Fornisce dati di navigazione assoluti, ma dipende dalla disponibilità di segnali satellitari utilizzabili
Sistema di navigazione inerziale
Stima il movimento tramite accelerometri e giroscopi
Funziona in modo autonomo, ma accumula errori in assenza di ausili esterni
Utilizza misurazioni laser Doppler per determinare la velocità relativa
Un approccio di rilevamento di ampio respiro che può includere sensori di velocità laser progettati per la navigazione
La combinazione appropriata dipende dal tipo di piattaforma, dalle condizioni ambientali, dalla precisione di navigazione richiesta e dalla disponibilità prevista di ausili esterni.
Considerazioni relative all’acquisto dei sensori di velocità laser
La scelta di un sensore di velocità laser richiede di prendere in considerazione sia le prestazioni di misurazione sia la sua integrazione nel più ampio sistema di navigazione.
Intervallo di misurazione della velocità: l’intervallo supportato dovrebbe coprire le velocità minime, massime e multidirezionali previste per la piattaforma.
Precisione della velocità: l’incertezza di misura deve essere valutata in relazione al margine di errore dell’INS e alla soluzione di navigazione complessiva.
Frequenza di aggiornamento delle misurazioni: le dinamiche più rapide della piattaforma possono richiedere aggiornamenti sufficientemente frequenti per un’efficace integrazione con il filtro di navigazione.
Altitudine operativa o distanza di lavoro: il sensore di velocità laser Doppler deve ottenere segnali utilizzabili lungo l’intera distanza prevista tra il sensore e la superficie di misura.
Geometria del fascio: la disposizione del fascio influenza le componenti di velocità osservabili, la ricostruzione vettoriale e i requisiti di montaggio del sensore.
Compatibilità con la superficie: la riflettività del terreno, le caratteristiche della superficie, l’angolo di incidenza e la dispersione ottica possono influire sull’intensità e sulla disponibilità delle misurazioni.
Requisiti di linea di vista: l’installazione deve garantire la visione necessaria del suolo o di un’altra superficie fissa idonea per tutta la durata dell’operazione prevista, tenendo conto di potenziali ostacoli dovuti a polvere, fumo, nebbia, precipitazioni o strutture della piattaforma.
Dimensioni, peso e potenza: i requisiti SWaP sono particolarmente importanti per gli UAV, i sistemi autonomi e le piattaforme militari con spazio limitato.
Resistenza ambientale: il sensore potrebbe dover resistere a temperature, urti, vibrazioni, polvere, umidità e altre sollecitazioni ambientali specifiche della piattaforma.
Compatibilità dell’interfaccia di navigazione: le interfacce elettriche, i formati dei dati, la sincronizzazione, la latenza, i sistemi di coordinate e la temporizzazione devono essere compatibili con l’INS o con il computer di navigazione.
Questi fattori determinano se un velocimetro laser Doppler sia in grado di fornire aggiornamenti utili sulla velocità nelle condizioni ambientali e dinamiche della piattaforma di difesa prevista.