Laser-Geschwindigkeitssensoren (LVS) sind optische Navigationssensoren, die die Geschwindigkeit eines Fahrzeugs relativ zum Gelände oder zu einer anderen stationären Oberfläche messen, wobei üblicherweise die Laser-Doppler-Geschwindigkeitsmessung zum Einsatz kommt. In Navigationssystemen für Verteidigungszwecke können LVS-Messungen unabhängige Geschwindigkeitsaktualisierungen liefern, um ein Trägheitsnavigationssystem (INS) zu unterstützen, die Trägheitsdrift zu begrenzen und die Koppelnavigation zu unterstützen, wenn GNSS nicht verfügbar oder unzuverlässig ist.
Diese Seite befasst sich mit Laser-Geschwindigkeitssensoren und Laser-Doppler-Geschwindigkeitsmessern für Flugzeuge, Drehflügler, UAVs, Bodenfahrzeuge und autonome Plattformen.
Wenn Sie entwerfen, bauen oder liefern Laser-Geschwindigkeitssensoren (LVS), Erstellen Sie ein Profil, um Ihre Kompetenzen zu präsentieren und mit Besuchern in Kontakt zu treten, die einen konkreten Bedarf an Ihren Lösungen haben.
Überblick über Lasergeschwindigkeitssensoren (LVS) für die militärische Navigation und Lenkung
Übersicht von
William Mackenzie
Aktualisiert:
Einführung in Lasergeschwindigkeitssensoren
Ein Laser-Geschwindigkeitssensor (LVS) ist ein Navigationssensor, der mithilfe optischer Messungen die Geschwindigkeit eines Fahrzeugs relativ zum Boden oder einer anderen stationären Oberfläche ermittelt. Viele Systeme nutzen die Laser-Doppler-Geschwindigkeitsmessung, bei der die Frequenzverschiebung von reflektiertem oder rückgestreutem Laserlicht gemessen wird, um die Relativbewegung zu berechnen, ohne auf einen mechanischen Kontakt mit der Oberfläche angewiesen zu sein.
Für die Navigation im Verteidigungsbereich ist diese Form der Geschwindigkeitsmessung besonders nützlich als Ergänzung zu einem Trägheitsnavigationssystem (INS). Ein Laser-Doppler-Geschwindigkeitssensor kann einem Navigationsfilter regelmäßig Geschwindigkeitsmesswerte liefern und so dazu beitragen, Fehler zu begrenzen, die sich ansammeln, wenn ein INS ohne zuverlässige Satellitenortung arbeitet.
Kernfunktionen von Laser-Geschwindigkeitssensoren für die Navigation
Messung der Geschwindigkeit relativ zum Boden
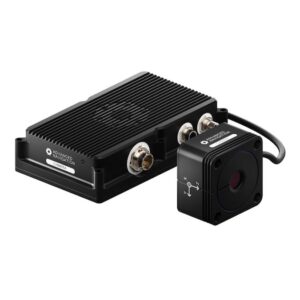
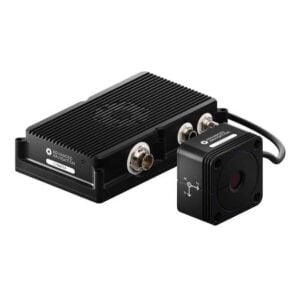
Chimera Land, ein berührungsloser Laser-Geschwindigkeitssensor von Advanced Navigation
Ein Laser-Geschwindigkeitsmesser ermittelt die Bewegung relativ zu der Oberfläche, die von seinen optischen Strahlen erfasst wird. Im Gegensatz zu Fluggeschwindigkeitssensoren, die die Bewegung relativ zu einer Luftmasse messen, kann die bodenbezogene Laser-Geschwindigkeitsmessung Informationen über die Bewegung der Plattform relativ zum Gelände liefern. Dieser Unterschied ist wichtig für eine genaue Kursberechnung und die Schätzung der Fahrzeugbewegung.
Unterstützung durch ein Trägheitsnavigationssystem
Ein INS berechnet die Bewegung anhand von Messwerten aus Beschleunigungssensoren und Gyroskopen, doch kleine Fehler der Trägheitssensoren summieren sich im Laufe der Zeit. Ein Laser-Geschwindigkeitssensor kann eine unabhängige Geschwindigkeitsaktualisierung liefern, die der Navigationsfilter nutzt, um diese Fehler einzugrenzen und – je nach Systemarchitektur – die Schätzungen anderer Navigationszustände zu verbessern. Das Ergebnis ist eine komplementäre Architektur, in der das INS für eine kontinuierliche Navigation sorgt, während das LVS externe Bewegungsbeobachtungen liefert.
Navigation bei fehlendem GNSS-Empfang
Die Laser-Doppler-Geschwindigkeitsmessung ist nicht auf den Empfang von Satellitennavigationssignalen angewiesen. Ein Laser-Doppler-Geschwindigkeitsmesser kann daher weiterhin Geschwindigkeitsmessungen liefern, wenn GNSS nicht verfügbar, gestört oder anderweitig unzuverlässig ist, vorausgesetzt, der Sensor erhält eine verwertbare optische Rückmeldung vom Boden oder einer anderen stationären Oberfläche. Dies macht die LVS-Technologie für robuste Navigationsarchitekturen relevant.
Kalkulation der Position und Driftminderung
Bei der Kursschätzung wird die sich ändernde Position einer Plattform anhand ihrer vorherigen Position und der gemessenen Bewegung geschätzt. Ein alleiniges Trägheitsnavigationssystem entwickelt nach und nach Geschwindigkeits- und Positionsfehler, während regelmäßige Geschwindigkeitsmessungen dazu beitragen können, dieses Wachstum einzudämmen. Ein LVS liefert normalerweise keine absolute geografische Position, doch genaue, bodenbezogene Geschwindigkeitsmessungen können die Qualität der daraus resultierenden Dead-Reckoning-Lösung verbessern.
Geschwindigkeitsaktualisierungen für integrierte Navigationssysteme
Moderne Navigationssysteme kombinieren üblicherweise Messungen mehrerer sich ergänzender Sensoren. Laser-Doppler-Geschwindigkeitsmesser können Geschwindigkeitsaktualisierungen neben Daten von Trägheitssensoren, GNSS-Empfängern, Radar, Kameras, Radauslesern oder anderen Hilfsquellen liefern. Der Navigationsfilter kann dann die verfügbaren Messungen auswerten und die aktuelle Bewegung sowie den Navigationszustand der Plattform abschätzen.
Reduzierung von Positions- und Navigationsfehlern
Geschwindigkeitsfehler führen letztendlich zu Positionsfehlern, da eine falsche Geschwindigkeitsschätzung über die Zeit integriert wird. Durch die Korrektur oder Einschränkung der Geschwindigkeit innerhalb eines INS kann ein Laser-Geschwindigkeitssensor die Geschwindigkeit verringern, mit der sich Positionsfehler entwickeln. Die Gesamtleistung hängt weiterhin von der Qualität des INS, der Sensorausrichtung, der Zeitmessung, den Navigationsalgorithmen, der Fahrzeugdynamik sowie der Verfügbarkeit und Genauigkeit gültiger optischer Messungen ab.
Militärische Anwendungen von Laser-Geschwindigkeitssensoren
Navigation von Flugzeugen in geringer Höhe
Tief fliegende Militärflugzeuge können bodenrelative Geschwindigkeitsmessungen als zusätzliche Navigationsinformation nutzen, sofern sich das Gelände innerhalb des Betriebsbereichs des Sensors befindet. Ein Laser-Doppler-Geschwindigkeitssensor kann ein bordseitiges INS ergänzen, ohne auf Radkontakt oder Satellitensignale angewiesen zu sein, wobei jedoch die Einbaulage, die Flughöhe, die Fluglage, die atmosphärischen Bedingungen und die Oberflächenreflexe die Verfügbarkeit der Messdaten beeinflussen.
Navigation von Hubschraubern und Drehflüglern
Drehflügler werden in verschiedenen Flugmodi eingesetzt, darunter Vorwärtsflug, Manöver bei niedriger Geschwindigkeit, Schwebeflug und Landung. Informationen zur bodenrelativen Geschwindigkeit können die Navigation während dieser Übergänge unterstützen, insbesondere wenn herkömmliche Satellitenunterstützung unterbrochen ist. Bei der Integration müssen Plattformvibrationen, sich ändernde Fluglage, Einbaulage, rotorbedingte Störungen sowie die optische Sichtlinie des Sensors berücksichtigt werden.
Navigation von UAVs und autonomen Flugzeugen
Unbemannte Luftfahrzeuge (UAVs) benötigen zuverlässige Zustandsschätzungen für die Flugführung und Flugsteuerung. Ein LVS kann unabhängige Geschwindigkeitsmessungen in den Navigationsstapel einbringen und so den autonomen Betrieb unterstützen, wenn GNSS-Daten nur sporadisch oder gar nicht verfügbar sind. Der Sensor wird in der Regel als Teil einer Multisensor-Architektur und nicht als eigenständige Positionierungslösung eingesetzt.
Navigation von Bodenfahrzeugen
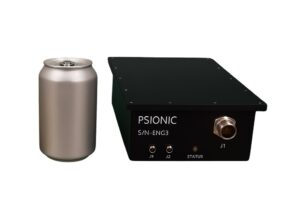
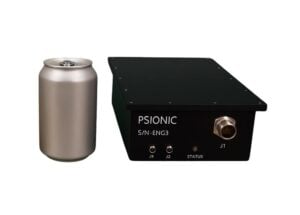
SurePath Ground-V von Psionic
Militärfahrzeuge mit Rädern oder Ketten können mithilfe der Laser-Geschwindigkeitsmessung die Bewegung relativ zum Gelände erfassen, ohne die Geschwindigkeit ausschließlich aus der Rad- oder Kettenrotation abzuleiten. Dies kann von großem Nutzen sein, wenn Radschlupf, Kettenschlupf, Reifenverformung oder sich ändernde Bodenbedingungen die Zuverlässigkeit herkömmlicher Odometrie beeinträchtigen.
Navigation autonomer und robotergesteuerter Fahrzeuge
Unbemannte Bodenfahrzeuge sind für die Wegverfolgung, Lokalisierung und Autonomie auf eine genaue Bewegungsschätzung angewiesen. Ein Laser-Geschwindigkeitssensor kann eine zusätzliche Geschwindigkeitsreferenz liefern, die unabhängig von Radauswertgebern und GNSS ist. Die Fusion dieser Informationen mit einem INS, Wahrnehmungssensoren und anderen Navigationshilfen kann die Kontinuität unter wechselnden Betriebsbedingungen verbessern.
Messung der Landegeschwindigkeit
Informationen zur bodenrelativen Geschwindigkeit können zur Navigation während des Anflugs, des Sinkflugs und der Landung beitragen. Mehrachsige Messungen sind besonders relevant, wenn ein Flugsteuerungs- oder Navigationssystem die Vorwärts-, Seiten- und Vertikalbewegung relativ zur Oberfläche abschätzen muss. LVS-Messungen ergänzen die für eine vollständige Lande-Lösung erforderlichen Informationen zu Höhe, Lage, Position und Hindernissen, ersetzen diese jedoch nicht.
Messkonfigurationen für Laser-Geschwindigkeitssensoren
Einachsige Geschwindigkeitsmessung
Eine einzelne Doppler-Messung liefert die Komponente der Relativgeschwindigkeit entlang ihrer optischen Sichtlinie. Sensorkonfigurationen können eine oder mehrere solcher Messungen nutzen, um die Geschwindigkeit entlang einer bestimmten Fahrzeug- oder Navigationsachse zu bestimmen. Zusätzliche Messachsen oder Sensoren sind erforderlich, wenn die Plattformbewegung umfassender erfasst werden muss.
Mehrachsige Geschwindigkeitsmessung
Mehrachsige Systeme kombinieren Messungen entlang verschiedener optischer Richtungen, um ein umfassenderes Bild der Plattformbewegung zu erhalten. Die einzelnen Messwerte können in das Fahrzeug- oder Navigationskoordinatensystem transformiert werden, wodurch der Navigationscomputer die Bewegung entlang mehrerer Achsen bestimmen kann.
Dreidimensionale Boden-Geschwindigkeitsmessung
Dreidimensionale LVS-Konfigurationen nutzen mehrere Doppler-Messungen, um den relativen Geschwindigkeitsvektor der Plattform zu rekonstruieren. Dieser kann im Fahrzeug- oder Navigationskoordinatensystem in Längs-, Quer- und Vertikalgeschwindigkeitskomponenten umgewandelt werden. Diese Fähigkeit ist besonders wertvoll für luftgestützte und hochdynamische Plattformen, da sich deren Bewegung nicht auf eine einzige Ebene beschränkt.
Mehrstrahl-Doppler-Messung
Ein Mehrstrahl-Doppler-Geschwindigkeitsmesser lenkt Laserenergie entlang mehrerer Messgeometrien und verarbeitet die zurückgesendeten optischen Signale, um Geschwindigkeitskomponenten zu bestimmen. Die im reflektierten oder rückgestreuten Licht enthaltene Doppler-Frequenzverschiebung repräsentiert die Relativbewegung entlang jeder Messrichtung. Durch die Kombination von Messungen aus entsprechend ausgerichteten Strahlen kann das Signalverarbeitungssystem einen mehrdimensionalen Geschwindigkeitsvektor ableiten.
Vergleich mit anderen Navigationssensoren
Laser-Geschwindigkeitssensoren nehmen innerhalb einer umfassenderen Navigationsarchitektur eine spezifische Rolle ein. Der folgende Vergleich verdeutlicht, inwiefern sich die LVS-Technologie von verschiedenen häufig damit in Verbindung gebrachten Sensor- und Steuerungstechnologien unterscheidet.
Technologie
Hauptfunktion
Aspekte der Navigation
Doppler-Radar
Misst die Relativgeschwindigkeit anhand von Doppler-Verschiebungen im Hochfrequenzbereich
Ermöglicht berührungslose Geschwindigkeitsmessungen mittels Hochfrequenzwellen anstelle von optischer Energie
GNSS
Liefert Position, Geschwindigkeit und Zeitangaben anhand von Satellitensignalen
Liefert absolute Navigationsdaten, ist jedoch auf verwertbare Satellitensignale angewiesen
Trägheitsnavigationssystem
Schätzt die Bewegung anhand von Beschleunigungssensoren und Gyroskopen
Arbeitet autonom, akkumuliert jedoch ohne externe Unterstützung Fehler
Verwendet Laser-Doppler-Messungen zur Bestimmung der Relativgeschwindigkeit
Ein breit gefasster Sensoransatz, der auch für die Navigation konzipierte Laser-Geschwindigkeitssensoren umfassen kann
Die geeignete Kombination hängt vom Plattformtyp, den Umgebungsbedingungen, der erforderlichen Navigationsgenauigkeit und der zu erwartenden Verfügbarkeit externer Hilfsmittel ab.
Überlegungen zur Beschaffung von Laser-Geschwindigkeitssensoren
Bei der Auswahl eines Laser-Geschwindigkeitssensors müssen sowohl die Messleistung als auch dessen Integration in das übergeordnete Navigationssystem berücksichtigt werden.
Geschwindigkeitsmessbereich: Der unterstützte Messbereich sollte die erwarteten Mindest-, Höchst- und multidirektionalen Geschwindigkeiten der Plattform abdecken.
Geschwindigkeitsgenauigkeit: Die Messunsicherheit sollte im Hinblick auf das Fehlerbudget des INS und der gesamten Navigationslösung bewertet werden.
Messaktualisierungsrate: Bei einer schnelleren Plattformdynamik können ausreichend häufige Aktualisierungen erforderlich sein, um eine effektive Integration in den Navigationsfilter zu gewährleisten.
Betriebshöhe oder Messabstand: Der Laser-Doppler-Geschwindigkeitssensor muss über die beabsichtigte Entfernung zwischen Sensor und Messfläche hinweg verwertbare Echos erfassen können.
Strahlgeometrie: Die Anordnung der Strahlen beeinflusst die beobachtbaren Geschwindigkeitskomponenten, die Vektorrekonstruktion sowie die Anforderungen an die Montage des Sensors.
Oberflächenkompatibilität: Die Reflektivität des Geländes, Oberflächenmerkmale, der Einfallswinkel und optische Streuung können die Stärke und Verfügbarkeit der Messungen beeinflussen.
Anforderungen an die Sichtverbindung: Die Installation sollte während des gesamten vorgesehenen Betriebs die erforderliche Sicht auf den Boden oder eine andere geeignete stationäre Oberfläche gewährleisten, wobei mögliche Sichtbeeinträchtigungen durch Staub, Rauch, Nebel, Niederschlag oder Plattformstrukturen zu berücksichtigen sind.
Größe, Gewicht und Leistungsbedarf: SWaP-Anforderungen sind besonders wichtig für UAVs, autonome Systeme und militärische Plattformen mit begrenztem Platzangebot.
Umgebungsfestigkeit: Der Sensor muss unter Umständen plattformspezifische Belastungen durch Temperatur, Stöße, Vibrationen, Staub, Feuchtigkeit und andere Umwelteinflüsse aushalten.
Kompatibilität der Navigationsschnittstellen: Elektrische Schnittstellen, Datenformate, Synchronisation, Latenz, Koordinatensysteme und Zeitabläufe sollten mit dem INS oder dem Navigationscomputer kompatibel sein.
Diese Faktoren bestimmen, ob ein Laser-Doppler-Geschwindigkeitsmesser unter den Umgebungs- und dynamischen Bedingungen der vorgesehenen Verteidigungsplattform brauchbare Geschwindigkeitsdaten liefern kann.