Laserowe czujniki prędkości (LVS) to optyczne czujniki nawigacyjne, które mierzą prędkość pojazdu względem terenu lub innej nieruchomej powierzchni, zazwyczaj z wykorzystaniem laserowej velocymetrii dopplerowskiej. W systemach nawigacyjnych stosowanych w sektorze obronnym pomiary z czujników LVS mogą dostarczać niezależnych aktualizacji prędkości, wspomagając system INS, ograniczając dryft inercyjny oraz wspierając nawigację zliczeniową w sytuacjach, gdy system GNSS jest niedostępny lub niewiarygodny.
Niniejsza strona dotyczy czujników prędkości laserowych oraz laserowych prędkościomierzy dopplerowskich przeznaczonych dla samolotów, śmigłowców, bezzałogowych statków powietrznych (UAV), pojazdów naziemnych oraz platform autonomicznych.
Jeśli projektujesz, budujesz lub dostarczasz Laserowe czujniki prędkości (LVS), Załóż profil, aby zaprezentować swoje możliwości i nawiązać kontakt z osobami, które aktywnie poszukują Twoich rozwiązań.
Przegląd laserowych czujników prędkości (LVS) stosowanych w nawigacji i systemach naprowadzania wojskowego
Przegląd według
William Mackenzie
Aktualizacja:
Wprowadzenie do laserowych czujników prędkości
Laserowy czujnik prędkości (LVS) to czujnik nawigacyjny, który wykorzystuje pomiary optyczne do określenia prędkości pojazdu względem podłoża lub innej nieruchomej powierzchni. Wiele systemów wykorzystuje laserową pomiar prędkości metodą Dopplera, mierząc przesunięcie częstotliwości odbitego lub rozproszonego wstecznie światła laserowego w celu obliczenia ruchu względnego bez konieczności mechanicznego kontaktu z powierzchnią.
W nawigacji wojskowej ta forma pomiaru prędkości jest szczególnie przydatna jako wsparcie dla inercyjnego systemu nawigacyjnego (INS). Laserowy czujnik prędkości dopplerowskiej może dostarczać regularne odczyty prędkości do filtra nawigacyjnego, pomagając ograniczyć błędy, które kumulują się, gdy system INS działa bez wiarygodnego pozycjonowania satelitarnego.
Podstawowe funkcje laserowych czujników prędkości stosowanych w nawigacji
Pomiar prędkości względem ziemi
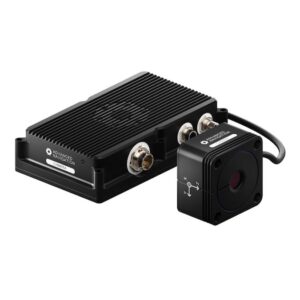
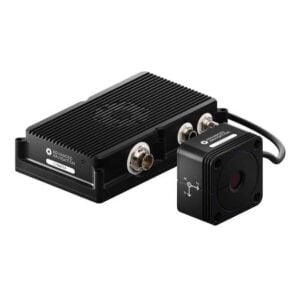
Chimera Land, bezkontaktowy laserowy czujnik prędkości firmy Advanced Navigation
Laserowy miernik prędkości określa ruch względem powierzchni obserwowanej przez jego wiązki optyczne. W odróżnieniu od czujników prędkości lotu, które mierzą ruch względem masy powietrza, laserowe pomiary prędkości w układzie odniesienia do ziemi mogą dostarczać informacji o ruchu platformy względem terenu. To rozróżnienie ma istotne znaczenie dla dokładnego nawigowania metodą nawigacji zliczeniowej oraz szacowania ruchu pojazdu.
Wsparcie systemu nawigacji inercyjnej
System nawigacji inercyjnej (INS) oblicza ruch na podstawie pomiarów z akcelerometrów i żyroskopów, jednak z upływem czasu kumulują się niewielkie błędy czujników inercyjnych. Laserowy czujnik prędkości może dostarczać niezależne aktualizacje prędkości, które filtr nawigacyjny wykorzystuje do ograniczenia tych błędów oraz, w zależności od architektury systemu, do poprawy oszacowań innych stanów nawigacyjnych. W rezultacie powstaje architektura komplementarna, w której system INS zapewnia ciągłą nawigację, podczas gdy czujnik LVS dostarcza zewnętrzne obserwacje ruchu.
Nawigacja w warunkach braku sygnału GNSS
Laserowa pomiar prędkości metodą Dopplera nie opiera się na odbiorze sygnałów nawigacyjnych z satelitów. Laserowy pomiar prędkości metodą Dopplera może zatem nadal dostarczać pomiary prędkości, gdy system GNSS jest niedostępny, zakłócony lub w inny sposób zawodny, pod warunkiem że czujnik utrzymuje użyteczny sygnał zwrotny z ziemi lub innej nieruchomej powierzchni. Dzięki temu technologia LVS ma znaczenie dla odpornych architektur nawigacyjnych.
Nawigacja z przybliżenia i redukcja dryfu
Nawigacja z przybliżenia pozwala oszacować zmieniającą się pozycję platformy na podstawie jej poprzedniej pozycji oraz zmierzonego ruchu. Samodzielny system inercyjny stopniowo generuje błędy prędkości i położenia, natomiast regularne pomiary prędkości mogą pomóc w ograniczeniu tego wzrostu. System LVS zazwyczaj nie dostarcza bezwzględnego położenia geograficznego, jednak dokładne pomiary prędkości względem podłoża mogą poprawić jakość uzyskanego rozwiązania opartego na nawigacji z wyliczeń.
Aktualizacje prędkości dla zintegrowanych systemów nawigacyjnych
Nowoczesne systemy nawigacyjne zazwyczaj łączą pomiary z kilku uzupełniających się czujników. Laserowe prędkościomierze dopplerowskie mogą dostarczać aktualizacje prędkości wraz z danymi z czujników inercyjnych, odbiorników GNSS, radarów, kamer, enkoderów kół lub innych źródeł pomocniczych. Filtr nawigacyjny może następnie ocenić dostępne pomiary i oszacować aktualny ruch platformy oraz jej stan nawigacyjny.
Redukcja błędów pozycjonowania i nawigacji
Błąd prędkości ostatecznie powoduje błąd położenia, ponieważ nieprawidłowe oszacowanie prędkości jest integrowane w czasie. Poprzez korektę lub ograniczenie prędkości w ramach systemu INS laserowy czujnik prędkości może zmniejszyć tempo narastania błędów położenia. Ogólna wydajność nadal zależy od jakości systemu INS, wyrównania czujników, synchronizacji, algorytmów nawigacyjnych, dynamiki pojazdu oraz dostępności i dokładności prawidłowych pomiarów optycznych.
Zastosowania wojskowe laserowych czujników prędkości
Nawigacja statków powietrznych na niskich wysokościach
Nisko lecące samoloty wojskowe mogą wykorzystywać pomiary prędkości względem ziemi jako dodatkowy sygnał nawigacyjny, gdy teren znajduje się w zasięgu działania czujnika. Laserowy czujnik prędkości dopplerowskiej może uzupełniać pokładowy system INS bez konieczności polegania na sygnałach z kół lub sygnałach satelitarnych, chociaż na dostępność pomiarów wpływają: geometria instalacji, wysokość lotu, położenie, warunki atmosferyczne oraz odbicia od powierzchni.
Nawigacja śmigłowców i statków powietrznych z wirnikiem
Śmigłowce i inne statki powietrzne z wirnikiem poruszają się w różnych reżimach lotu, obejmujących lot do przodu, manewry przy niskiej prędkości, zawisanie oraz lądowanie. Informacje o prędkości względem ziemi mogą wspomagać nawigację podczas tych przejść, zwłaszcza gdy dochodzi do zakłóceń w działaniu konwencjonalnych systemów wspomagania satelitarnego. Integracja musi uwzględniać drgania platformy, zmieniające się położenie, pozycję montażową, zakłócenia związane z wirnikiem oraz optyczną linię widzenia czujnika.
Nawigacja bezzałogowych statków powietrznych (UAV) i samolotów autonomicznych
Bezzałogowe statki powietrzne (UAV) wymagają wiarygodnych oszacowań stanu do celów naprowadzania i sterowania lotem. System LVS może dostarczać niezależne pomiary prędkości do układu nawigacyjnego, wspierając autonomiczną eksploatację w sytuacjach, gdy dane GNSS są przerywane lub niedostępne. Czujnik ten jest zazwyczaj wykorzystywany jako element architektury wieloczujnikowej, a nie jako kompletne, samodzielne rozwiązanie do pozycjonowania.
Nawigacja pojazdów naziemnych
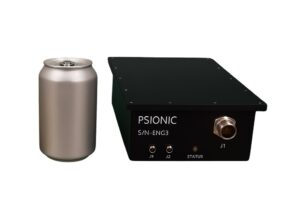
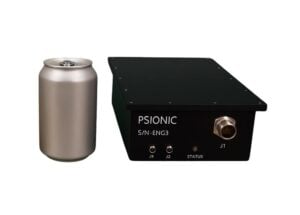
SurePath Ground-V firmy Psionic
Pojazdy wojskowe kołowe i gąsienicowe mogą wykorzystywać laserowe czujniki prędkości do pomiaru ruchu względem terenu bez wyznaczania prędkości wyłącznie na podstawie obrotów kół lub gąsienic. Może to być cenne w sytuacjach, gdy poślizg kół, poślizg gąsienic, odkształcenie opon lub zmieniające się warunki terenowe zmniejszają niezawodność konwencjonalnej odometrii.
Nawigacja pojazdów autonomicznych i zrobotyzowanych
Bezzałogowe pojazdy lądowe wymagają dokładnego oszacowania ruchu w celu podążania po wyznaczonej trasie, lokalizacji oraz zapewnienia autonomii. Laserowy czujnik prędkości może dostarczyć dodatkowy punkt odniesienia dla prędkości, niezależny od enkoderów kół i systemu GNSS. Połączenie tych informacji z systemem INS, czujnikami percepcyjnymi oraz innymi pomocami nawigacyjnymi może poprawić ciągłość działania w zmieniających się warunkach eksploatacyjnych.
Pomiar prędkości podczas lądowania
Informacje o prędkości względem podłoża mogą przyczynić się do nawigacji podczas operacji podejścia, schodzenia i lądowania. Pomiary wieloosiowe mają szczególne znaczenie, gdy system sterowania lotem lub nawigacji musi oszacować ruch do przodu, w bok oraz w pionie względem powierzchni. Pomiary LVS stanowią uzupełnienie, a nie zamiennik informacji dotyczących wysokości, położenia, pozycji oraz przeszkód, niezbędnych do stworzenia kompletnego rozwiązania lądowania.
Konfiguracje pomiarowe laserowego czujnika prędkości
Pomiar prędkości jednoosiowej
Pojedynczy pomiar dopplerowski dostarcza składową prędkości względnej wzdłuż linii wzroku czujnika. Konfiguracje czujników mogą wykorzystywać jeden lub więcej takich pomiarów w celu określenia prędkości wzdłuż określonej osi pojazdu lub osi nawigacyjnej. Dodatkowe osie pomiarowe lub czujniki są wymagane, gdy konieczne jest określenie pełniejszego obrazu ruchu platformy.
Wielosiowy pomiar prędkości
Systemy wieloosiowe łączą pomiary w różnych kierunkach optycznych w celu uzyskania pełniejszego obrazu ruchu platformy. Poszczególne pomiary można przekształcić do układu współrzędnych pojazdu lub nawigacyjnych, umożliwiając komputerowi nawigacyjnemu określenie ruchu wzdłuż kilku osi.
Trójwymiarowy pomiar prędkości względem podłoża
Trójwymiarowe konfiguracje LVS wykorzystują wiele pomiarów dopplerowskich w celu odtworzenia wektora prędkości względnej platformy. Można go przekształcić na składowe prędkości wzdłużnej, poprzecznej i pionowej w układzie współrzędnych pojazdu lub nawigacyjnych. Ta funkcja jest szczególnie cenna w przypadku platform powietrznych i wysoce dynamicznych, ponieważ ich ruch nie ogranicza się do jednej płaszczyzny.
Wielowiązkowy pomiar dopplerowski
Wielowiązkowy prędkościomierz dopplerowski kieruje energię lasera wzdłuż wielu geometrii pomiarowych i przetwarza odbite sygnały optyczne w celu określenia składowych prędkości. Przesunięcie częstotliwości dopplerowskiej zawarte w świetle odbitym lub rozproszonym wstecznie reprezentuje ruch względny wzdłuż każdego kierunku pomiarowego. Połączenie pomiarów z odpowiednio zorientowanych wiązek pozwala systemowi przetwarzania sygnałów uzyskać wielowymiarowy wektor prędkości.
Porównanie z innymi czujnikami nawigacyjnymi
Laserowe czujniki prędkości odgrywają specyficzną rolę w ramach szerszej architektury nawigacyjnej. Poniższe porównanie podkreśla, w jaki sposób technologia LVS różni się od kilku powszechnie stosowanych technologii wykrywania i sterowania.
Technologia
Podstawowa funkcja
Aspekty nawigacyjne
Radar dopplerowski
Mierzy prędkość względną na podstawie przesunięć dopplerowskich częstotliwości radiowych
Umożliwia bezkontaktowy pomiar prędkości z wykorzystaniem energii radiowej zamiast energii optycznej
GNSS
Dostarcza dane dotyczące położenia, prędkości i czasu na podstawie sygnałów satelitarnych
Dostarcza bezwzględne dane nawigacyjne, jednak jest uzależniony od dostępności sygnałów satelitarnych
Inercyjny system nawigacyjny
Szacuje ruch na podstawie danych z akcelerometrów i żyroskopów
Działa autonomicznie, jednak bez wsparcia zewnętrznego kumuluje błędy
Wykorzystuje pomiary laserowe typu Dopplera do określania prędkości względnej
Szerokie podejście do wykrywania, które może obejmować laserowe czujniki prędkości przeznaczone do nawigacji
Odpowiednia kombinacja zależy od typu platformy, warunków środowiskowych, wymaganej dokładności nawigacji oraz przewidywanej dostępności zewnętrznych środków wspomagających.
Kwestie związane z zakupem laserowych czujników prędkości
Wybór laserowego czujnika prędkości wymaga uwzględnienia zarówno parametrów pomiarowych, jak i możliwości jego integracji z szerszym systemem nawigacyjnym.
Zakres pomiaru prędkości: Obsługiwany zakres powinien obejmować przewidywane prędkości minimalne, maksymalne oraz wielokierunkowe platformy.
Dokładność pomiaru prędkości: Należy ocenić niepewność pomiaru w odniesieniu do budżetu błędów systemu INS oraz całego rozwiązania nawigacyjnego.
Częstotliwość aktualizacji pomiarów: Szybsza dynamika platformy może wymagać wystarczająco częstych aktualizacji w celu skutecznej integracji z filtrem nawigacyjnym.
Wysokość operacyjna lub odległość pomiarowa: Laserowy czujnik prędkości typu Dopplera musi uzyskiwać użyteczne sygnały zwrotne w całej przewidywanej odległości między czujnikiem a powierzchnią pomiarową.
Geometria wiązki: Układ wiązki wpływa na składowe prędkości, które można obserwować, rekonstrukcję wektora oraz wymagania dotyczące montażu czujnika.
Kompatybilność z powierzchnią: Odbicie terenu, właściwości powierzchni, kąt padania oraz rozpraszanie optyczne mogą wpływać na siłę i dostępność pomiarów.
Wymagania dotyczące linii widzenia: Instalacja powinna zapewniać wymagany widok na ziemię lub inną odpowiednią powierzchnię stacjonarną przez cały przewidziany czas działania, przy uwzględnieniu potencjalnego zasłonięcia przez pył, dym, mgłę, opady atmosferyczne lub konstrukcje platformy.
Wymiary, masa i pobór mocy: Wymagania dotyczące SWaP mają szczególne znaczenie w przypadku bezzałogowych statków powietrznych (UAV), systemów autonomicznych oraz platform wojskowych o ograniczonej przestrzeni.
Odporność na warunki środowiskowe: Czujnik może wymagać odporności na temperaturę, wstrząsy, wibracje, pył, wilgoć oraz inne obciążenia środowiskowe charakterystyczne dla danej platformy.
Zgodność interfejsów nawigacyjnych: Interfejsy elektryczne, formaty danych, synchronizacja, opóźnienia, układy współrzędnych oraz synchronizacja czasowa powinny być zgodne z systemem INS lub komputerem nawigacyjnym.
Czynniki te decydują o tym, czy laserowy prędkościomierz dopplerowski może dostarczać użyteczne aktualizacje prędkości w warunkach środowiskowych i dynamicznych charakterystycznych dla danej platformy obronnej.