Los sensores de velocidad láser (LVS) son sensores ópticos de navegación que miden la velocidad de un vehículo con respecto al terreno u otra superficie fija, utilizando habitualmente la velocimetría láser Doppler. En los sistemas de navegación de defensa, las mediciones de los LVS pueden proporcionar actualizaciones de velocidad independientes para complementar un sistema de navegación inercial (INS), limitar la deriva inercial y facilitar la navegación por estimación cuando el GNSS no está disponible o no es fiable.
Esta página trata sobre los sensores de velocidad láser y los velocímetros láser Doppler para aeronaves, helicópteros, vehículos aéreos no tripulados (UAV), vehículos terrestres y plataformas autónomas.
Si diseñas, construyes o suministras Sensores de velocidad por láser (LVS), Crea un perfil para mostrar tus capacidades y conectar con visitantes que tengan una necesidad real de tus soluciones.
Resumen general de los sensores de velocidad láser (LVS) para la navegación y el guiado militares
Resumen por
William Mackenzie
Actualizado:
Introducción a los sensores de velocidad láser
Un sensor de velocidad láser (LVS) es un sensor de navegación que utiliza mediciones ópticas para determinar la velocidad de un vehículo con respecto al suelo u otra superficie fija. Muchos sistemas aplican la velocimetría láser Doppler, que mide el desplazamiento de frecuencia de la luz láser reflejada o retrodispersada para calcular el movimiento relativo sin depender del contacto mecánico con la superficie.
En el ámbito de la navegación para la defensa, este método de detección de la velocidad resulta especialmente útil como complemento de un sistema de navegación inercial (INS). Un sensor de velocidad Doppler láser puede proporcionar observaciones periódicas de la velocidad a un filtro de navegación, lo que ayuda a limitar los errores que se acumulan cuando un INS funciona sin un posicionamiento por satélite fiable.
Funciones principales de los sensores de velocidad láser para la navegación
Medición de la velocidad relativa al suelo
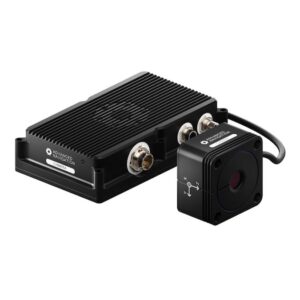
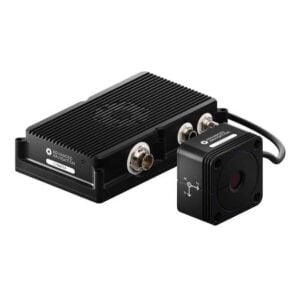
Chimera Land, un sensor de velocidad láser sin contacto, de Advanced Navigation
Un velocímetro láser determina el movimiento relativo a la superficie observada por sus haces ópticos. A diferencia de los sensores de velocidad aerodinámica, que miden el movimiento relativo a una masa de aire, la detección de velocidad por láser con referencia al suelo puede proporcionar información sobre el movimiento de la plataforma respecto al terreno. Esta distinción es importante para realizar cálculos de posición estimada precisos y estimar el movimiento del vehículo.
Apoyo al sistema de navegación inercial
Un INS calcula el movimiento utilizando mediciones de acelerómetros y giroscopios, pero los pequeños errores de los sensores inerciales se acumulan con el tiempo. Un sensor de velocidad láser puede proporcionar una actualización independiente de la velocidad que el filtro de navegación utiliza para limitar estos errores y, en función de la arquitectura del sistema, mejorar las estimaciones de otros estados de navegación. El resultado es una arquitectura complementaria en la que el INS proporciona navegación continua, mientras que el LVS aporta observaciones externas del movimiento.
Navegación sin GNSS
La velocimetría láser Doppler no depende de la recepción de señales de navegación por satélite. Por lo tanto, un velocímetro láser Doppler puede seguir proporcionando mediciones de velocidad cuando el GNSS no está disponible, está bloqueado o resulta poco fiable por cualquier otro motivo, siempre que el sensor mantenga un retorno óptico utilizable desde el suelo u otra superficie fija. Esto hace que la tecnología LVS sea relevante para las arquitecturas de navegación resilientes.
Navegación por estimación y reducción de la deriva
La navegación por estimación calcula la posición cambiante de una plataforma a partir de su posición anterior y del movimiento medido. Un sistema inercial sin asistencia acumula gradualmente errores de velocidad y posición, mientras que las observaciones regulares de la velocidad pueden ayudar a limitar ese aumento. Normalmente, un LVS no proporciona una posición geográfica absoluta, pero las mediciones precisas de la velocidad relativa al suelo pueden mejorar la calidad de la solución de navegación por estimación resultante.
Actualizaciones de velocidad para sistemas de navegación integrados
Los sistemas de navegación modernos suelen combinar mediciones de varios sensores complementarios. Los velocímetros láser Doppler pueden proporcionar actualizaciones de velocidad junto con datos de sensores inerciales, receptores GNSS, radares, cámaras, codificadores de rueda u otras fuentes auxiliares. A continuación, el filtro de navegación puede evaluar las mediciones disponibles y estimar el movimiento actual y el estado de navegación de la plataforma.
Reducción de los errores de posición y navegación
El error de velocidad acaba generando un error de posición, ya que una estimación incorrecta de la velocidad se integra a lo largo del tiempo. Al corregir o limitar la velocidad dentro de un INS, un sensor de velocidad láser puede reducir la tasa a la que se producen los errores de posición. El rendimiento general sigue dependiendo de la calidad del INS, la alineación de los sensores, la sincronización, los algoritmos de navegación, la dinámica del vehículo y la disponibilidad y precisión de mediciones ópticas válidas.
Aplicaciones militares de los sensores de velocidad láser
Navegación de aeronaves a baja altitud
Las aeronaves militares que vuelan a baja altitud pueden utilizar mediciones de velocidad relativas al suelo como dato adicional de navegación cuando el terreno se encuentra dentro del alcance operativo del sensor. Un sensor de velocidad láser Doppler puede complementar un INS aerotransportado sin depender del contacto con las ruedas ni de señales de satélite, aunque la geometría de la instalación, la altitud, la actitud, las condiciones atmosféricas y los ecos de la superficie influyen en la disponibilidad de las mediciones.
Navegación de helicópteros y aeronaves de ala giratoria
Los helicópteros operan en distintos regímenes de vuelo que incluyen el vuelo hacia delante, las maniobras a baja velocidad, el vuelo estacionario y el aterrizaje. La información sobre la velocidad relativa respecto al suelo puede facilitar la navegación durante estas transiciones, especialmente cuando se interrumpe la ayuda convencional de los satélites. La integración debe tener en cuenta la vibración de la plataforma, los cambios de actitud, la posición de montaje, las interferencias relacionadas con el rotor y la línea de visión óptica del sensor.
Navegación de vehículos aéreos no tripulados (UAV) y aeronaves autónomas
Los vehículos aéreos no tripulados (UAV) requieren estimaciones fiables del estado para el guiado y el control de vuelo. Un LVS puede aportar observaciones de velocidad independientes al sistema de navegación, lo que facilita el funcionamiento autónomo cuando la información del GNSS es intermitente o no está disponible. El sensor se utiliza normalmente como parte de una arquitectura multisensor, más que como una solución de posicionamiento autónoma completa.
Navegación de vehículos terrestres
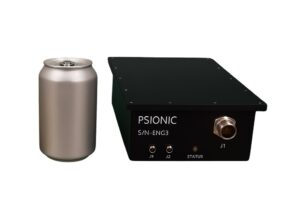
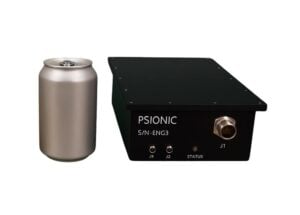
SurePath Ground-V de Psionic
Los vehículos militares con ruedas y orugas pueden utilizar la detección de velocidad por láser para medir el movimiento relativo al terreno sin derivar la velocidad únicamente de la rotación de las ruedas o las orugas. Esto puede resultar valioso cuando el deslizamiento de las ruedas o las orugas, la deformación de los neumáticos o las condiciones cambiantes del terreno reducen la fiabilidad de la odometría convencional.
Navegación de vehículos autónomos y robóticos
Los vehículos terrestres no tripulados dependen de una estimación precisa del movimiento para el seguimiento de trayectorias, la localización y la autonomía. Un sensor de velocidad láser puede proporcionar una referencia de velocidad adicional independiente de los codificadores de rueda y del GNSS. La fusión de esta información con un INS, sensores de percepción y otras ayudas a la navegación puede mejorar la continuidad en condiciones de funcionamiento cambiantes.
Medición de la velocidad de aterrizaje
La información sobre la velocidad relativa respecto al suelo puede contribuir a la navegación durante las operaciones de aproximación, descenso y aterrizaje. Las mediciones multieje resultan especialmente relevantes cuando un sistema de control de vuelo o de navegación necesita estimar el movimiento hacia delante, lateral y vertical con respecto a la superficie. Las mediciones del LVS complementan, en lugar de sustituir, la información sobre altitud, actitud, posición y obstáculos necesaria para una solución de aterrizaje completa.
Configuraciones de medición del sensor de velocidad láser
Medición de velocidad en un solo eje
Una única medición Doppler proporciona la componente de la velocidad relativa a lo largo de su línea de visión óptica. Las configuraciones de los sensores pueden utilizar una o varias de estas mediciones para determinar la velocidad a lo largo de un eje concreto del vehículo o de navegación. Se requieren ejes de medición adicionales o sensores adicionales cuando es necesario determinar el movimiento de la plataforma de forma más completa.
Medición de velocidad multieje
Los sistemas multieje combinan mediciones a lo largo de diferentes direcciones ópticas para obtener una representación más completa del movimiento de la plataforma. Las observaciones individuales pueden transformarse al sistema de coordenadas del vehículo o de navegación, lo que permite al ordenador de navegación determinar el movimiento a lo largo de varios ejes.
Medición tridimensional de la velocidad respecto al suelo
Las configuraciones tridimensionales de LVS utilizan múltiples mediciones Doppler para reconstruir el vector de velocidad relativa de la plataforma. Este puede transformarse en componentes de velocidad longitudinal, lateral y vertical en el sistema de coordenadas del vehículo o de navegación. Esta capacidad resulta especialmente valiosa para plataformas aéreas y altamente dinámicas, ya que el movimiento no se limita a un único plano.
Medición Doppler multihaz
Un velocímetro Doppler multihaz dirige la energía láser a lo largo de múltiples geometrías de medición y procesa las señales ópticas recibidas para determinar las componentes de la velocidad. El desplazamiento de frecuencia Doppler contenido en la luz reflejada o retrodispersada representa el movimiento relativo a lo largo de cada dirección de medición. La combinación de las mediciones procedentes de haces orientados adecuadamente permite al sistema de procesamiento de señales obtener un vector de velocidad multidimensional.
Comparación con otros sensores de navegación
Los sensores de velocidad láser desempeñan un papel específico dentro de una arquitectura de navegación más amplia. La siguiente comparación pone de relieve en qué se diferencia la tecnología LVS de varias tecnologías de detección y control con las que suele asociarse.
Tecnología
Función principal
Consideraciones de navegación
Radar Doppler
Mide la velocidad relativa mediante desplazamientos Doppler de radiofrecuencia
Proporciona mediciones de velocidad sin contacto utilizando radiofrecuencia en lugar de energía óptica
GNSS
Proporciona datos de posición, velocidad y sincronización a partir de señales de satélite
Ofrece datos de navegación absolutos, pero depende de la disponibilidad de señales de satélite
Sistema de navegación inercial
Estima el movimiento a partir de acelerómetros y giroscopios
Funciona de forma autónoma, pero acumula error si no cuenta con ayuda externa
Utiliza mediciones láser Doppler para determinar la velocidad relativa
Un enfoque de detección amplio que puede incluir sensores de velocidad láser diseñados para la navegación
La combinación adecuada depende del tipo de plataforma, las condiciones ambientales, la precisión de navegación requerida y la disponibilidad prevista de ayuda externa.
Consideraciones sobre la adquisición de sensores de velocidad láser
La selección de un sensor de velocidad láser requiere tener en cuenta tanto el rendimiento de la medición como su integración en el sistema de navegación en su conjunto.
Rango de medición de la velocidad: El rango admitido debe abarcar las velocidades mínimas, máximas y multidireccionales previstas de la plataforma.
Precisión de la velocidad: La incertidumbre de la medición debe evaluarse en relación con el margen de error del INS y de la solución de navegación global.
Frecuencia de actualización de las mediciones: una dinámica más rápida de la plataforma puede requerir actualizaciones suficientemente frecuentes para una integración eficaz con el filtro de navegación.
Altitud de funcionamiento o distancia de separación: El sensor de velocidad láser Doppler debe obtener señales de retorno utilizables a lo largo de la distancia prevista entre el sensor y la superficie de medición.
Geometría del haz: La disposición del haz influye en las componentes de velocidad que pueden observarse, en la reconstrucción del vector y en los requisitos de montaje del sensor.
Compatibilidad con la superficie: La reflectividad del terreno, las características de la superficie, el ángulo de incidencia y la dispersión óptica pueden afectar a la intensidad y la disponibilidad de las mediciones.
Requisitos de línea de visión: La instalación debe proporcionar la visión necesaria del suelo u otra superficie fija adecuada durante todo el funcionamiento previsto, teniendo en cuenta posibles obstrucciones debidas al polvo, el humo, la niebla, las precipitaciones o las estructuras de la plataforma.
Tamaño, peso y potencia: Los requisitos de SWaP son especialmente importantes para los UAV, los sistemas autónomos y las plataformas militares con limitaciones de espacio.
Resistencia ambiental: Es posible que el sensor deba soportar condiciones específicas de la plataforma, como temperatura, golpes, vibraciones, polvo, humedad y otras tensiones ambientales.
Compatibilidad de la interfaz de navegación: Las interfaces eléctricas, los formatos de datos, la sincronización, la latencia, los sistemas de coordenadas y la sincronización deben ser compatibles con el INS o el ordenador de navegación.
Estos factores determinan si un velocímetro láser Doppler puede proporcionar actualizaciones de velocidad útiles en las condiciones ambientales y dinámicas de la plataforma de defensa prevista.