Os sensores de velocidade a laser (LVS) são sensores de navegação óticos que medem a velocidade de um veículo em relação ao terreno ou a outra superfície fixa, recorrendo habitualmente à velocimetria Doppler a laser. Nos sistemas de navegação de defesa, as medições dos LVS podem fornecer atualizações independentes da velocidade para auxiliar um INS, limitar o desvio inercial e apoiar a navegação por estimativa quando o GNSS não estiver disponível ou não for fiável.
Esta página aborda os sensores de velocidade a laser e os velocímetros Doppler a laser para aeronaves, helicópteros, UAVs, veículos terrestres e plataformas autónomas.
Se você projeta, constrói ou fornece Sensores de velocidade a laser (LVS), Crie um perfil para mostrar as suas competências e entrar em contacto com visitantes que tenham uma necessidade real das suas soluções.
Visão geral dos sensores de velocidade a laser (LVS) para navegação e orientação militares
Visão geral por
William Mackenzie
Atualizado:
Introdução aos sensores de velocidade a laser
Um sensor de velocidade a laser (LVS) é um sensor de navegação que utiliza medições óticas para determinar a velocidade de um veículo em relação ao solo ou a outra superfície fixa. Muitos sistemas aplicam a velocimetria Doppler a laser, medindo a variação de frequência da luz laser refletida ou retroespalhada para calcular o movimento relativo sem depender de contacto mecânico com a superfície.
No âmbito da navegação de defesa, esta forma de deteção de velocidade é particularmente útil como apoio a um Sistema de Navegação Inercial (INS). Um sensor de velocidade Doppler a laser pode fornecer observações regulares de velocidade a um filtro de navegação, ajudando a limitar os erros que se acumulam quando um INS opera sem um posicionamento por satélite fiável.
Funções principais dos sensores de velocidade a laser para navegação
Medição da velocidade relativa ao solo
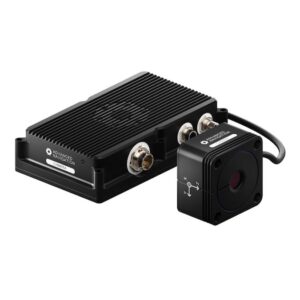
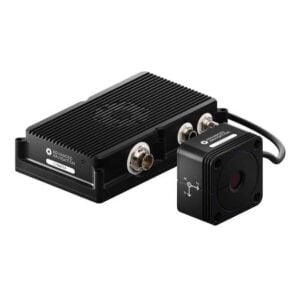
Chimera Land, um sensor de velocidade a laser sem contacto, da Advanced Navigation
Um velocímetro a laser determina o movimento relativo à superfície observada pelos seus feixes óticos. Ao contrário dos sensores de velocidade do ar, que medem o movimento relativo a uma massa de ar, a deteção de velocidade a laser com referência ao solo pode fornecer informações sobre o movimento da plataforma em relação ao terreno. Esta distinção é importante para um cálculo de posição por estimativa preciso e para a estimativa do movimento do veículo.
Auxílio ao Sistema de Navegação Inercial
Um INS calcula o movimento utilizando medições de acelerómetros e giroscópios, mas pequenos erros dos sensores inerciais acumulam-se ao longo do tempo. Um sensor de velocidade a laser pode fornecer uma atualização independente da velocidade que o filtro de navegação utiliza para limitar esses erros e, dependendo da arquitetura do sistema, melhorar as estimativas de outros estados de navegação. O resultado é uma arquitetura complementar na qual o INS fornece navegação contínua, enquanto o LVS fornece observações externas do movimento.
Navegação sem GNSS
A velocimetria Doppler a laser não depende da receção de sinais de navegação por satélite. Um velocímetro Doppler a laser pode, por conseguinte, continuar a fornecer medições de velocidade quando o GNSS não está disponível, está bloqueado ou é de alguma forma pouco fiável, desde que o sensor mantenha um retorno ótico utilizável proveniente do solo ou de outra superfície fixa. Isto torna a tecnologia LVS relevante para arquiteturas de navegação resilientes.
Navegação por estimativa e redução do desvio
A navegação por estimativa calcula a posição variável de uma plataforma a partir da sua posição anterior e do movimento medido. Um sistema inercial sem apoio externo acumula gradualmente erros de velocidade e de posição, ao passo que observações regulares da velocidade podem ajudar a limitar esse aumento. Um LVS não fornece normalmente a posição geográfica absoluta, mas medições precisas da velocidade em relação ao solo podem melhorar a qualidade da solução de navegação por estimativa resultante.
Atualizações de velocidade para sistemas de navegação integrados
Os sistemas de navegação modernos combinam habitualmente medições de vários sensores complementares. Os velocímetros Laser Doppler podem fornecer atualizações de velocidade a par de dados provenientes de sensores inerciais, recetores GNSS, radar, câmaras, codificadores de rodas ou outras fontes auxiliares. O filtro de navegação pode então avaliar as medições disponíveis e estimar o movimento atual e o estado de navegação da plataforma.
Redução de erros de posição e navegação
O erro de velocidade acaba por produzir um erro de posição, uma vez que uma estimativa incorreta da velocidade é integrada ao longo do tempo. Ao corrigir ou restringir a velocidade no âmbito de um INS, um sensor de velocidade a laser pode reduzir a taxa a que os erros de posição se desenvolvem. O desempenho global continua a depender da qualidade do INS, do alinhamento dos sensores, da sincronização, dos algoritmos de navegação, da dinâmica do veículo e da disponibilidade e precisão de medições óticas válidas.
Aplicações militares dos sensores de velocidade a laser
Navegação de aeronaves a baixa altitude
As aeronaves militares que voam a baixa altitude podem utilizar medições de velocidade relativas ao solo como informação adicional de navegação, desde que o terreno se mantenha dentro do alcance operacional do sensor. Um sensor de velocidade Doppler a laser pode complementar um INS embarcado sem depender do contacto das rodas ou de sinais de satélite, embora a geometria de instalação, a altitude, a atitude, as condições atmosféricas e os sinais de retorno da superfície influenciem a disponibilidade das medições.
Navegação de helicópteros e aeronaves de asas rotativas
As aeronaves de asas rotativas operam em regimes de voo que incluem voo em avanço, manobras a baixa velocidade, voo estacionário e aterragem. A informação sobre a velocidade relativa ao solo pode apoiar a navegação durante estas transições, particularmente quando o auxílio convencional por satélite é interrompido. A integração deve ter em conta a vibração da plataforma, a atitude variável, a posição de montagem, a interferência relacionada com o rotor e a linha de visão ótica do sensor.
Navegação de UAV e aeronaves autónomas
Os Veículos Aéreos Não Tripulados (UAV) requerem estimativas fiáveis do estado para orientação e controlo de voo. Um LVS pode contribuir com observações independentes de velocidade para a pilha de navegação, apoiando a operação autónoma quando a informação GNSS é intermitente ou indisponível. O sensor é normalmente utilizado como parte de uma arquitetura multissensor, em vez de como uma solução de posicionamento autónoma completa.
Navegação de veículos terrestres
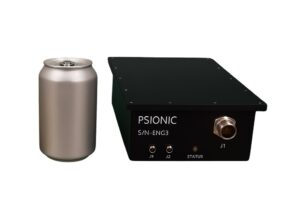
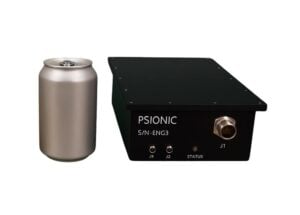
SurePath Ground-V da Psionic
Os veículos militares com rodas e lagartas podem utilizar a deteção de velocidade por laser para medir o movimento em relação ao terreno, sem calcular a velocidade exclusivamente a partir da rotação das rodas ou das lagartas. Isto pode revelar-se valioso em situações em que o deslizamento das rodas ou das lagartas, a deformação dos pneus ou as condições variáveis do terreno reduzam a fiabilidade da odometria convencional.
Navegação de veículos autónomos e robóticos
Os veículos terrestres não tripulados dependem de uma estimativa precisa do movimento para o seguimento de trajetórias, a localização e a autonomia. Um sensor de velocidade a laser pode fornecer uma referência de velocidade adicional, independente dos codificadores das rodas e do GNSS. A fusão desta informação com um INS, sensores de perceção e outros auxílios à navegação pode melhorar a continuidade em condições operacionais variáveis.
Medição da velocidade de aterragem
A informação sobre a velocidade relativa ao solo pode contribuir para a navegação durante as operações de aproximação, descida e aterragem. As medições multieixos são particularmente relevantes quando um sistema de controlo de voo ou de navegação necessita de estimar o movimento para a frente, lateral e vertical em relação à superfície. As medições do LVS complementam, em vez de substituírem, as informações de altitude, atitude, posição e obstáculos necessárias para uma solução completa de aterragem.
Configurações de medição do sensor de velocidade a laser
Medição de velocidade num único eixo
Uma única medição Doppler fornece a componente da velocidade relativa ao longo da sua linha de visão ótica. As configurações do sensor podem utilizar uma ou mais dessas medições para determinar a velocidade ao longo de um eixo específico do veículo ou de navegação. São necessários eixos de medição adicionais ou deteção quando é necessário determinar o movimento mais completo da plataforma.
Medição de velocidade multieixos
Os sistemas multieixos combinam medições ao longo de diferentes direções óticas para obter uma representação mais completa do movimento da plataforma. As observações individuais podem ser transformadas para o sistema de coordenadas do veículo ou de navegação, permitindo que o computador de navegação determine o movimento ao longo de vários eixos.
Medição tridimensional da velocidade no solo
As configurações tridimensionais do LVS utilizam múltiplas medições Doppler para reconstruir o vetor de velocidade relativa da plataforma. Este pode ser transformado em componentes de velocidade longitudinal, lateral e vertical no sistema de coordenadas do veículo ou de navegação. Esta capacidade é particularmente valiosa para plataformas aéreas e altamente dinâmicas, uma vez que o movimento não se limita a um único plano.
Medição Doppler multifeixe
Um velocímetro Doppler multifeixe direciona a energia do laser ao longo de múltiplas geometrias de medição e processa os sinais óticos devolvidos para determinar as componentes da velocidade. A desvio de frequência Doppler contido na luz refletida ou retrodifundida representa o movimento relativo ao longo de cada direção de medição. A combinação de medições provenientes de feixes devidamente orientados permite que o sistema de processamento de sinais obtenha um vetor de velocidade multidimensional.
Comparação com outros sensores de navegação
Os sensores de velocidade a laser desempenham um papel específico no âmbito de uma arquitetura de navegação mais ampla. A comparação que se segue destaca a forma como a tecnologia LVS difere de várias tecnologias de deteção e controlo com que é frequentemente associada.
Tecnologia
Função principal
Considerações de navegação
Radar Doppler
Mede a velocidade relativa utilizando desvios Doppler de radiofrequência
Proporciona medições de velocidade sem contacto, utilizando radiofrequência em vez de energia ótica
GNSS
Fornece posição, velocidade e sincronização a partir de sinais de satélite
Oferece dados de navegação absolutos, mas depende da disponibilidade de sinais de satélite utilizáveis
Sistema de Navegação Inercial
Estima o movimento a partir de acelerómetros e giroscópios
Funciona de forma autónoma, mas acumula erros sem auxílio externo
Utiliza medições Doppler a laser para determinar a velocidade relativa
Uma abordagem de deteção abrangente que pode incluir sensores de velocidade a laser concebidos para navegação
A combinação adequada depende do tipo de plataforma, das condições ambientais, da precisão de navegação exigida e da disponibilidade prevista de apoio externo.
Considerações relativas à aquisição de sensores de velocidade a laser
A seleção de um sensor de velocidade a laser requer a consideração tanto do desempenho de medição como da sua integração no sistema de navegação mais abrangente.
Intervalo de medição de velocidade: O intervalo suportado deve abranger as velocidades mínima, máxima e multidirecionais previstas para a plataforma.
Precisão da velocidade: a incerteza da medição deve ser avaliada em relação ao orçamento de erro do INS e da solução de navegação global.
Taxa de atualização das medições: A dinâmica mais rápida da plataforma pode exigir atualizações suficientemente frequentes para uma integração eficaz com o filtro de navegação.
Altitude de funcionamento ou distância de segurança: O sensor de velocidade Doppler a laser deve obter sinais de retorno utilizáveis ao longo da distância pretendida entre o sensor e a superfície de medição.
Geometria do feixe: A disposição do feixe influencia as componentes de velocidade que podem ser observadas, a reconstrução vetorial e os requisitos de montagem do sensor.
Compatibilidade com a superfície: A refletividade do terreno, as características da superfície, o ângulo de incidência e a dispersão ótica podem afetar a intensidade e a disponibilidade das medições.
Requisitos de linha de visão: A instalação deve proporcionar a visão necessária do solo ou de outra superfície fixa adequada durante toda a operação pretendida, tendo em conta a potencial obstrução causada por poeira, fumo, nevoeiro, precipitação ou estruturas da plataforma.
Dimensões, peso e potência: Os requisitos de SWaP são especialmente importantes para UAVs, sistemas autónomos e plataformas militares com espaço limitado.
Robustez ambiental: O sensor poderá ter de tolerar condições específicas da plataforma, tais como temperatura, choques, vibração, poeira, humidade e outras tensões ambientais.
Compatibilidade da interface de navegação: As interfaces elétricas, os formatos de dados, a sincronização, a latência, os sistemas de coordenadas e a temporização devem ser compatíveis com o INS ou com o computador de navegação.
Estes fatores determinam se um velocímetro Doppler a laser pode fornecer atualizações de velocidade úteis nas condições ambientais e dinâmicas da plataforma de defesa a que se destina.